Arduino - Motor paso a paso y interruptor de fin de carrera

En este tutorial de Arduino, vamos a aprender a usar Arduino, un interruptor de fin de carrera, el controlador DRV8825 y un motor paso a paso. En detalle, vamos a aprender:

Acerca del motor paso a paso y del interruptor de fin de carrera

Si no conoces el motor paso a paso y el interruptor de fin de carrera (pinout, cómo funcionan, cómo programarlos ...), aprende sobre ellos en los siguientes tutoriales:

Aquí, un DRV8825 en su placa de expansión maneja el motor paso a paso. Bastan dos pines de Arduino: el pin 4 envía un pulso por paso a STEP, y el pin 3 pone DIR en HIGH o LOW para la dirección. El controlador mantiene limitada la corriente de las bobinas, así que el motor no se sobrecalienta mientras está quieto junto a un interruptor.
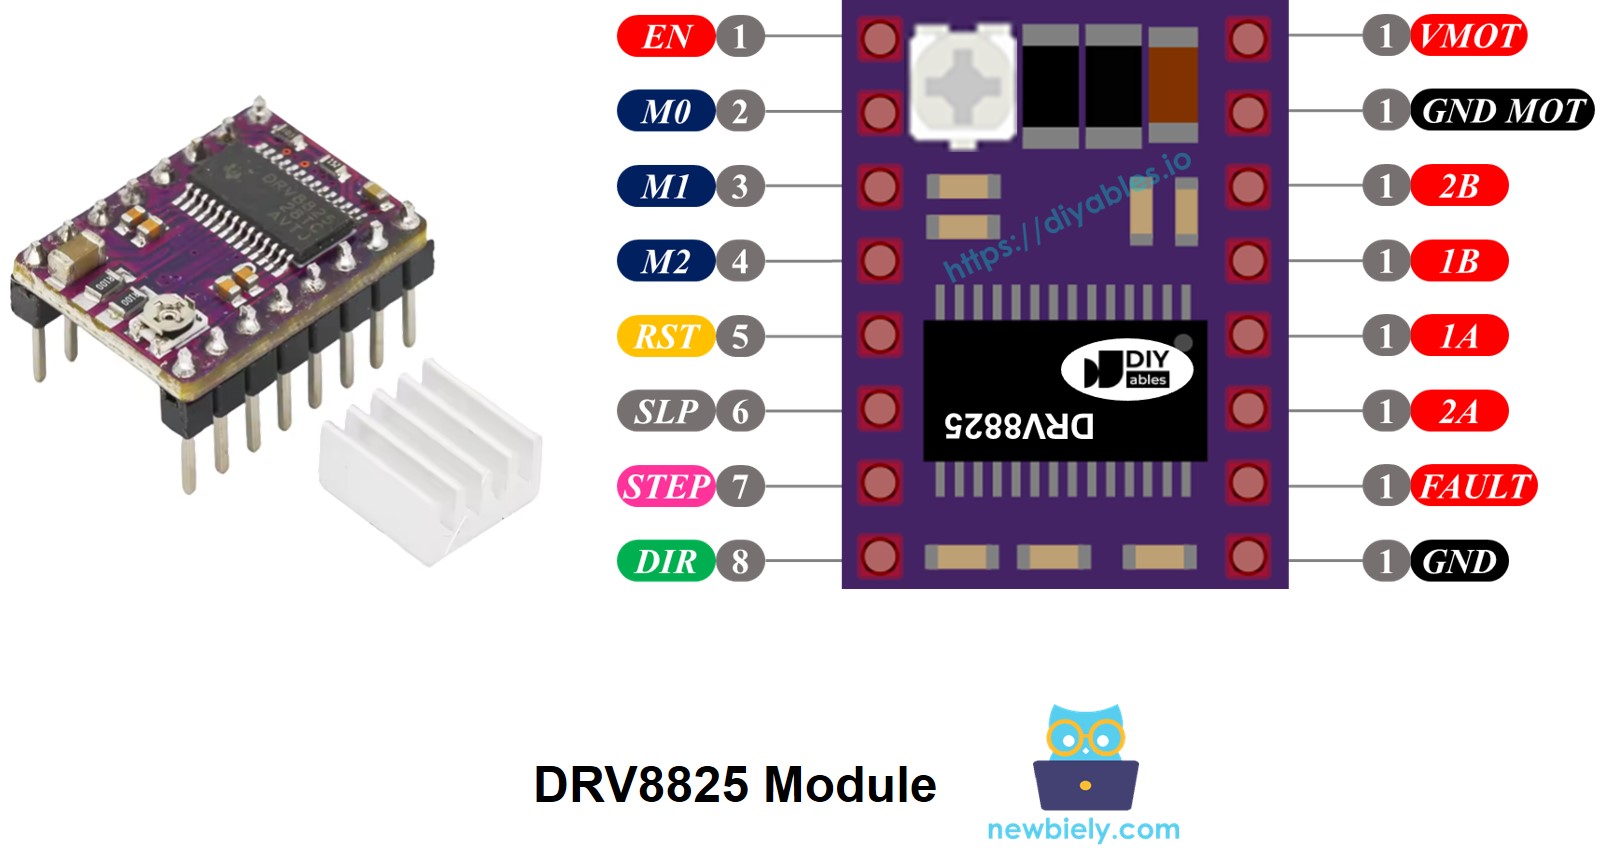
Pinout del controlador DRV8825

Diagrama de Cableado

Este tutorial ofrece los códigos de Arduino para dos casos: un motor paso a paso + un interruptor de fin de carrera, y un motor paso a paso + dos interruptores de fin de carrera. Los dos casos usan el mismo cableado del controlador: el pin 4 de Arduino al pin S de STEP, el pin 3 al pin S de DIR, y GND a un pin G. El adaptador de 12V alimenta el terminal VIN y GND de la placa de expansión a través del conector de alimentación DC.

  • Diagrama de cableado entre el motor paso a paso y un interruptor de fin de carrera
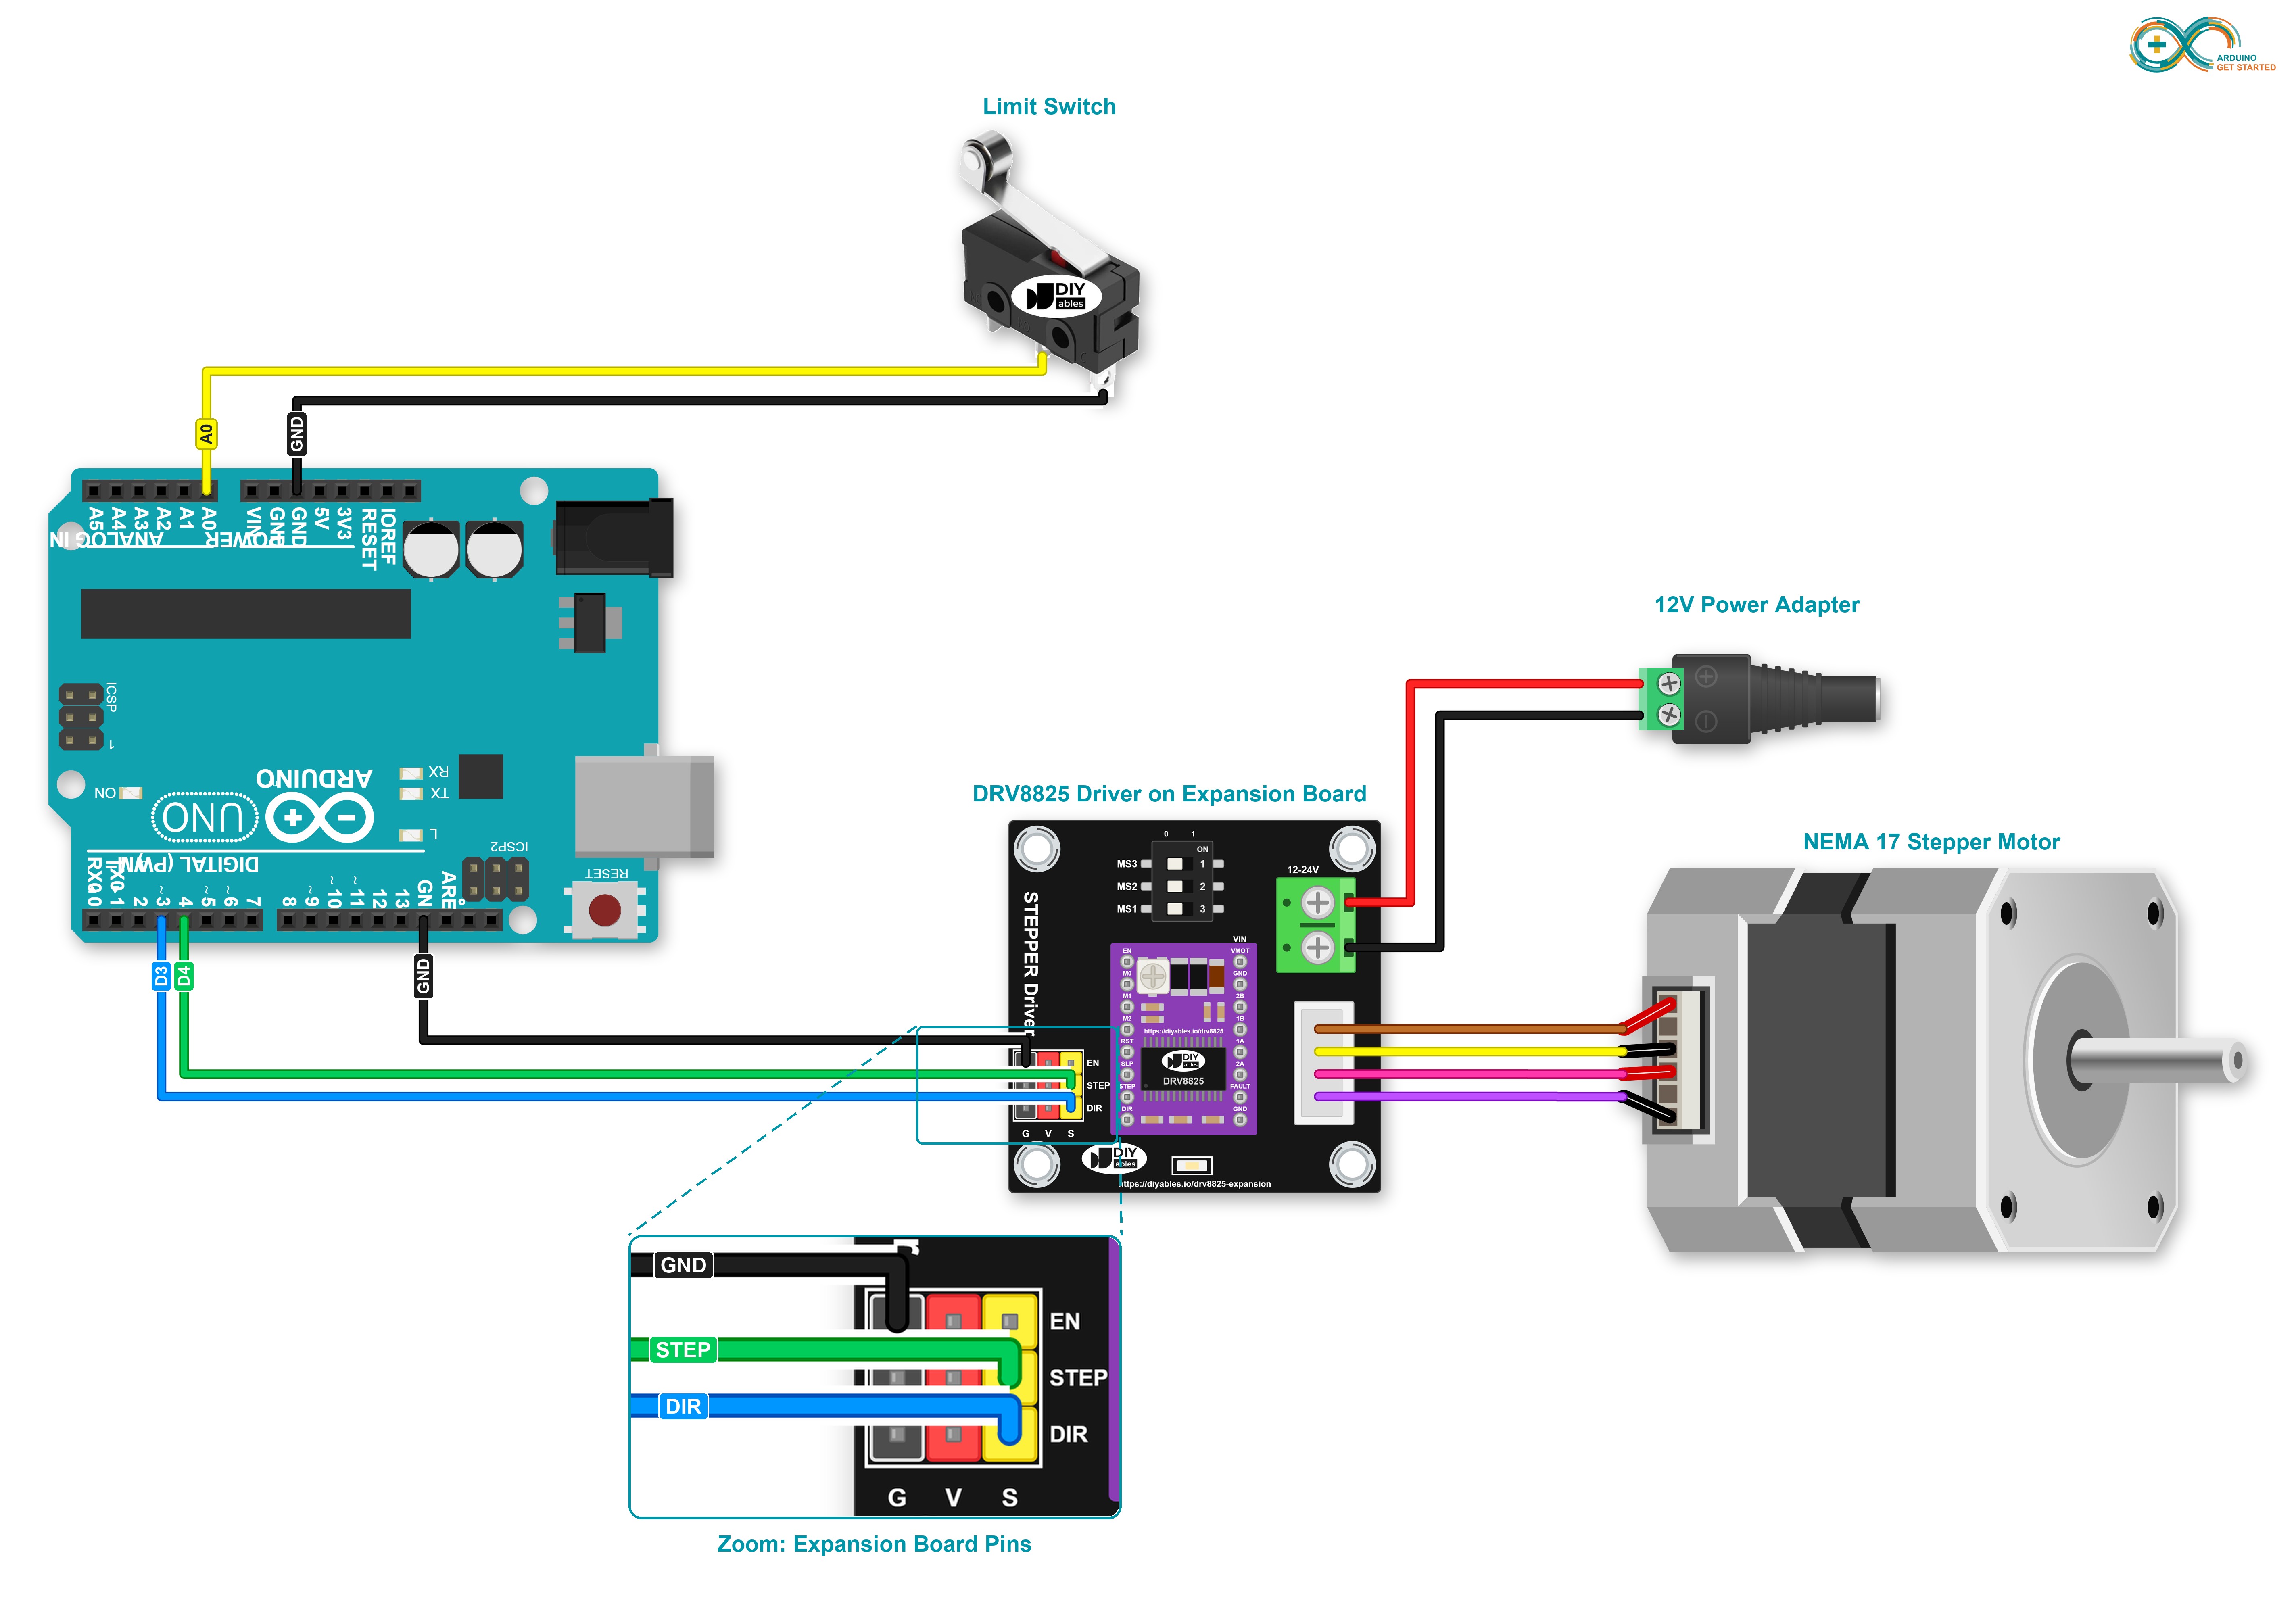
Diagrama de cableado de Arduino, motor paso a paso, interruptor de fin de carrera y DRV8825

This image is created using Fritzing. Click to enlarge image

Pieza Pin Conectar a
Placa de expansión STEP (pin S) Pin 4 de Arduino
Placa de expansión DIR (pin S) Pin 3 de Arduino
Placa de expansión Pin G GND de Arduino
Placa de expansión Terminal VIN, GND + y - del adaptador de corriente de 12V
Placa de expansión 1A, 1B, 2A, 2B el motor paso a paso
Interruptor de fin de carrera un pin Pin A0 de Arduino
Interruptor de fin de carrera el otro pin GND de Arduino

Deja EN y V sin conectar. Si quieres que los cables se queden en su sitio, coloca un Screw Shield V2 o un Proto Screw Terminal Block Shield sobre el Arduino Uno y atornilla cada cable al terminal de su pin:
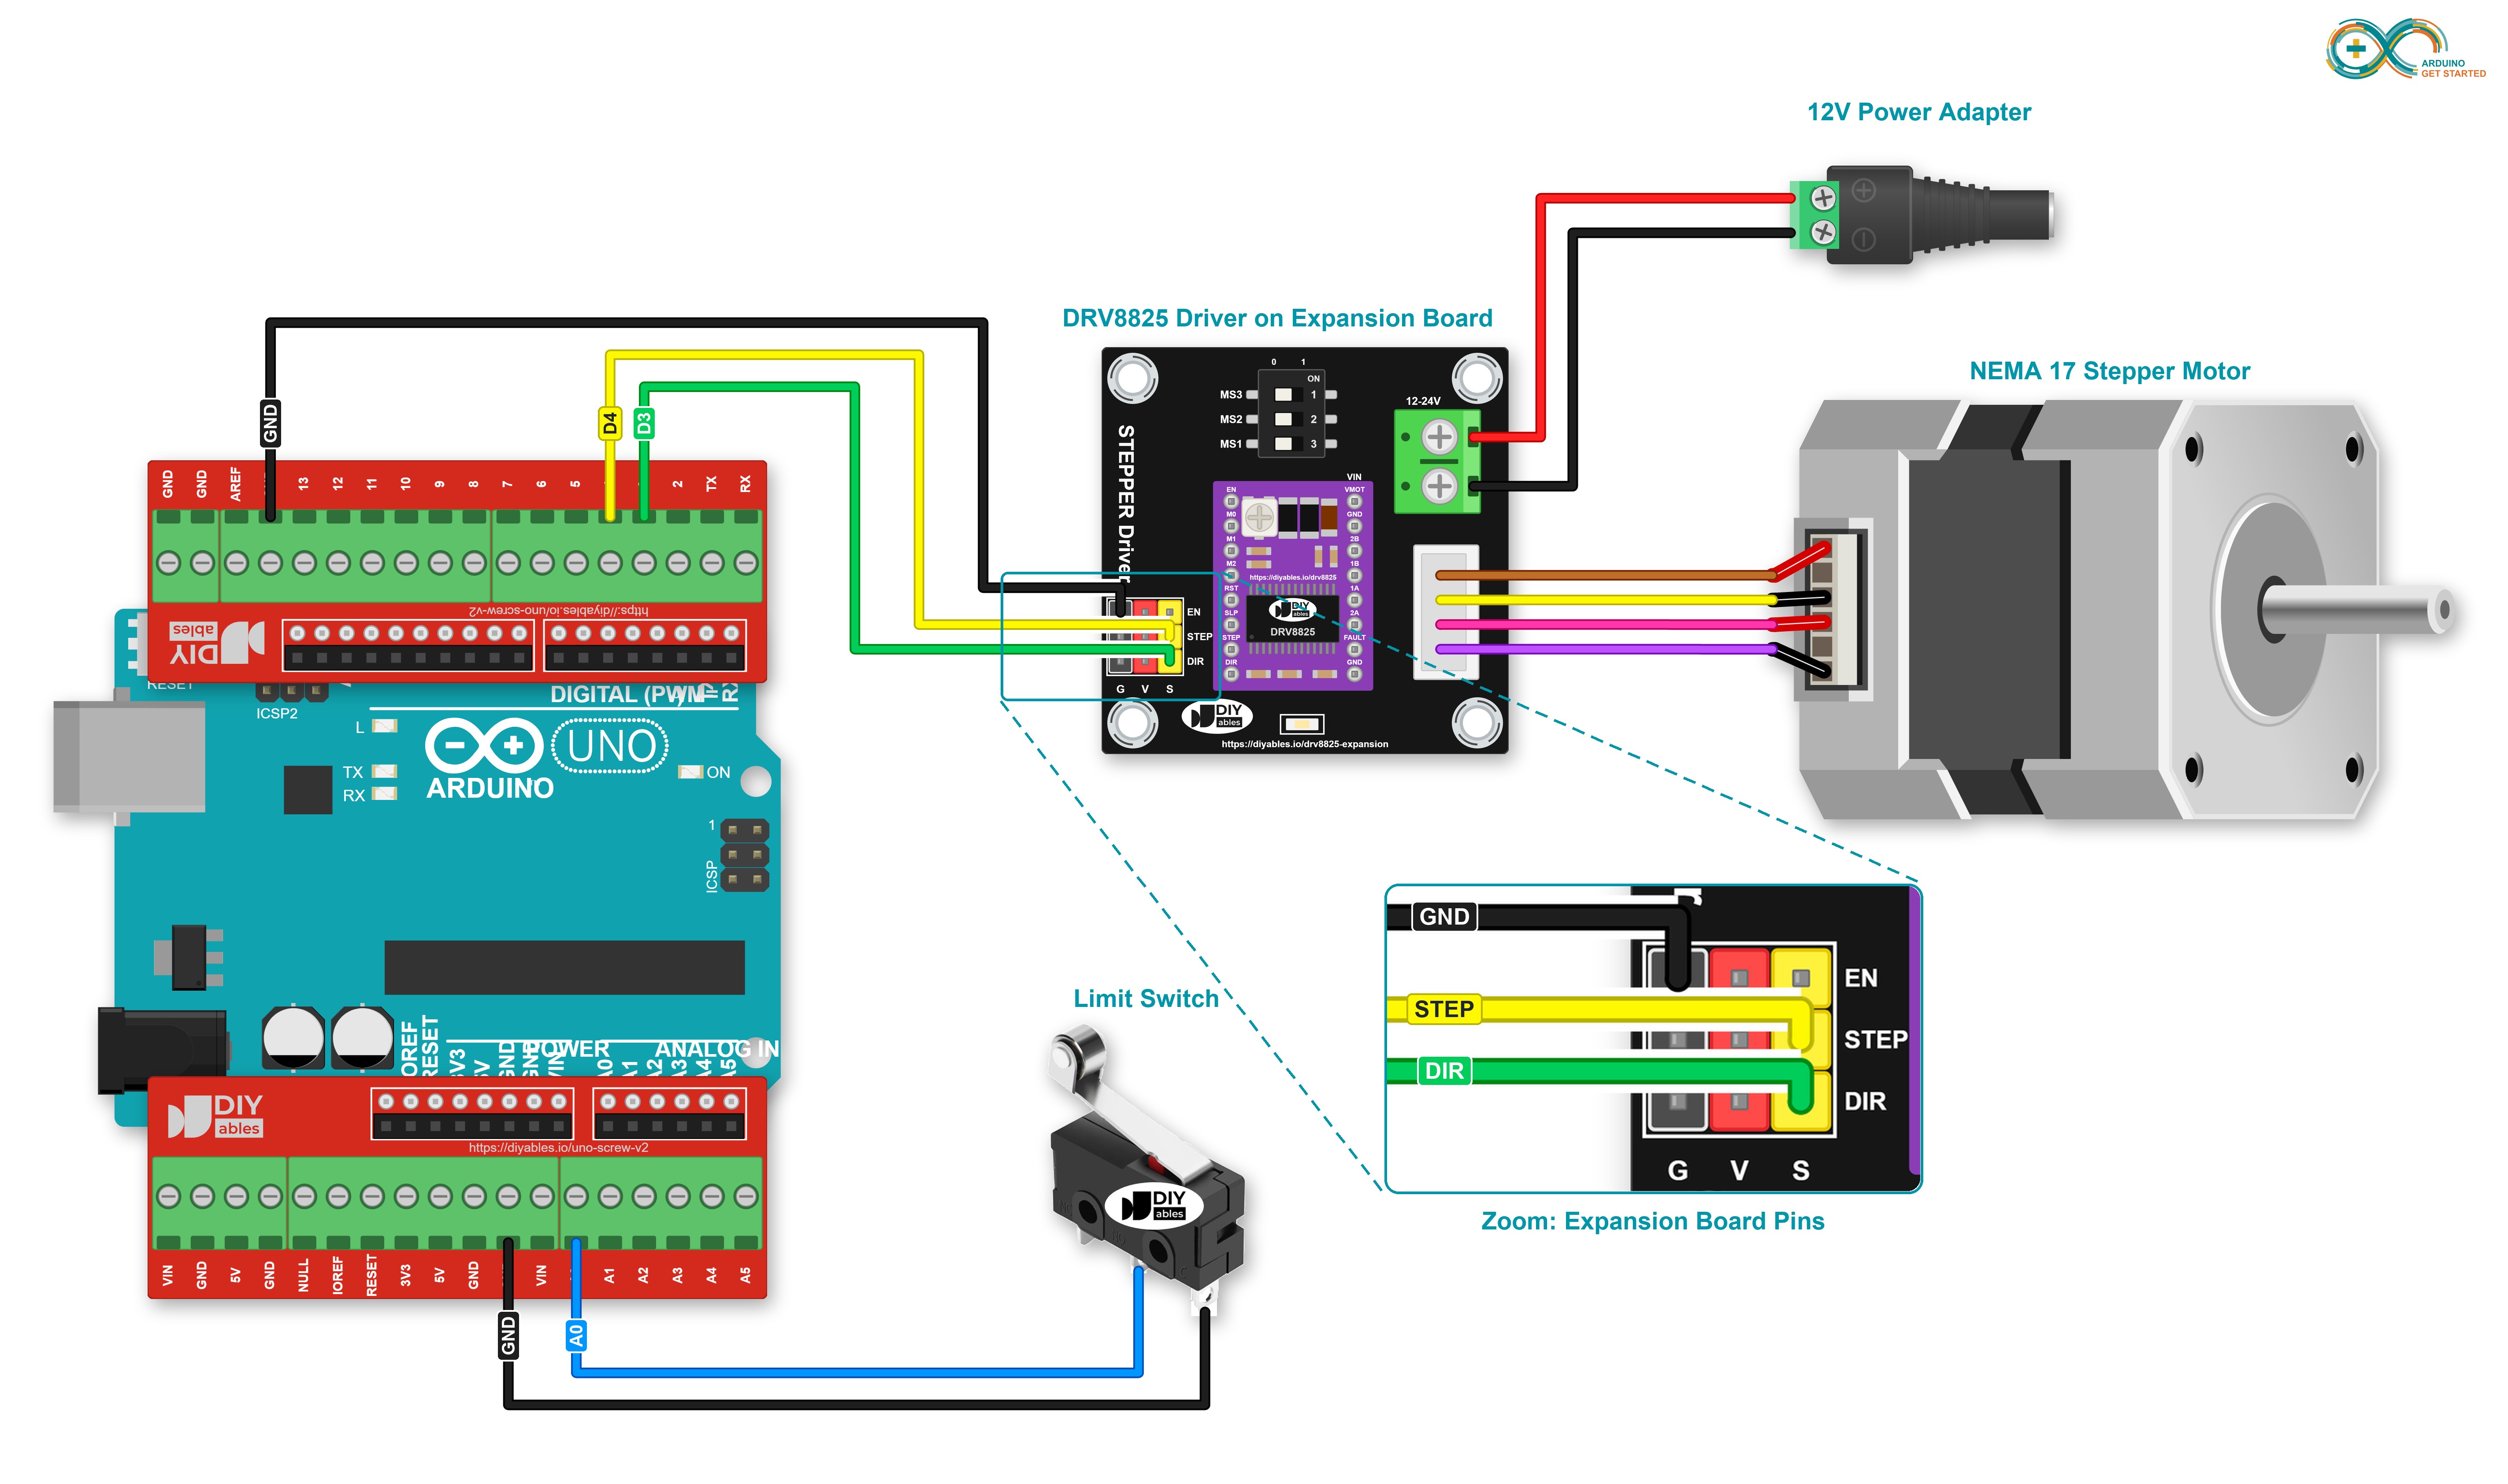
Diagrama de cableado de Arduino, motor paso a paso, interruptor de fin de carrera y DRV8825 con Screw Shield

This image is created using Fritzing. Click to enlarge image

  • Diagrama de cableado entre el motor paso a paso y dos interruptores de fin de carrera
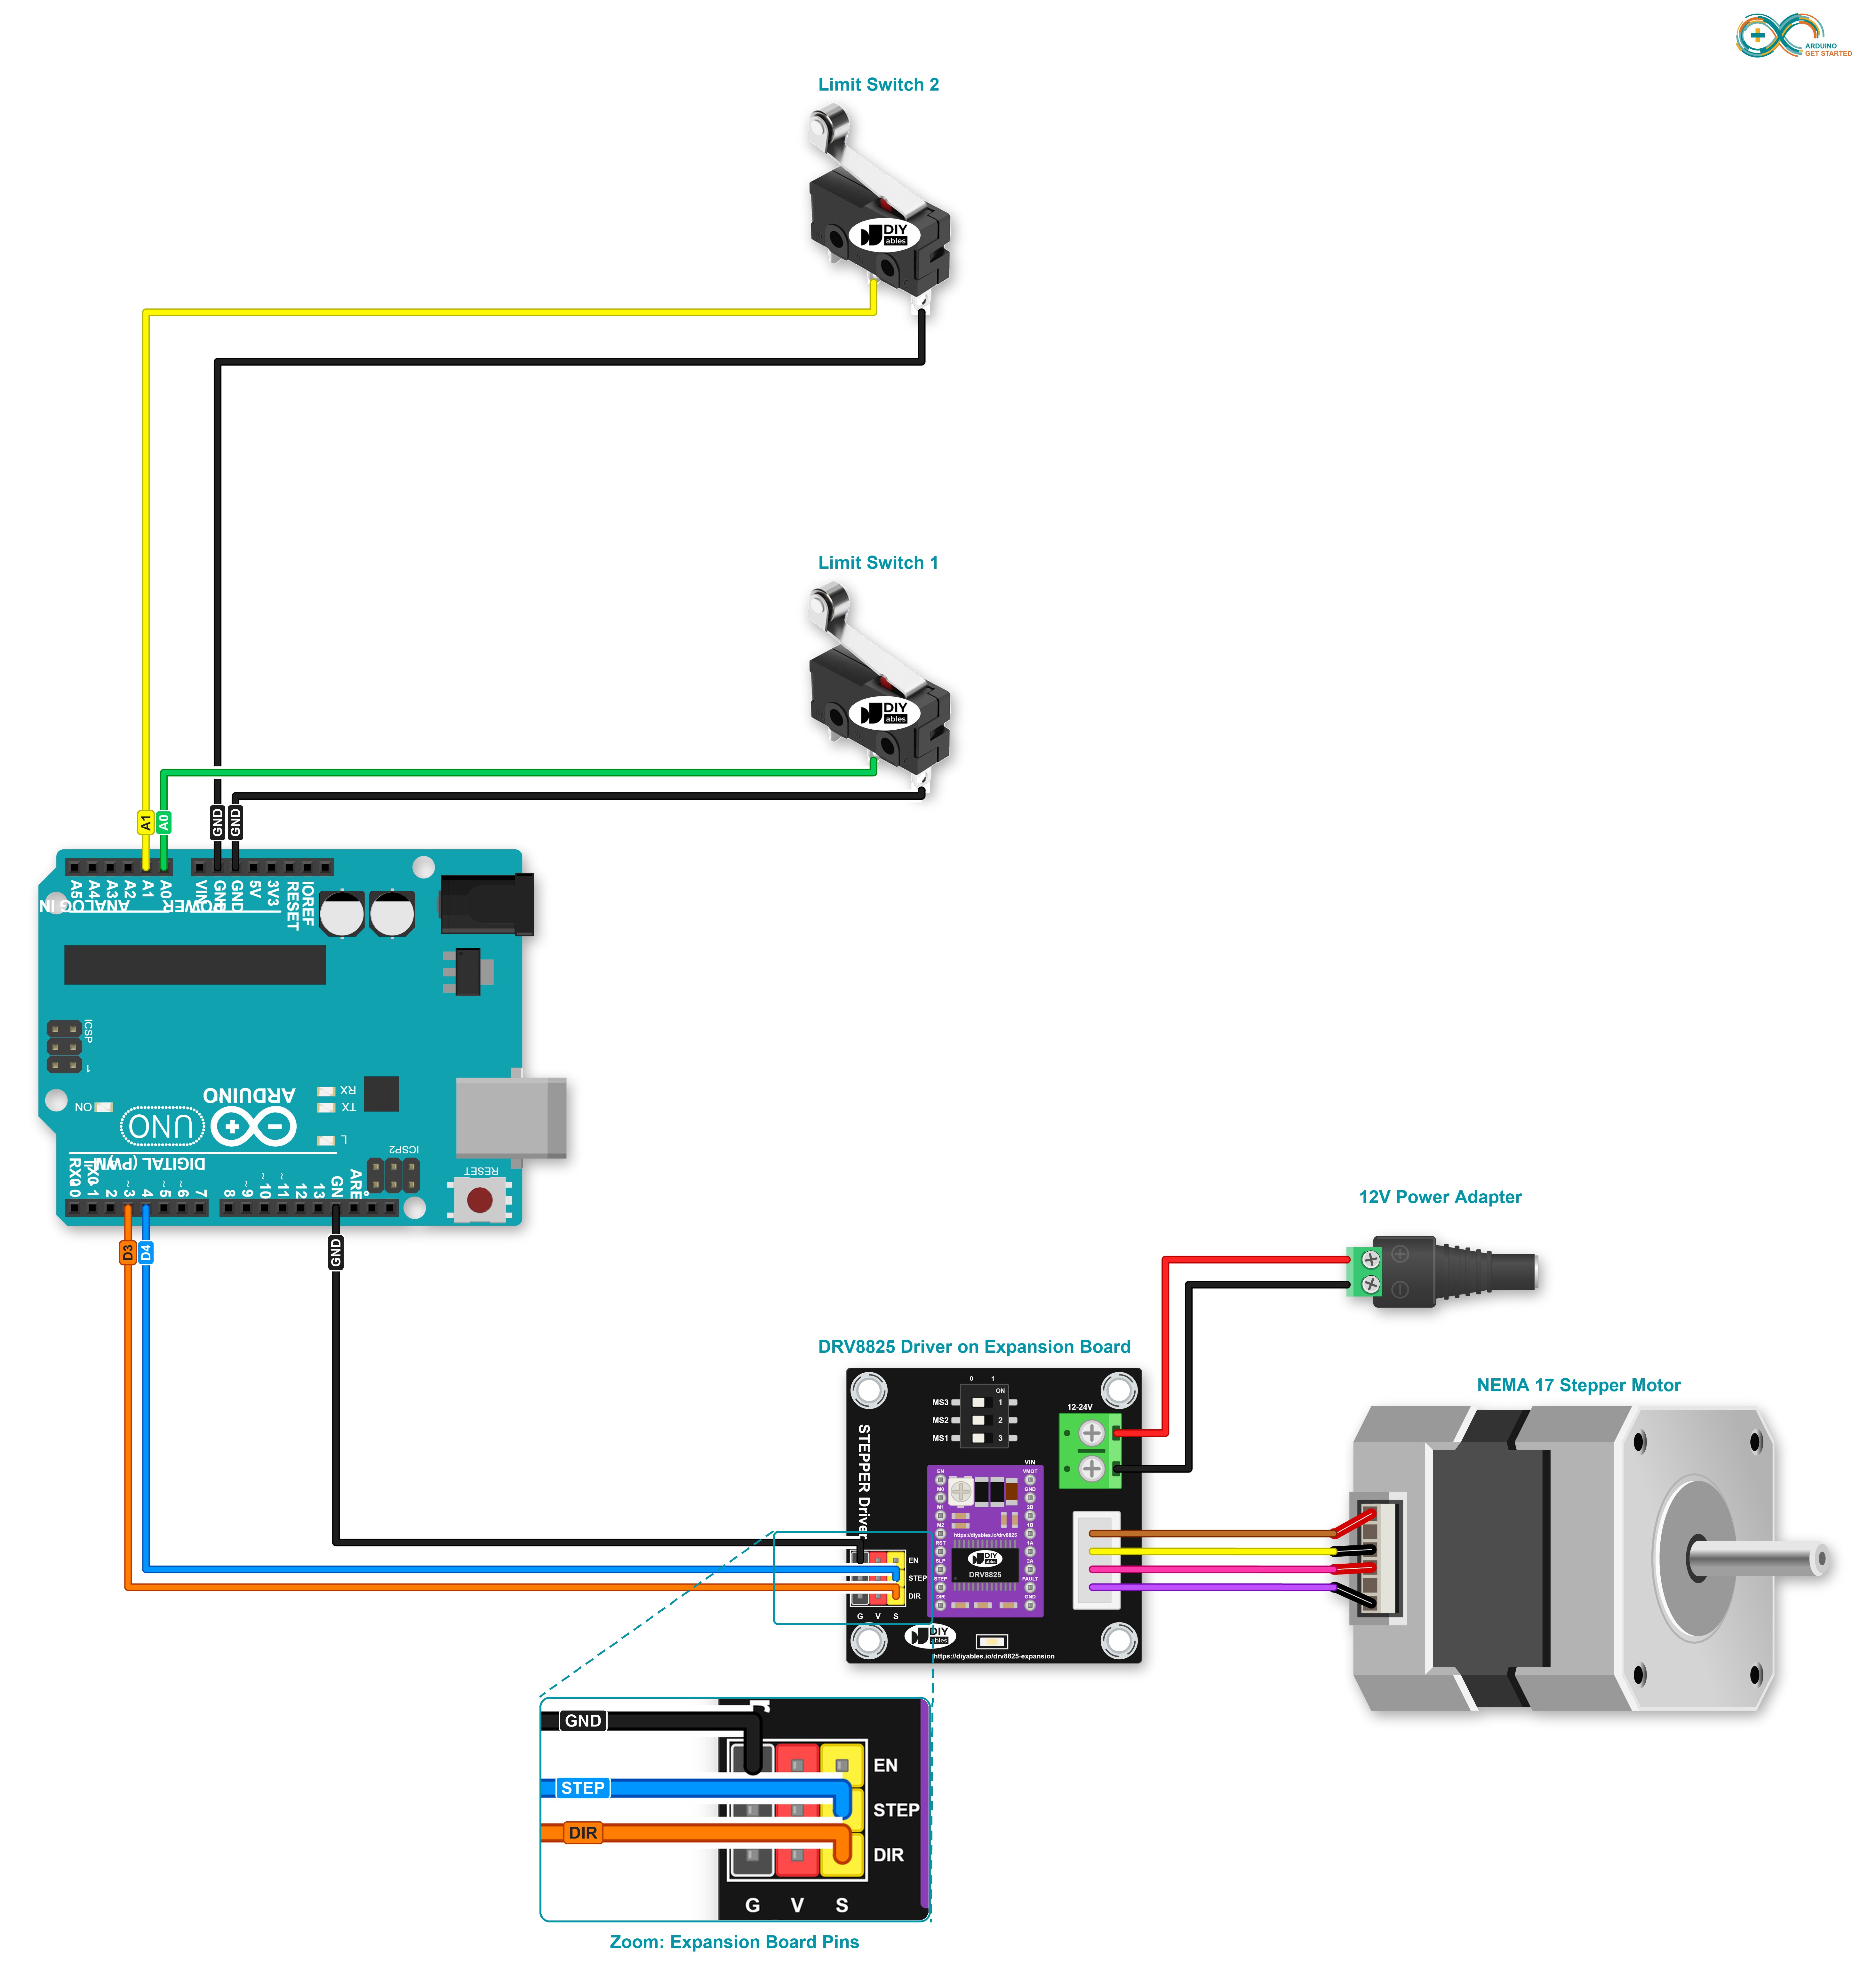
Diagrama de cableado de Arduino, motor paso a paso, dos interruptores de fin de carrera y DRV8825

This image is created using Fritzing. Click to enlarge image

El lado del controlador no cambia. Solo se añade un segundo interruptor: el interruptor 1 conecta el pin A0 a GND cuando se pulsa, y el interruptor 2 hace lo mismo con el pin A1.

En un Proto Screw Terminal Block Shield o un Screw Shield V2, los dos interruptores simplemente usan los terminales de tornillo de A0, A1 y GND:
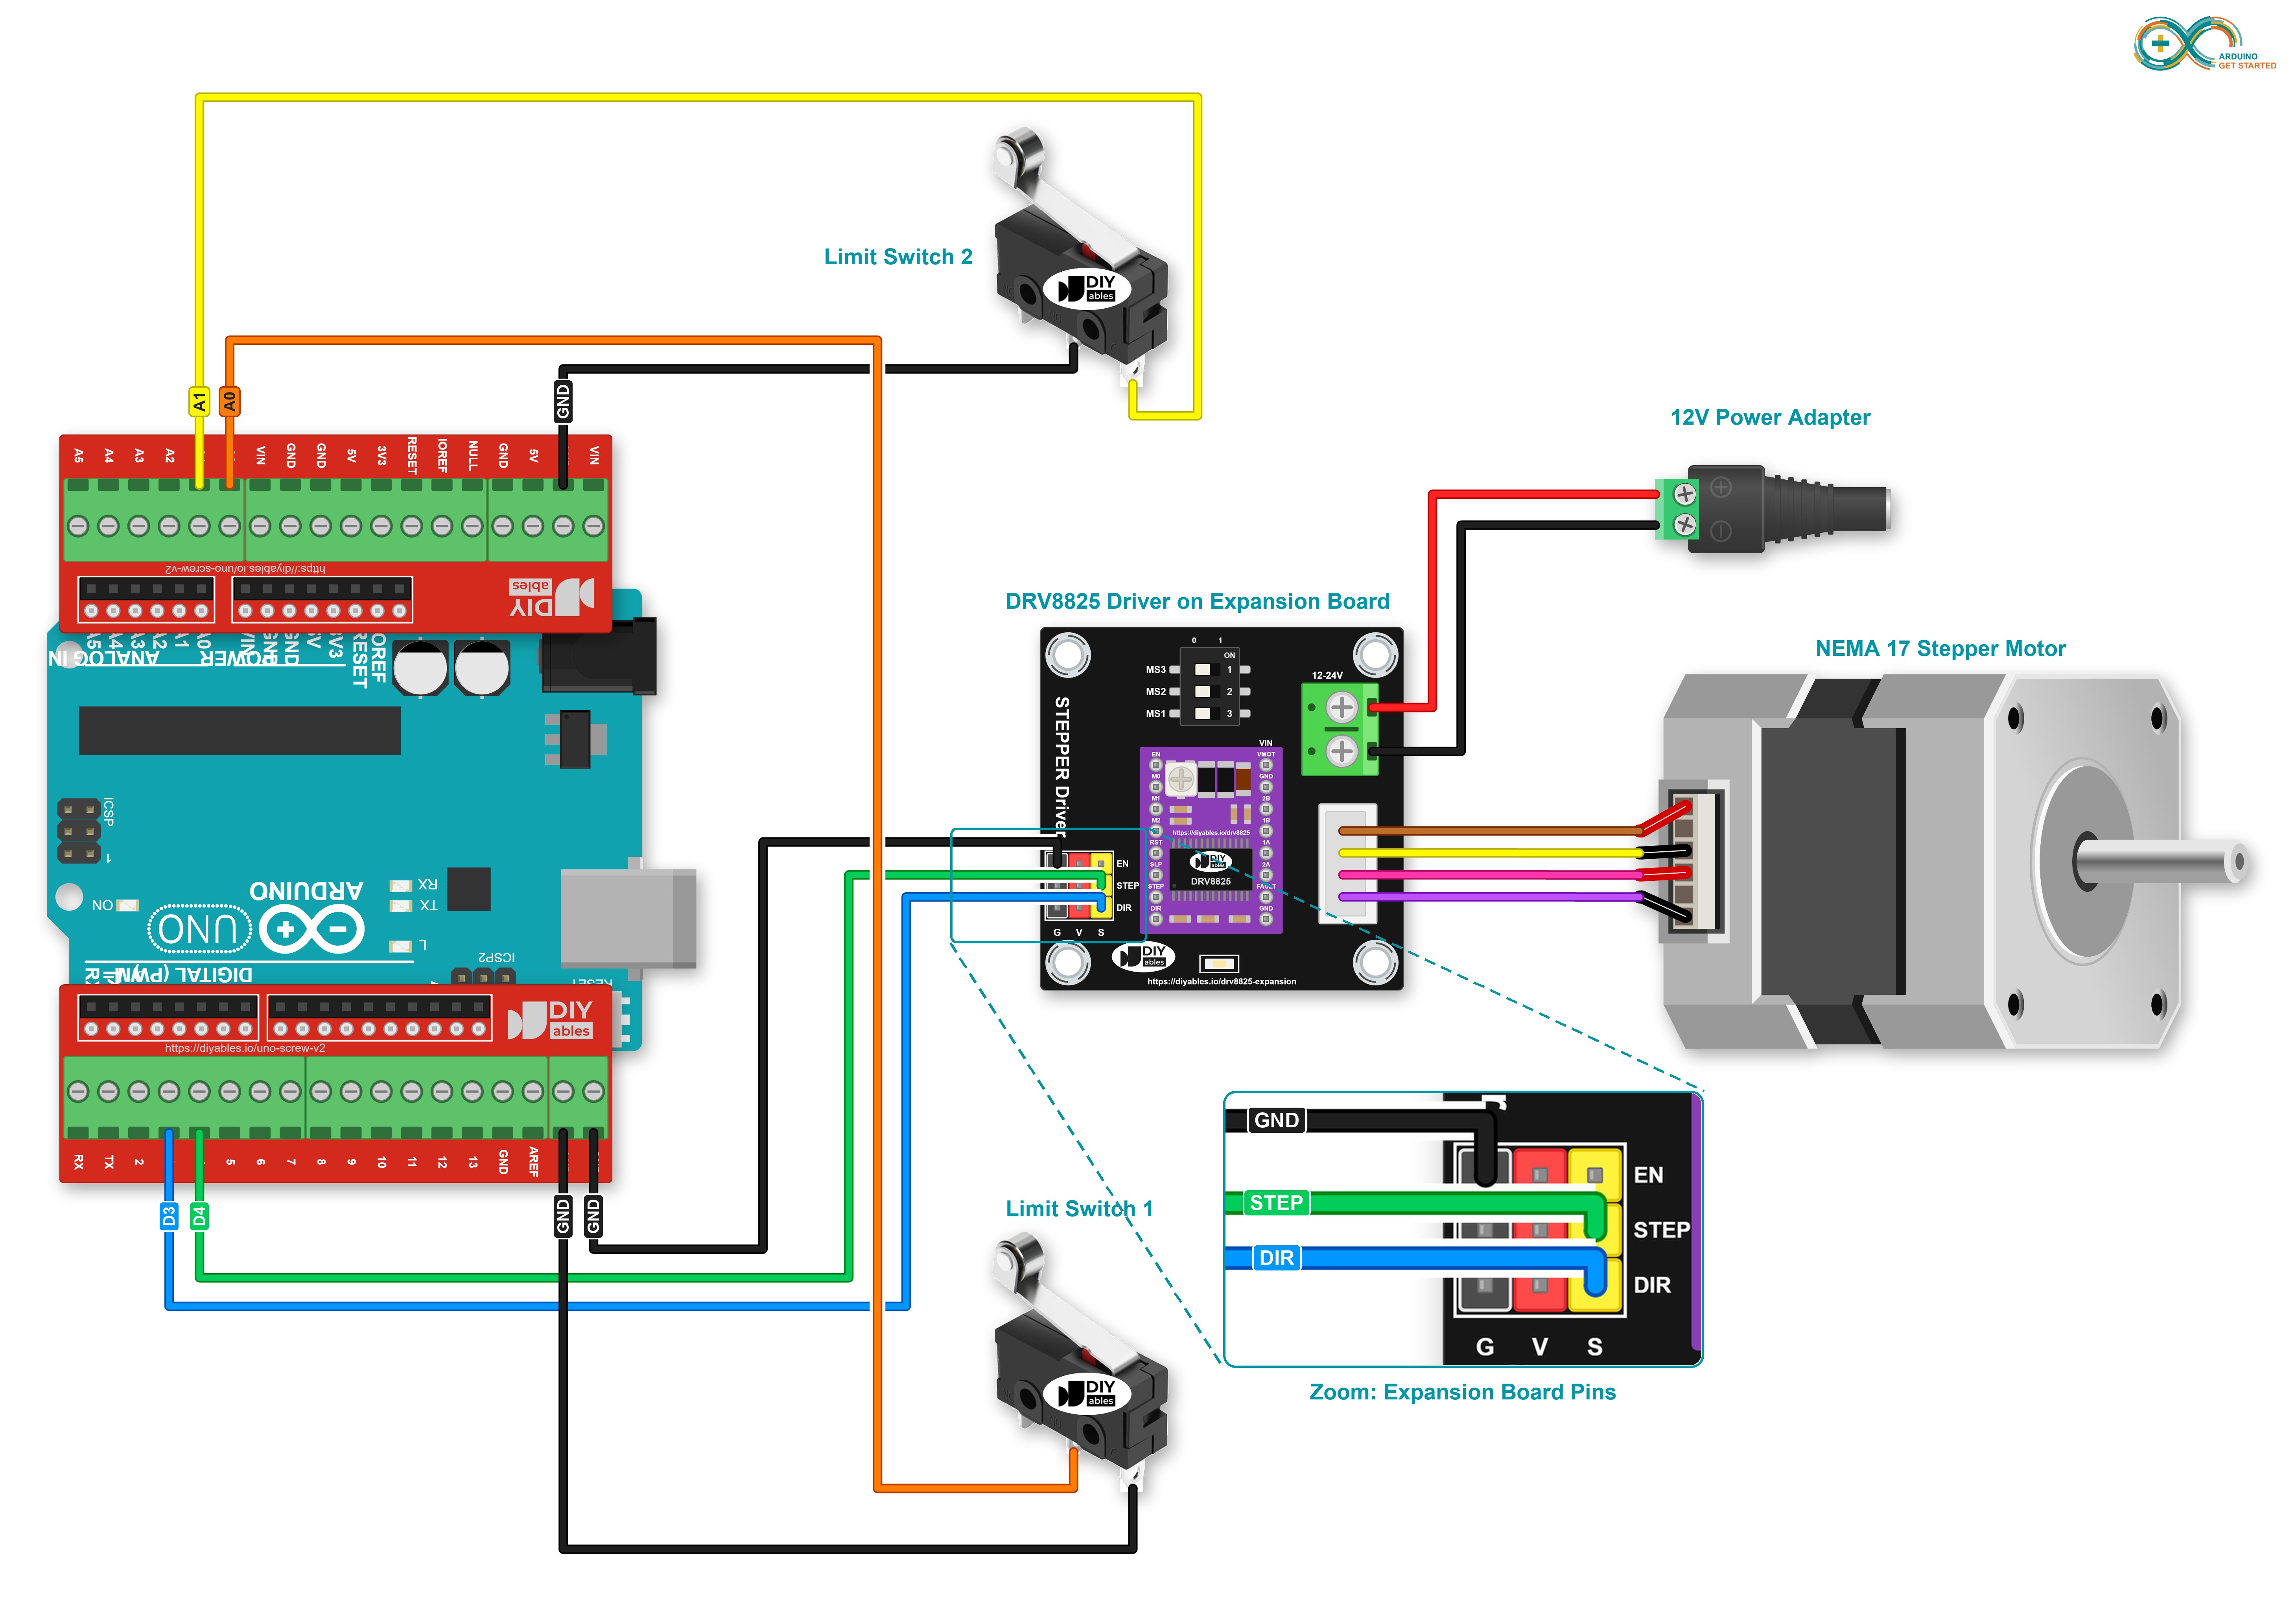
Diagrama de cableado de Arduino, motor paso a paso, dos interruptores de fin de carrera y DRV8825 con Screw Shield

This image is created using Fritzing. Click to enlarge image

※ Nota:

  • No todos los motores paso a paso usan el mismo orden de cables. Primero encuentra las dos bobinas, luego pon una bobina en 1A/1B y la otra en 2A/2B. El tutorial Arduino - Motor paso a paso muestra cómo encontrar las bobinas.
  • Los tres interruptores DIP van en OFF (paso completo). Empieza con la perilla de límite de corriente del DRV8825 en un valor bajo, y súbela poco a poco hasta que el motor gire sin tirones.

Cableado sin la placa de expansión

La placa de expansión es práctica, pero no es obligatoria. Siga la imagen y la tabla, y tenga cuidado con las pequeñas etiquetas de los pines.
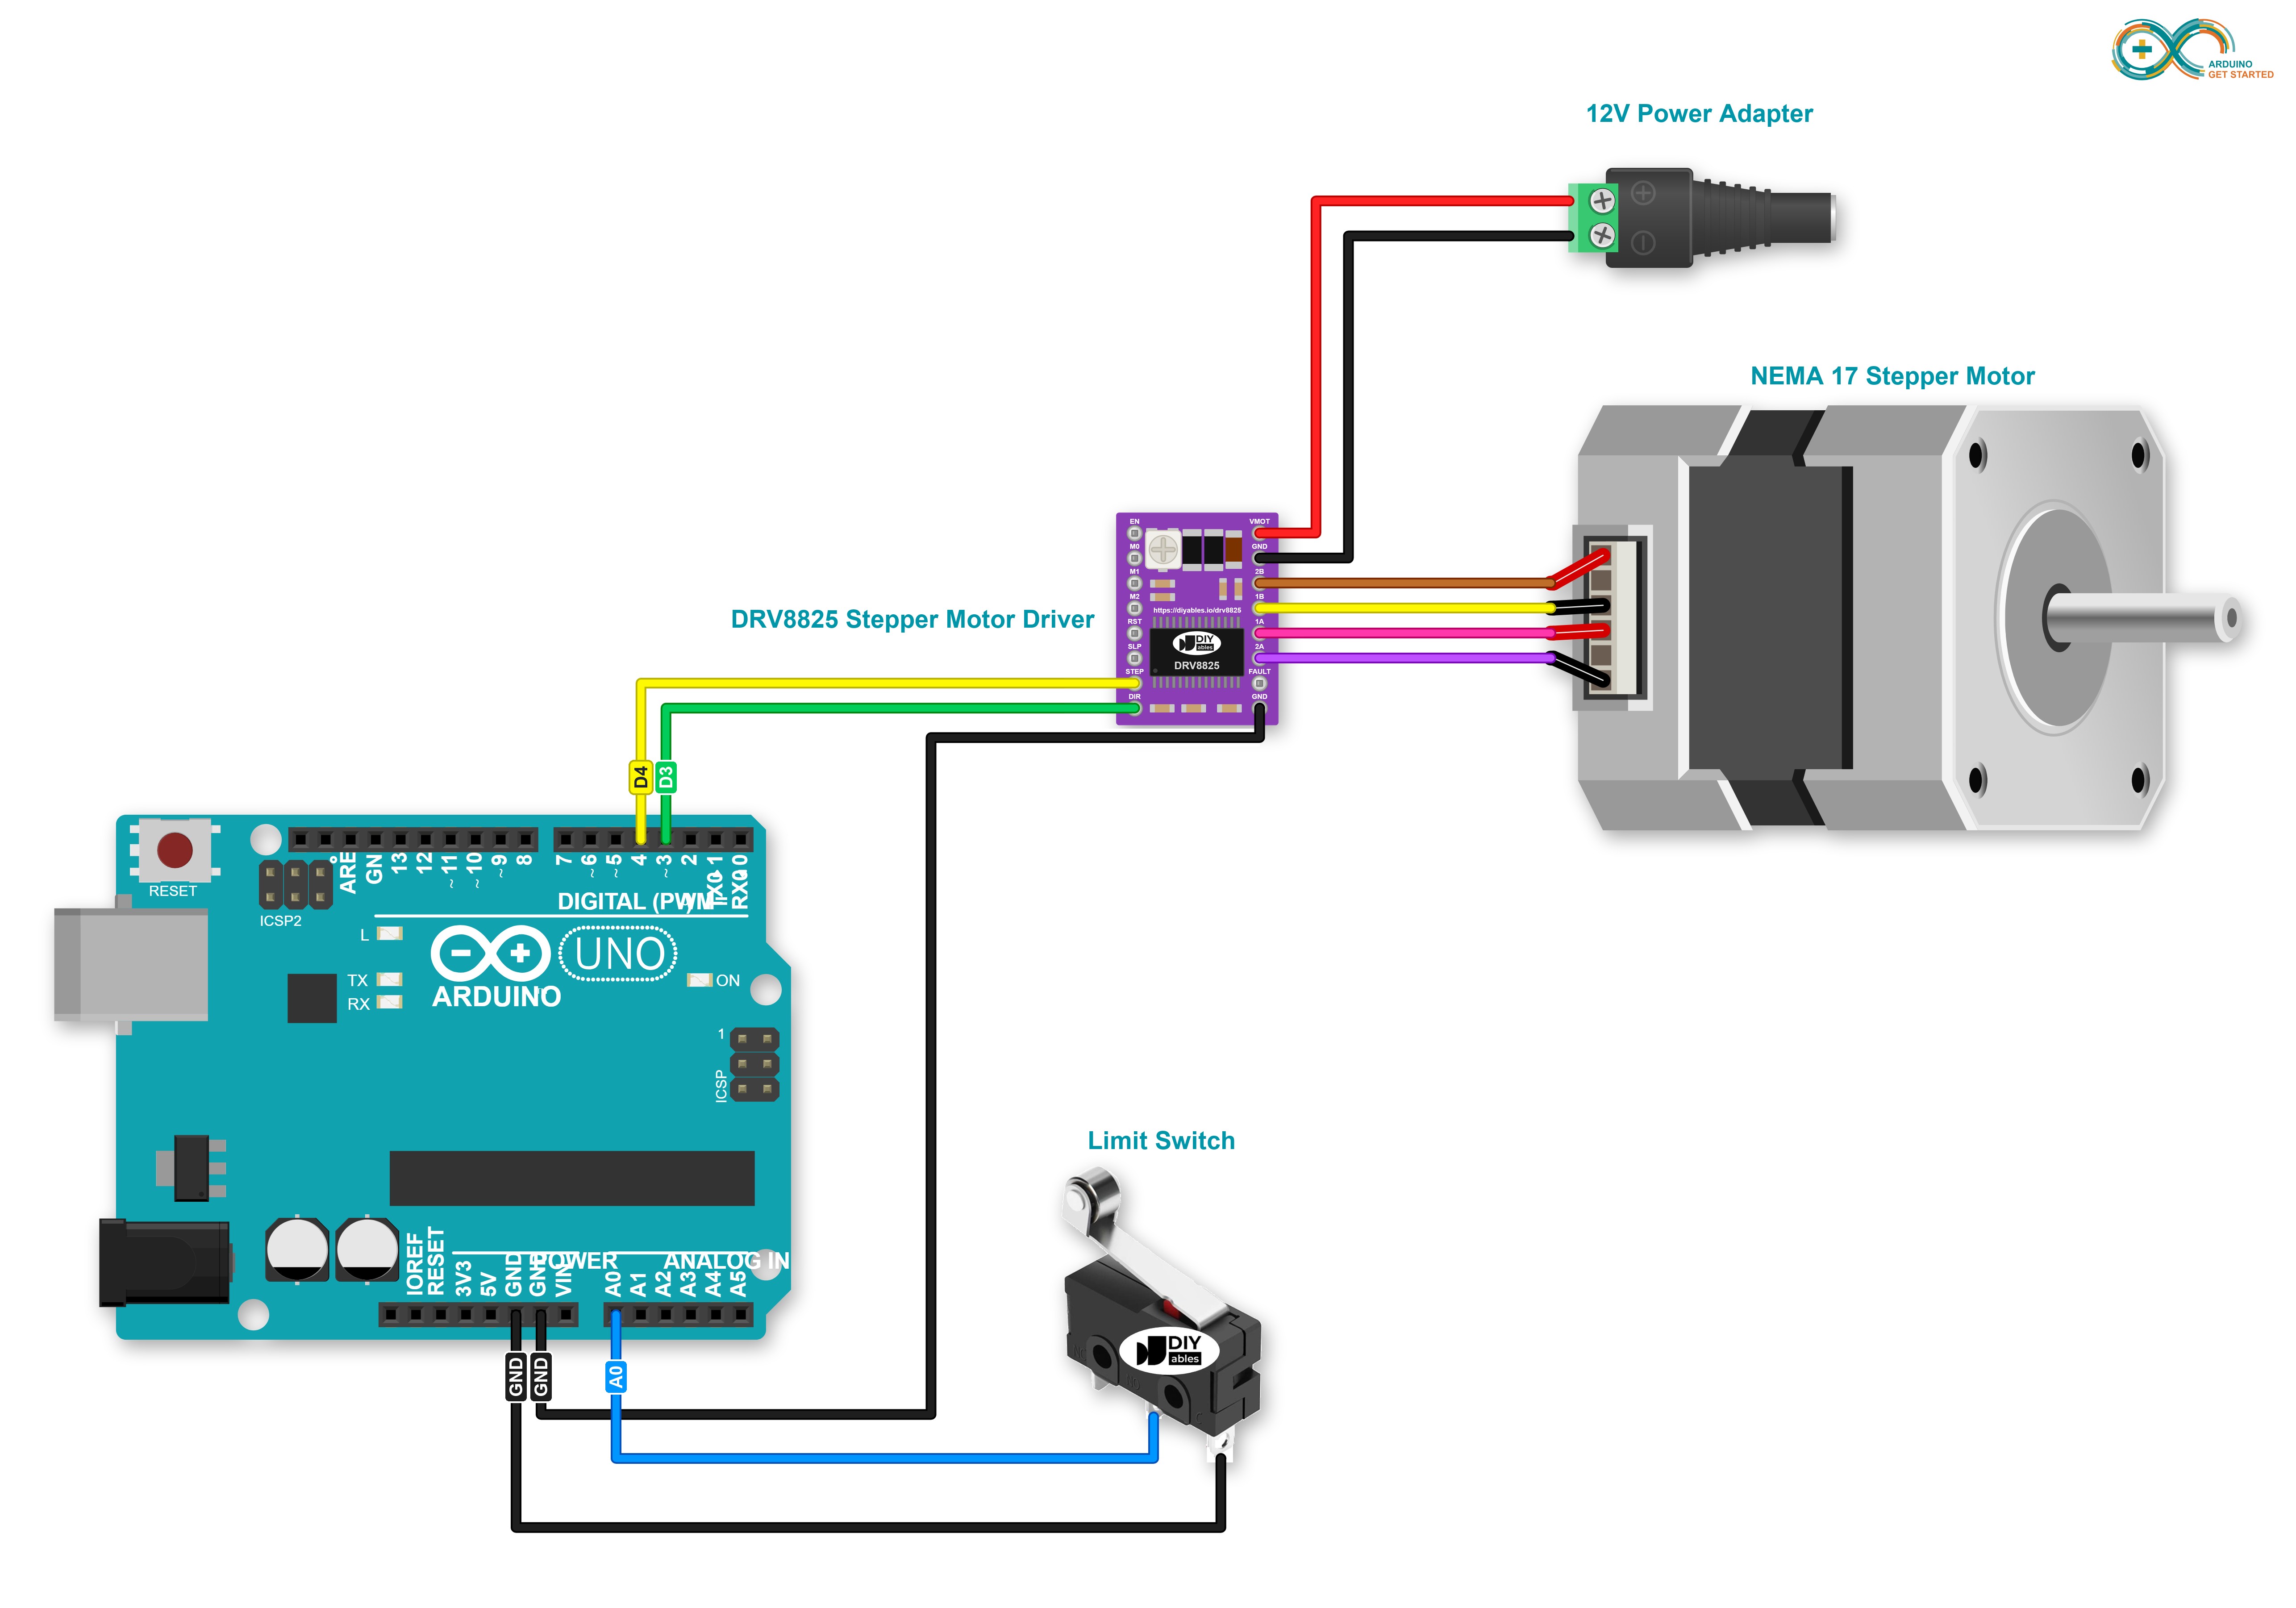
Diagrama de cableado de Arduino con el módulo DRV8825 sin placa de expansión y un motor paso a paso

This image is created using Fritzing. Click to enlarge image

El mismo circuito en el shield de bornes de tornillo:
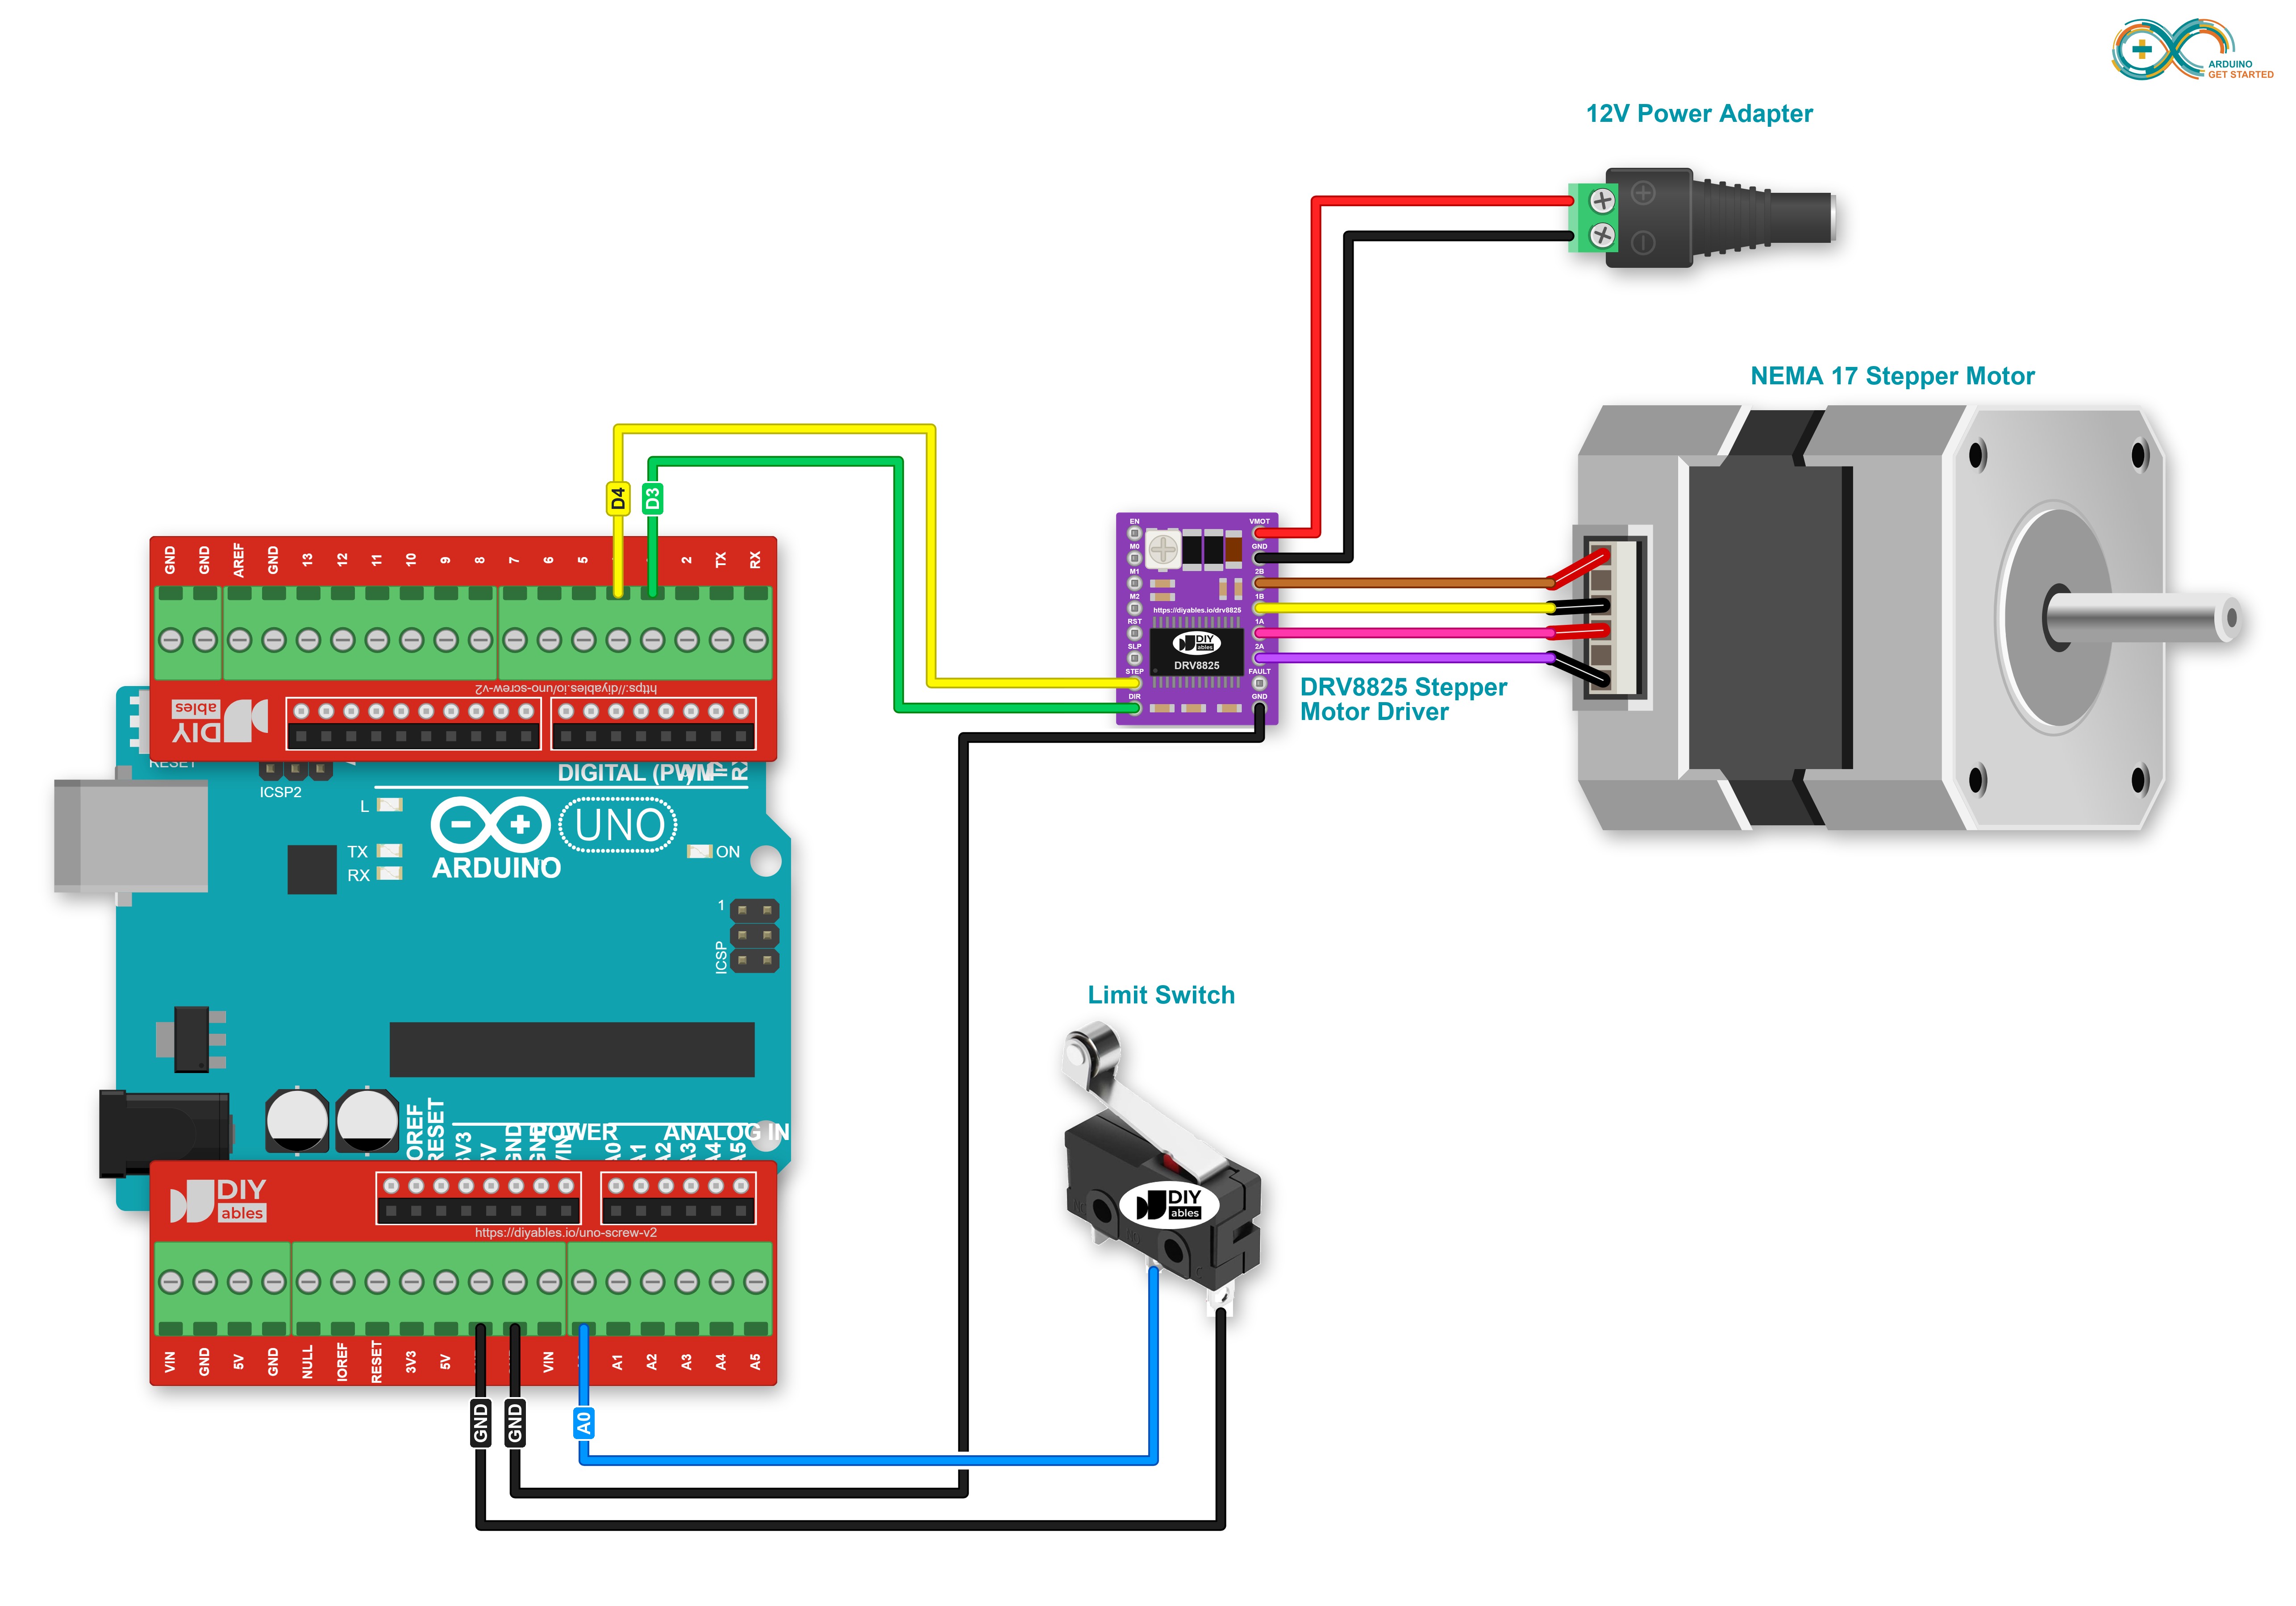
Diagrama de cableado de Arduino con el módulo DRV8825 sin placa de expansión y un motor paso a paso (shield de bornes de tornillo)

This image is created using Fritzing. Click to enlarge image

La versión con dos finales de carrera:
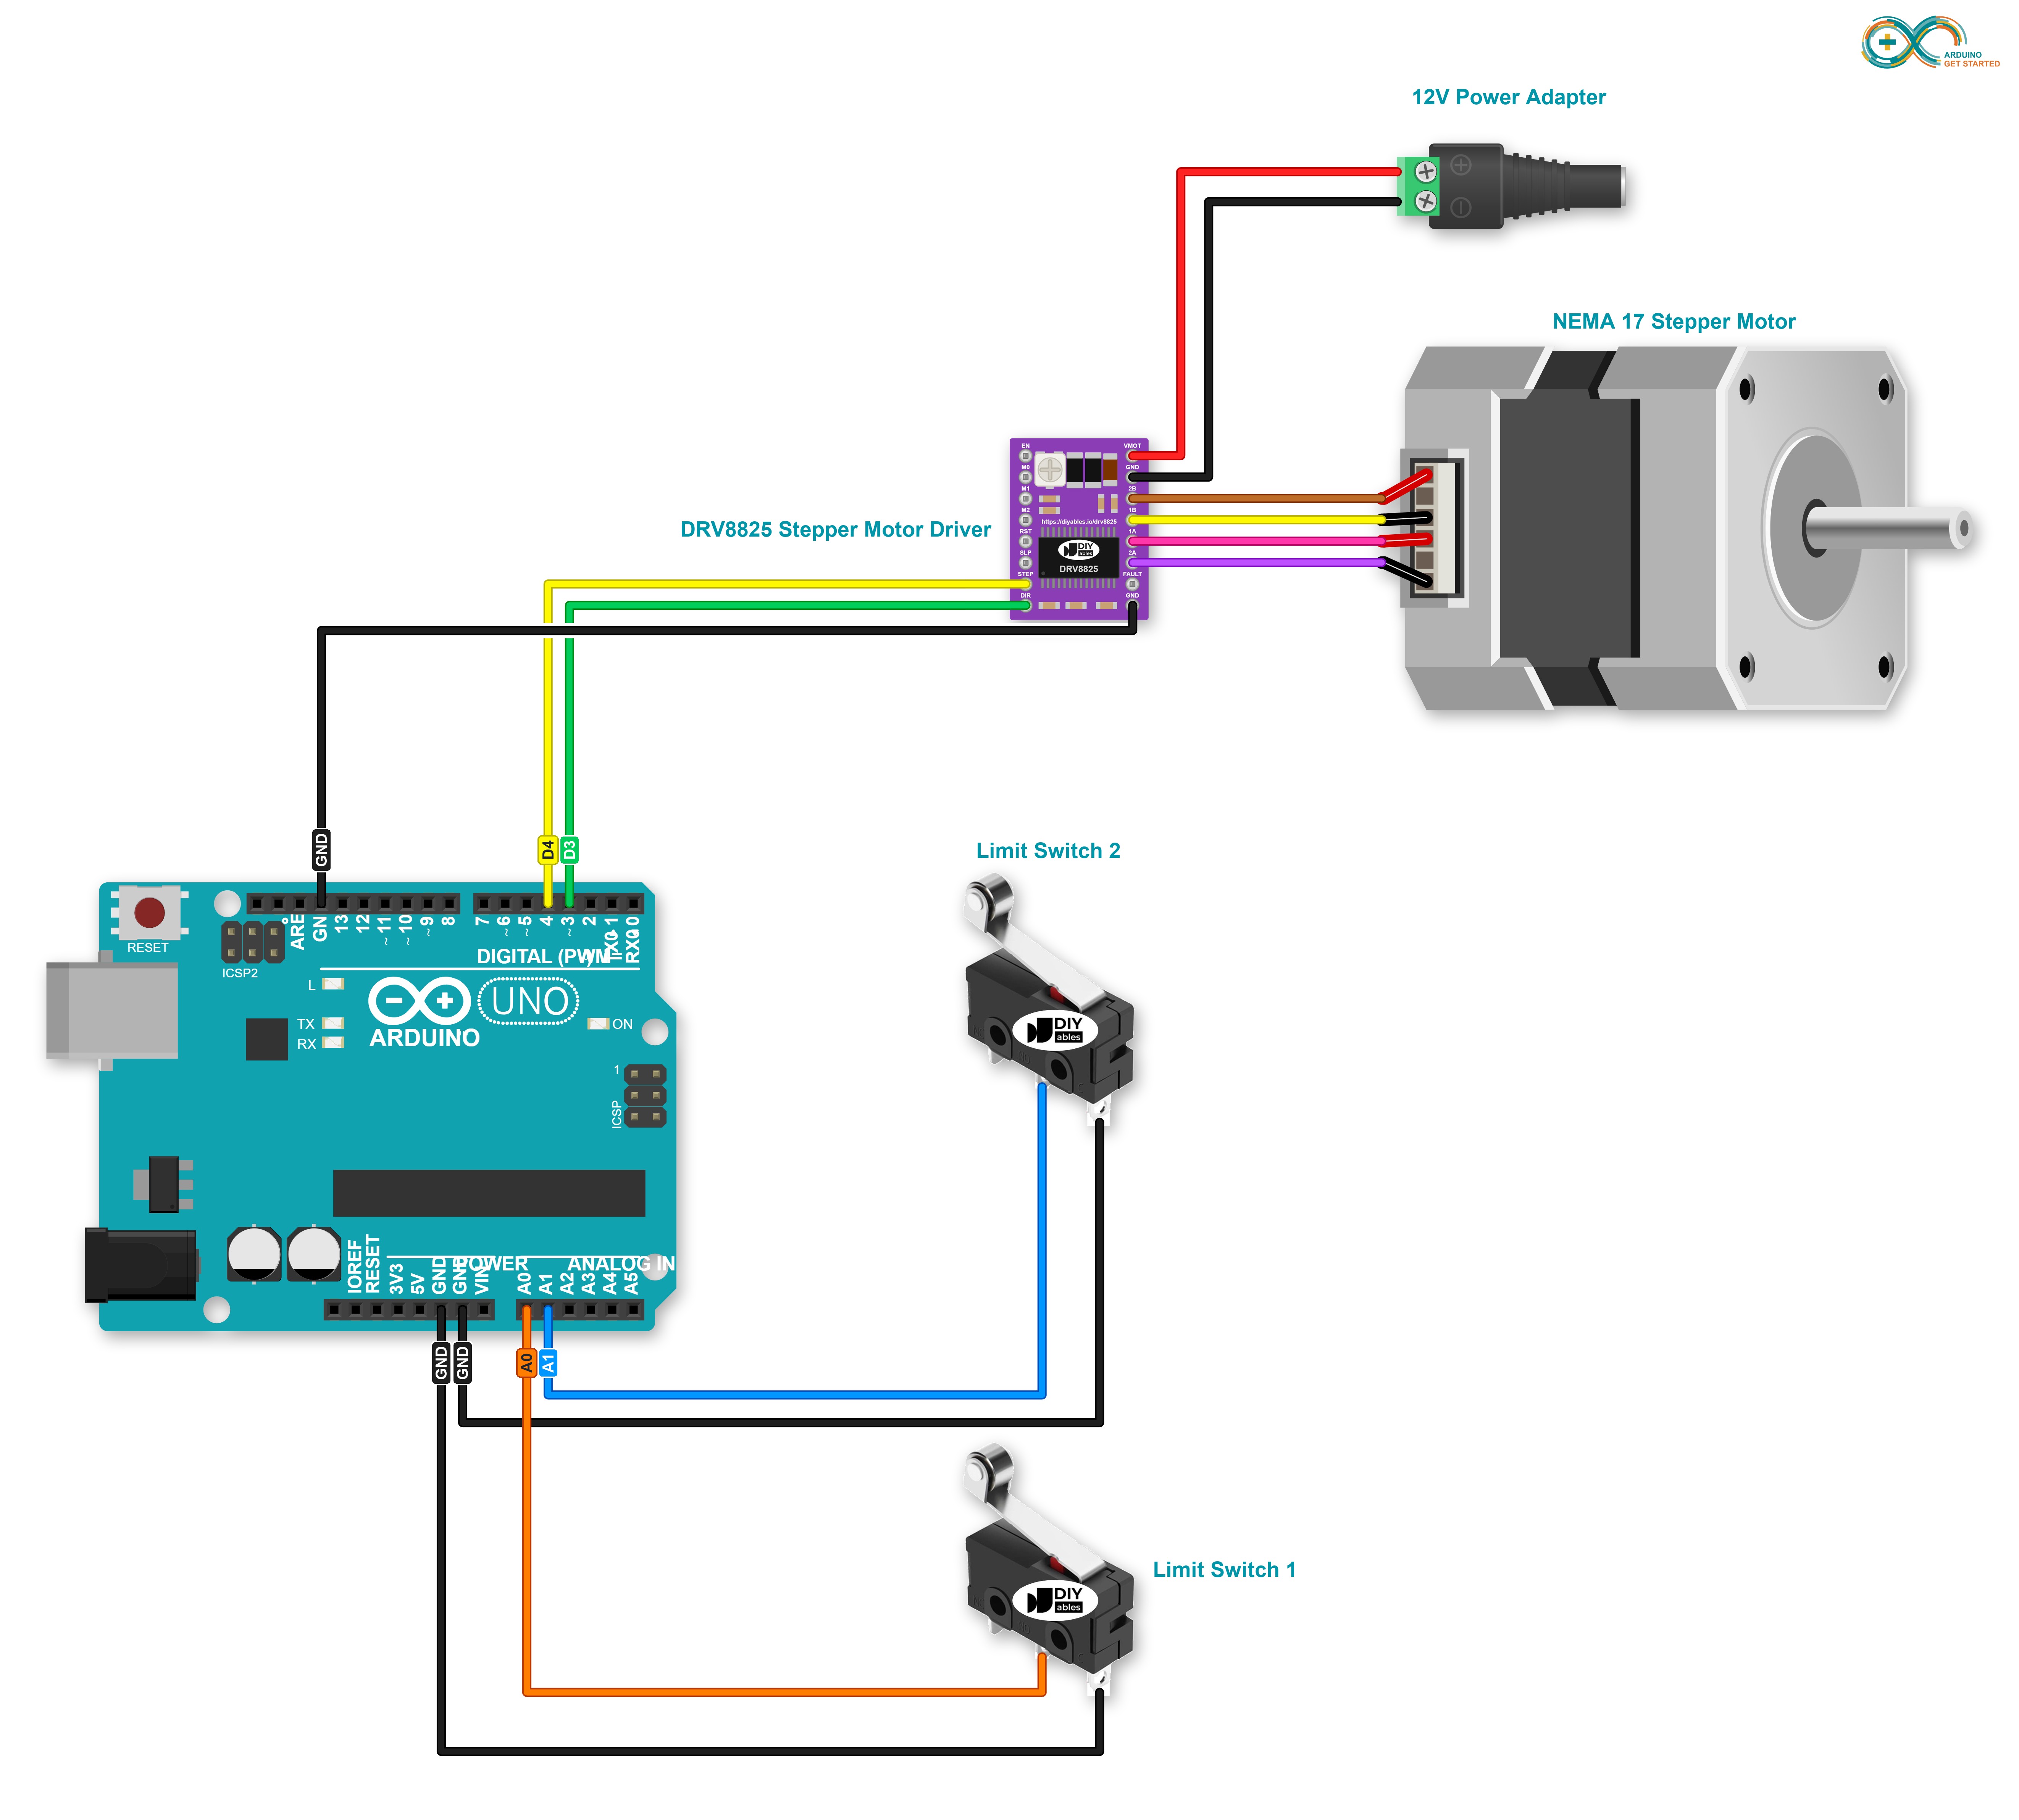
Diagrama de cableado de Arduino con el módulo DRV8825 sin placa de expansión y un motor paso a paso y dos finales de carrera

This image is created using Fritzing. Click to enlarge image

Dos finales de carrera con el shield de bornes de tornillo:
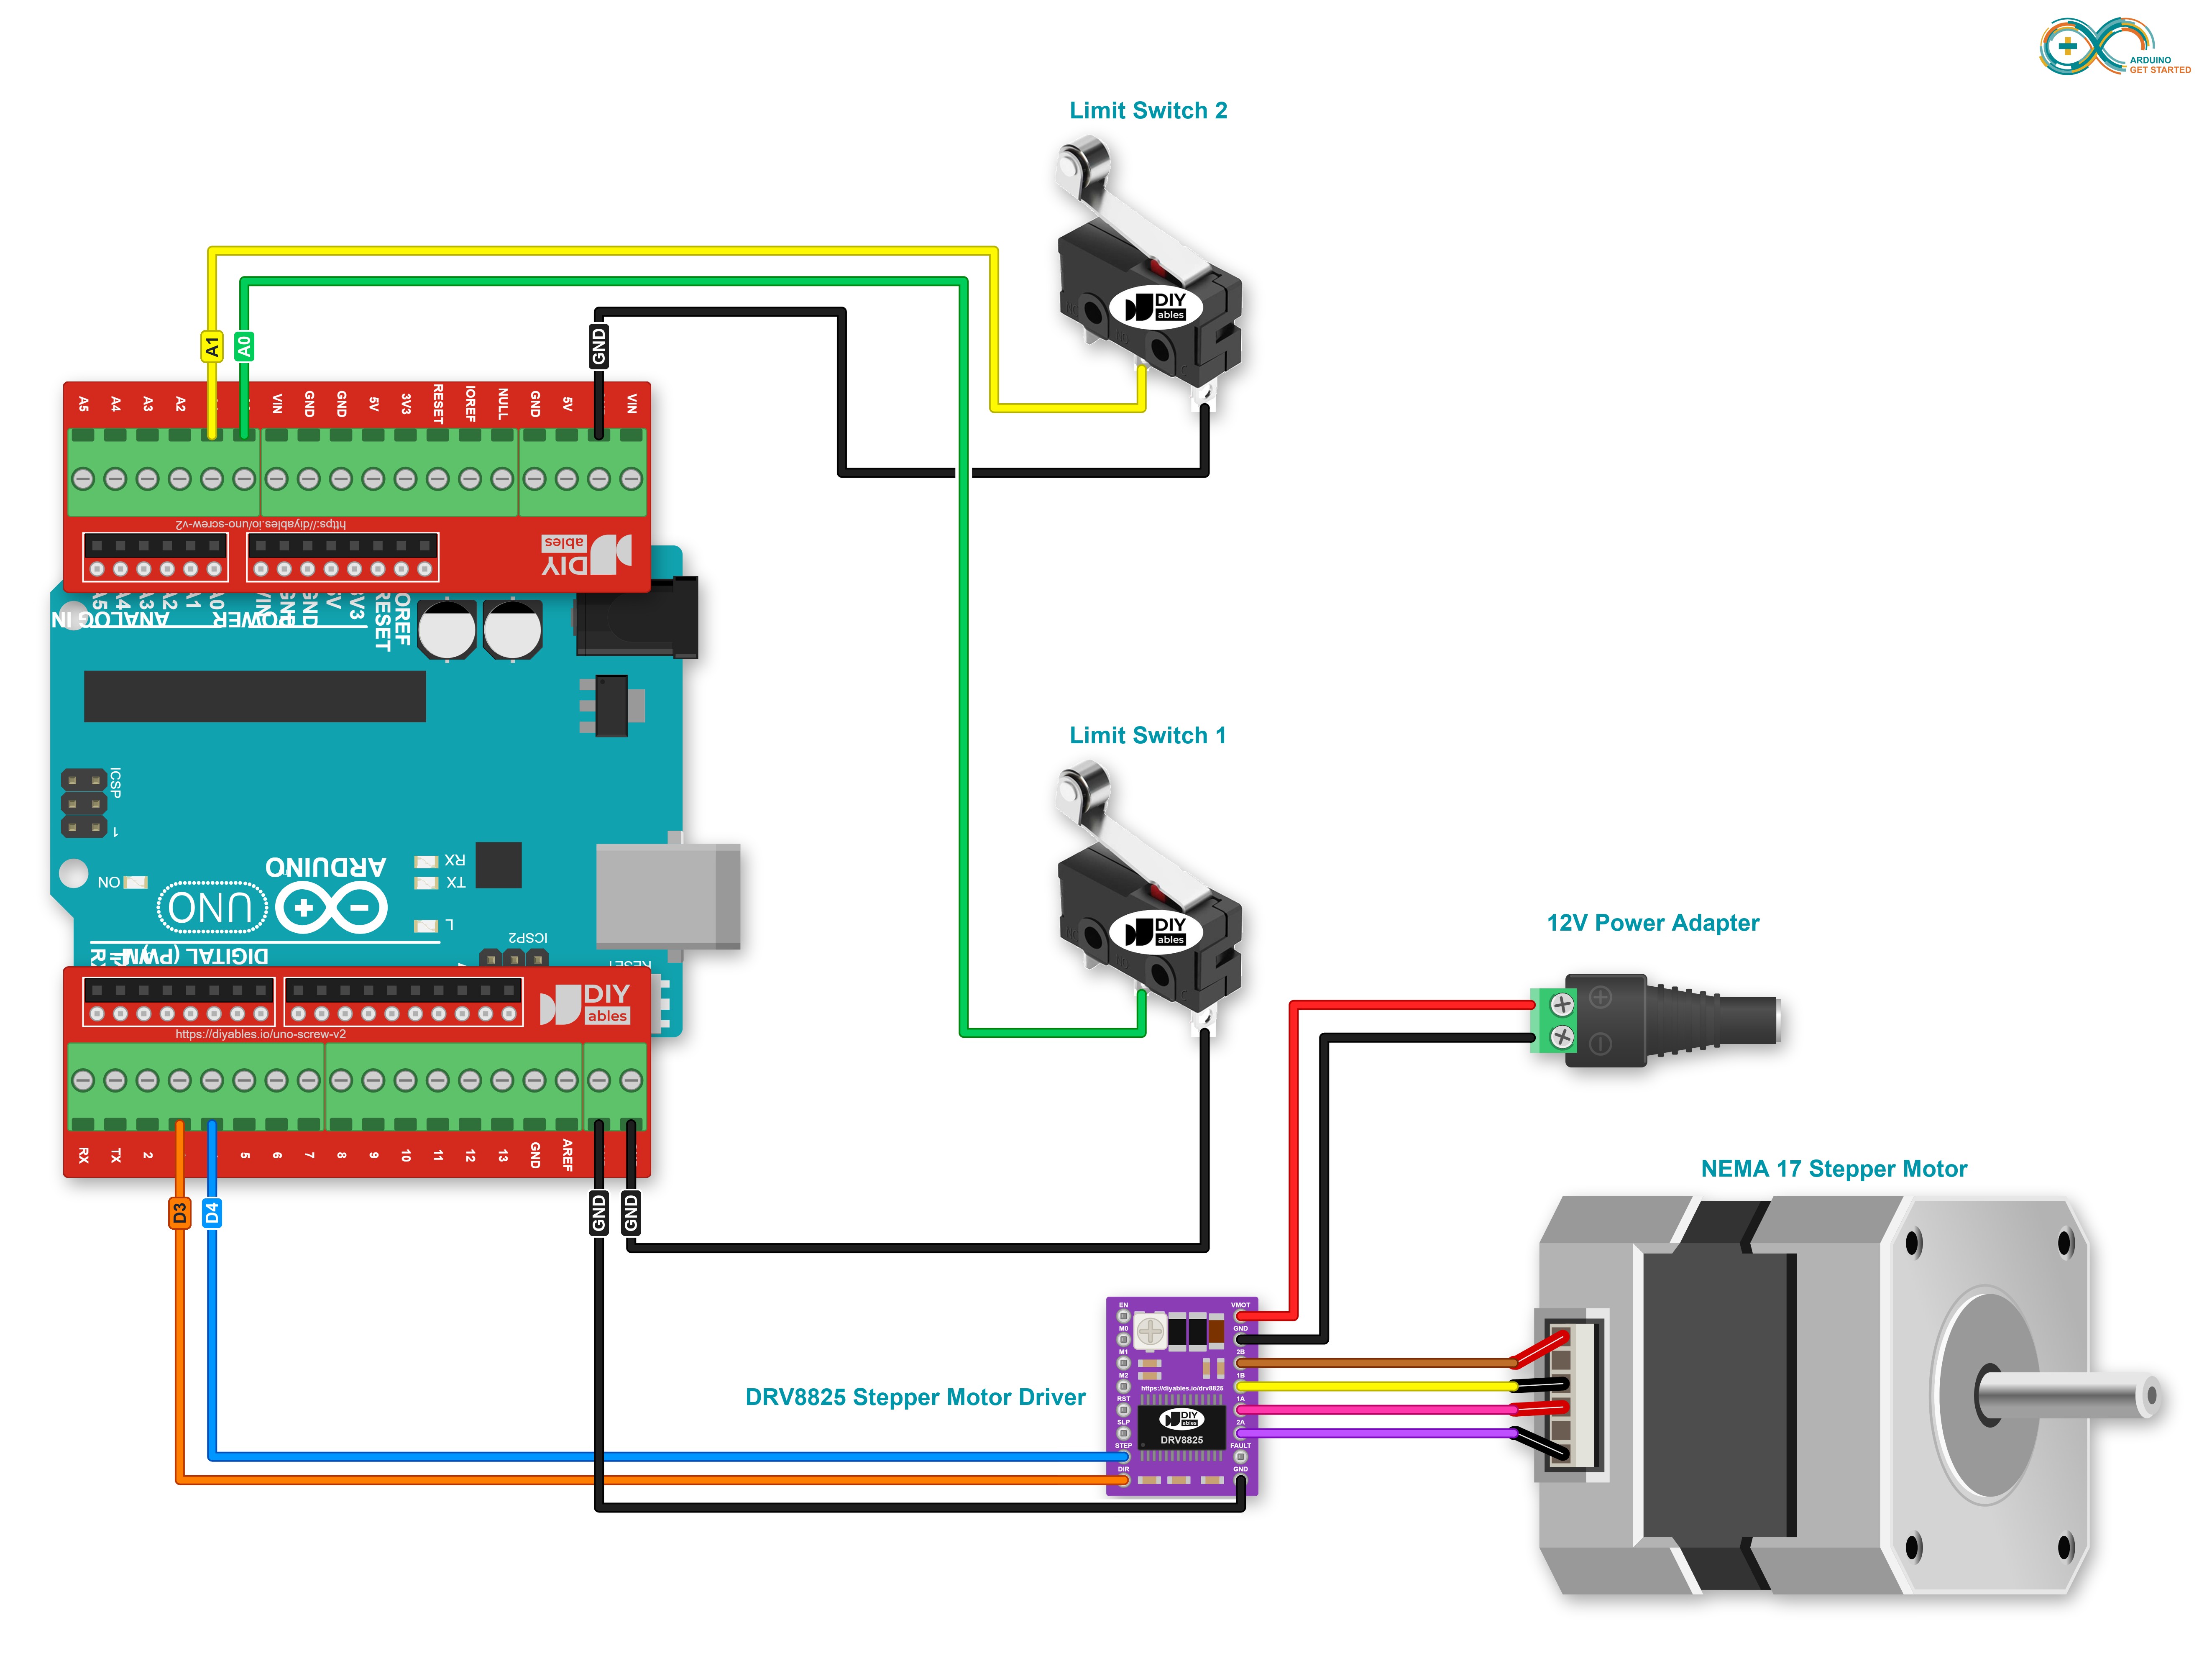
Diagrama de cableado de Arduino con el módulo DRV8825 sin placa de expansión y un motor paso a paso y dos finales de carrera (shield de bornes de tornillo)

This image is created using Fritzing. Click to enlarge image

Pin del módulo DRV8825 Conectar a
STEP Arduino D4
DIR Arduino D3
GND (junto a FAULT) Arduino GND
VMOT + del adaptador de 12V
GND (junto a VMOT) - del adaptador de 12V
2B y 1B una bobina del motor paso a paso
1A y 2A la otra bobina del motor paso a paso
EN, M0, M1, M2, RST, SLP, FAULT sin conectar

※ Nota:

  • El módulo solo no tiene condensador propio. Ponga uno de 100uF (de 25V o más) entre VMOT y GND.
  • Si el motor no se mueve nada, conecte RST y SLP con un cable corto. Algunos módulos lo necesitan para despertarse.

Código de Arduino - Detener un motor paso a paso con un interruptor de fin de carrera

Hay varias formas de detener un motor paso a paso:

  • Llamar a la función stepper.stop(): de esta forma el motor paso a paso NO se detiene de inmediato, sino poco a poco
  • NO llamar a la función stepper.run(): de esta forma el motor paso a paso se detiene de inmediato

El siguiente código hace que un motor paso a paso gire sin parar y se detenga de inmediato cuando se toca un interruptor de fin de carrera

/* * Este código de Arduino fue desarrollado por es.newbiely.com * Este código de Arduino se proporciona al público sin ninguna restricción. * Para tutoriales completos y diagramas de cableado, visite: * https://es.newbiely.com/tutorials/arduino/arduino-stepper-motor-and-limit-switch */ #include <ezButton.h> #include <AccelStepper.h> #define STEP_PIN 4 // the Arduino pin connected to the STEP pin of DRV8825 #define DIR_PIN 3 // the Arduino pin connected to the DIR pin of DRV8825 #define MAX_POSITION 0x7FFFFFFF // maximum of position we can set (long type) ezButton limitSwitch(A0); // create ezButton object that attach to pin A0; AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN); bool isStopped = false; void setup() { Serial.begin(9600); limitSwitch.setDebounceTime(50); // set debounce time to 50 milliseconds stepper.setMaxSpeed(500.0); // set the maximum speed stepper.setAcceleration(50.0); // set acceleration stepper.setSpeed(100); // set initial speed stepper.setCurrentPosition(0); // set position stepper.moveTo(MAX_POSITION); } void loop() { limitSwitch.loop(); // MUST call the loop() function first if (limitSwitch.isPressed()) { Serial.println(F("The limit switch: TOUCHED")); isStopped = true; } if (isStopped == false) { // without this part, the move will stop after reaching maximum position if (stepper.distanceToGo() == 0) { // if motor moved to the maximum position stepper.setCurrentPosition(0); // reset position to 0 stepper.moveTo(MAX_POSITION); // move the motor to maximum position again } stepper.run(); // MUST be called in loop() function } else { // without calling stepper.run() function, no more pulses go to the STEP pin, so the motor stops immediately // NOTE: stepper.stop() function does NOT stops motor immediately Serial.println(F("The stepper motor is STOPPED")); } }

Pasos R\u00e1pidos

  • Conecta Arduino al PC mediante un cable USB
  • Abre Arduino IDE, selecciona la placa y el puerto correctos
  • Ve al icono Bibliotecas en la barra izquierda de Arduino IDE.
  • Busca “ezButton” y luego encuentra la biblioteca de botones de ArduinoGetStarted.com
  • Haz clic en el botón Instalar para instalar la biblioteca ezButton.
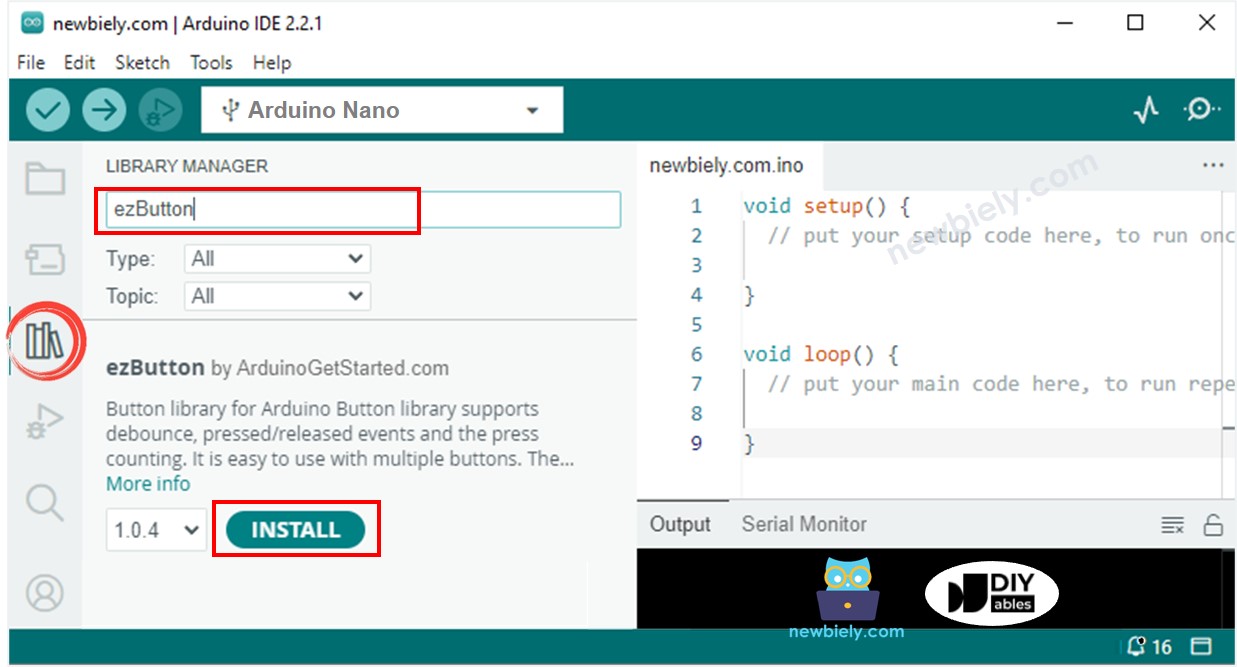
Biblioteca de botones para Arduino
  • Busca “AccelStepper” y luego encuentra la biblioteca AccelStepper de Mike McCauley
  • Haz clic en el botón Instalar para instalar la biblioteca AccelStepper.
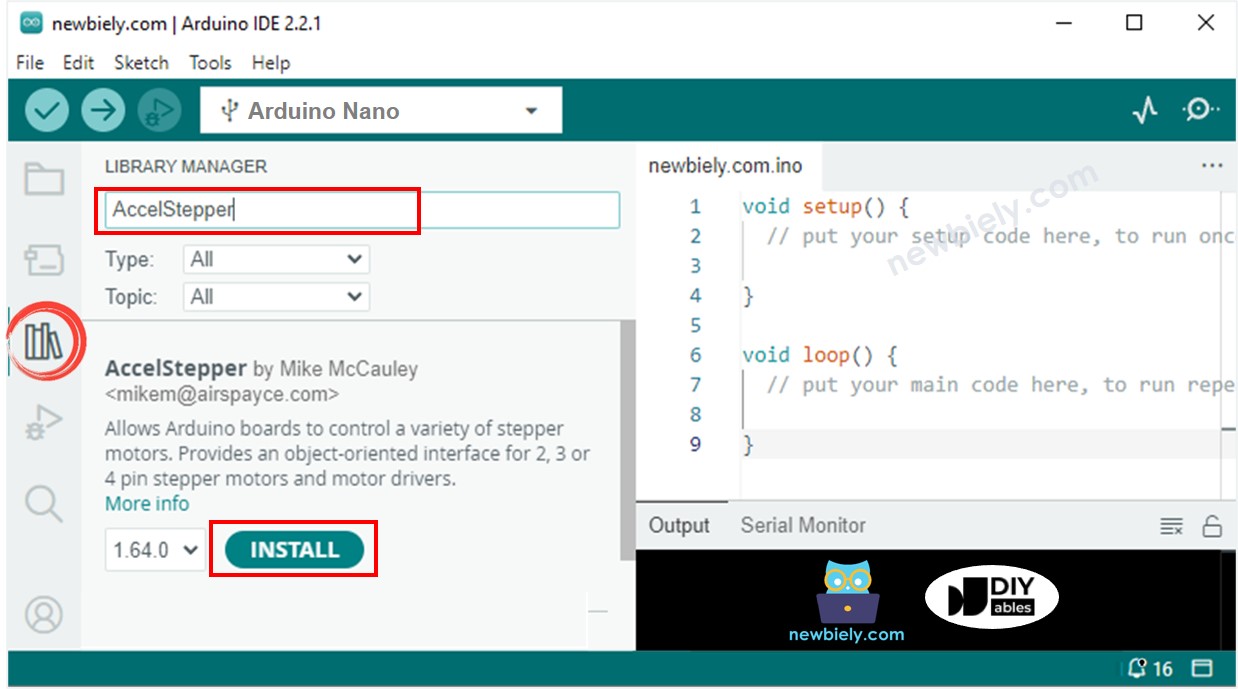
Biblioteca AccelStepper para Arduino
  • Copia el código de arriba y ábrelo con Arduino IDE
  • Haz clic en el botón Subir de Arduino IDE para subir el código a Arduino
  • Conecta el adaptador de corriente de 12V al conector de alimentación DC
  • Si el cableado es correcto, verás que el motor gira en sentido horario.
  • Toca el interruptor de fin de carrera
  • Verás que el motor se detiene de inmediato
  • El resultado en el Monitor Serie se ve así
∞
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
Arduino Uno
Newbiely.ino
···
8 Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'Arduino Uno' on 'COM15')
New Line
9600 baud
The limit switch: TOUCHED The stepper motor is STOPPED The stepper motor is STOPPED The stepper motor is STOPPED The stepper motor is STOPPED
Ln 11, Col 1
Arduino Uno on COM15
2

Explicación del código

¡Lee la explicación línea por línea en los comentarios del código!

Código de Arduino - Cambiar la dirección de un motor paso a paso con un interruptor de fin de carrera

El siguiente código hace que un motor paso a paso gire sin parar y cambie su dirección cuando se toca un interruptor de fin de carrera

/* * Este código de Arduino fue desarrollado por es.newbiely.com * Este código de Arduino se proporciona al público sin ninguna restricción. * Para tutoriales completos y diagramas de cableado, visite: * https://es.newbiely.com/tutorials/arduino/arduino-stepper-motor-and-limit-switch */ #include <ezButton.h> #include <AccelStepper.h> #define DIRECTION_CCW -1 #define DIRECTION_CW 1 #define STEP_PIN 4 // the Arduino pin connected to the STEP pin of DRV8825 #define DIR_PIN 3 // the Arduino pin connected to the DIR pin of DRV8825 #define MAX_POSITION 0x7FFFFFFF // maximum of position we can set (long type) ezButton limitSwitch(A0); // create ezButton object that attach to pin A0; AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN); int direction = DIRECTION_CW; long targetPos = 0; void setup() { Serial.begin(9600); limitSwitch.setDebounceTime(50); // set debounce time to 50 milliseconds stepper.setMaxSpeed(500.0); // set the maximum speed stepper.setAcceleration(50.0); // set acceleration stepper.setSpeed(100); // set initial speed stepper.setCurrentPosition(0); // set position targetPos = direction * MAX_POSITION; stepper.moveTo(targetPos); } void loop() { limitSwitch.loop(); // MUST call the loop() function first if (limitSwitch.isPressed()) { Serial.println(F("The limit switch: TOUCHED")); direction *= -1; // change direction Serial.print(F("The direction -> ")); if (direction == DIRECTION_CW) Serial.println(F("CLOCKWISE")); else Serial.println(F("ANTI-CLOCKWISE")); targetPos = direction * MAX_POSITION; stepper.setCurrentPosition(0); // set position stepper.moveTo(targetPos); } // without this part, the move will stop after reaching maximum position if (stepper.distanceToGo() == 0) { // if motor moved to the maximum position stepper.setCurrentPosition(0); // reset position to 0 stepper.moveTo(targetPos); // move the motor to maximum position again } stepper.run(); // MUST be called in loop() function }

Pasos R\u00e1pidos

  • Copia el código de arriba y ábrelo con Arduino IDE
  • Haz clic en el botón Subir de Arduino IDE para subir el código a Arduino
  • Si el cableado es correcto, verás que el motor gira en sentido horario.
  • Toca el interruptor de fin de carrera
  • Verás que la dirección del motor paso a paso cambia a sentido antihorario
  • Toca de nuevo el interruptor de fin de carrera
  • Verás que la dirección del motor paso a paso cambia a sentido horario
  • El resultado en el Monitor Serie se ve así
∞
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
Arduino Uno
Newbiely.ino
···
8 Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'Arduino Uno' on 'COM15')
New Line
9600 baud
The limit switch: TOUCHED The direction -> ANTI-CLOCKWISE The limit switch: TOUCHED The direction -> CLOCKWISE
Ln 11, Col 1
Arduino Uno on COM15
2

Código de Arduino - Cambiar la dirección de un motor paso a paso con dos interruptores de fin de carrera

El siguiente código hace que un motor paso a paso gire sin parar y cambie su dirección cuando se toca uno de los dos interruptores de fin de carrera

/* * Este código de Arduino fue desarrollado por es.newbiely.com * Este código de Arduino se proporciona al público sin ninguna restricción. * Para tutoriales completos y diagramas de cableado, visite: * https://es.newbiely.com/tutorials/arduino/arduino-stepper-motor-and-limit-switch */ #include <ezButton.h> #include <AccelStepper.h> #define DIRECTION_CCW -1 #define DIRECTION_CW 1 #define STATE_CHANGE_DIR 1 #define STATE_MOVE 2 #define STATE_MOVING 3 #define STEP_PIN 4 // the Arduino pin connected to the STEP pin of DRV8825 #define DIR_PIN 3 // the Arduino pin connected to the DIR pin of DRV8825 #define MAX_POSITION 0x7FFFFFFF // maximum of position we can set (long type) ezButton limitSwitch_1(A0); // create ezButton object that attach to pin A0; ezButton limitSwitch_2(A1); // create ezButton object that attach to pin A1; AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN); int stepperState = STATE_MOVE; int direction = DIRECTION_CW; long targetPos = 0; void setup() { Serial.begin(9600); limitSwitch_1.setDebounceTime(50); // set debounce time to 50 milliseconds limitSwitch_2.setDebounceTime(50); // set debounce time to 50 milliseconds stepper.setMaxSpeed(500.0); // set the maximum speed stepper.setAcceleration(50.0); // set acceleration stepper.setSpeed(100); // set initial speed stepper.setCurrentPosition(0); // set position } void loop() { limitSwitch_1.loop(); // MUST call the loop() function first limitSwitch_2.loop(); // MUST call the loop() function first if (limitSwitch_1.isPressed()) { stepperState = STATE_CHANGE_DIR; Serial.println(F("The limit switch 1: TOUCHED")); } if (limitSwitch_2.isPressed()) { stepperState = STATE_CHANGE_DIR; Serial.println(F("The limit switch 2: TOUCHED")); } switch (stepperState) { case STATE_CHANGE_DIR: direction *= -1; // change direction Serial.print(F("The direction -> ")); if (direction == DIRECTION_CW) Serial.println(F("CLOCKWISE")); else Serial.println(F("ANTI-CLOCKWISE")); stepperState = STATE_MOVE; // after changing direction, go to the next state to move the motor break; case STATE_MOVE: targetPos = direction * MAX_POSITION; stepper.setCurrentPosition(0); // set position stepper.moveTo(targetPos); stepperState = STATE_MOVING; // after moving, go to the next state to keep the motor moving infinity break; case STATE_MOVING: // without this state, the move will stop after reaching maximum position if (stepper.distanceToGo() == 0) { // if motor moved to the maximum position stepper.setCurrentPosition(0); // reset position to 0 stepper.moveTo(targetPos); // move the motor to maximum position again } break; } stepper.run(); // MUST be called in loop() function }

Pasos R\u00e1pidos

  • Copia el código de arriba y ábrelo con Arduino IDE
  • Haz clic en el botón Subir de Arduino IDE para subir el código a Arduino
  • Si el cableado es correcto, verás que el motor gira en sentido horario.
  • Toca el interruptor de fin de carrera 1
  • Verás que la dirección del motor paso a paso cambia a sentido antihorario
  • Toca el interruptor de fin de carrera 2
  • Verás que la dirección del motor paso a paso cambia a sentido horario
  • El resultado en el Monitor Serie se ve así
∞
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
Arduino Uno
Newbiely.ino
···
8 Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'Arduino Uno' on 'COM15')
New Line
9600 baud
The limit switch 1: TOUCHED The direction -> ANTI-CLOCKWISE The limit switch 2: TOUCHED The direction -> CLOCKWISE
Ln 11, Col 1
Arduino Uno on COM15
2

Video Tutorial

Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.

※ NUESTROS MENSAJES

  • No dude en compartir el enlace de este tutorial. Sin embargo, por favor no use nuestro contenido en otros sitios web. Hemos invertido mucho esfuerzo y tiempo en crear el contenido, ¡por favor respete nuestro trabajo!