
Arduino - Motor paso a paso con el controlador DRV8825
En este tutorial, vamos a aprender:
- Cómo usar el controlador DRV8825 para controlar un motor paso a paso bipolar
- Cómo controlar la posición de un motor paso a paso
- Cómo controlar la velocidad de un motor paso a paso
- Cómo controlar la dirección de un motor paso a paso
El tutorial se puede aplicar a cualquier tipo de motor paso a paso bipolar (4 cables). El tutorial tomará como ejemplo un motor paso a paso NEMA 17.
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables STEM V3 Starter Kit (Arduino included) | |
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Acerca del motor paso a paso
Hay dos tipos populares de motores paso a paso:
- bipolar: este tipo de motor tiene 4 cables
- unipolar: este tipo de motor tiene 5 o 6 cables.
Para un motor paso a paso unipolar de 6 cables, podemos usar cuatro de los seis cables y controlarlo como un motor paso a paso bipolar.
Para un motor paso a paso unipolar de 5 cables, consulta Arduino - controlar el motor paso a paso 28BYJ-48 usando el controlador ULN2003
Este tutorial se centra solo en el motor paso a paso bipolar.
Pinout del motor paso a paso bipolar
El pinout del motor paso a paso bipolar tiene 4 pines. Según el fabricante, los pines del motor tienen varios nombres. La tabla siguiente muestra algunos nombres de pines muy usados:
| Nº DE PIN | Nombre 1 | Nombre 2 | Nombre 3 |
|---|---|---|---|
| 1 | A+ | A | A |
| 2 | A- | A | C |
| 3 | B+ | B | B |
| 4 | B- | B | D |
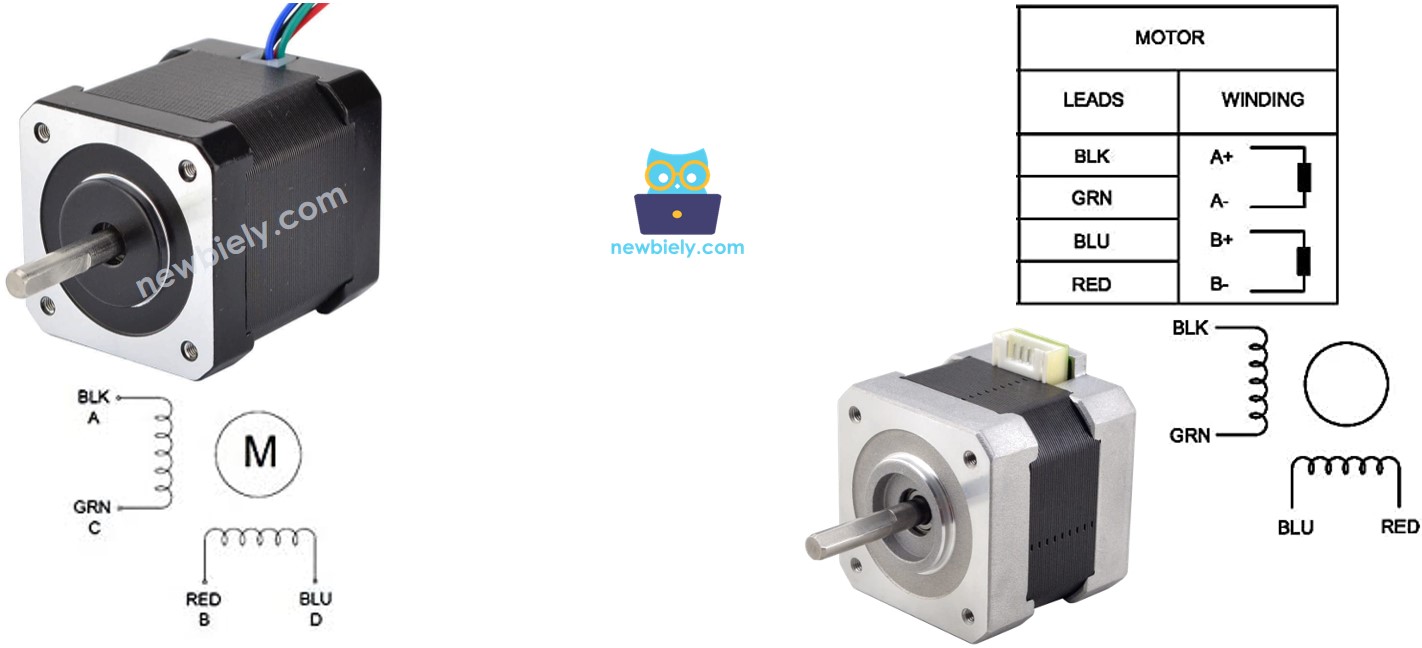
El orden de los pines, los nombres de los cables y los colores de los cables pueden variar entre fabricantes. Necesitas leer la hoja de datos o el manual para ver la correspondencia entre el color del cable y el nombre del pin. La imagen de arriba también muestra las especificaciones de dos motores diferentes, con distintos nombres y colores de cables.
Pasos por revolución
La especificación del motor indica los grados por paso (llamémoslo DEG_PER_STEP). Según el método de control, los pasos por revolución (llamémoslo STEP_PER_REVOLUTION) se calculan como en la siguiente tabla:
| Método de control | Pasos por revolución | Grados reales por paso |
|---|---|---|
| Paso completo | STEP_PER_REVOLUTION = 360 / DEG_PER_STEP | DEG_PER_STEP |
| Medio paso | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * 2 | DEG_PER_STEP / 2 |
| Micropaso (1/n) | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * n | DEG_PER_STEP / n |
Por ejemplo, si la hoja de datos del motor indica 1.8 grados/paso:
| Método de control | Pasos por revolución | Grados reales por paso |
|---|---|---|
| Paso completo | 200 pasos/revolución | 1.8° |
| Medio paso | 400 pasos/revolución | 0.9° |
| Micropaso (1/n) | (200 * n) pasos/revolución | (1.8 / n)° |
Cómo controlar un motor paso a paso con Arduino
Arduino puede generar señales para controlar el motor paso a paso. Sin embargo, las señales de Arduino no tienen el voltaje y/o la corriente que necesita el motor paso a paso. Por eso, necesitamos un controlador de hardware entre Arduino y el motor paso a paso. El controlador hace dos tareas:
- Amplificar las señales de control de Arduino (corriente y voltaje)
- Proteger a Arduino de la corriente y el voltaje altos que se usan para alimentar el motor paso a paso.
Hay muchos tipos de controladores de hardware que se pueden usar para controlar motores paso a paso. El controlador DRV8825 es uno muy popular. Se usa en muchas impresoras 3D y máquinas CNC.
Acerca del controlador DRV8825
Un solo controlador DRV8825 controla un motor paso a paso bipolar. En este tutorial, conectamos el módulo DRV8825 en su placa de expansión. La placa de expansión nos da un terminal de tornillo para la alimentación, un conector para el motor y un pequeño conector de pines para los pines de control.
¿Por qué este controlador? Limita la corriente en las bobinas del motor, así que el motor y el controlador no se calientan demasiado. Admite micropasos, lo que hace que el motor gire suave y silencioso. Y Arduino solo necesita dos pines para controlarlo: STEP y DIR.
Pinout del controlador DRV8825
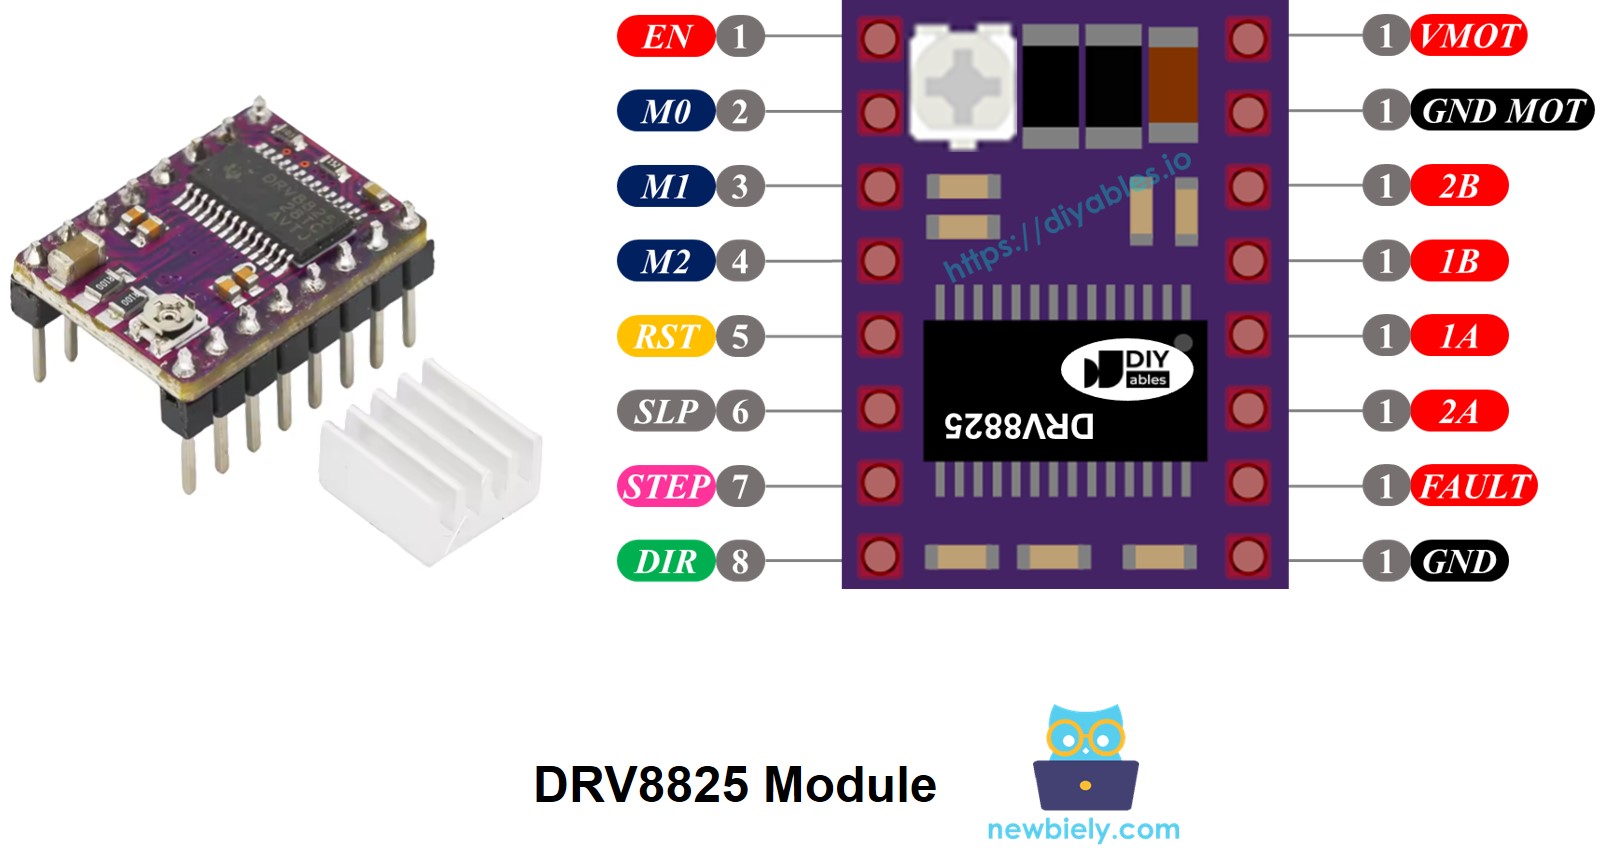
Los datos principales del DRV8825:
- Alimentación del motor: de 8.2V a 45V. La placa de expansión indica 12-24V. Usamos un adaptador de corriente de 12V.
- Corriente: hasta unos 1.5A por bobina, con picos cortos de 2.5A. Eliges el límite con la pequeña perilla (potenciómetro) del módulo.
- Micropasos: paso completo, 1/2, 1/4, 1/8, 1/16 y 1/32 de paso.
- Lógica: funciona con señales de 3.3V y de 5V.
- Protección: sobrecorriente, sobretemperatura y bajo voltaje.
La placa de expansión tiene estas partes:
- Terminal de tornillo VIN y GND: alimenta el motor. A su lado hay un condensador de 100uF para mantener estable el voltaje.
- Conector 2B, 2A, 1A, 1B: un conector XH de 4 pines para el motor paso a paso. 1A y 1B van a una bobina, 2A y 2B van a la otra bobina.
- Conector G V S para EN, STEP y DIR: tres filas de pines. En cada fila, G es tierra, V es un pin de alimentación y S es la señal. Arduino maneja los pines S de STEP y DIR, y un pin G da la tierra común. Deja V libre (solo lo usa el A4988). Deja EN libre también: así el controlador queda habilitado.
- Interruptor DIP (MS1, MS2, MS3): aquí eliges el modo de micropaso. Cuando los tres interruptores están en OFF, el controlador funciona en modo de paso completo: 200 pasos por revolución para un motor de 1.8°.
En esta placa, RST y SLP están unidos, lo que mantiene el chip fuera del modo de reposo. El DRV8825 tampoco toma 5V de Arduino. Funciona totalmente con los 12V del terminal VIN y GND, y Arduino solo comparte su GND con él.
Diagrama de Cableado
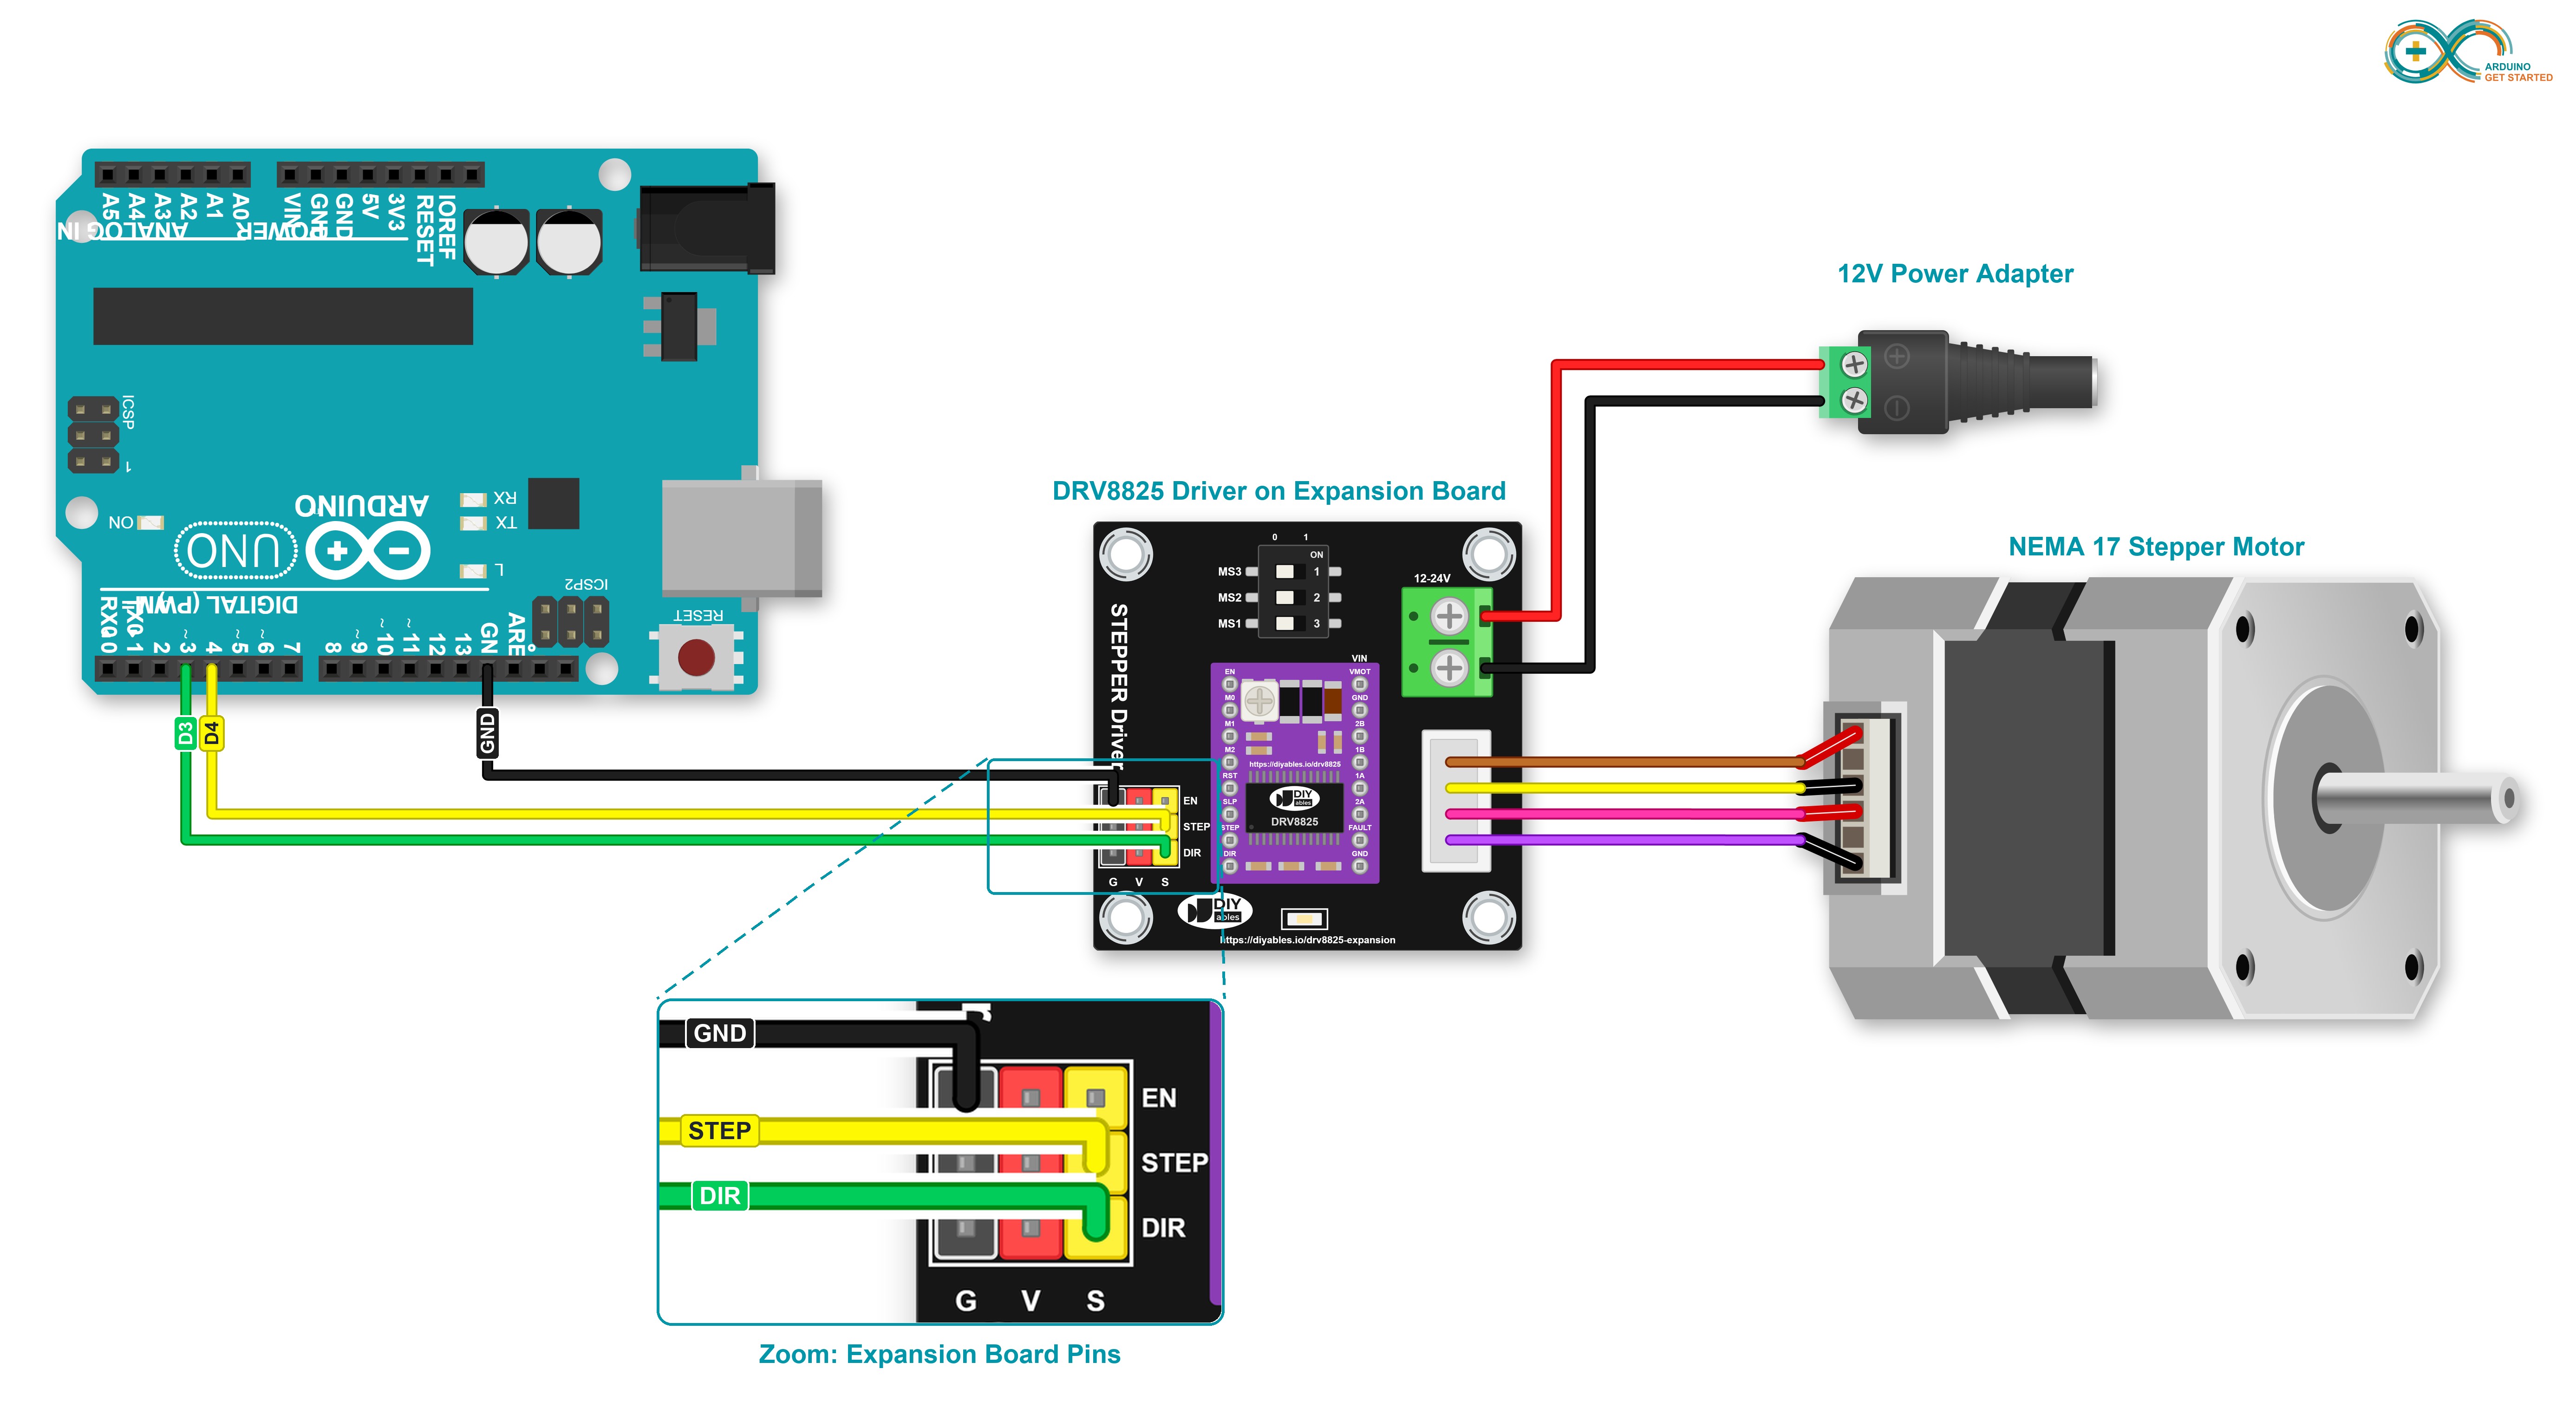
This image is created using Fritzing. Click to enlarge image
※ Nota:
- Pon los tres interruptores DIP (MS1, MS2, MS3) en la posición OFF: este es el modo de paso completo.
- El orden de los pines en los motores paso a paso puede variar entre fabricantes. Consulta la tabla de abajo para hacer el cableado correcto.
Tabla de cableado entre Arduino y la placa de expansión DRV8825
| Pines de Arduino | Pines de la placa de expansión DRV8825 |
|---|---|
| 4 | STEP (pin S) |
| 3 | DIR (pin S) |
| GND | Pin G |
No se conecta nada al pin EN ni al pin V. Para la alimentación del motor, el enchufe del adaptador de 12V va al conector de alimentación DC, y los dos cables del conector van al terminal de tornillo VIN y GND.
Los cables que tocan una máquina en movimiento pueden soltarse. Para evitarlo, puedes usar un Proto Screw Terminal Block Shield o un Screw Shield V2 sobre el Arduino Uno. Entonces los tres cables van a los terminales de tornillo de los pines 4, 3 y GND, como se ve abajo.
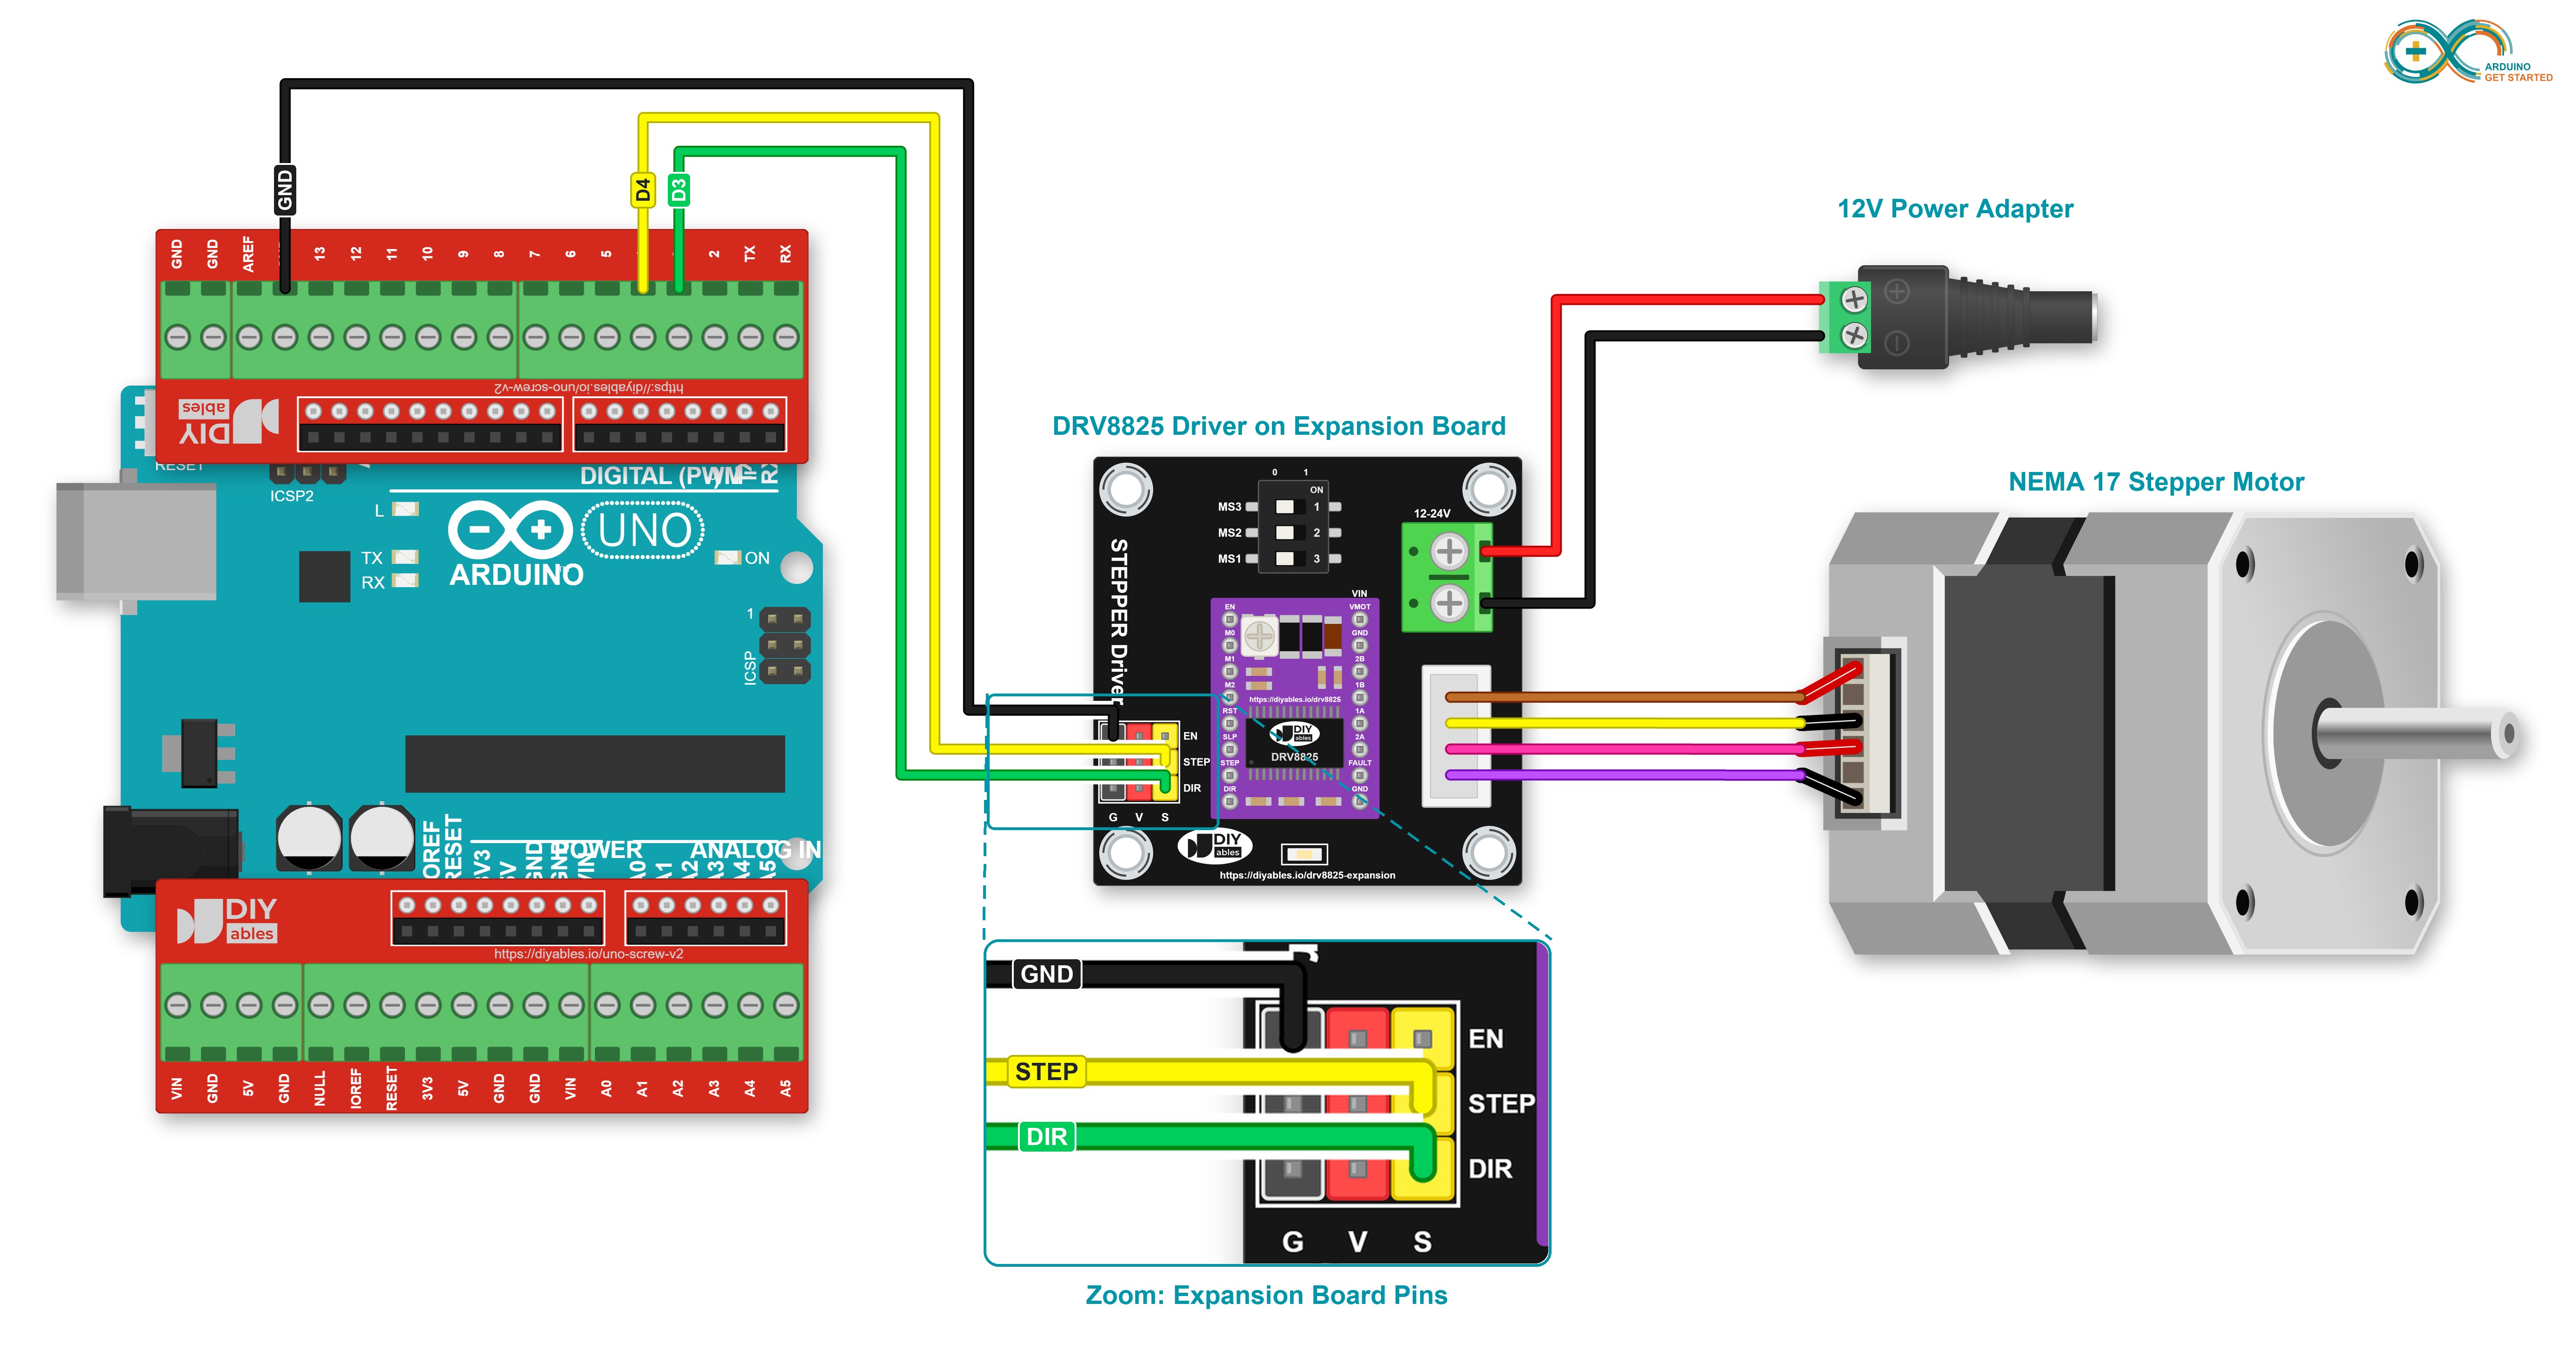
This image is created using Fritzing. Click to enlarge image
Tabla de cableado entre la placa de expansión DRV8825 y el motor paso a paso
¡Importante!: No te fijes en el orden de los cables del motor paso a paso en la imagen del diagrama de cableado de arriba. Es solo un ejemplo. El orden de los pines en los motores paso a paso puede variar entre fabricantes. Asegúrate de que tu cableado siga la tabla de abajo.
| Pines del DRV8825 | Pines del motor paso a paso | O | O |
|---|---|---|---|
| 1A | A+ | A | A |
| 1B | A- | A | C |
| 2A | B+ | B | B |
| 2B | B- | B | D |
Antes de comprar un motor paso a paso, te recomendamos revisar la hoja de datos, las especificaciones o el manual del motor paso a paso. Asegúrate de que indiquen la correspondencia entre el color y el nombre de los pines. Por ejemplo, este motor paso a paso da la correspondencia como en la siguiente imagen:
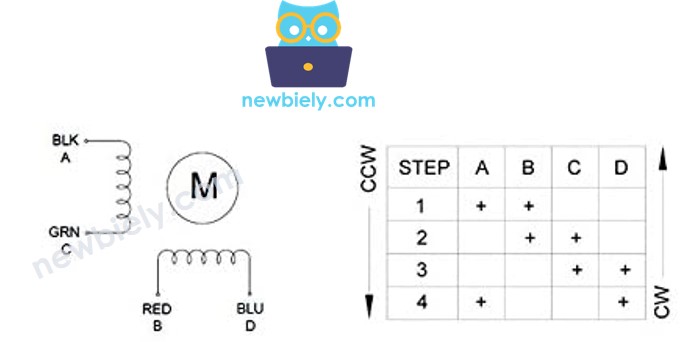
Según esa correspondencia, la tabla de cableado queda así:
| Pines del DRV8825 | Pines del motor paso a paso | Color del cable |
|---|---|---|
| 1A | A | cable negro |
| 1B | C | cable verde |
| 2A | B | cable rojo |
| 2B | D | cable azul |
※ Nota:
En todas las tablas de cableado de arriba entre el motor paso a paso y el controlador DRV8825, podemos intercambiar 1A con 1B, o 2A con 2B. Por eso, hay más formas de hacer el cableado. Sin embargo, si intercambiamos los dos cables de una bobina, la dirección de giro del motor cambia (de sentido horario a antihorario, y al revés).
Antes de la primera prueba, gira la pequeña perilla de límite de corriente del módulo DRV8825 a un valor bajo. Luego haz funcionar el motor y sube la perilla poco a poco hasta que el motor gire suave y no pierda pasos. No subas más de lo necesario: por encima de unos 1.5A, el módulo se calienta.
Cableado sin la placa de expansión
¿No tiene placa de expansión? Puede conectar el módulo DRV8825 directamente al Arduino. En el lado del Arduino no cambia nada: se usan los mismos pines que arriba.
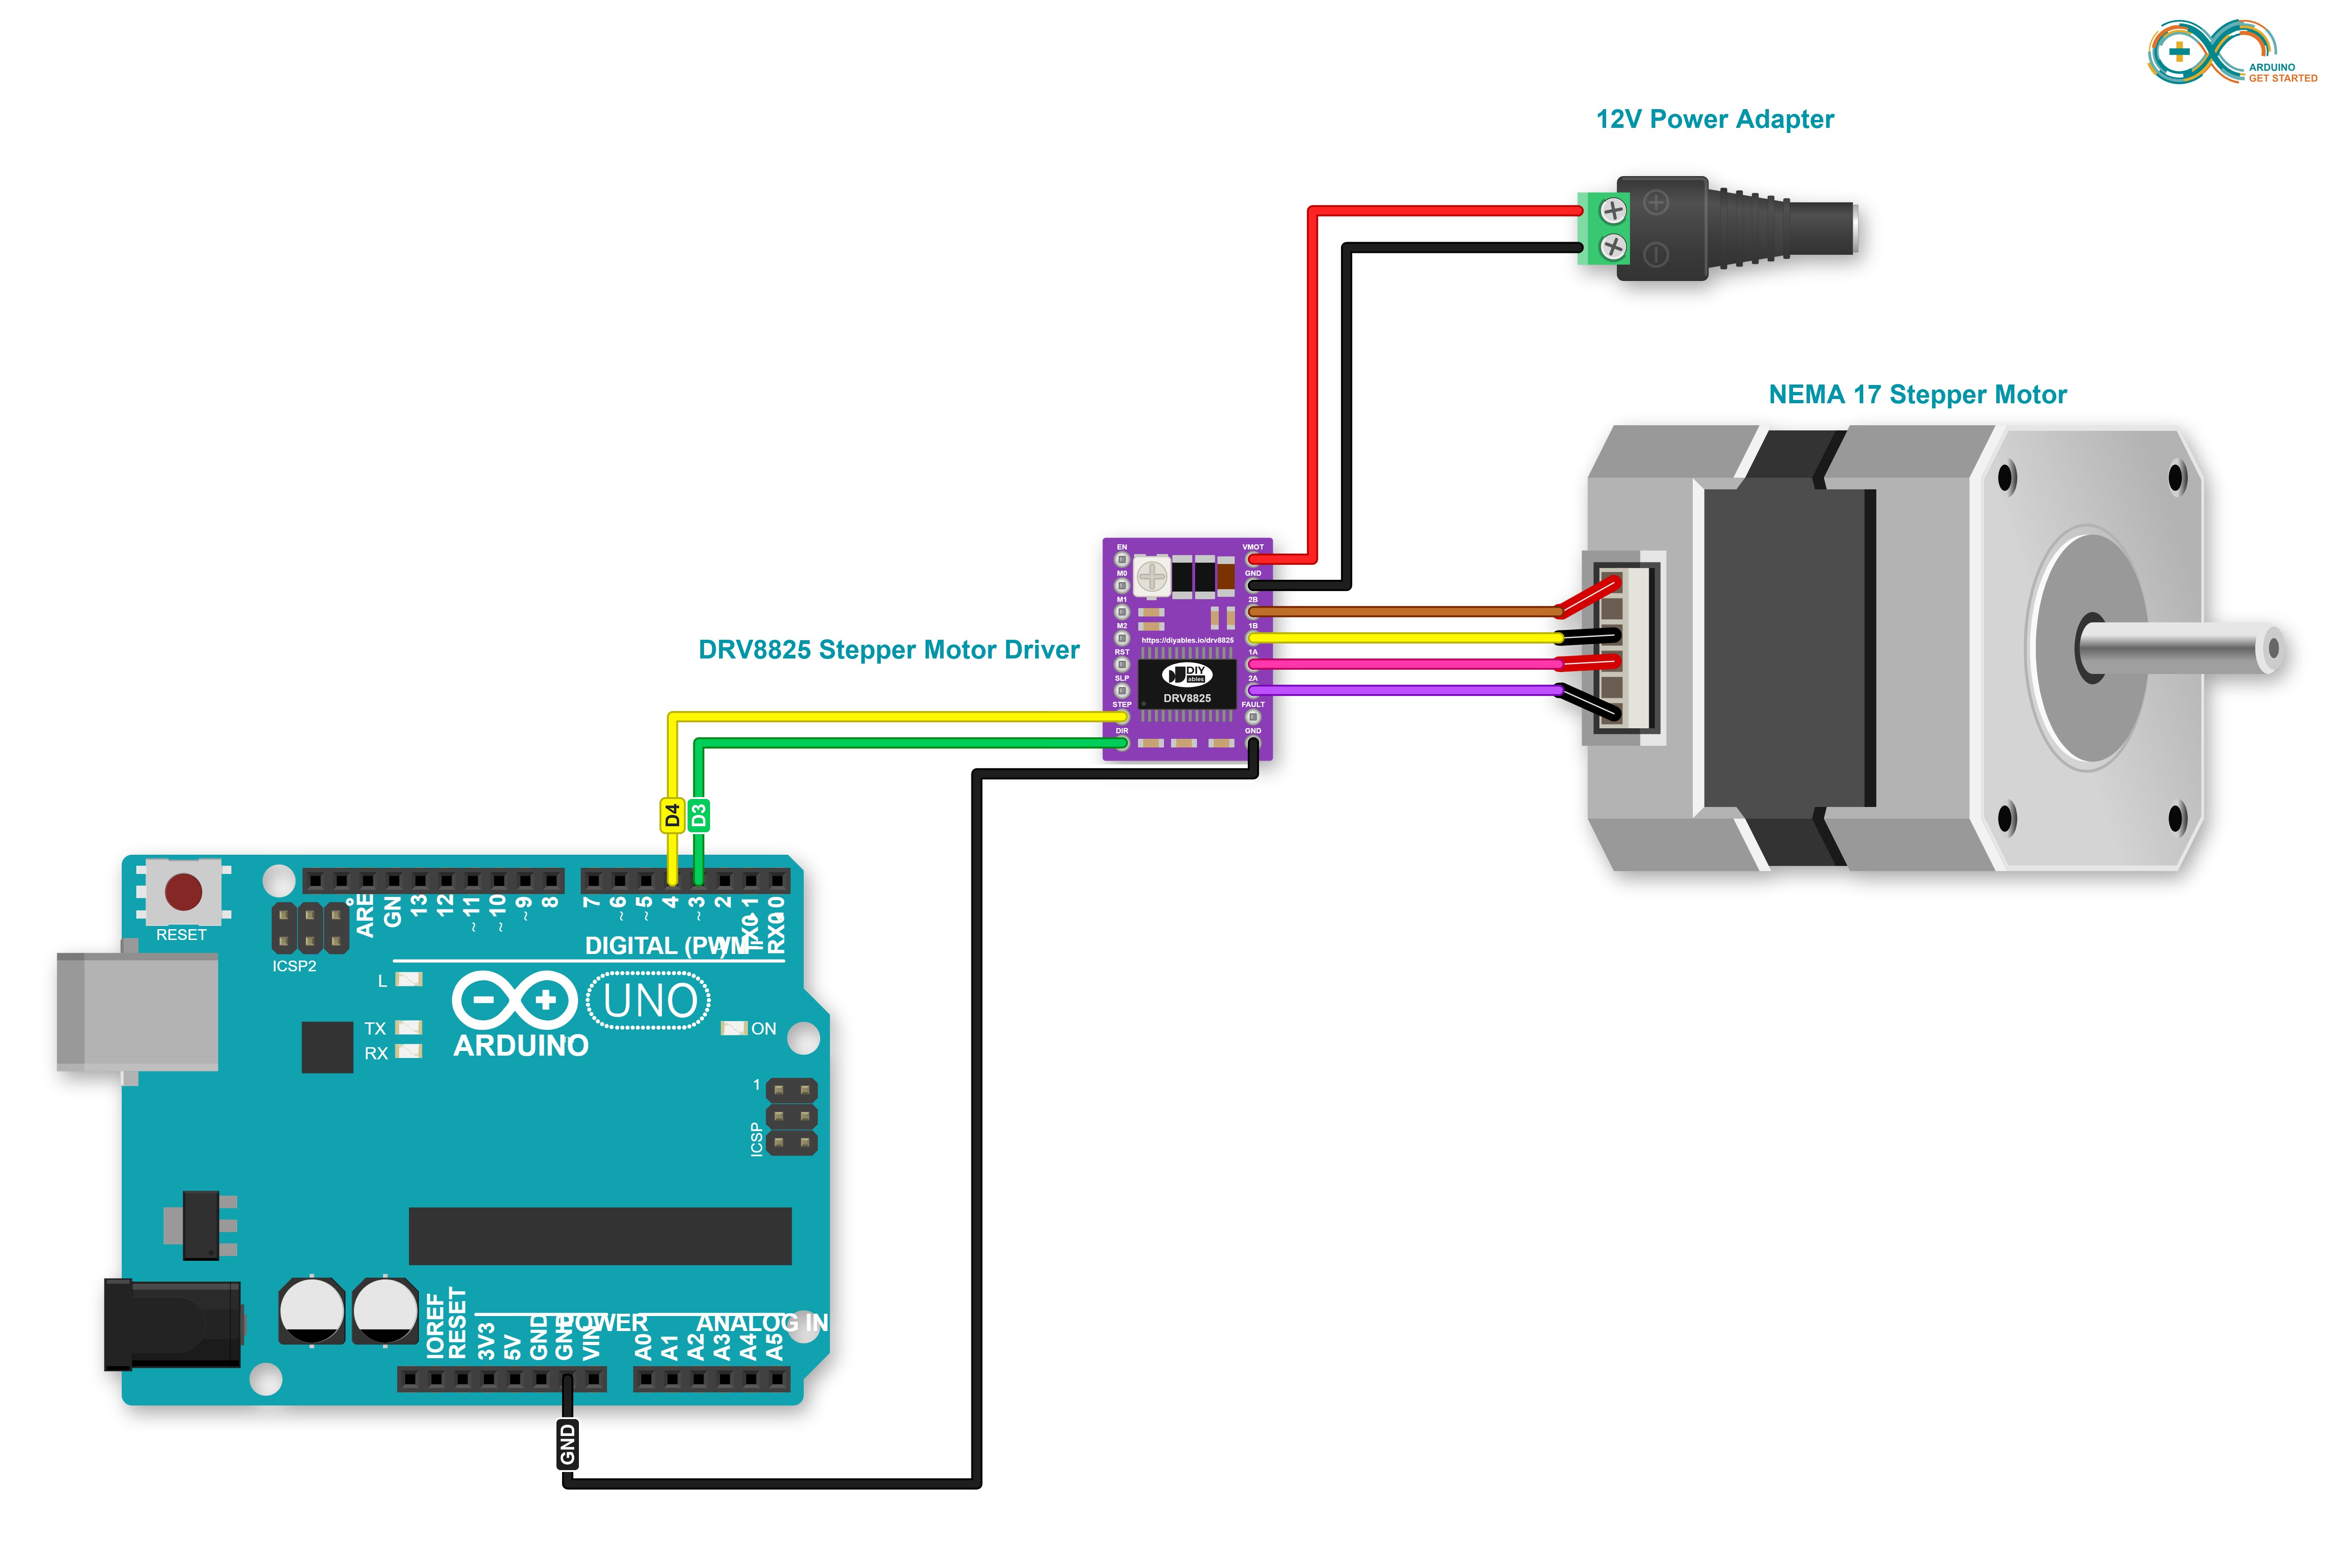
This image is created using Fritzing. Click to enlarge image
Con un shield de bornes de tornillo, el mismo cableado queda así:
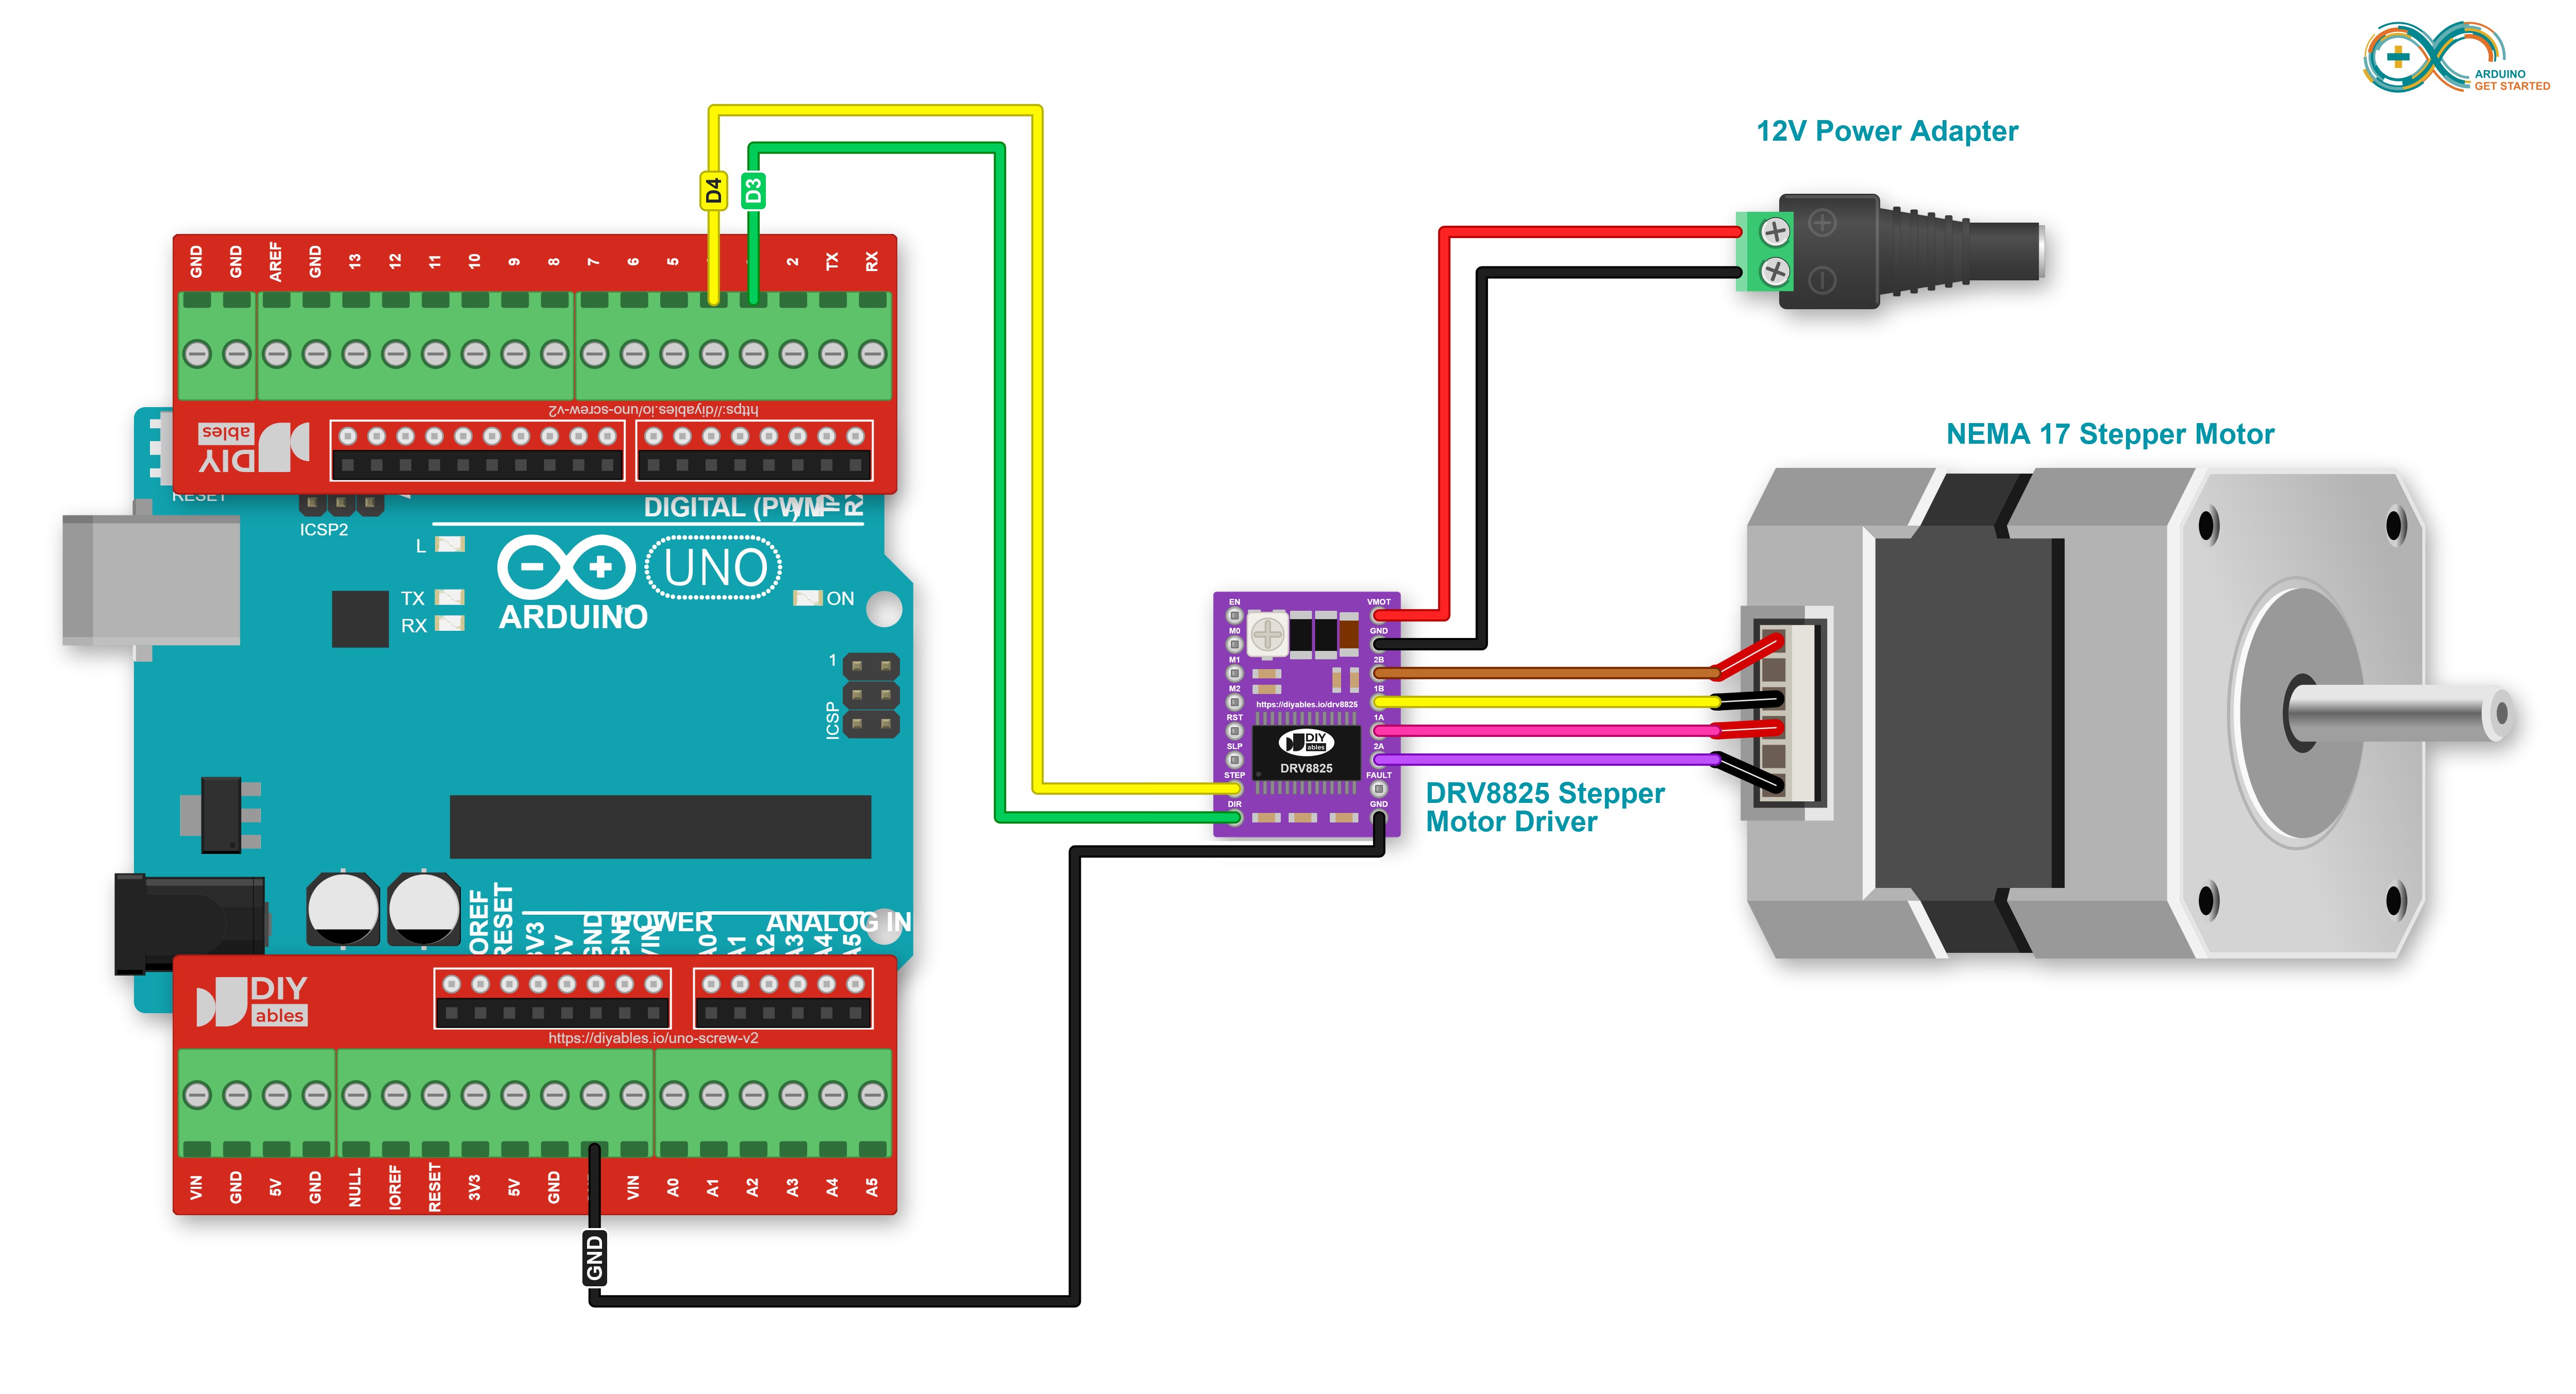
This image is created using Fritzing. Click to enlarge image
| Pin del módulo DRV8825 | Conectar a |
|---|---|
| STEP | Arduino D4 |
| DIR | Arduino D3 |
| GND (junto a FAULT) | Arduino GND |
| VMOT | + del adaptador de 12V |
| GND (junto a VMOT) | - del adaptador de 12V |
| 2B y 1B | una bobina del motor paso a paso |
| 1A y 2A | la otra bobina del motor paso a paso |
| EN, M0, M1, M2, RST, SLP, FAULT | sin conectar |
※ Nota:
- La placa de expansión tiene un condensador de 100uF en la alimentación del motor; el módulo solo no lo tiene. Coloque uno (de 25V o más) entre VMOT y su pin GND, cerca del módulo.
- Si el motor no hace nada, pruebe a poner un cable entre los pines RST y SLP.
Cómo controlar un motor paso a paso usando un controlador DRV8825.
Controlar un motor paso a paso no es una tarea sencilla, sobre todo cuando queremos controlarlo sin bloquear el programa. Por suerte, gracias a la biblioteca AccelStepper, controlar el motor paso a paso es pan comido.
Arduino IDE también tiene una biblioteca Stepper integrada. Sin embargo, no te recomendamos usar esta biblioteca porque:
- La biblioteca ofrece funciones bloqueantes. Esto significa que impide que Arduino haga otras tareas mientras controla el motor paso a paso.
- No tiene suficientes funciones.
En su lugar, te recomendamos usar la biblioteca AccelStepper. Esta biblioteca admite:
- Aceleración
- Desaceleración.
- El DRV8825 y otros controladores con entradas STEP y DIR, mediante su modo DRIVER
- Varios motores paso a paso a la vez, con pasos simultáneos e independientes en cada motor.
Creamos el objeto stepper en modo DRIVER, primero con el pin STEP y luego con el pin DIR:
La biblioteca envía un pulso al pin STEP por cada paso. El modo de micropaso no se ajusta en el código. Se ajusta con el interruptor DIP de la placa de expansión.
Cómo controlar la posición de un motor paso a paso mediante el controlador DRV8825
Podemos mover el motor paso a paso a la posición deseada usando:
※ Nota:
La función stepper.moveTo() no es bloqueante. Este es un gran punto a favor de la biblioteca. Sin embargo, tenemos que prestar atención al usar esta función:
- Llama a 'stepper.run()' tan a menudo como sea posible. Debe llamarse en la función void loop().
- NO uses la función delay() mientras el motor se mueve.
- NO deberías usar las funciones Serial.print() y Serial.println() mientras el motor se mueve. Estas funciones hacen que el motor paso a paso se mueva más lento.
Cómo controlar la velocidad de un motor paso a paso mediante el controlador DRV8825
Podemos controlar no solo la velocidad, sino también la aceleración y la desaceleración, usando algunas funciones sencillas.
Cómo controlar la dirección de un motor paso a paso mediante el controlador DRV8825
Si haces el cableado como arriba, el motor girará en:
- Sentido horario: si llevamos el motor de una posición a una posición mayor (la posición aumenta)
- Sentido antihorario: si llevamos el motor de una posición a una posición menor (la posición disminuye)
Por ejemplo:
- Si la posición actual es 100 y llevamos el motor a 200, el motor gira en sentido horario
- Si la posición actual es -200 y llevamos el motor a -100, el motor gira en sentido horario
- Si la posición actual es 200 y llevamos el motor a 100, el motor gira en sentido antihorario
- Si la posición actual es -100 y llevamos el motor a -200, el motor gira en sentido antihorario
※ Nota:
Como se dijo antes, intercambiar los dos cables de una bobina (1A con 1B, o 2A con 2B) invierte la dirección. Entonces una posición mayor puede hacer girar el motor en sentido antihorario, y una posición menor en sentido horario.
Cómo detener un motor paso a paso
- El motor paso a paso se detiene automáticamente al llegar a la posición deseada.
- Se puede forzar al motor paso a paso a detenerse de inmediato en cualquier momento con la función stepper.stop().
Código de Arduino - Código del motor paso a paso
El siguiente código hace:
- Girar el motor una revolución en sentido horario
- Detener el motor 5 segundos
- Girar el motor de vuelta una revolución en sentido antihorario
- Detener el motor 5 segundos
- Ese proceso se repite una y otra vez
Pasos R\u00e1pidos
- Ve al icono Bibliotecas en la barra izquierda de Arduino IDE.
- Busca “AccelStepper” y luego encuentra la biblioteca AccelStepper de Mike McCauley
- Haz clic en el botón Instalar para instalar la biblioteca AccelStepper.
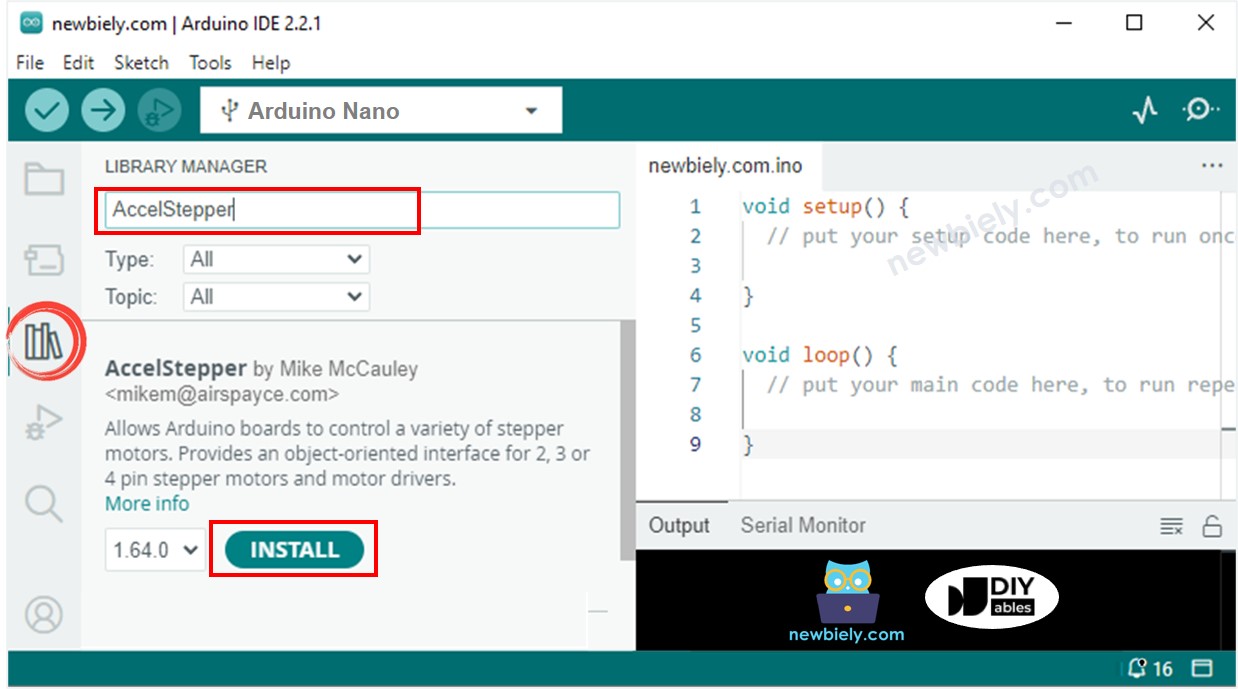
- Copia el código de arriba y ábrelo con Arduino IDE
- Haz clic en el botón Subir de Arduino IDE para subir el código a Arduino
- Conecta el adaptador de corriente de 12V al conector de alimentación DC
- Verás:
- El motor paso a paso gira una revolución en sentido horario
- El motor paso a paso se detiene 5 segundos
- El motor paso a paso gira de vuelta una revolución en sentido antihorario
- El motor paso a paso se detiene 5 segundos
- El proceso anterior se repite una y otra vez.
- Mira el resultado en el Monitor Serie
Explicación del código
¡Lee la explicación línea por línea en los comentarios del código fuente!
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.