
Arduino - Motor de corriente continua
En este tutorial, vamos a aprender:
- Cómo funciona un motor de corriente continua
- Cómo controlar la velocidad y la dirección de un motor de corriente continua.
- Cómo controlar un motor de corriente continua usando el controlador DRV8833.
- Cómo controlar dos motores de corriente continua usando el controlador DRV8833.
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables STEM V3 Starter Kit (Arduino included) | |
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Acerca del motor de corriente continua
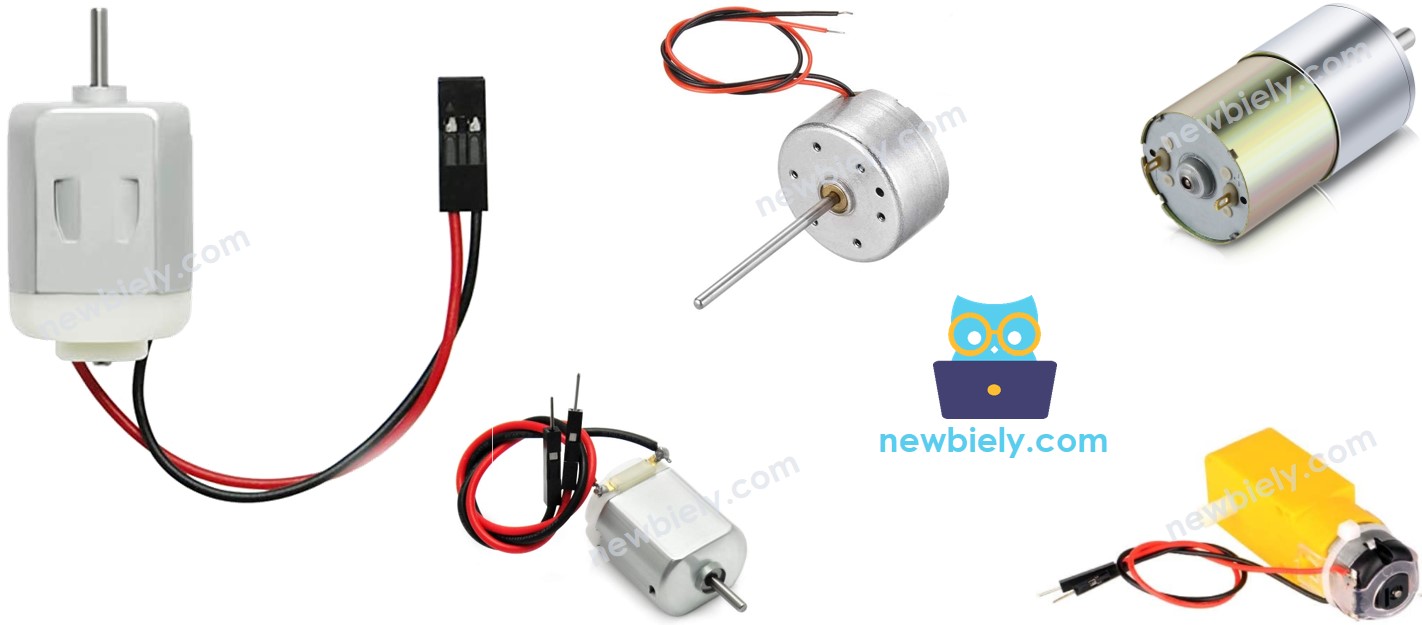
Pinout del motor de corriente continua
El motor de corriente continua tiene dos cables:
- Cable positivo: normalmente rojo
- Cable negativo: normalmente negro
Cómo funciona
Cuando compras un motor de corriente continua, necesitas saber a qué voltaje funciona. Tomemos como ejemplo un motor de corriente continua de 12V.
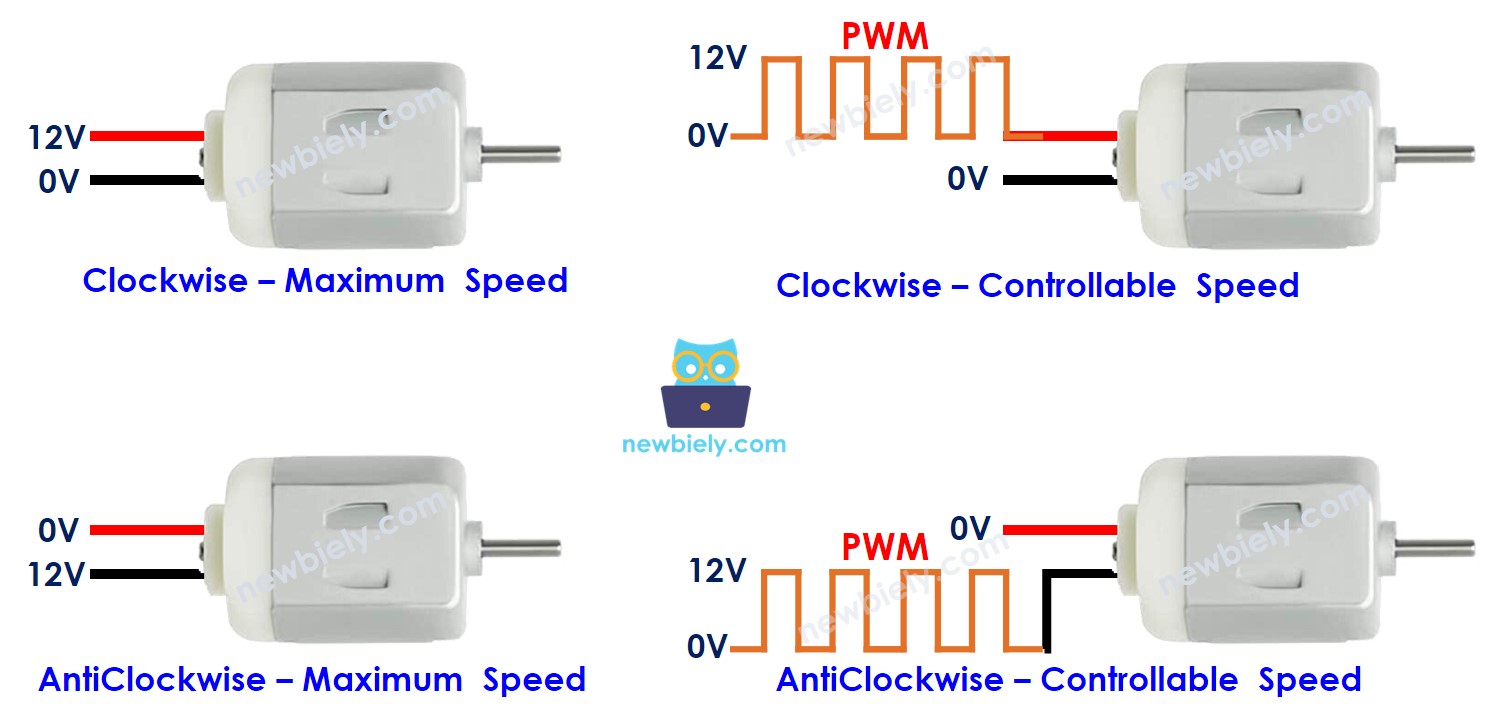
Cuando alimentas el motor de corriente continua de 12V con una fuente de alimentación de 12V:
- 12V y GND al cable positivo y al cable negativo, respectivamente: el motor de corriente continua gira a la velocidad máxima en sentido horario
- 12V y GND al cable negativo y al cable positivo, respectivamente: el motor de corriente continua gira a la velocidad máxima en sentido antihorario
Como se describió arriba, cuando se intercambia la polaridad de la alimentación entre los dos cables del motor de corriente continua, la dirección de giro se invierte. Este método se usa para controlar la dirección del motor de corriente continua. Por supuesto, no cambiándolo a mano, sino mediante programación.
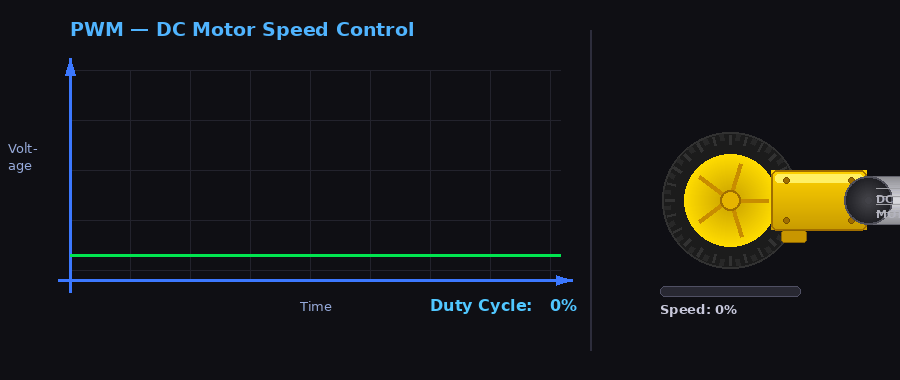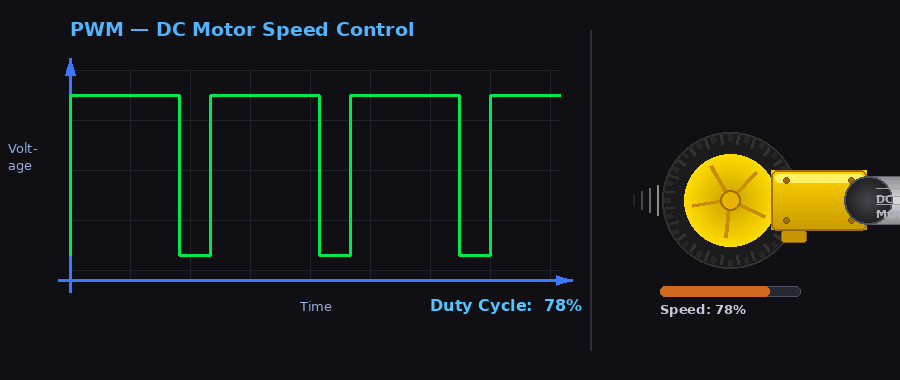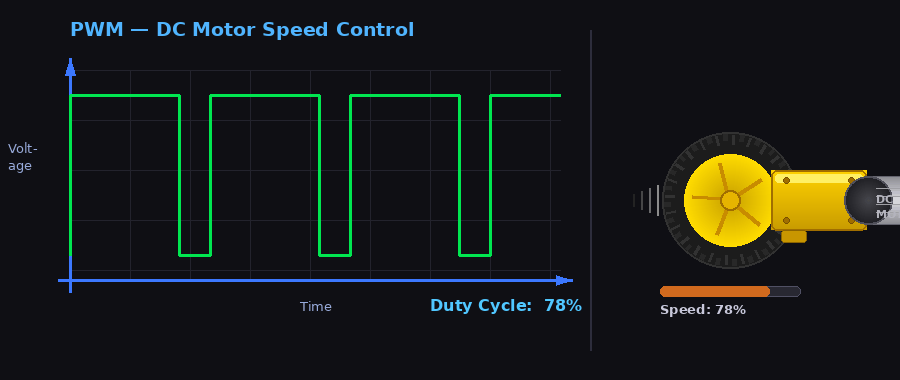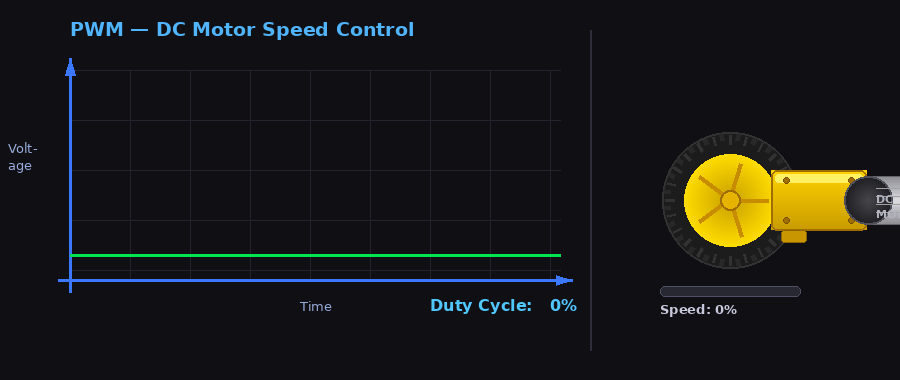
Si alimentamos los motores de corriente continua con menos de 12V, el motor sigue girando, pero no a la velocidad máxima. Esto significa que si cambiamos el voltaje de la fuente de alimentación, podemos cambiar la velocidad del motor de corriente continua. Sin embargo, este método no se usa en la práctica porque es difícil controlar el voltaje de la fuente de alimentación. En su lugar, fijamos el voltaje de la fuente de alimentación y controlamos la velocidad del motor de corriente continua mediante una señal PWM. Cuanto mayor es el ciclo de trabajo del PWM, más rápido gira el motor de corriente continua.
La siguiente animación muestra cómo se usa una señal PWM para controlar la velocidad de un motor de corriente continua:
Cómo controlar un motor de corriente continua con Arduino
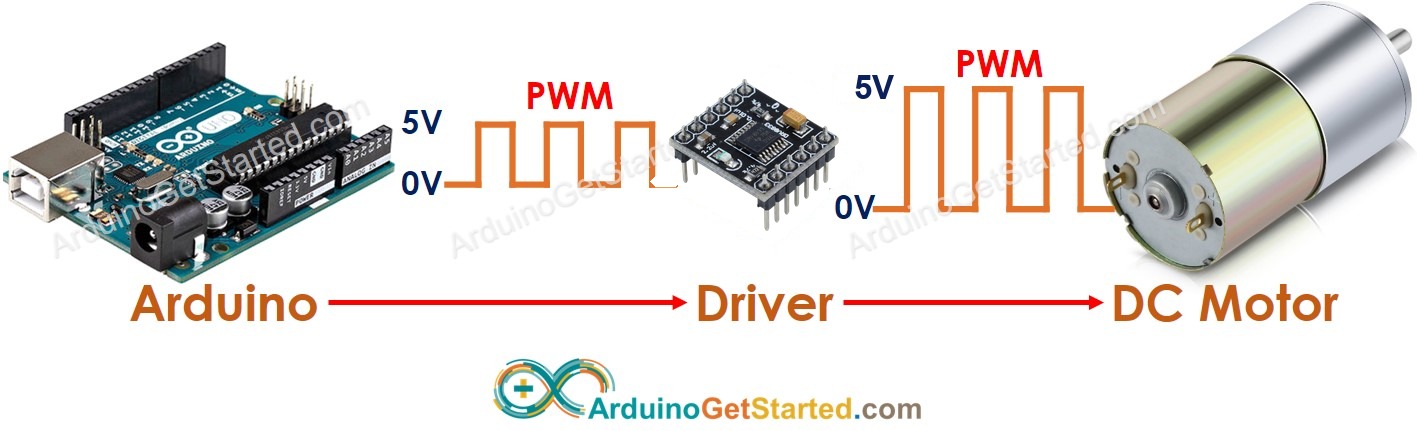
El control de un motor de corriente continua incluye dos factores: velocidad y dirección. Arduino puede generar la señal PWM. Sin embargo, esta señal PWM tiene un voltaje y una corriente bajos, así que no podemos usarla para controlar el motor de corriente continua. Necesitamos usar un controlador de hardware entre Arduino y el motor de corriente continua. El controlador hace dos tareas:
- Amplificar la señal PWM de Arduino (corriente y voltaje) → para controlar la velocidad
- Recibir la señal de control de Arduino para invertir la polaridad de la fuente de alimentación → para controlar la dirección.
※ Nota:
- Este tutorial se puede aplicar a todos los motores de corriente continua. El motor de corriente continua de 12V es solo un ejemplo.
- Cuando controlas un motor de corriente continua de 5V, aunque el pin de Arduino entrega 5V (el mismo voltaje que el motor), aún necesitas un controlador entre Arduino y el motor de corriente continua, porque el pin de Arduino no proporciona suficiente corriente para el motor.
Hay muchos chips y módulos que pueden funcionar como controlador de motor de corriente continua (por ejemplo, L293D, DRV8833). En este tutorial, usaremos el controlador DRV8833. Cambiamos esta página del antiguo L298N al DRV8833: el controlador antiguo perdía unos 2V, lo que dejaba a un motor de 5V con solo unos 3V.
Acerca del controlador DRV8833
El controlador DRV8833 puede controlar motores de corriente continua y motores paso a paso pequeños. En este tutorial, aprendemos a usarlo para controlar el motor de corriente continua.
Pinout del controlador DRV8833
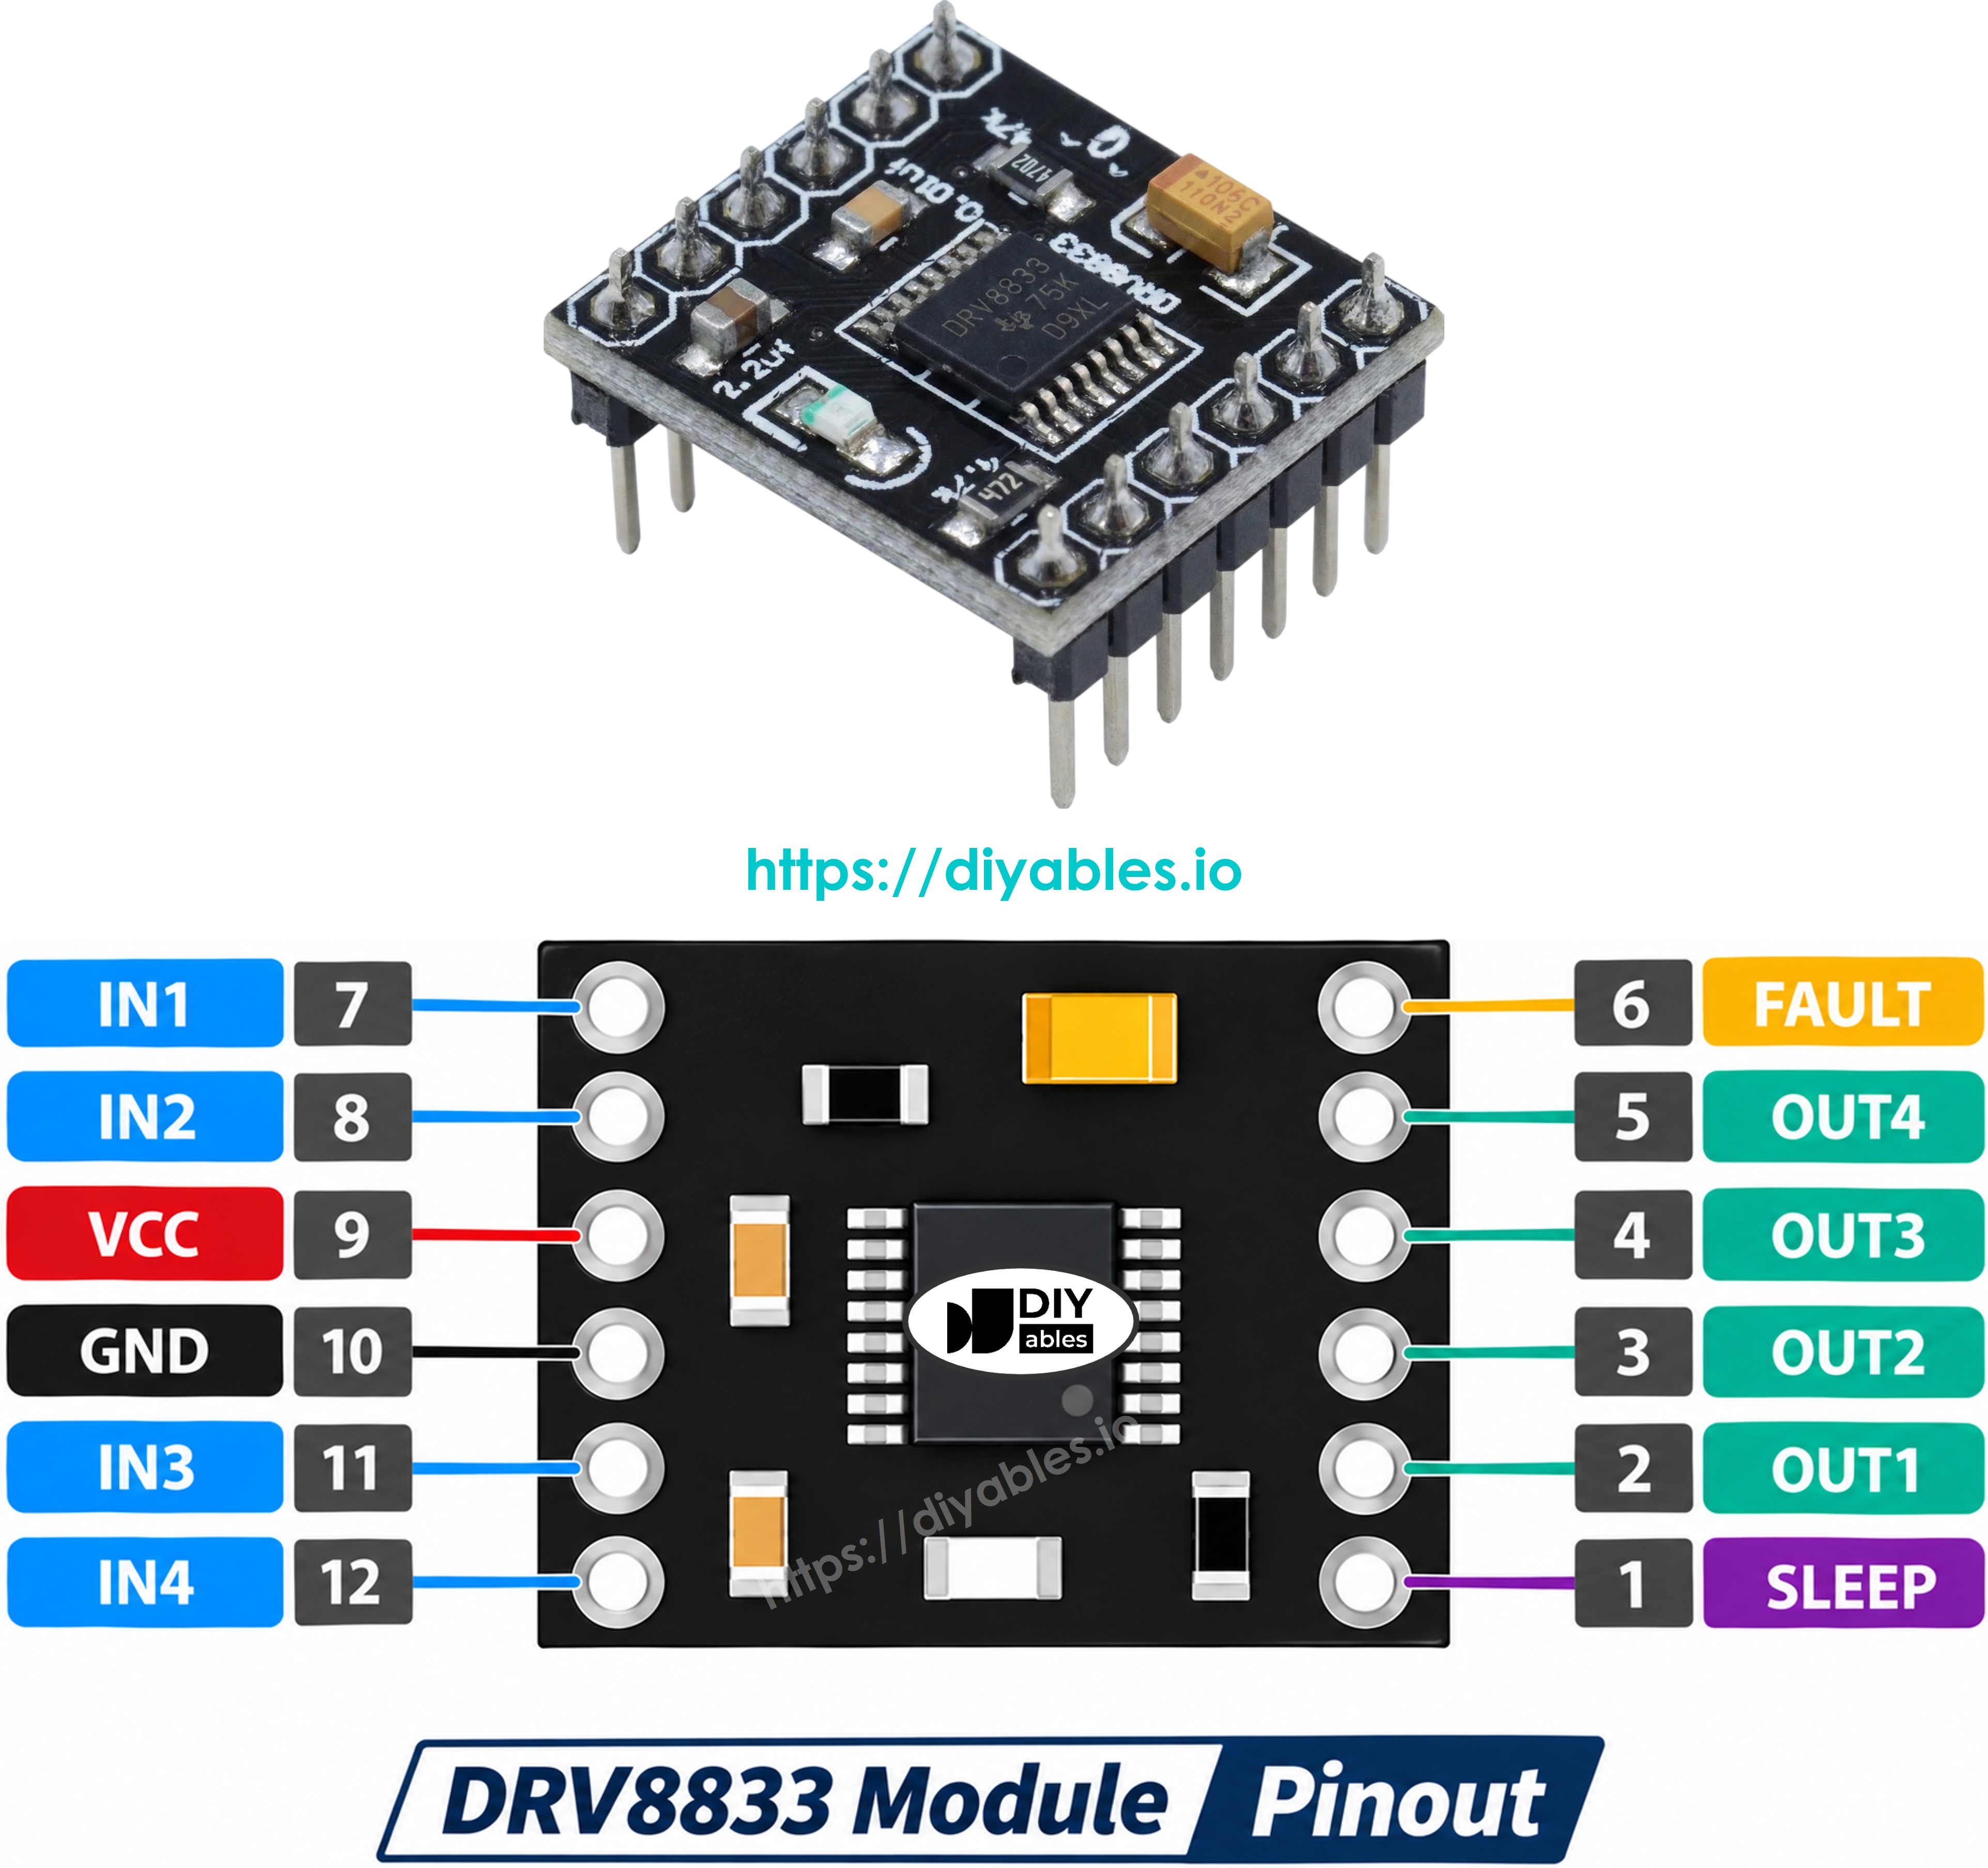
El controlador DRV8833 puede controlar dos motores de corriente continua de forma independiente al mismo tiempo, llamados motor A y motor B. El módulo tiene 12 pines en dos filas: IN1, IN2, VCC, GND, IN3, IN4 en un lado, y SLEEP, OUT1, OUT2, OUT3, OUT4, FAULT en el otro lado.
Los pines comunes para ambos motores:
- Pin VCC: suministra energía a los motores. Puede estar entre 2.7V y 10.8V.
- Pin GND: es un pin de tierra común. Debe conectarse al GND de la fuente de alimentación del motor y al GND de Arduino.
- Pin SLEEP (algunas placas imprimen EEP): el interruptor de encendido/apagado del chip. Por dentro, el chip pone este pin en LOW, y LOW significa dormir. Por eso conectamos un cable desde SLEEP al pin 5V de Arduino. Sin un cable aquí, el motor nunca gira.
- Pin FAULT: pasa a LOW cuando el chip tiene un problema, por ejemplo demasiada corriente o demasiado calor. Es opcional y no lo usamos.
Pines del motor A (canal A):
- Pines IN1 e IN2: se usan para controlar tanto la velocidad como la dirección de giro del motor A. Deben conectarse a dos pines PWM de Arduino.
- Pines OUT1 y OUT2: se conectan al motor A.
Pines del motor B (canal B):
- Pines IN3 e IN4: se usan para controlar la velocidad y la dirección de giro del motor B, de la misma forma que IN1 e IN2.
- Pines OUT3 y OUT4: se conectan al motor B.
El DRV8833 tiene dos puentes H de MOSFET en su interior. Cada canal da unos 1.5A (2A de pico). Las salidas casi no pierden voltaje, así que el chip se mantiene frío y no necesita disipador. También se protege a sí mismo contra sobrecorriente, cortocircuito, sobrecalentamiento y bajo voltaje de alimentación. El módulo no necesita alimentación lógica y no tiene jumpers: el cable en SLEEP solo despierta el chip. Sus pines de entrada funcionan con señales de 3.3V y de 5V.
Podemos controlar dos motores de corriente continua de forma independiente al mismo tiempo usando un Arduino y un controlador DRV8833. Para controlar cada motor, solo necesitamos dos pines PWM de Arduino.
※ Nota:
El resto de este tutorial controla un motor de corriente continua usando el canal A. Controlar el otro motor de corriente continua es similar.
Cómo controlar la velocidad de un motor de corriente continua mediante el controlador DRV8833
El DRV8833 no tiene pin ENA. En su lugar, un pin de entrada lleva la señal PWM y el otro pin de entrada se queda en LOW. Podemos hacerlo así:
- Conecta dos pines PWM de Arduino a IN1 e IN2 del DRV8833
- Mantén IN2 en LOW y genera una señal PWM en IN1 usando la función analogWrite(). El controlador DRV8833 amplifica la señal PWM hacia el motor de corriente continua
La velocidad es un valor entre 0 y 255. Si la velocidad es 0, el motor se detiene. Si la velocidad es 255, el motor gira a la velocidad máxima.
Cómo controlar la dirección de un motor de corriente continua mediante el controlador DRV8833
La dirección de giro de un motor depende de qué pin de entrada recibe la señal PWM. La tabla siguiente muestra lo que hace el motor A en cada estado de los pines IN1 e IN2.
| Pin IN1 | Pin IN2 | Dirección |
|---|---|---|
| LOW | LOW | El motor A se detiene (por inercia) |
| HIGH | HIGH | El motor A se detiene (freno) |
| PWM | LOW | El motor A gira en sentido horario |
| LOW | PWM | El motor A gira en sentido antihorario |
- Hacer que el motor A gire en sentido horario
- Hacer que el motor A gire en sentido antihorario
※ Nota:
La dirección de giro se invierte si los pines OUT1 y OUT2 se conectan a los dos pines del motor de corriente continua al revés. En ese caso, solo hay que intercambiar los pines OUT1 y OUT2, o intercambiar los papeles de los pines IN1 e IN2 en el código.
Cómo detener el giro de un motor de corriente continua
Hay dos formas de detener un motor de corriente continua
- Por inercia (parada libre): pon los pines IN1 e IN2 en LOW. El motor gira libremente y se frena por sí solo.
- Freno (parada rápida): pon los pines IN1 e IN2 en HIGH. El motor se detiene al instante.
Cómo controlar un motor de corriente continua usando el controlador DRV8833.
Diagrama de cableado
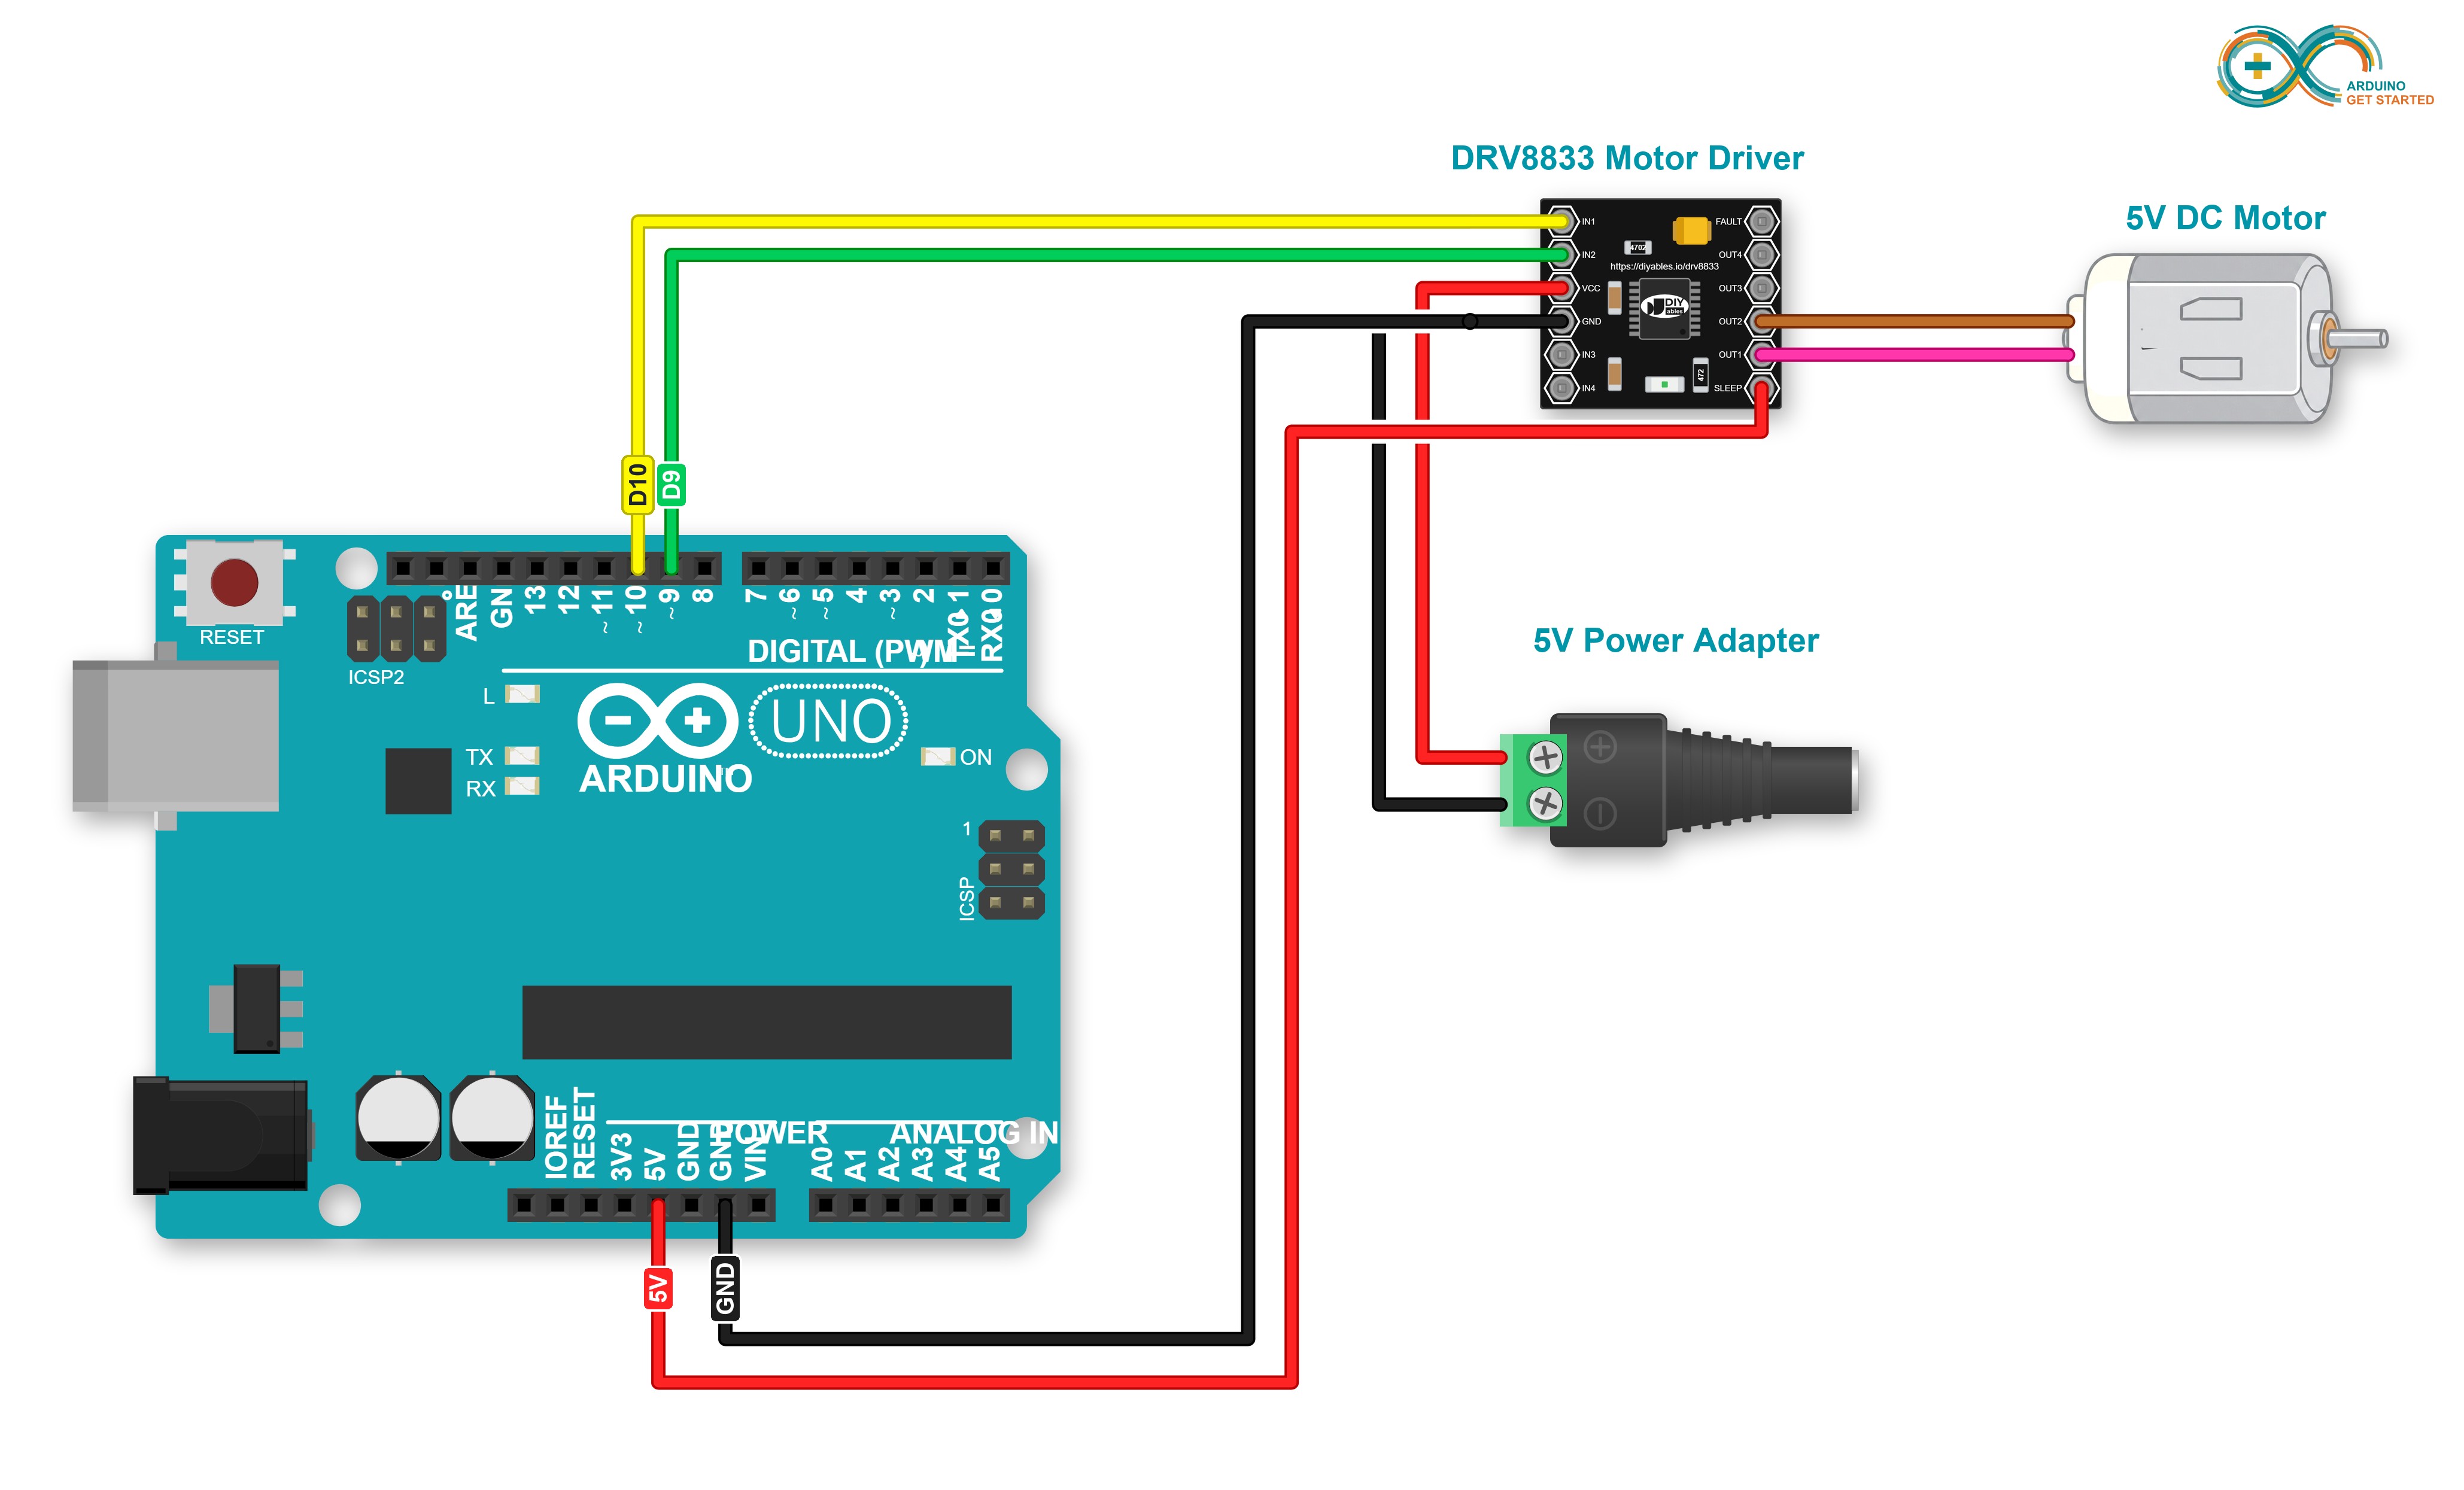
IN1 va al pin 10 e IN2 va al pin 9 de Arduino. Ambos son pines PWM. SLEEP va al pin 5V de Arduino, para que el controlador se mantenga despierto. El adaptador de corriente de 5V alimenta el motor a través del conector de alimentación DC y de los pines VCC y GND del módulo.
This image is created using Fritzing. Click to enlarge image
| Pin del DRV8833 | Conectar a |
|---|---|
| IN1 | Pin 10 de Arduino |
| IN2 | Pin 9 de Arduino |
| SLEEP | 5V de Arduino |
| GND | GND de Arduino y - del adaptador de corriente de 5V (a través del conector de alimentación DC) |
| VCC | + del adaptador de corriente de 5V (a través del conector de alimentación DC) |
| OUT1, OUT2 | los dos cables del motor de corriente continua |
| FAULT | sin conectar |
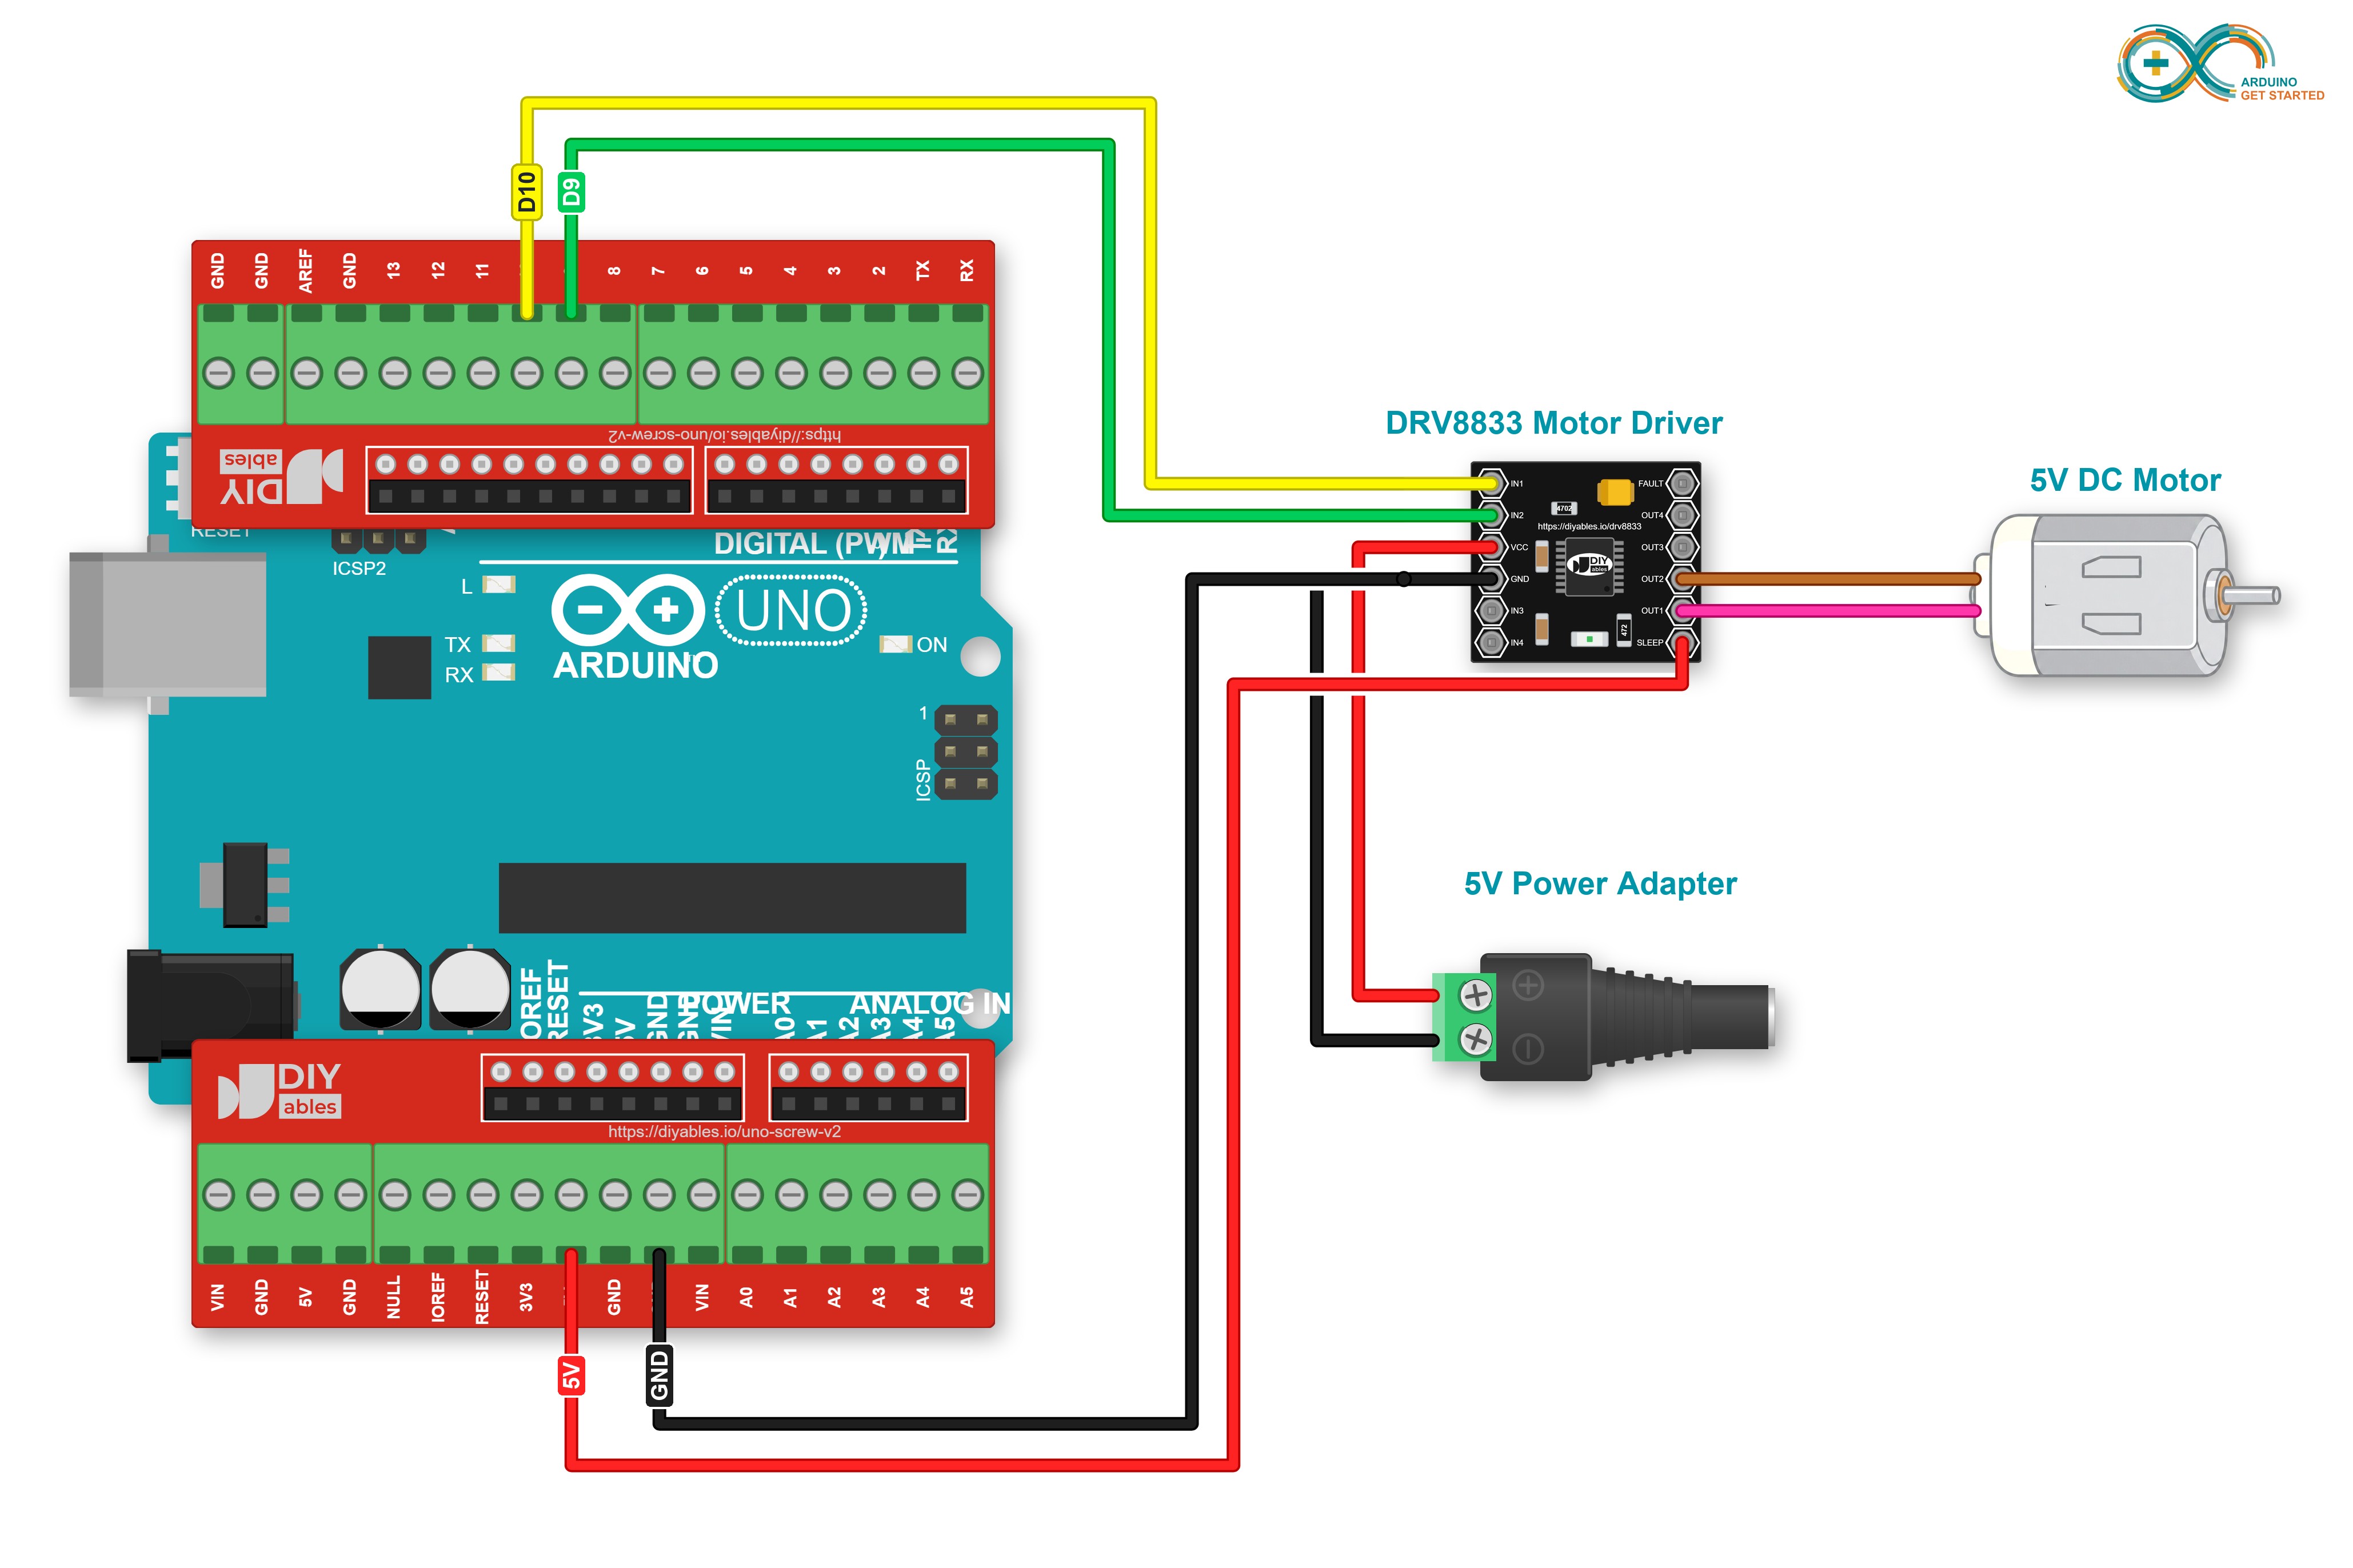
¿Quieres que los cables se mantengan firmes cuando el motor vibra? Coloca un Proto Screw Terminal Block Shield o un Screw Shield V2 sobre el Arduino Uno. Cada pin tiene su propio terminal de tornillo. Las conexiones no cambian, como puedes ver abajo.
This image is created using Fritzing. Click to enlarge image
Código de Arduino
El siguiente código hace:
- Acelerar el motor de corriente continua
- Cambiar la dirección
- Reducir la velocidad del motor de corriente continua
- Detener el motor
Pasos R\u00e1pidos
- Haz el cableado como se muestra en el diagrama de arriba. Conecta el adaptador de corriente de 5V al final.
- Revisa el cable de SLEEP al 5V de Arduino. Sin él, el controlador duerme y el motor no se mueve.
- Copia el código de arriba y ábrelo con Arduino IDE
- Haz clic en el botón Subir de Arduino IDE para subir el código a Arduino
- Verás:
- El motor de corriente continua acelera y luego gira a la velocidad máxima durante 1 segundo
- La dirección del motor de corriente continua cambia
- El motor de corriente continua gira a la velocidad máxima durante 1 segundo en la dirección contraria
- El motor de corriente continua desacelera
- El motor de corriente continua se detiene durante 1 segundo
- El proceso anterior se repite una y otra vez.
※ Nota:
En este tutorial, aprendemos a controlar la velocidad del motor de corriente continua en relación con la velocidad máxima. Para controlar la velocidad absoluta (revoluciones por segundo), necesitamos usar un controlador PID y un encoder. El control de la velocidad absoluta del motor de corriente continua se presentará en otro tutorial.
Cómo controlar dos motores de corriente continua usando el controlador DRV8833
Para un segundo motor, usa el canal B: el motor va a OUT3 y OUT4, e IN3 e IN4 usan otros dos pines PWM de Arduino. El tutorial Arduino - Controlador de motor DC DRV8833 muestra el cableado y el código para dos motores, como las dos ruedas de un pequeño coche robot.
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.