
ESP32 - Actuador con Retroalimentación
En un tutorial anterior, hemos aprendido sobre el actuador lineal sin retroalimentación. En este tutorial, vamos a aprender sobre el actuador lineal con retroalimentación (también llamado actuador lineal retroalimentado). La retroalimentación del actuador lineal proporciona la información para identificar la posición de su recorrido y, a continuación, controlar la posición. En detalle, vamos a aprender:
- Cómo funciona un actuador lineal con retroalimentación
- Cómo encontrar la posición del actuador lineal con retroalimentación (en milímetros)
- Cómo controlar la posición de un actuador lineal
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables ESP32 Starter Kit (ESP32 included) | |
| 1 | × | DIYables ESP32 S3 Starter Kit (ESP32 S3 included) | |
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Acerca del actuador lineal con retroalimentación
Un actuador lineal con retroalimentación es un actuador lineal que cuenta con una señal de retroalimentación que permite identificar su posición y controlarla. La retroalimentación es un potenciómetro que entrega un voltaje proporcional a la posición del recorrido.
Disposición de pines del actuador lineal con retroalimentación
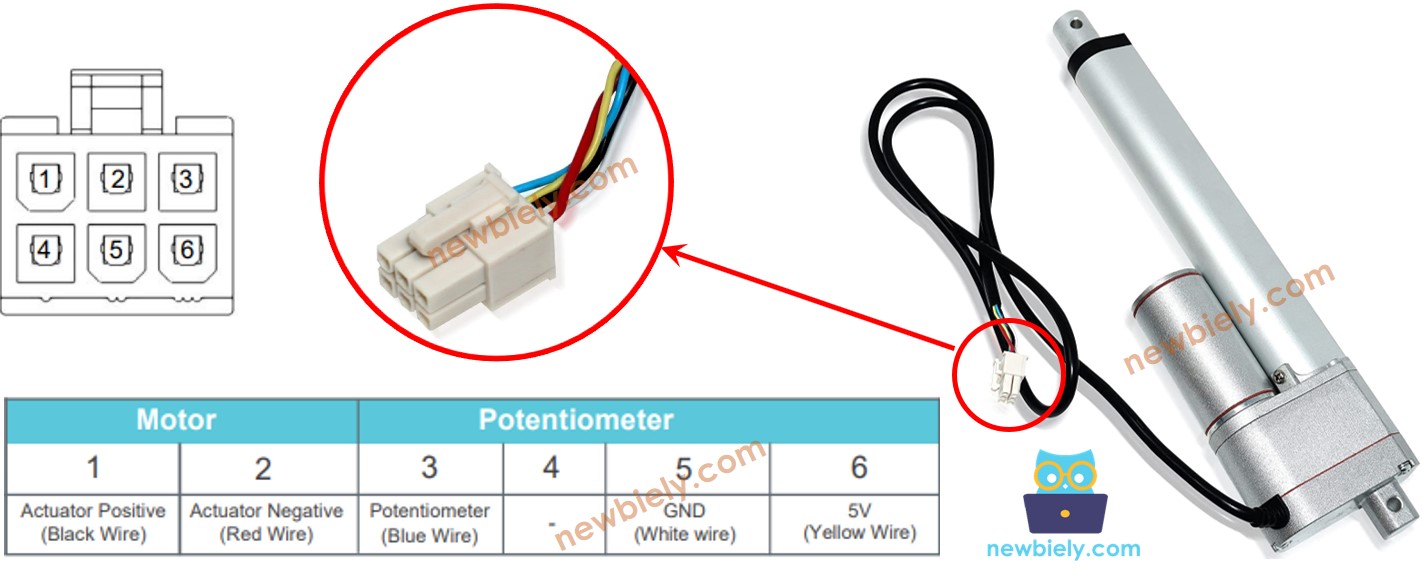
Un actuador lineal con retroalimentación tiene 5 cables:
- Cable positivo del actuador: este cable se usa para controlar el actuador lineal mediante voltaje alto (12V, 24V, 48V...).
- Cable negativo del actuador: este cable se usa para controlar el actuador lineal mediante voltaje alto (12V, 24V, 48V...).
- Cable de 5V: este cable se utiliza para el potenciómetro de retroalimentación. Conecta este cable a 5V o a 3.3V
- Cable GND: este cable se utiliza para el potenciómetro de retroalimentación. Conecta este cable a GND
- Cable del potenciómetro: (también llamado cable de retroalimentación o cable de salida) este cable entrega un voltaje proporcional a la posición del recorrido.
Cómo funciona
Si suministramos alto voltaje a los cables positivo y negativo, el recorrido del actuador se extenderá o se retraerá. Con más detalle, si conectamos:
- 12V (12V, 24V, 48V...) y GND al cable positivo y al cable negativo, respectivamente: el actuador lineal se extiende a toda velocidad hasta que alcanza el límite.
- 12V (12V, 24V, 48V...) y GND al cable negativo y al cable positivo, respectivamente: el actuador lineal se retrae a toda velocidad hasta que alcanza el límite.
- Mientras se extiende o se retrae, si dejamos de alimentar el actuador (GND en ambos cables, positivo y negativo), el actuador deja de extenderse/retraerse
※ Nota:
- El valor de voltaje para controlar el actuador depende de la especificación del actuador. Lee la hoja de datos o el manual para conocer el valor de voltaje correspondiente.
- El actuador puede mantener la posición incluso cuando deja de recibir energía mientras soporta una carga.
El voltaje en el cable del potenciómetro es proporcional a la posición del recorrido en el actuador. Midiendo este voltaje, podemos conocer la posición del recorrido.
Diagrama de cableado
El motor del actuador funciona con 12V, así que necesita un controlador entre él y el ESP32. Este tutorial usa el módulo controlador de motor BTS7960. Mueve un actuador en ambas direcciones. Puede dar mucha corriente, lo cual es bueno, porque un actuador consume una corriente grande cuando arranca y al final de su recorrido.
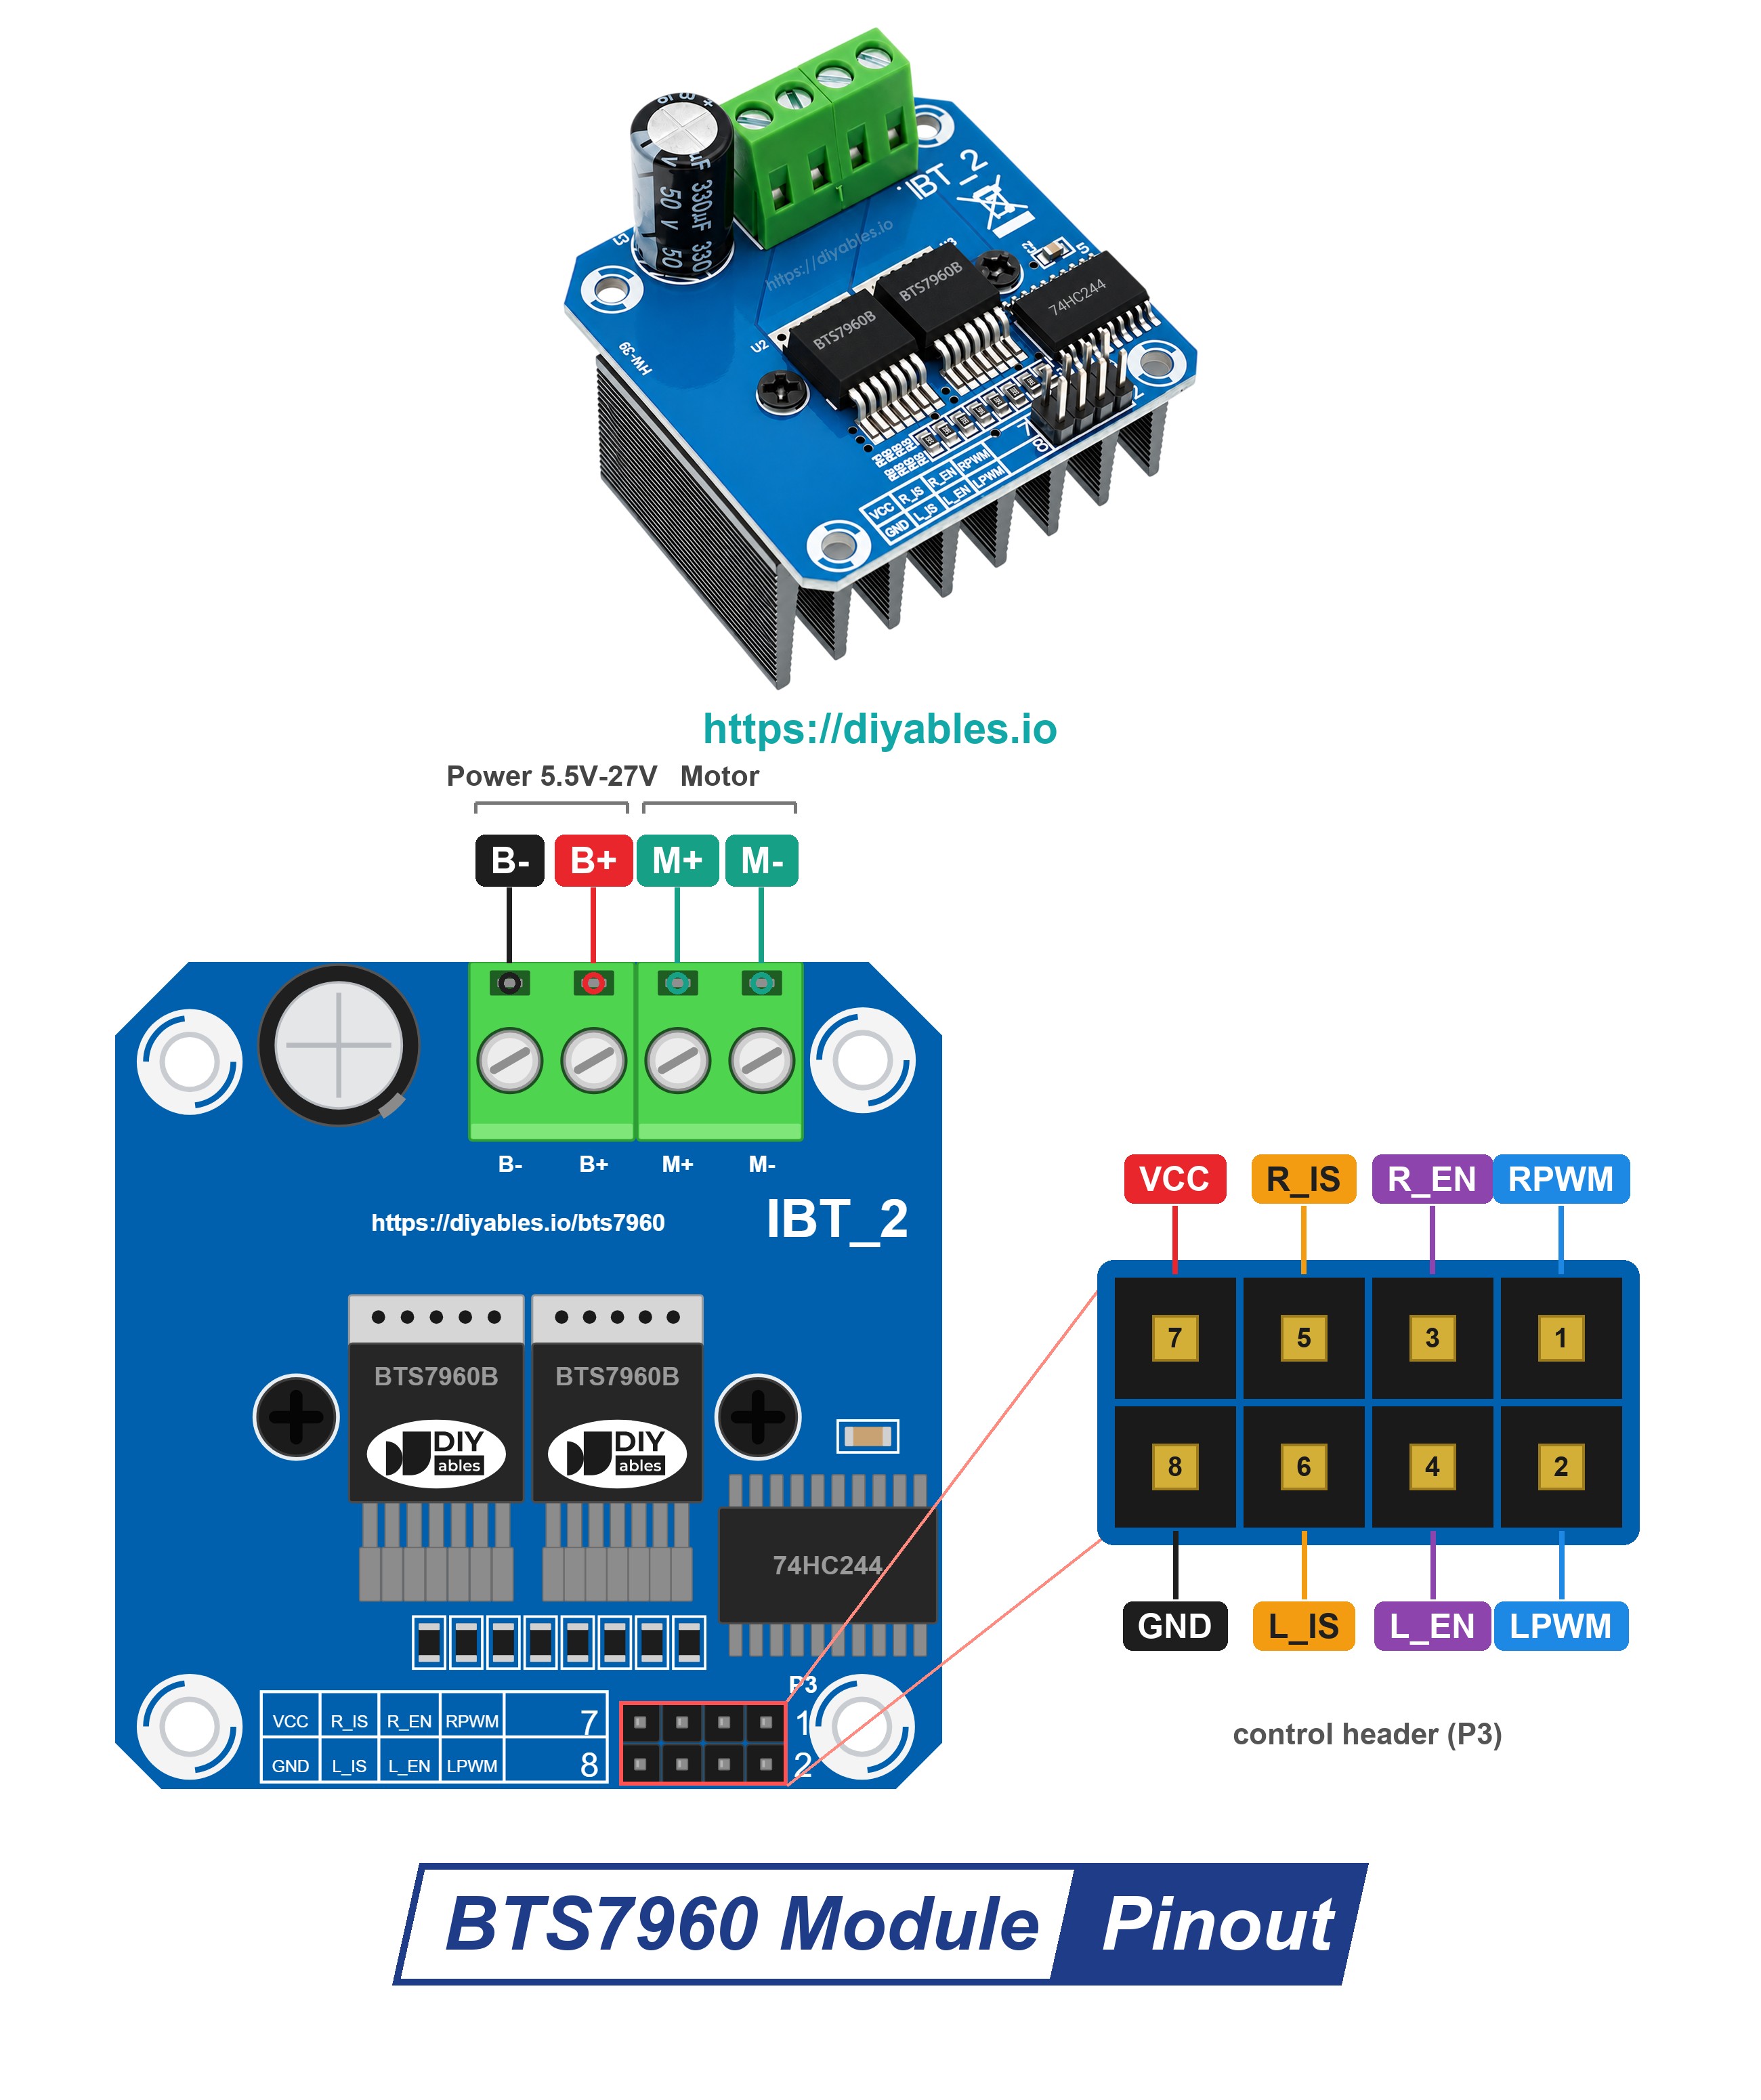
Los pines del módulo BTS7960 que usamos:
- RPWM y LPWM: el ESP32 pone uno de ellos en HIGH para extender (RPWM) o para retraer (LPWM) el actuador.
- R_EN y L_EN: el ESP32 mantiene ambos en HIGH, así el controlador queda encendido.
- VCC y GND: la alimentación de 5V para el pequeño chip lógico del módulo. VCC va al pin VIN del ESP32 (5V del USB).
- B+ y B-: la alimentación de 12V para el actuador.
- M+ y M-: los dos cables del motor del actuador.
- R_IS y L_IS: no se usan.
Los pines del ESP32 funcionan a 3.3V. Por eso el potenciómetro de retroalimentación recibe su energía del pin 3.3V, y su salida nunca pasa de 3.3V. GPIO36 es un pin solo de entrada, lo cual está bien aquí porque solo leemos en él el voltaje de retroalimentación.
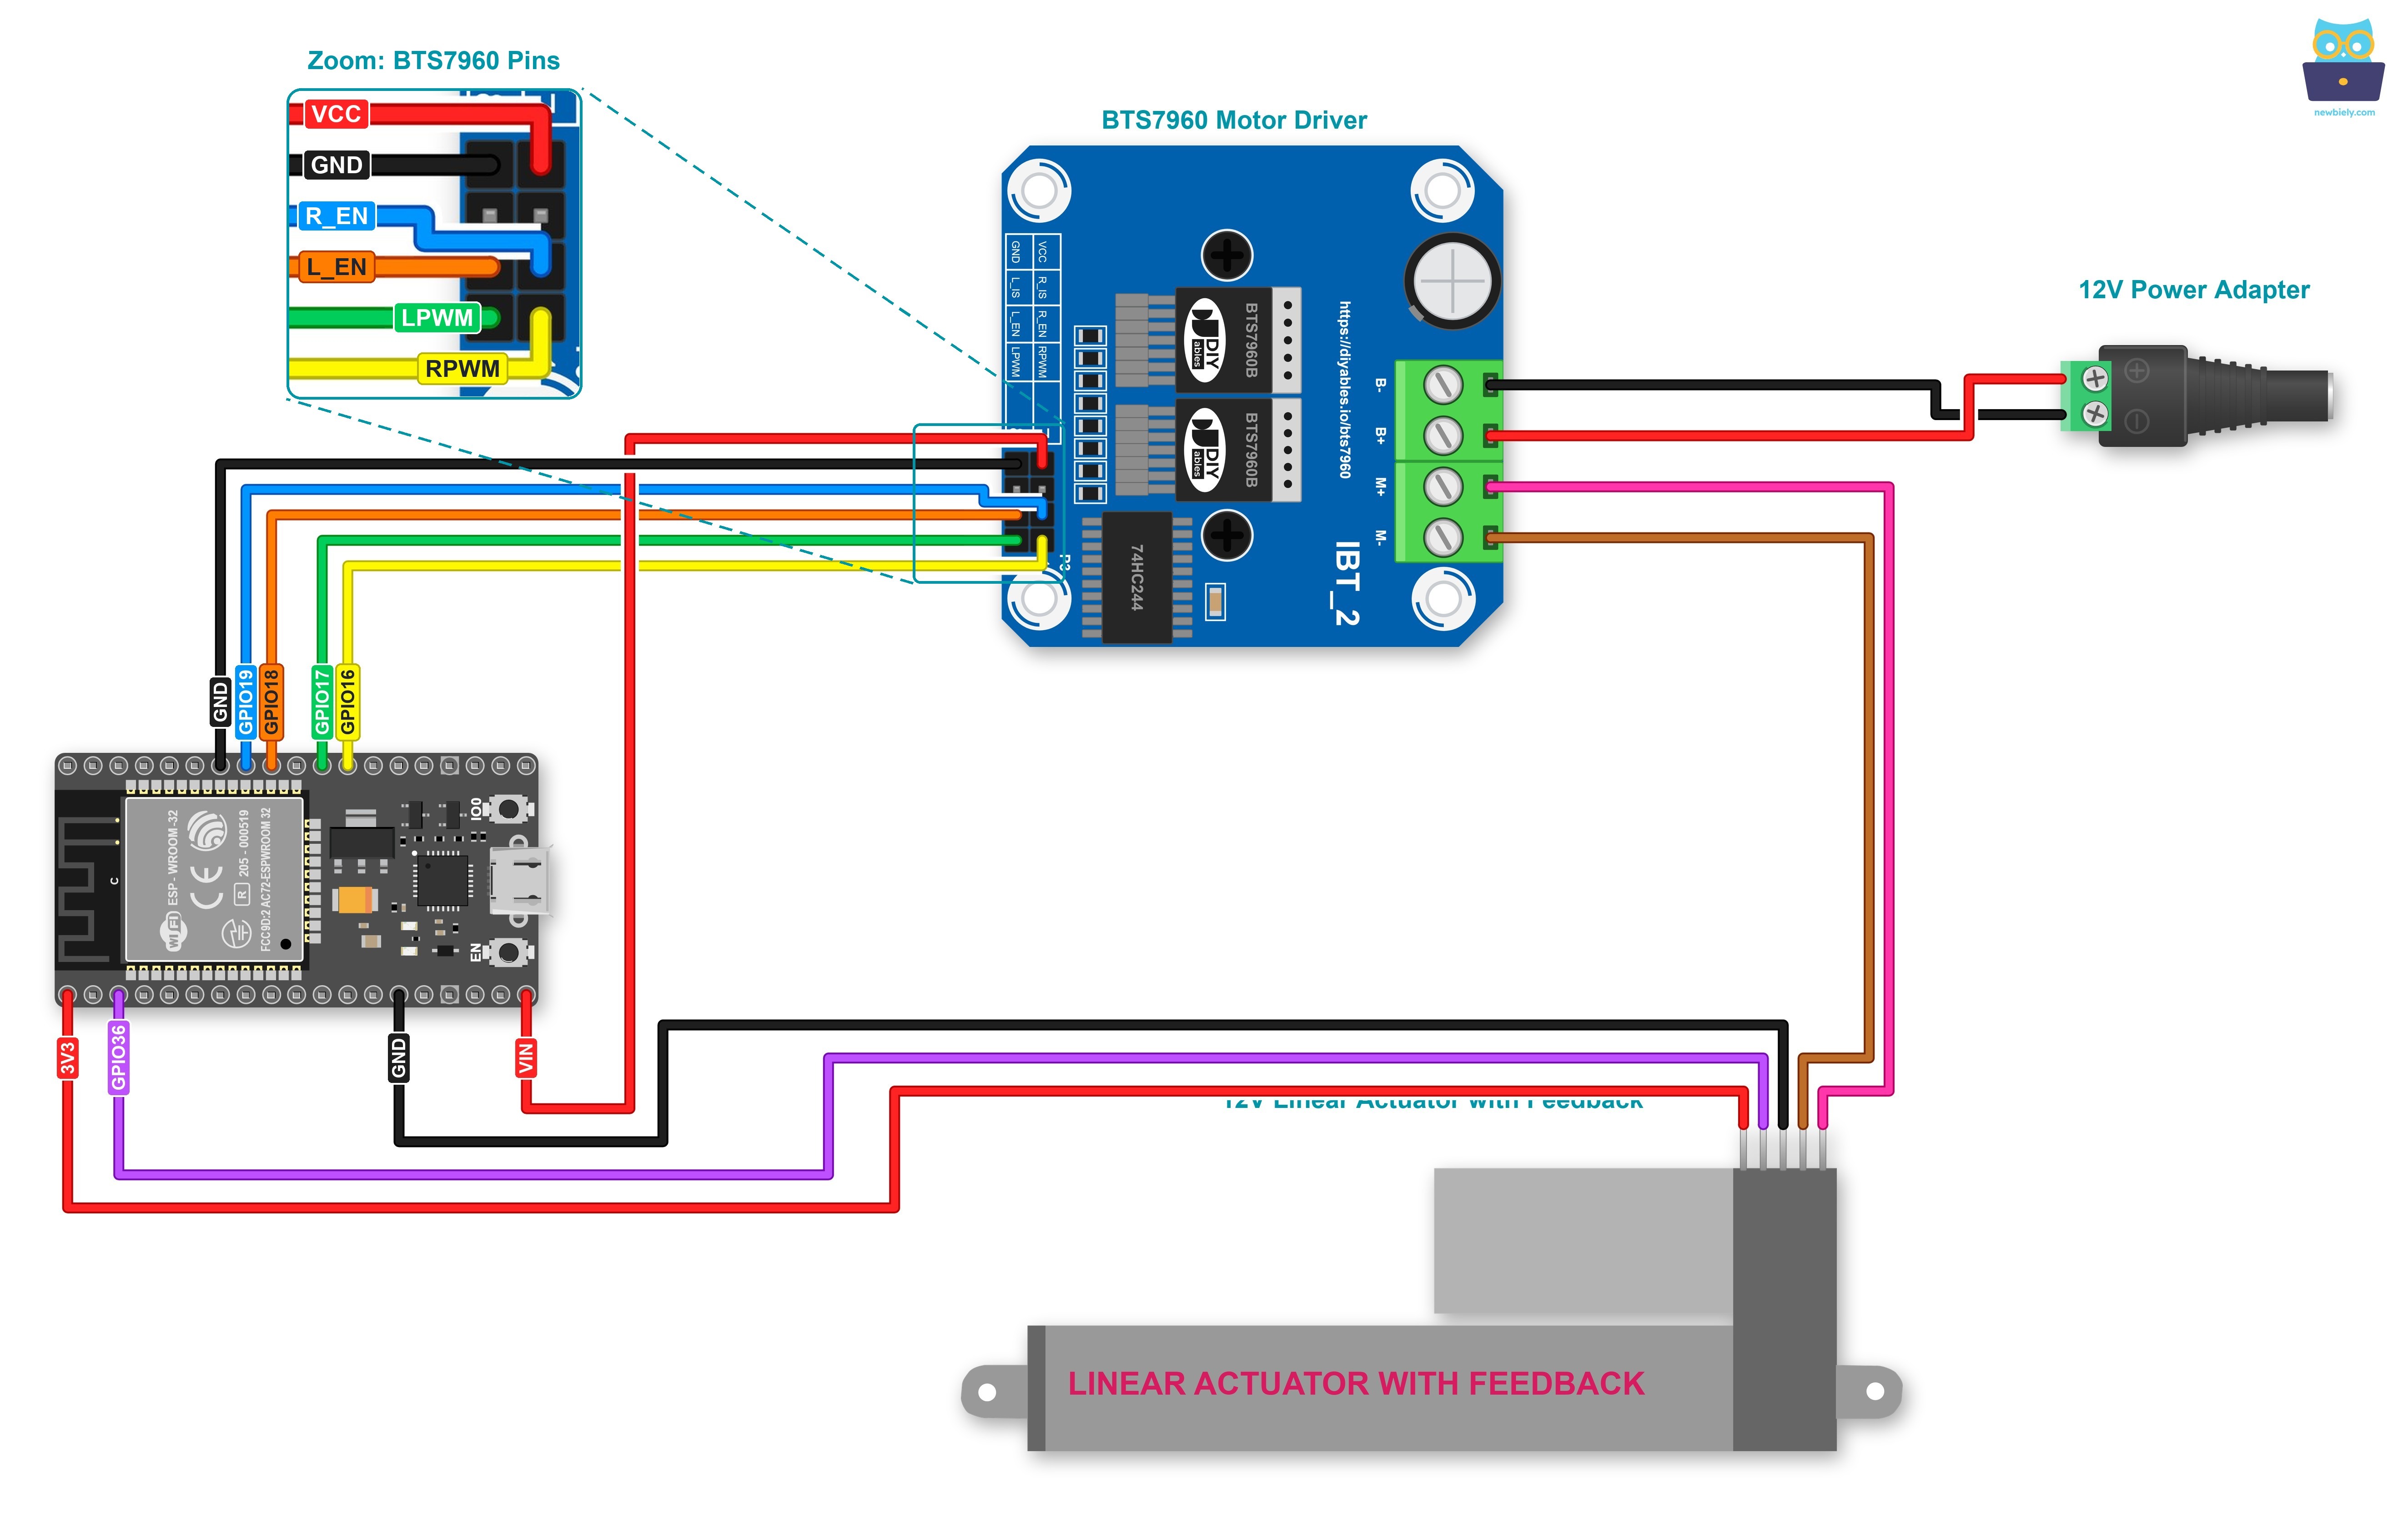
This image is created using Fritzing. Click to enlarge image
Si no sabe c\u00f3mo alimentar ESP32 y otros componentes, encuentre instrucciones en el siguiente tutorial: C\u00f3mo alimentar ESP32.
| Pieza | Pin | Conectar a |
|---|---|---|
| Módulo BTS7960 | RPWM | GPIO16 del ESP32 |
| Módulo BTS7960 | LPWM | GPIO17 del ESP32 |
| Módulo BTS7960 | R_EN | GPIO19 del ESP32 |
| Módulo BTS7960 | L_EN | GPIO18 del ESP32 |
| Módulo BTS7960 | VCC | VIN (5V) del ESP32 |
| Módulo BTS7960 | GND | GND del ESP32 |
| Módulo BTS7960 | B+, B- | + y - del adaptador de 12V (a través del conector de alimentación DC) |
| Módulo BTS7960 | M+, M- | los cables positivo y negativo del actuador |
| Actuador | cable de 5V (VCC del potenciómetro) | 3.3V del ESP32 |
| Actuador | cable GND | GND del ESP32 |
| Actuador | cable del potenciómetro (OUT) | GPIO36 del ESP32 |
Cómo controlar la extensión y la retracción de un actuador lineal
En resumen: con R_EN y L_EN en HIGH, RPWM en HIGH y LPWM en LOW hacen que el actuador se extienda, RPWM en LOW y LPWM en HIGH hacen que se retraiga, y ambos en LOW lo detienen. Consulta el tutorial ESP32 - Actuador para más detalles.
Cómo encontrar la posición del actuador lineal
A continuación se muestra cómo identificar la posición del recorrido en un actuador lineal.
Calibración
- Identifica la longitud del recorrido del actuador (en milímetros) midiéndola (con una regla) o leyendo la hoja de datos
- Identifica los valores de salida cuando el actuador lineal está completamente extendido y completamente retraído ejecutando el código que se muestra a continuación
- Verás el registro en el Monitor Serial como en el siguiente ejemplo
- Anota estos valores
- ¿Los valores mínimo y máximo están al revés? Entonces pasa el cable del actuador que está en M+ a M-, y el que está en M- a M+ (o intercambia los números de RPWM_PIN y LPWM_PIN en el código)
Código ESP32 que calcula la posición del actuador
- Actualiza los tres valores calibrados en el código
- Sube el código al ESP32
- Mira el resultado en el Monitor Serial
Cómo controlar un actuador lineal a una posición específica
※ Nota:
Este tutorial utiliza la función analogRead() para leer valores de un ADC (Convertidor Analógico-Digital) conectado a un potenciómetro. El ADC del ESP32 es bueno para proyectos que NO requieren alta precisión. Sin embargo, para proyectos que requieren mediciones precisas, ten en cuenta:
- El ADC del ESP32 no es perfectamente preciso y podría necesitar calibración para obtener resultados correctos. Cada placa ESP32 puede ser un poco diferente, por lo que necesitas calibrar el ADC para cada placa individual.
- La calibración puede ser difícil, especialmente para principiantes, y no siempre da los resultados exactos que esperas.
Para proyectos que requieren alta precisión, considera usar un ADC externo (por ejemplo, ADS1115) con el ESP32 o usar un Arduino, que tiene un ADC más fiable. Si aún quieres calibrar el ADC del ESP32, consulta ESP32 ADC Calibration Driver
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.