
ESP8266 - Interruptor de fin de carrera para motor paso a paso
En este tutorial, un interruptor de fin de carrera le dice al ESP8266 cuándo detener o hacer girar al revés un motor paso a paso, que es movido por un DRV8825. En concreto, cubriremos:
- Cómo programar el ESP8266 para detener el motor paso a paso cuando se toca un interruptor de fin de carrera.
- Cómo programar el ESP8266 para cambiar la dirección del motor paso a paso cuando se toca un interruptor de fin de carrera.
- Cómo programar el ESP8266 para cambiar la dirección del motor paso a paso mediante dos interruptores de fin de carrera instalados en posiciones opuestas.
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Acerca del motor paso a paso y del interruptor de fin de carrera
Si no conoces el motor paso a paso y el interruptor de fin de carrera (disposición de pines, funcionamiento, programación, etc.), los siguientes tutoriales te darán más información:
- Tutorial ESP8266 - Motor paso a paso
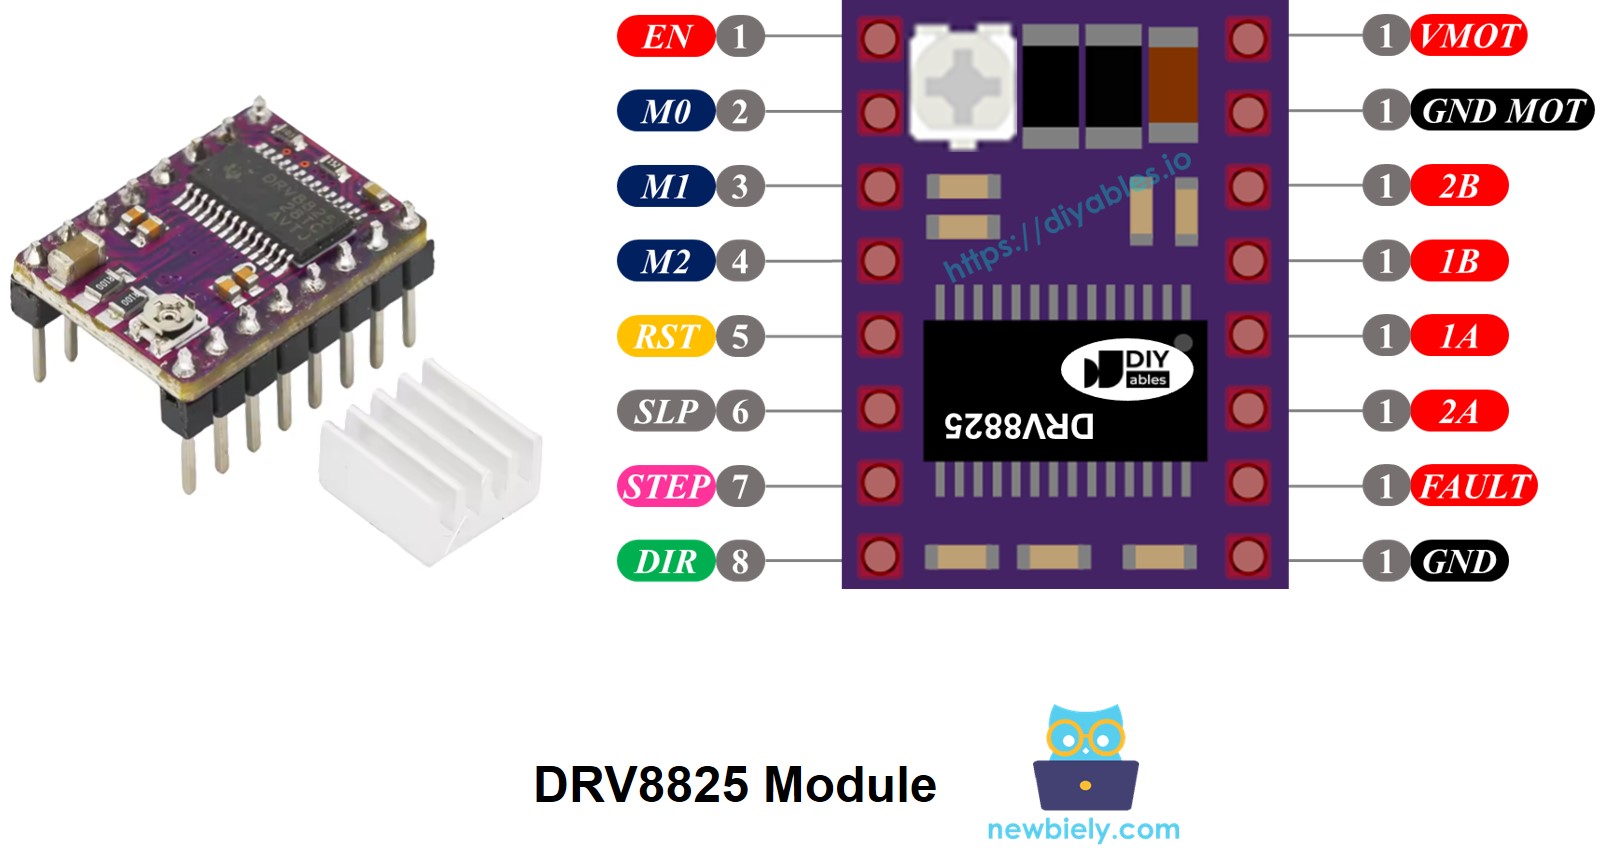
Un módulo DRV8825 en su placa de expansión hace el trabajo de mover el motor paso a paso. El NodeMCU solo necesita dos pines para él: STEP recibe un pulso por cada paso, y DIR elige la dirección. La perilla de límite de corriente del módulo controla la corriente de las bobinas, así el NEMA 17 no se calienta demasiado. Deja los tres interruptores DIP de la placa de expansión en OFF para el modo de paso completo (200 pasos por vuelta), y deja EN y V sin conectar. El adaptador de 12V alimenta el borne de tornillo VIN y GND de la placa.
Diagrama de Cableado
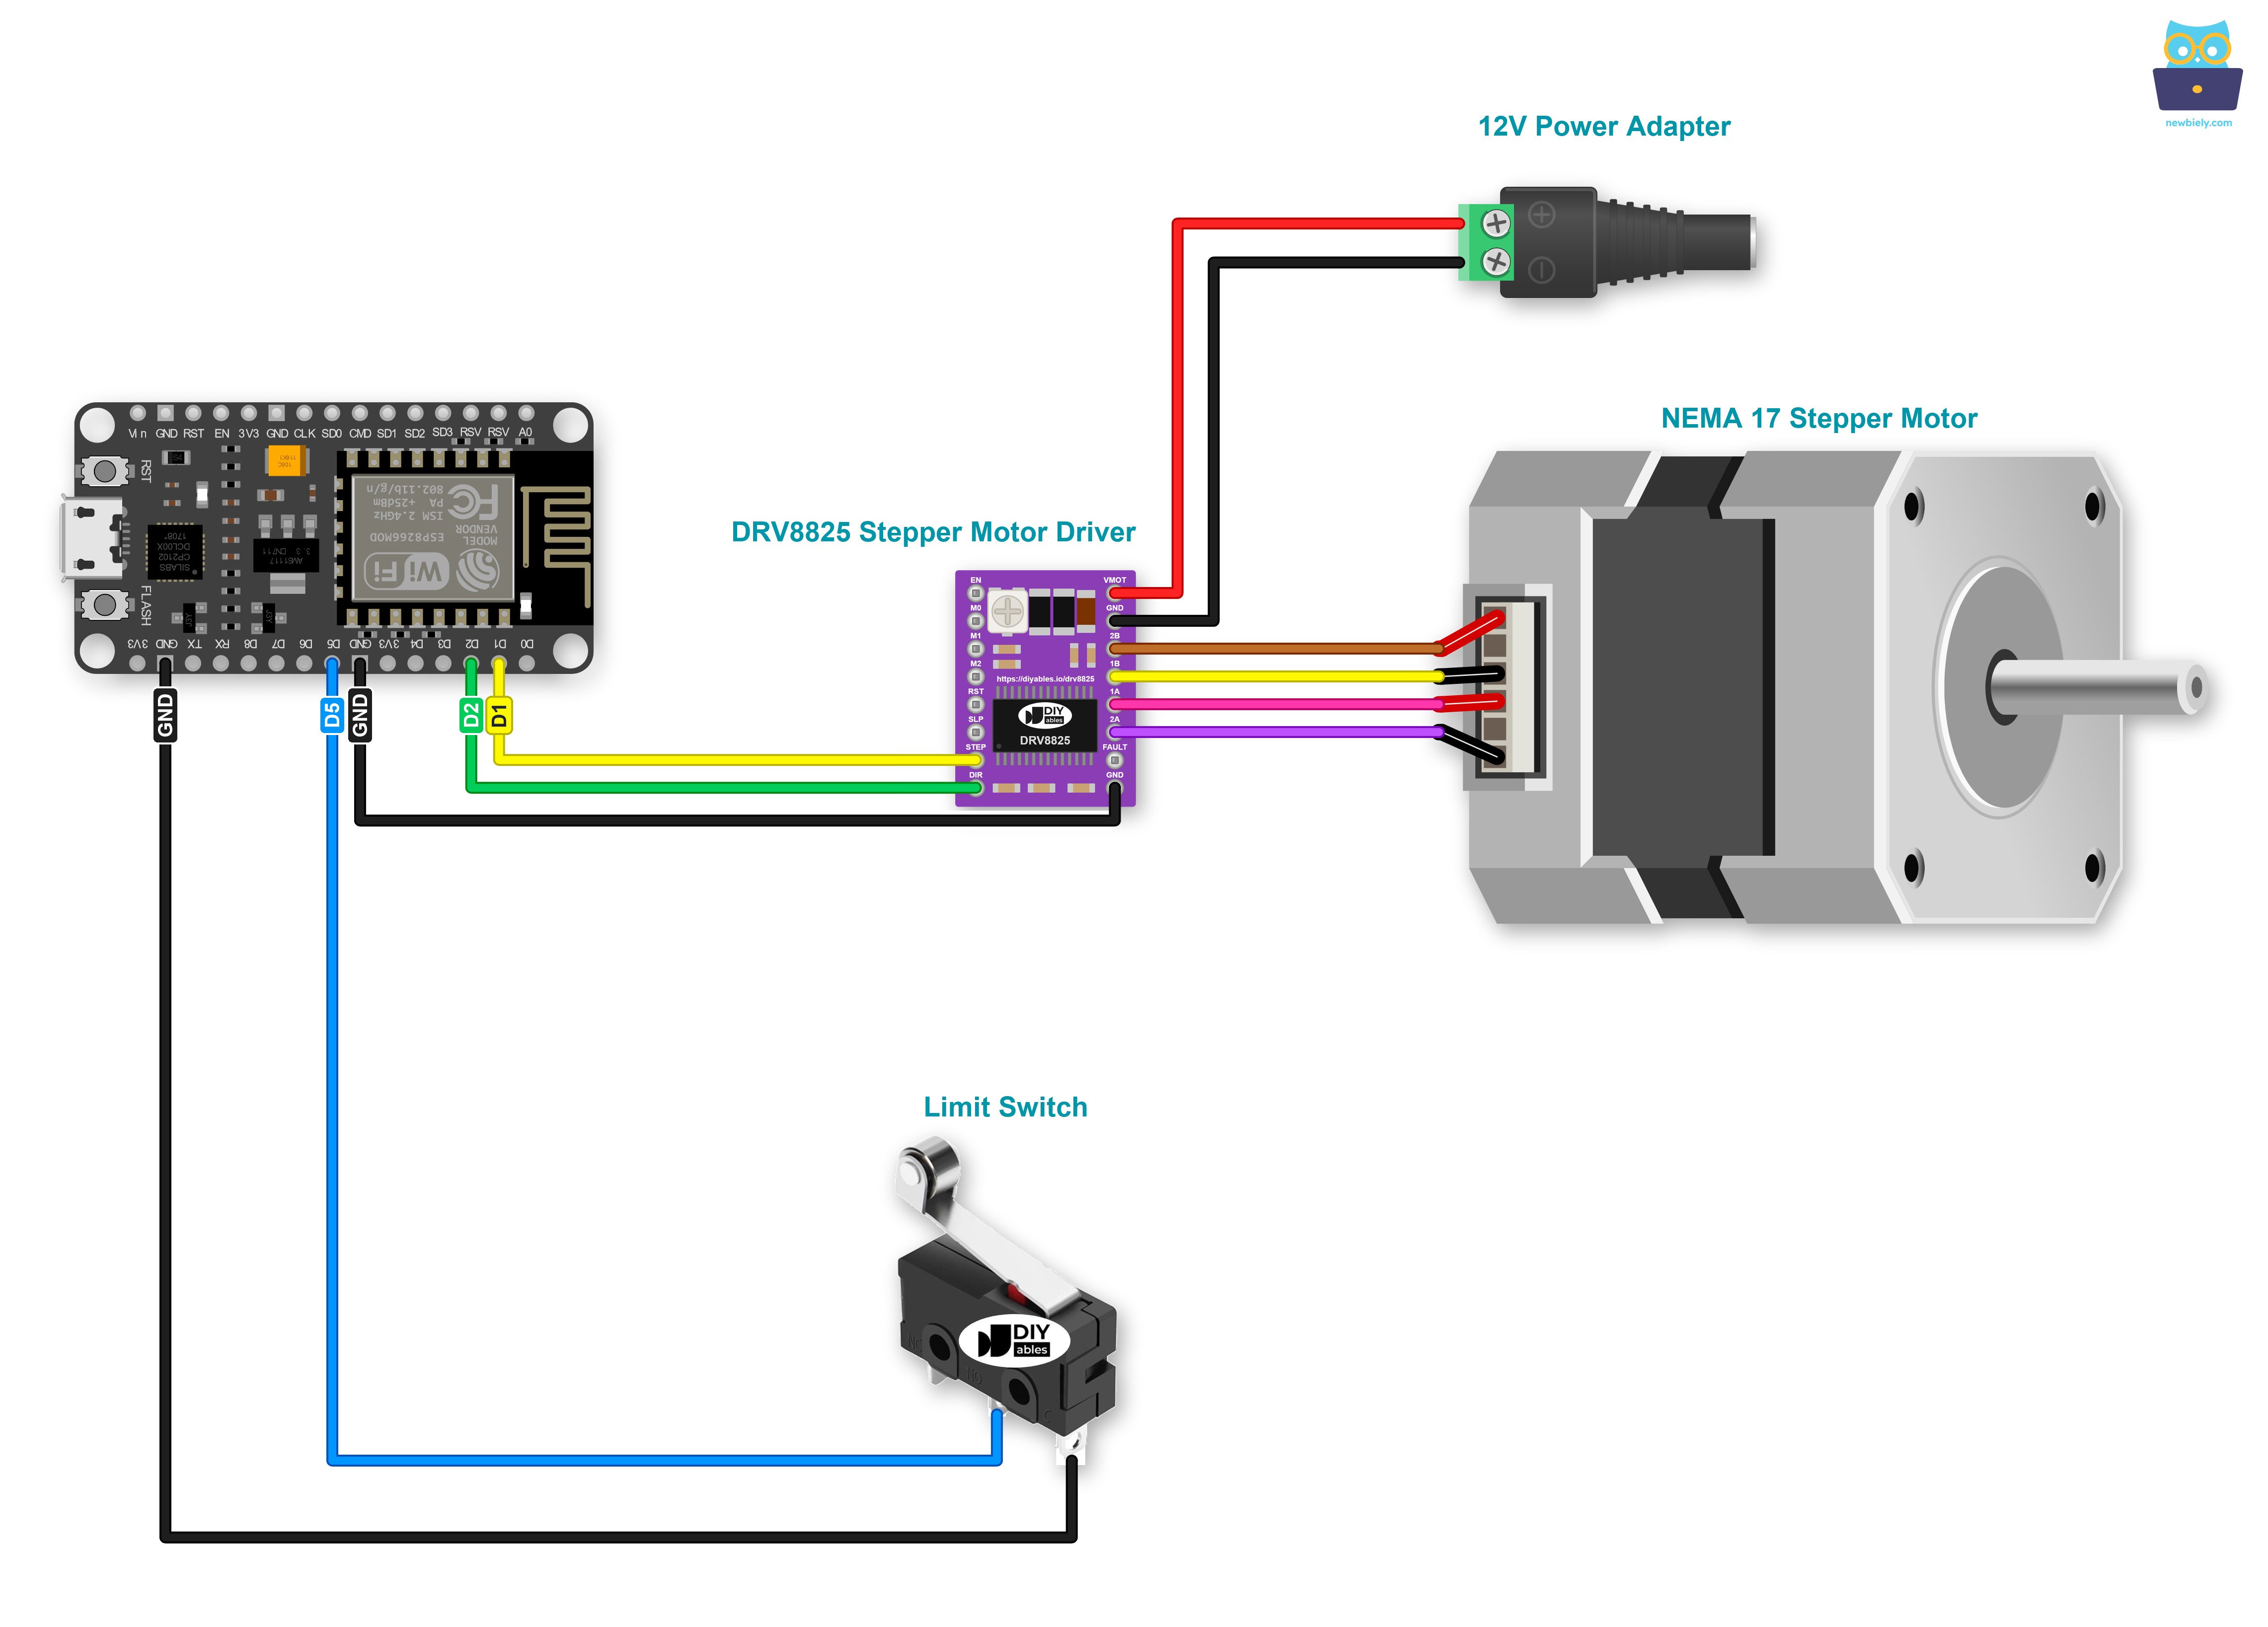
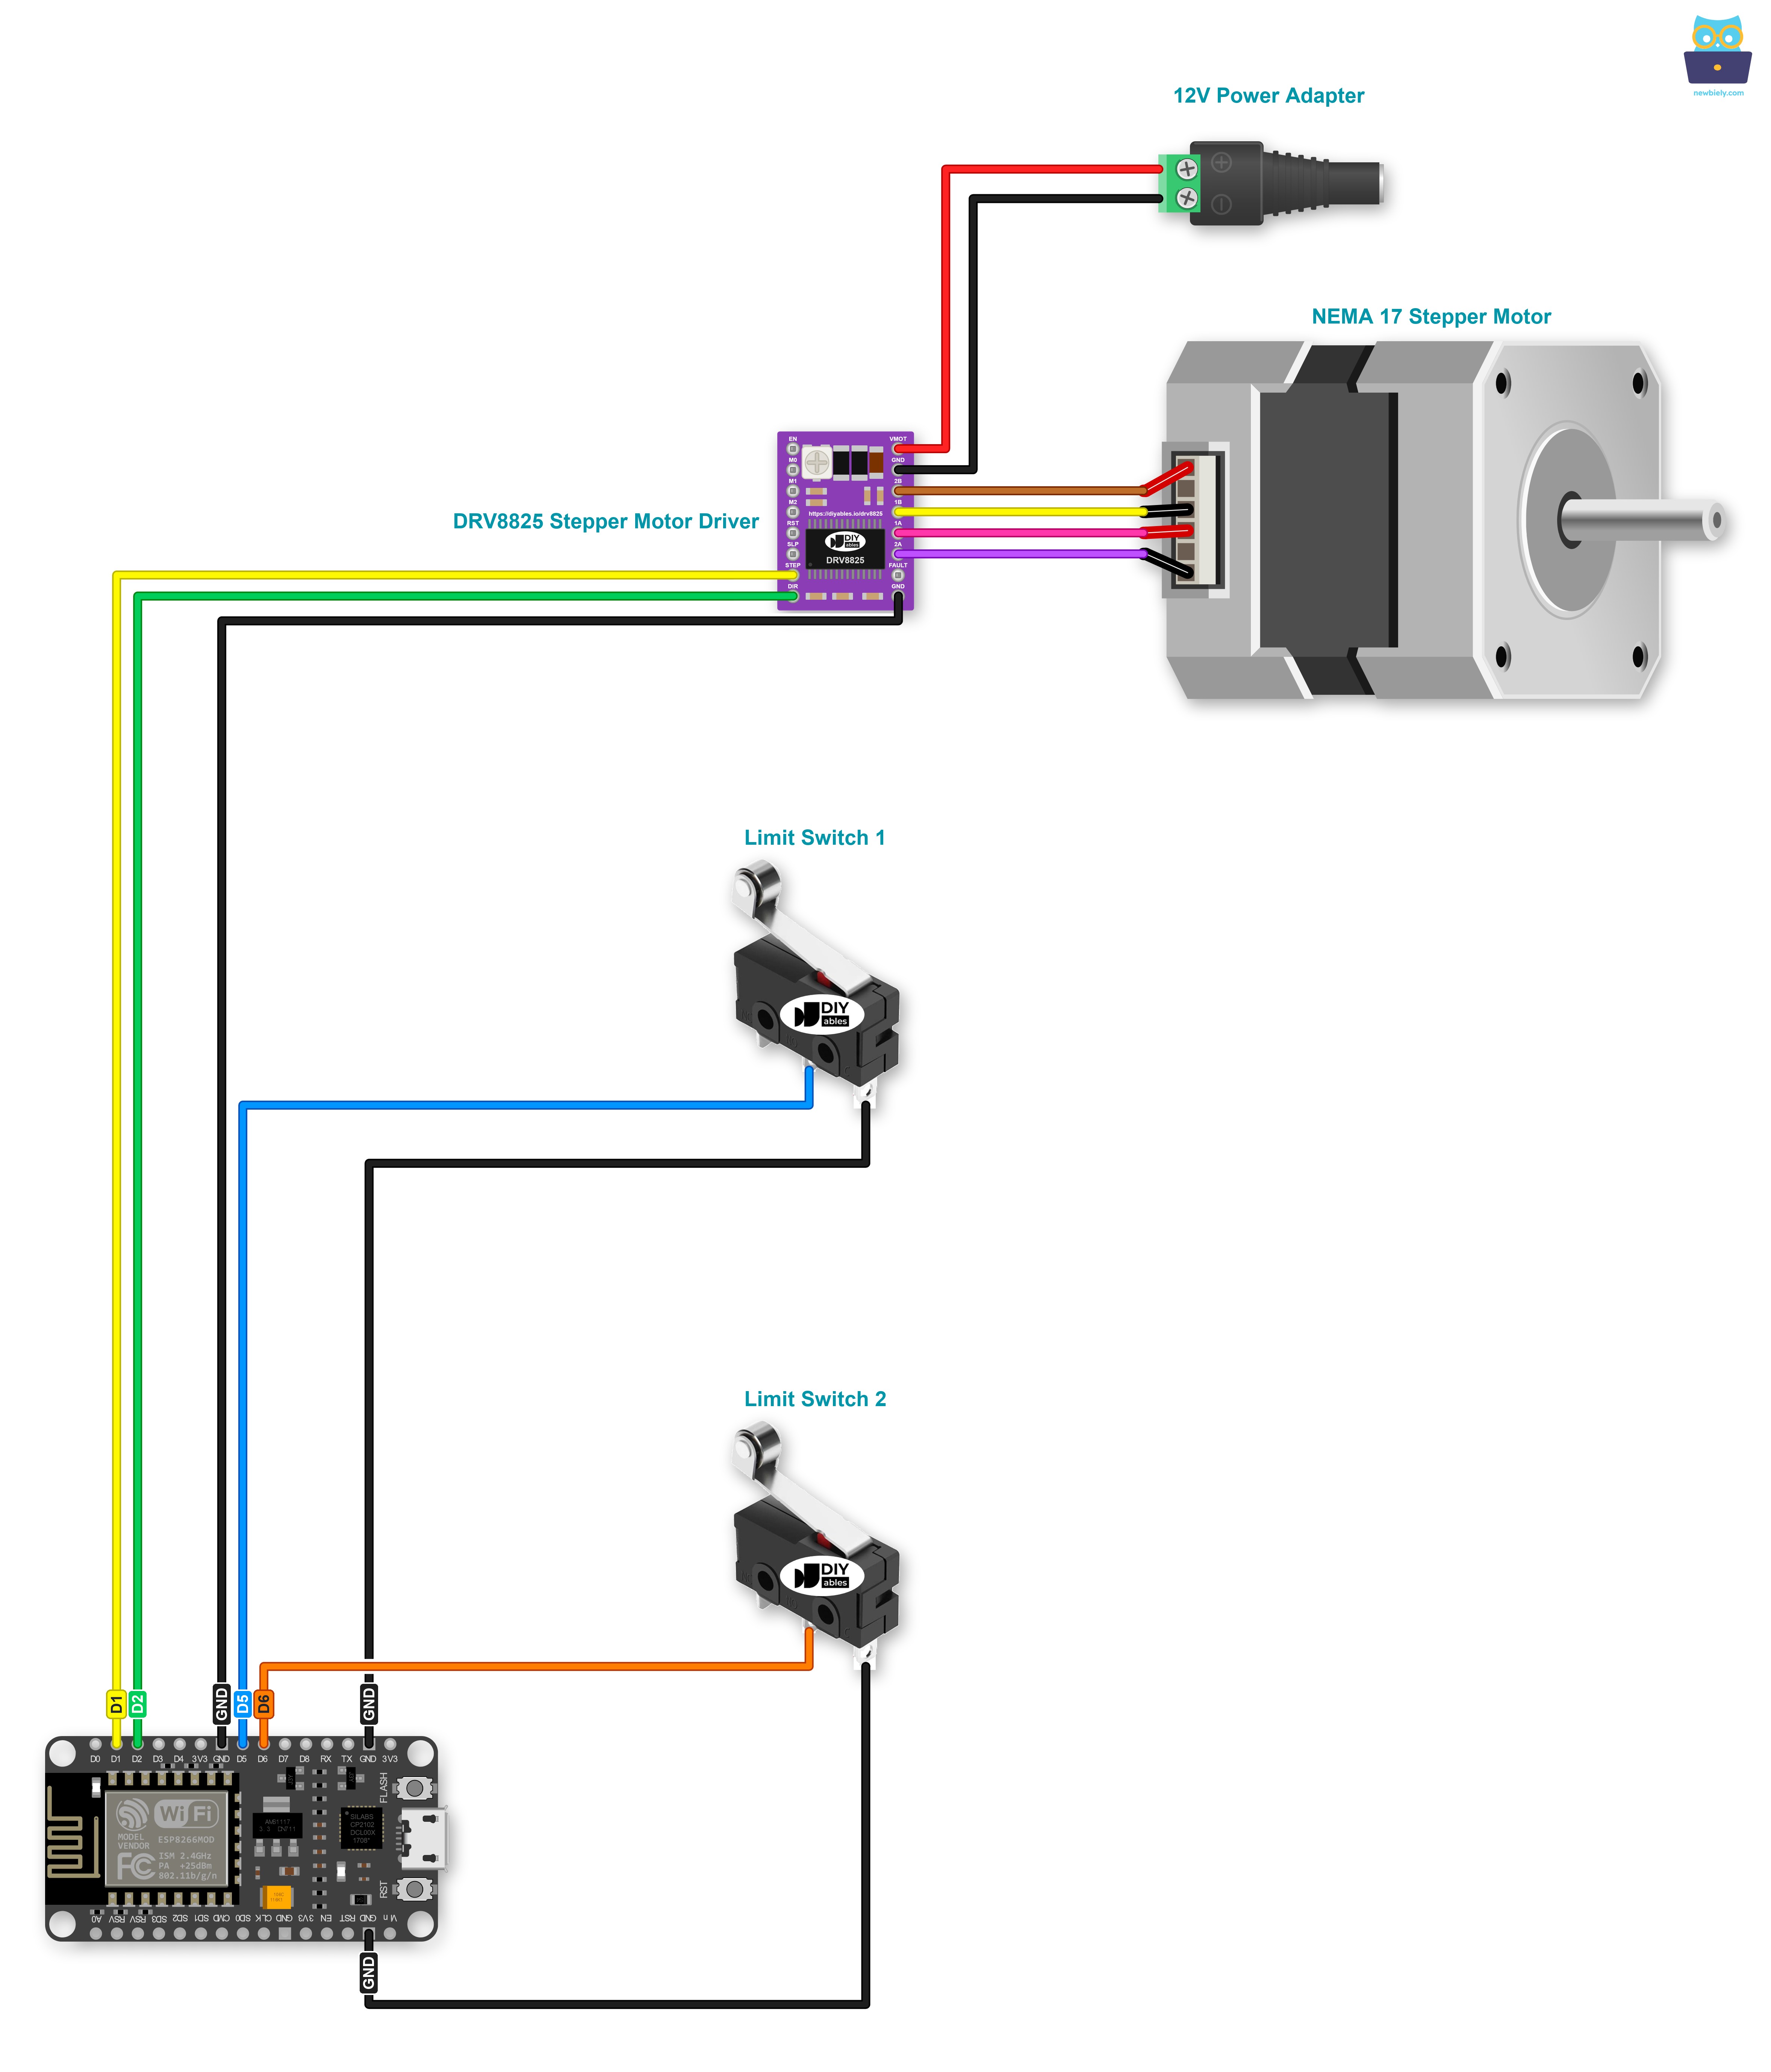
Este tutorial proporciona el diagrama de cableado para dos casos: un motor paso a paso + un interruptor de fin de carrera, un motor paso a paso + dos interruptores de fin de carrera.
- Diagrama de cableado entre el ESP8266, el motor paso a paso y un interruptor de fin de carrera.
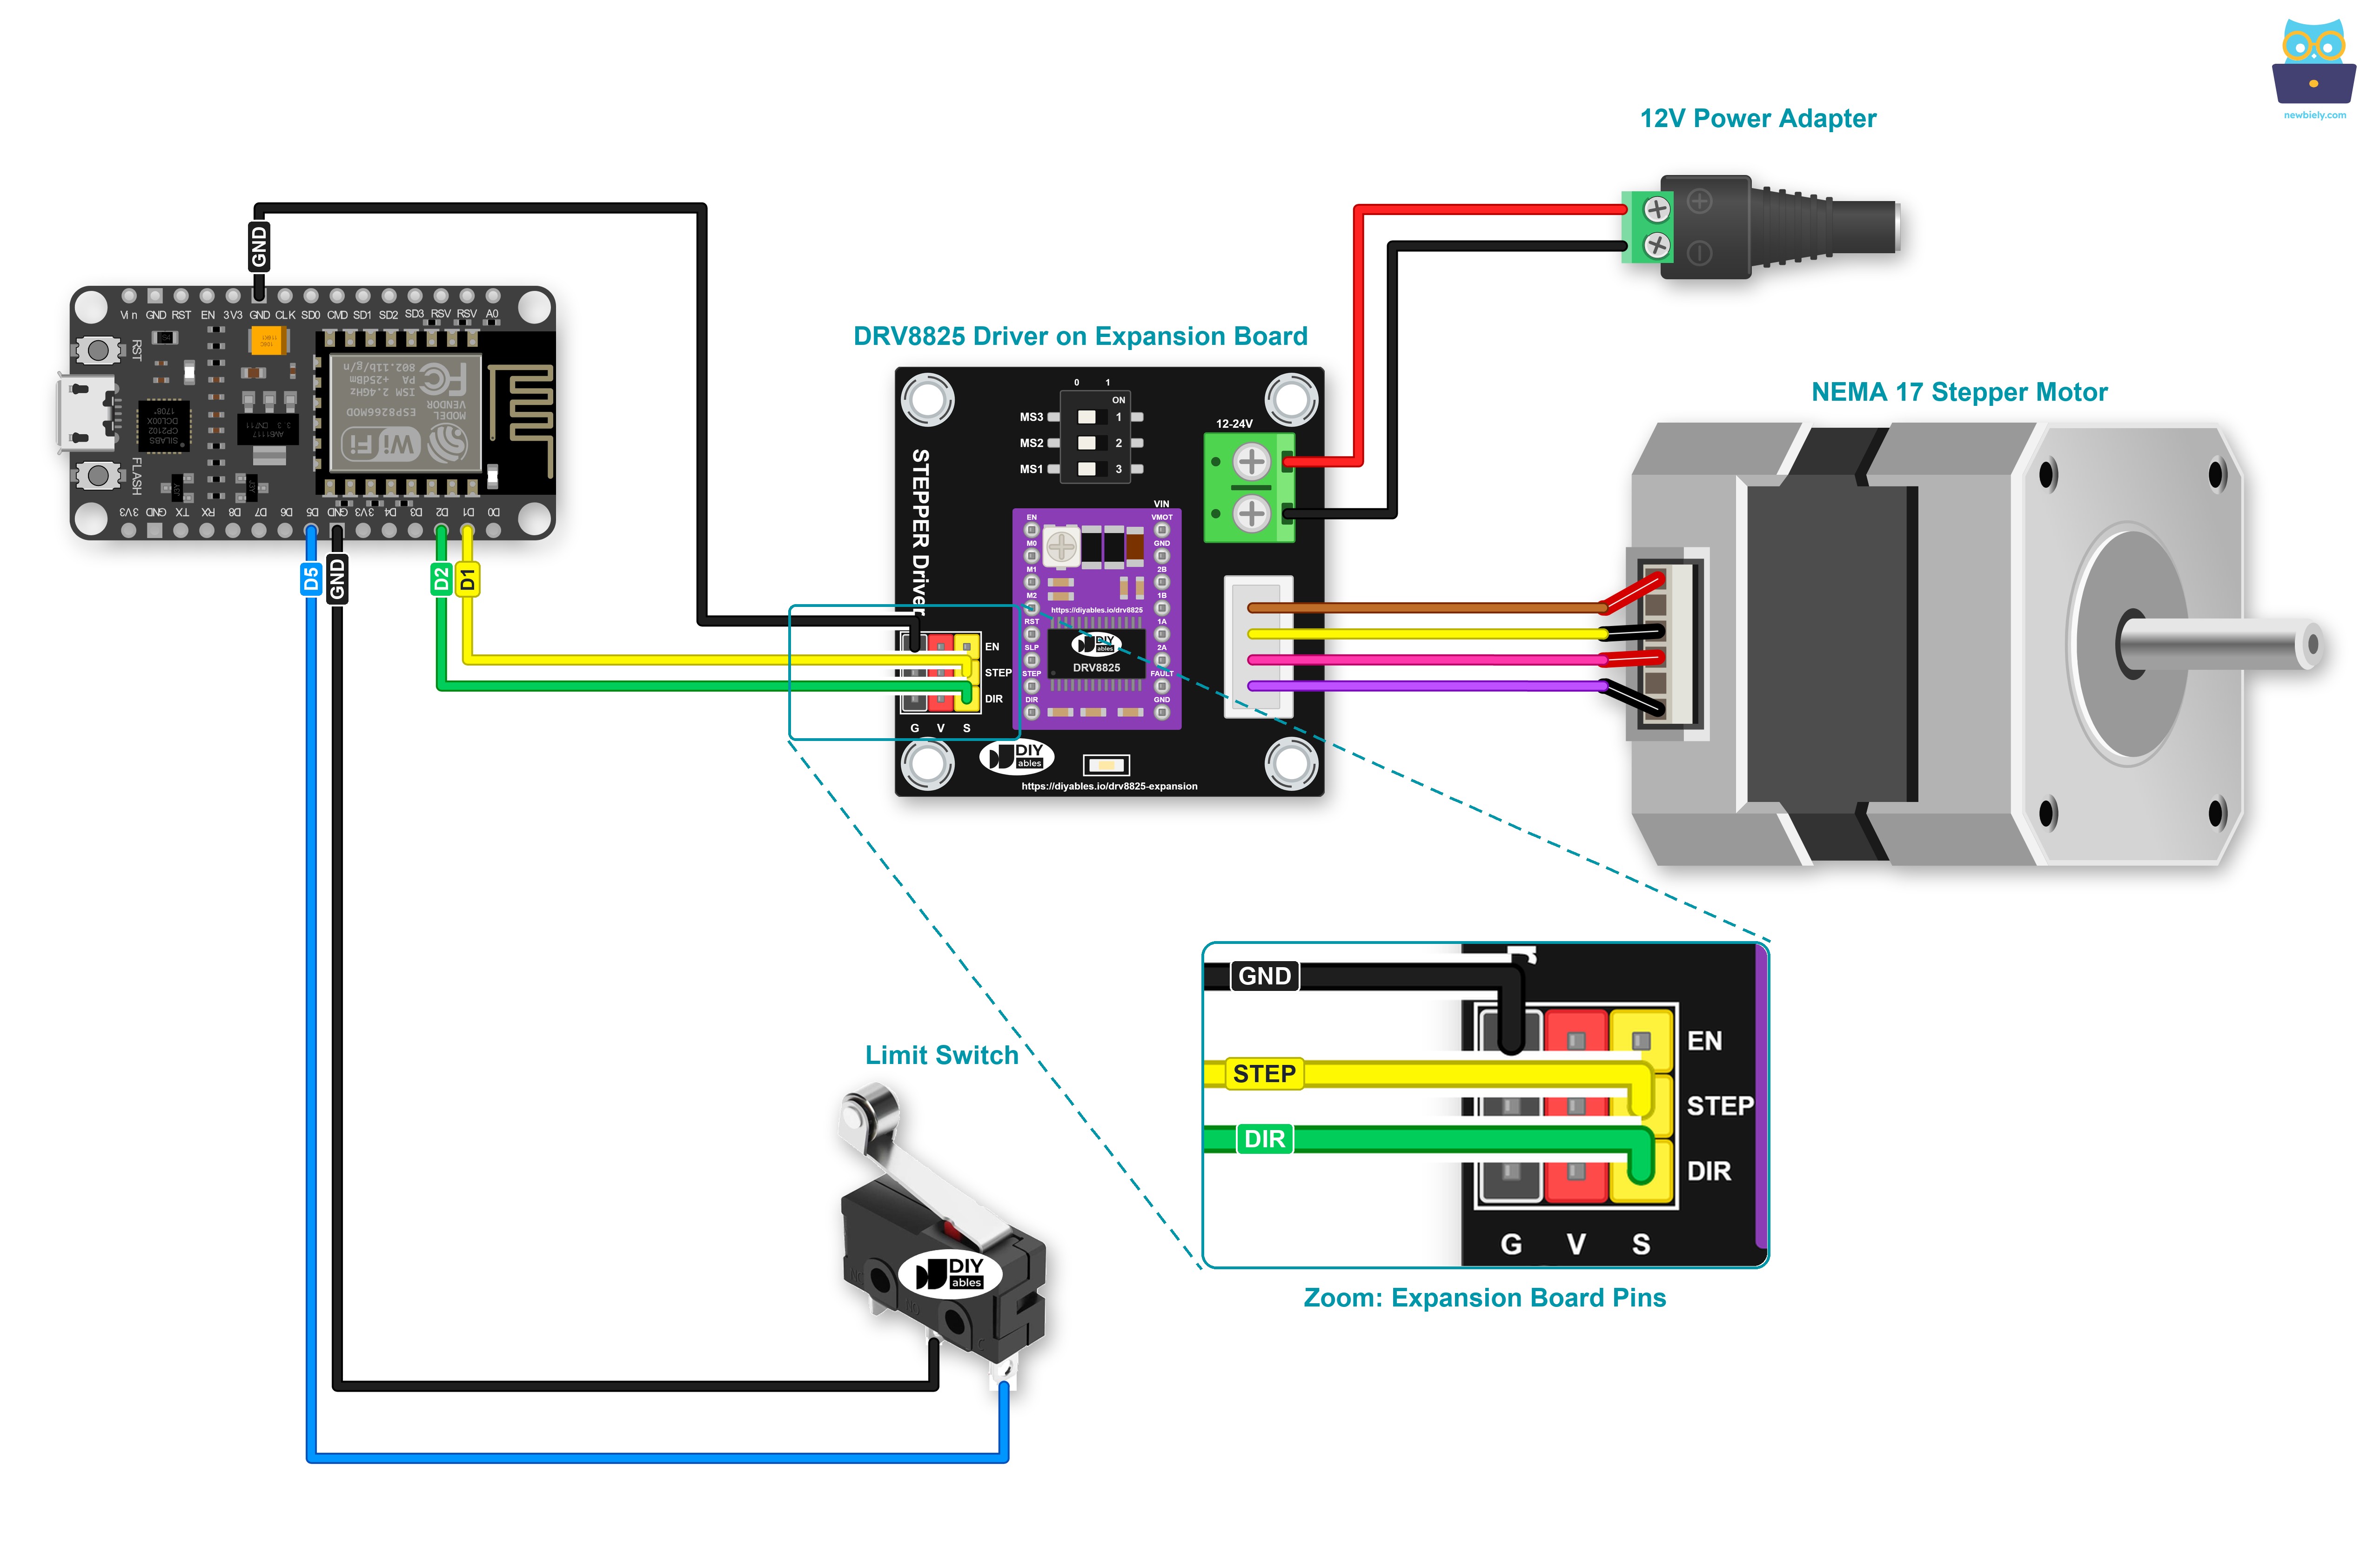
This image is created using Fritzing. Click to enlarge image
Para obtener m\u00e1s informaci\u00f3n, consulte Pines del ESP8266 y c\u00f3mo alimentar ESP8266 y otros componentes.
| Pin de la pieza | ESP8266 NodeMCU / Alimentación |
|---|---|
| Placa de expansión STEP (pin S) | D1 |
| Placa de expansión DIR (pin S) | D2 |
| Placa de expansión pin G | GND |
| Placa de expansión EN, V | sin conectar |
| Placa de expansión VIN, GND (borne de tornillo) | adaptador de 12V a través del conector de alimentación DC |
| Interruptor de fin de carrera | D5 y GND |
- Diagrama de cableado entre el ESP8266, el motor paso a paso y dos interruptores de fin de carrera.
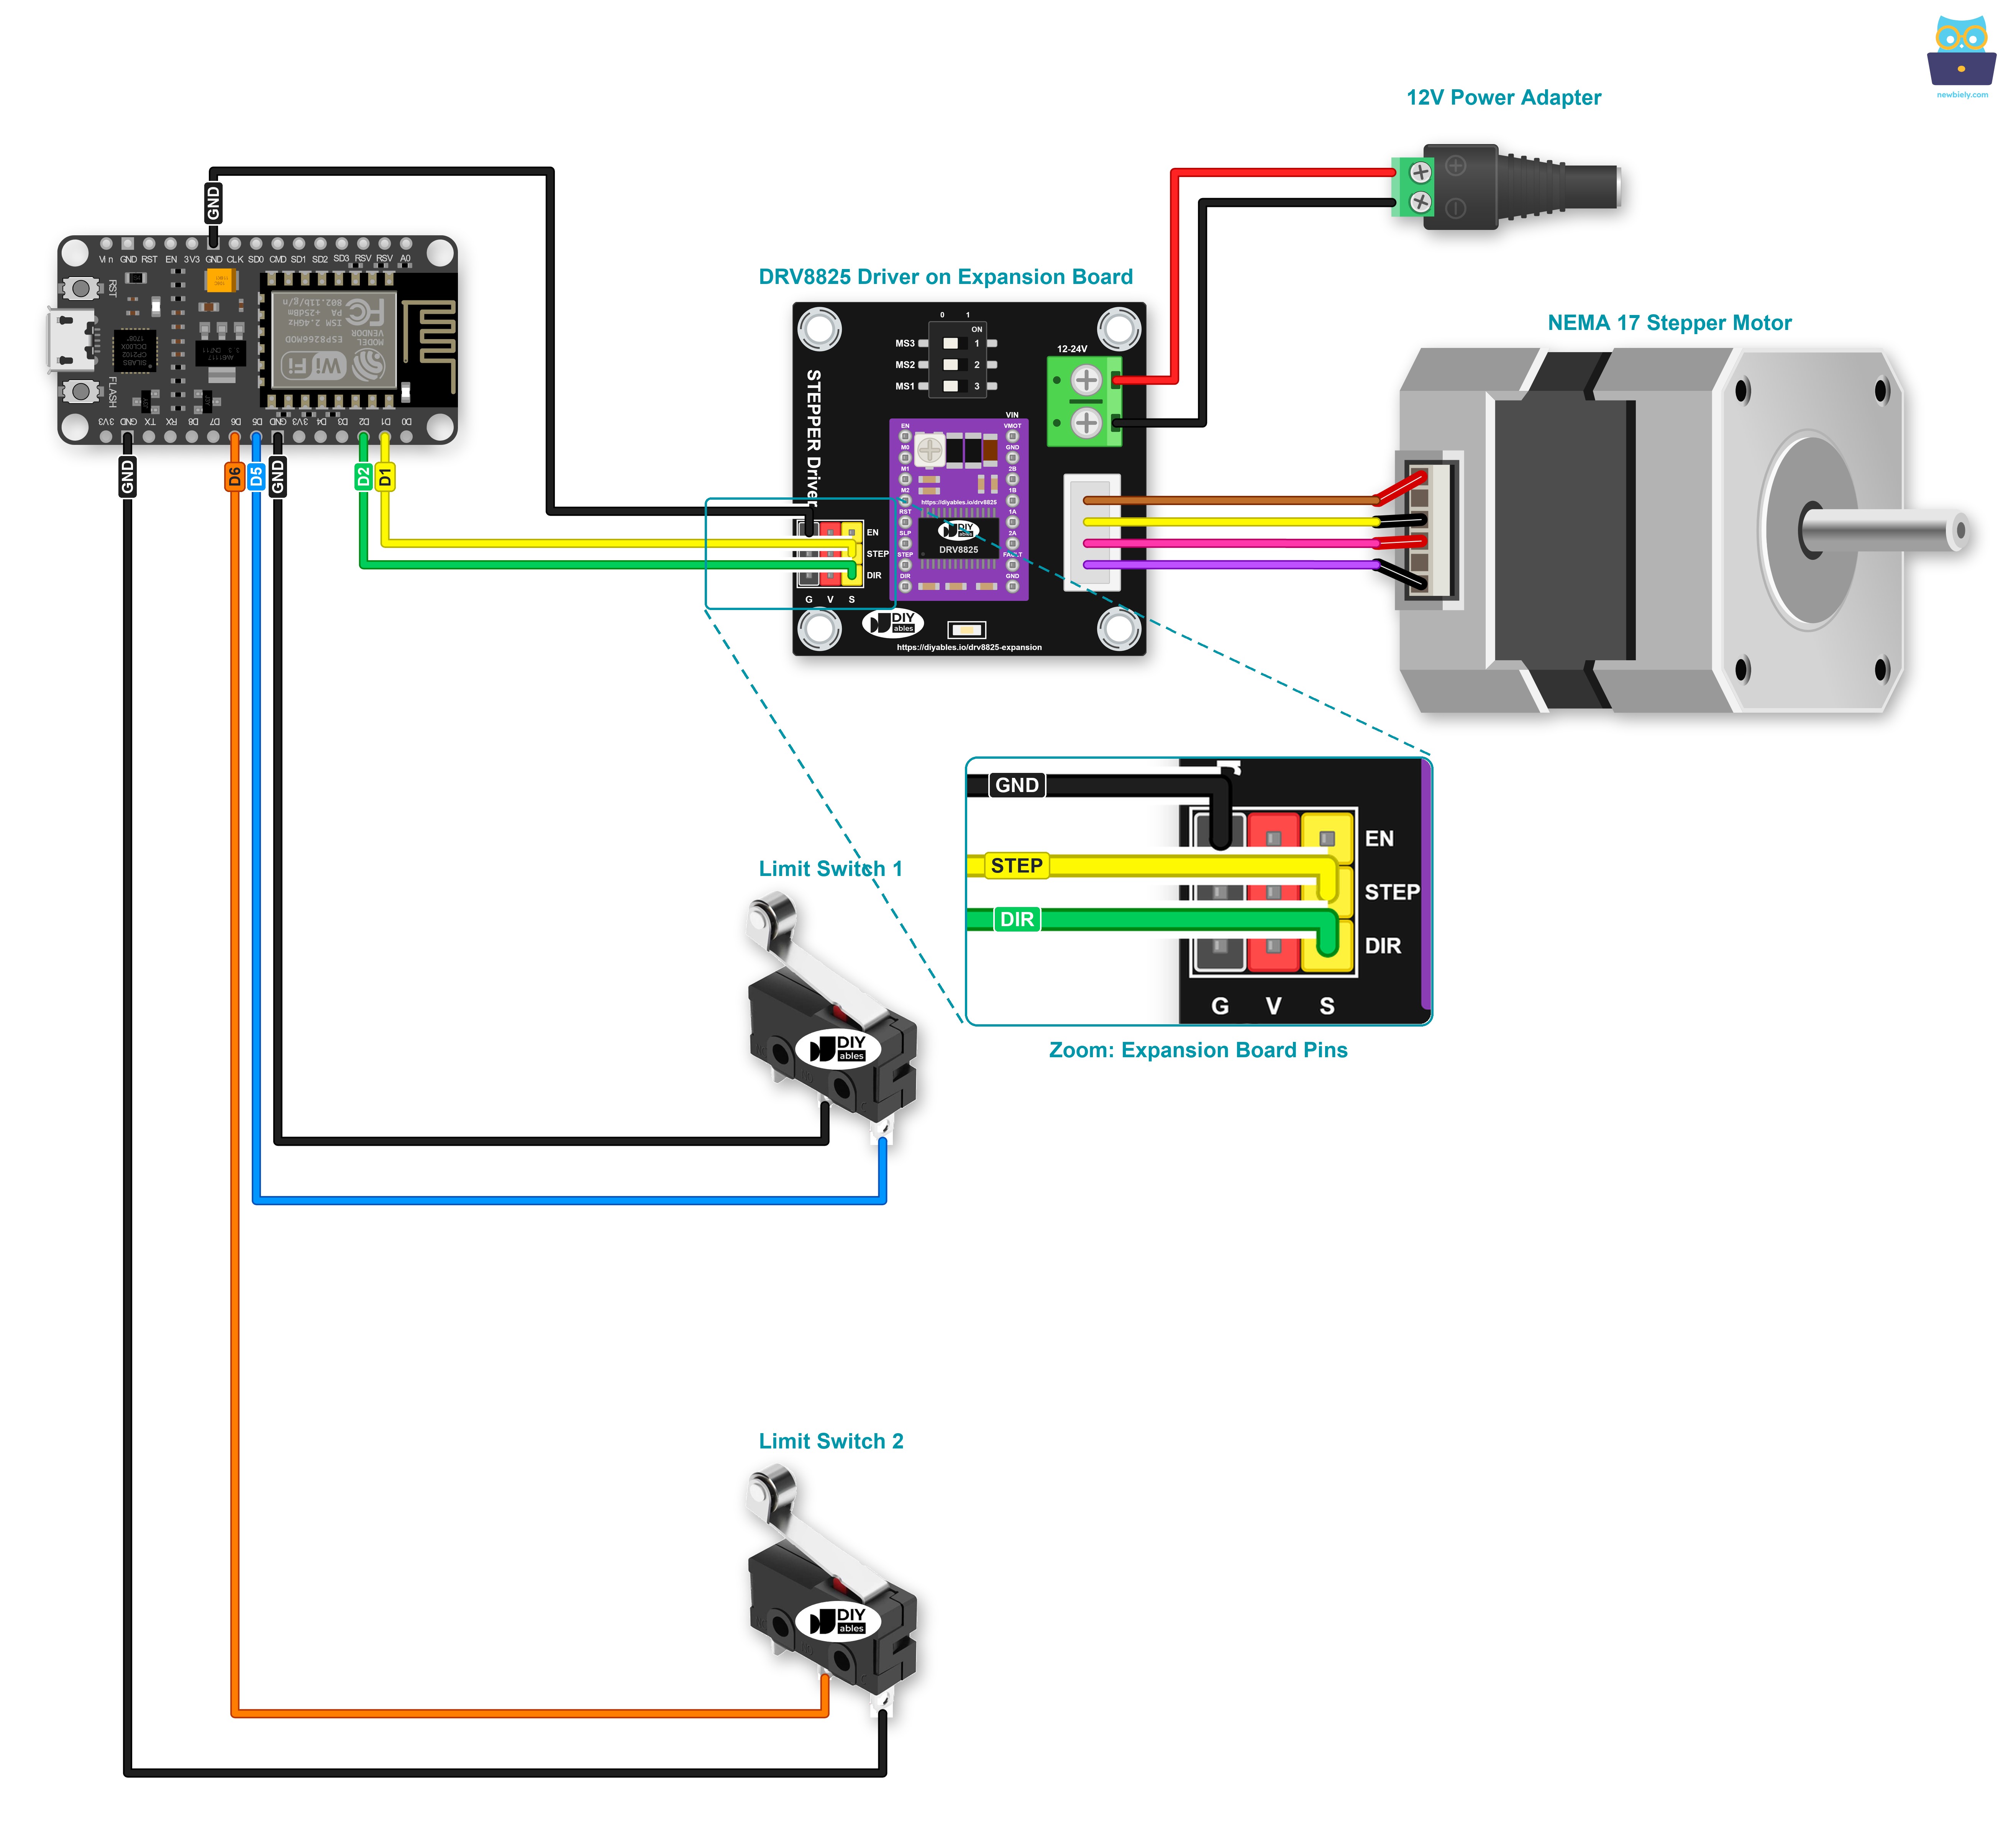
This image is created using Fritzing. Click to enlarge image
| Pin de la pieza | ESP8266 NodeMCU / Alimentación |
|---|---|
| Placa de expansión STEP (pin S) | D1 |
| Placa de expansión DIR (pin S) | D2 |
| Placa de expansión pin G | GND |
| Placa de expansión EN, V | sin conectar |
| Placa de expansión VIN, GND (borne de tornillo) | adaptador de 12V a través del conector de alimentación DC |
| Interruptor de fin de carrera 1 | D5 y GND |
| Interruptor de fin de carrera 2 | D6 y GND |
※ Nota:
El orden de los cables entre el motor paso a paso y el conector 1A, 1B, 2A, 2B de la placa de expansión puede variar según el tipo de motor paso a paso. Por eso es importante revisar el tutorial ESP8266 - Motor paso a paso para entender cómo hacer la conexión. Pon baja la perilla de límite de corriente del DRV8825 antes de la primera prueba, y conecta el adaptador de 12V al final.
Cableado sin la placa de expansión
El módulo DRV8825 solo puede sustituir al montaje con placa de expansión. El ESP8266 sigue necesitando solo tres cables: STEP, DIR y GND.
This image is created using Fritzing. Click to enlarge image
Este es el montaje con dos finales de carrera:
This image is created using Fritzing. Click to enlarge image
| Pin del módulo DRV8825 | Conectar a |
|---|---|
| STEP | ESP8266 D1 |
| DIR | ESP8266 D2 |
| GND (junto a FAULT) | ESP8266 GND |
| VMOT | + del adaptador de 12V |
| GND (junto a VMOT) | - del adaptador de 12V |
| 2B y 1B | una bobina del motor paso a paso |
| 1A y 2A | la otra bobina del motor paso a paso |
| EN, M0, M1, M2, RST, SLP, FAULT | sin conectar |
※ Nota:
- Ponga un condensador de 100uF (de 25V o más) entre VMOT y GND, lo más cerca posible del módulo. Protege el controlador de los picos de tensión.
- RST y SLP están uno al lado del otro. Unirlos con un puente despierta a un módulo que no responde.
Código ESP8266 - Detener el motor paso a paso mediante un interruptor de fin de carrera
Existen varios métodos para detener un motor paso a paso:
- Llamar a la función stepper.stop(): no provoca una parada instantánea, sino una parada gradual
- No llamar a la función stepper.run(): provoca una parada inmediata del motor paso a paso. No llegan más pulsos a STEP, y el DRV8825 mantiene el eje en su lugar
El código de abajo hace que un motor paso a paso gire de forma continua hasta que se activa un interruptor de fin de carrera; en ese momento se detiene de inmediato.
Pasos R\u00e1pidos
Para empezar con ESP8266 en el IDE de Arduino, sigue estos pasos:
- Consulta el tutorial cómo configurar el entorno para ESP8266 en Arduino IDE si es la primera vez que usas ESP8266.
- Conecta los componentes como se muestra en el diagrama.
- Conecta la placa ESP8266 a tu computadora usando un cable USB.
- Abre el IDE de Arduino en tu computadora.
- Selecciona la placa ESP8266 correcta, como (p. ej. NodeMCU 1.0 (ESP-12E Module)), y su puerto COM correspondiente.
- Conecta un cable USB al ESP8266 y al PC.
- Abre el IDE de Arduino, selecciona la placa y el puerto apropiados.
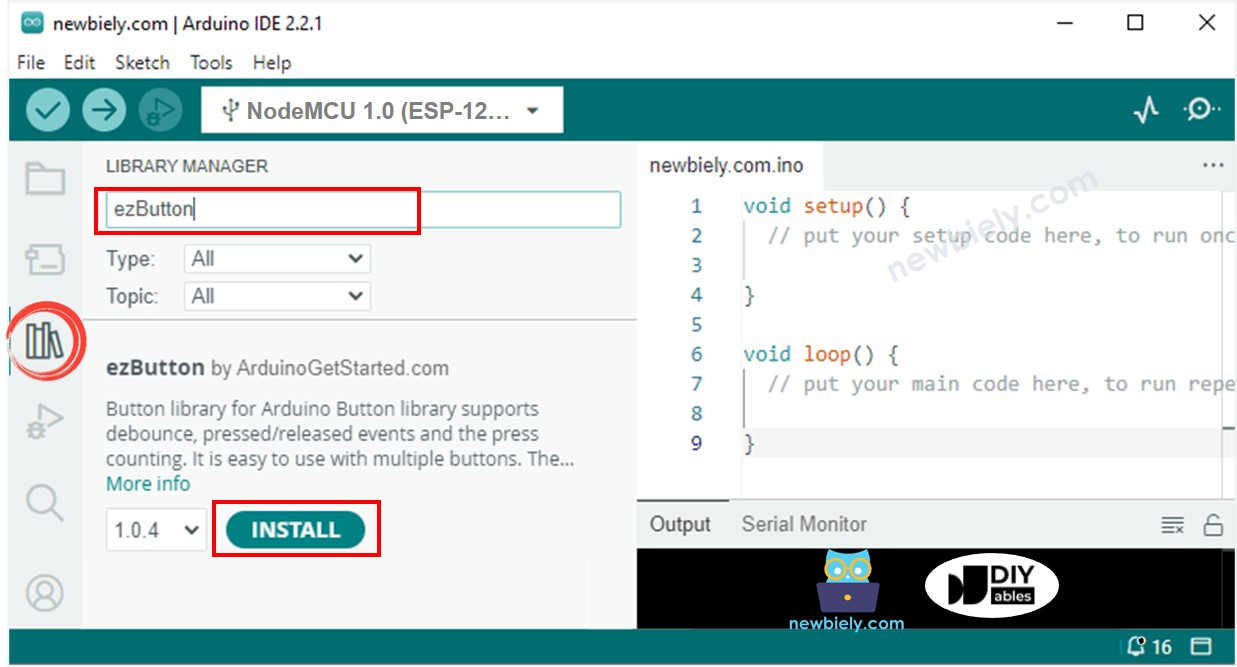
- Haz clic en el icono Libraries en la barra izquierda del IDE de Arduino.
- Busca “ezButton”, luego localiza la biblioteca de botones de ArduinoGetStarted.com.
- Pulsa el botón Install para instalar la biblioteca ezButton.
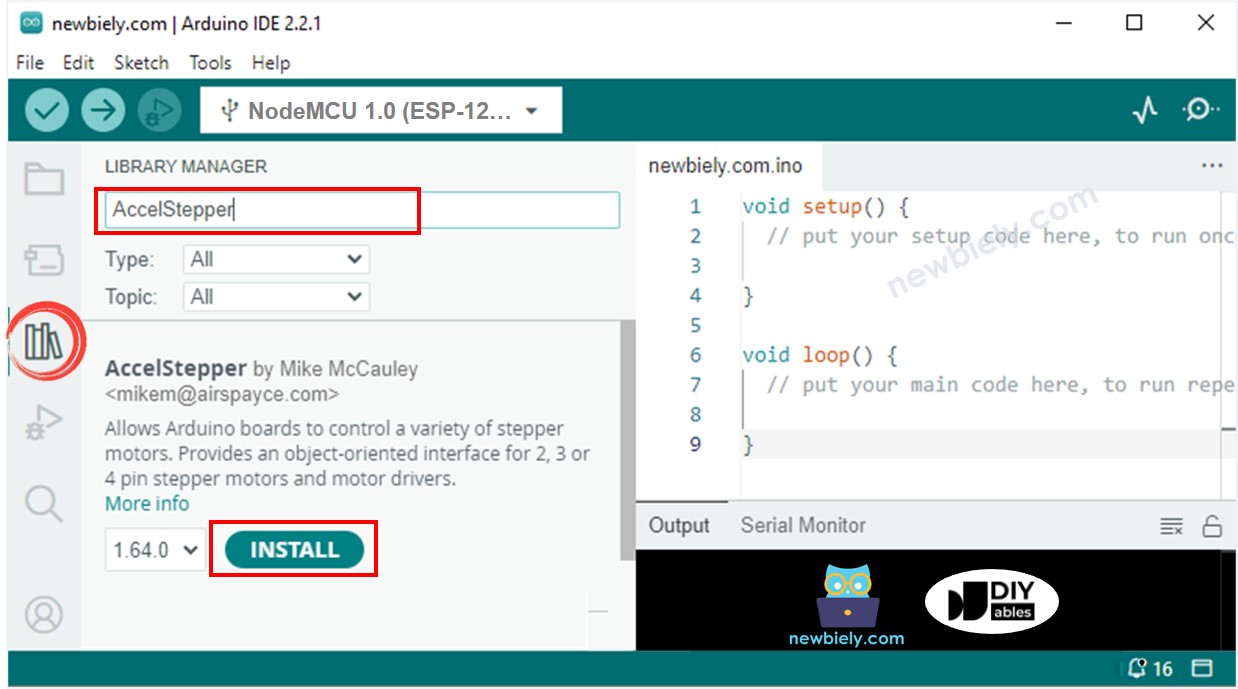
- Busca “AccelStepper” y localiza la biblioteca AccelStepper creada por Mike McCauley.
- Pulsa el botón Install para añadir la biblioteca AccelStepper.
- Copia el código y ábrelo con el IDE de Arduino.
- Haz clic en el botón Upload para transferir el código al ESP8266.
- Si el cableado está bien hecho, el motor girará en sentido horario.
- Toca el interruptor de fin de carrera y el motor se detendrá de inmediato.
- El resultado que aparece en el Monitor Serial debería verse así.
Explicación del código
¡Consulta la explicación línea por línea en los comentarios del código fuente!
Código ESP8266 - Cambiar la dirección del motor paso a paso mediante un interruptor de fin de carrera
El código de abajo hace que un motor paso a paso gire de forma continua, e invierte su dirección cuando se toca un interruptor de fin de carrera.
Pasos R\u00e1pidos
Para empezar con ESP8266 en el IDE de Arduino, sigue estos pasos:
- Consulta el tutorial cómo configurar el entorno para ESP8266 en Arduino IDE si es la primera vez que usas ESP8266.
- Conecta los componentes como se muestra en el diagrama.
- Conecta la placa ESP8266 a tu computadora usando un cable USB.
- Abre Arduino IDE en tu computadora.
- Elige la placa ESP8266 correcta, como (p. ej. NodeMCU 1.0 (ESP-12E Module)), y su puerto COM correspondiente.
- Copia el código y ábrelo con el Arduino IDE.
- Haz clic en el botón Upload para enviar el código al ESP8266.
- Si el cableado es correcto, el motor girará en sentido horario.
- Cuando tocas el interruptor de fin de carrera, el giro del motor paso a paso se invierte al sentido antihorario.
- Al tocar de nuevo el interruptor de fin de carrera, el motor paso a paso vuelve a girar en sentido horario.
- La salida en el Monitor Serial debería verse así.
Código ESP8266 - Cambiar la dirección del motor paso a paso mediante dos interruptores de fin de carrera
El código de abajo hace que un motor paso a paso gire de forma continua, e invierte su dirección cuando se toca cualquiera de los dos interruptores de fin de carrera.
Pasos R\u00e1pidos
- Conecta los componentes como se muestra en el diagrama.
- Conecta la placa ESP8266 a tu computadora usando un cable USB.
- Abre el Arduino IDE en tu computadora.
- Elige la placa ESP8266 correcta, como (p. ej. NodeMCU 1.0 (ESP-12E Module)), y su puerto COM correspondiente.
- Copia el código y ábrelo con el Arduino IDE.
- Haz clic en el botón Upload del IDE para subir el código al ESP8266.
- Si el cableado es correcto, el motor debería girar en sentido horario.
- Cuando tocas el interruptor de fin de carrera 1, la dirección del motor paso a paso debería cambiar a sentido antihorario.
- Al tocar el interruptor de fin de carrera 2, el motor debería invertir la dirección otra vez, esta vez a sentido horario.
- El resultado que se muestra en el Monitor Serial debería verse como el siguiente.
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.