ESP8266 - Actuador de retroalimentación

En un tutorial anterior, vimos el actuador lineal sin retroalimentación. Este tutorial te enseña sobre el actuador lineal con retroalimentación (también llamado actuador lineal retroalimentado). Este tipo de actuador lineal proporciona información para identificar la posición de su recorrido y controlarla. En concreto, aprenderemos:

ESP8266 NodeMCU NodeMCU controla la posición de un actuador lineal con retroalimentación de 12V con un controlador BTS7960

Hardware Requerido

1×ESP8266 NodeMCU ESP-12F
1×Alternatively, ESP8266 D1 Mini NodeMCU ESP-12F
1×Alternatively, ESP8266 NodeMCU ESP-12E (Uno-form)
1×Micro USB Cable
1×Alternatively, ESP8266 NodeMCU ESP-12F (SMD-form)
1×Cable USB Tipo-A a Tipo-C (para PC USB-A)
1×Cable USB Tipo-C a Tipo-C (para PC USB-C)
1×12V Linear Feedback Actuator
1×BTS7960 Motor Driver Module
1×Adaptador de Corriente 12V
1×Conector de Alimentación DC
1×Cables Puente
1×(Recomendado) Placa de Expansión de Terminales de Tornillo para ESP8266

Or you can buy the following kits:

1×DIYables Sensor Kit (18 sensors/displays)
Divulgación: Algunos de los enlaces proporcionados en esta sección son enlaces de afiliado de Amazon. Podemos recibir una comisión por las compras realizadas a través de estos enlaces sin costo adicional para usted. Apreciamos su apoyo.

Acerca del actuador lineal con retroalimentación

Un actuador lineal con retroalimentación es aquel que tiene una señal para identificar su posición y controlarla. Como retroalimentación se usa un potenciómetro, que genera un voltaje según la posición del recorrido.

Diagrama de pines del actuador lineal con retroalimentación

Un actuador lineal con retroalimentación tiene 5 cables:

  • Cable positivo del actuador: este cable se usa para controlar el actuador lineal aplicando un voltaje alto (12V, 24V, 48V...).
  • Cable negativo del actuador: este cable se usa para controlar el actuador lineal aplicando un voltaje alto (12V, 24V, 48V...).
  • Cable de 5V: este cable se usa para el potenciómetro de retroalimentación. Debe conectarse a 5V o 3.3V. Con el NodeMCU, usa el pin 3.3V, así el voltaje de retroalimentación queda dentro del rango del pin A0.
  • Cable GND: este cable se usa para el potenciómetro de retroalimentación. Debe conectarse a GND
  • Cable del potenciómetro: (también llamado cable de retroalimentación o cable de salida) este cable entrega un voltaje de acuerdo con la posición del recorrido.
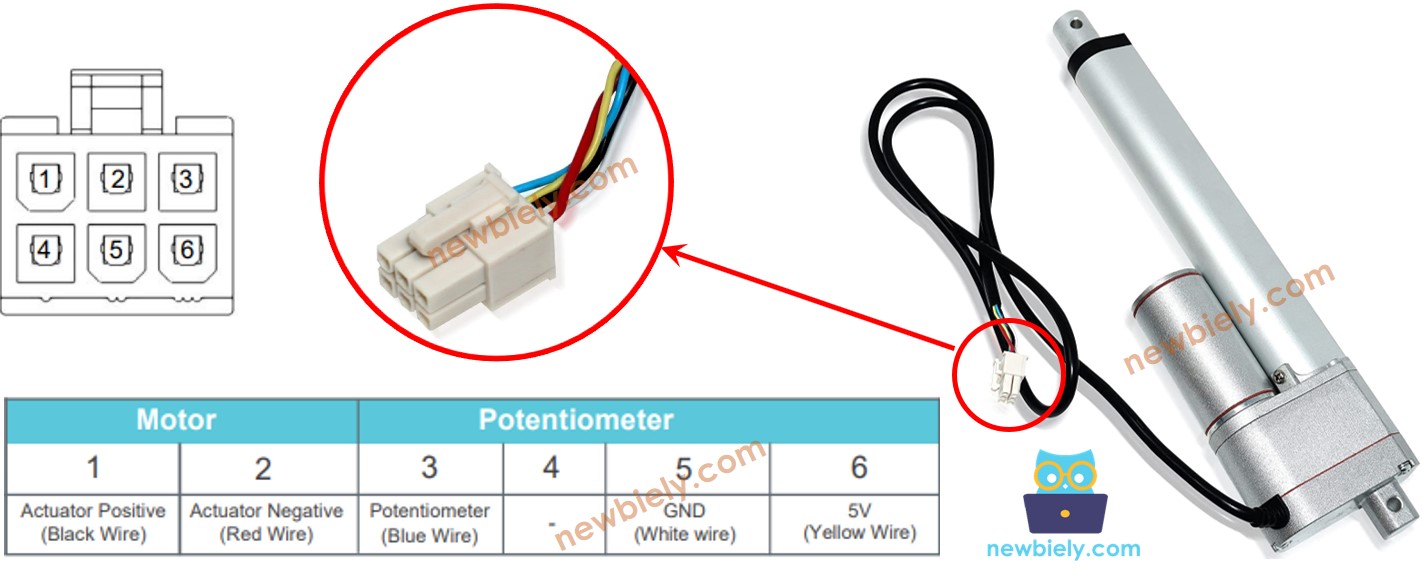
Diagrama de pines del actuador lineal con retroalimentación

Cómo funciona

Si suministramos alto voltaje a los cables positivo y negativo, el recorrido del actuador se extenderá o se retraerá. En concreto:

  • Si se conecta 12V (12V, 24V, 48V...) al cable positivo y GND al cable negativo, el actuador lineal se extenderá a toda velocidad hasta que alcance el límite.
  • Si se conecta 12V (12V, 24V, 48V...) al cable negativo y GND al cable positivo, el actuador lineal se retraerá a toda velocidad hasta que alcance el límite.
  • Si se corta la alimentación del actuador (GND en ambos cables, positivo y negativo), el actuador dejará de extenderse/retraerse.

※ Nota:

  • El voltaje necesario para hacer funcionar el actuador depende de sus especificaciones. Para conocer el voltaje exacto, consulta la hoja de datos o el manual.
  • Incluso cuando la alimentación está apagada, el actuador puede mantener su posición mientras soporta una carga.

El voltaje en el cable del potenciómetro está directamente relacionado con la posición del recorrido del actuador. Al medir este voltaje, podemos saber la posición del recorrido.

Disposición de pines del controlador BTS7960
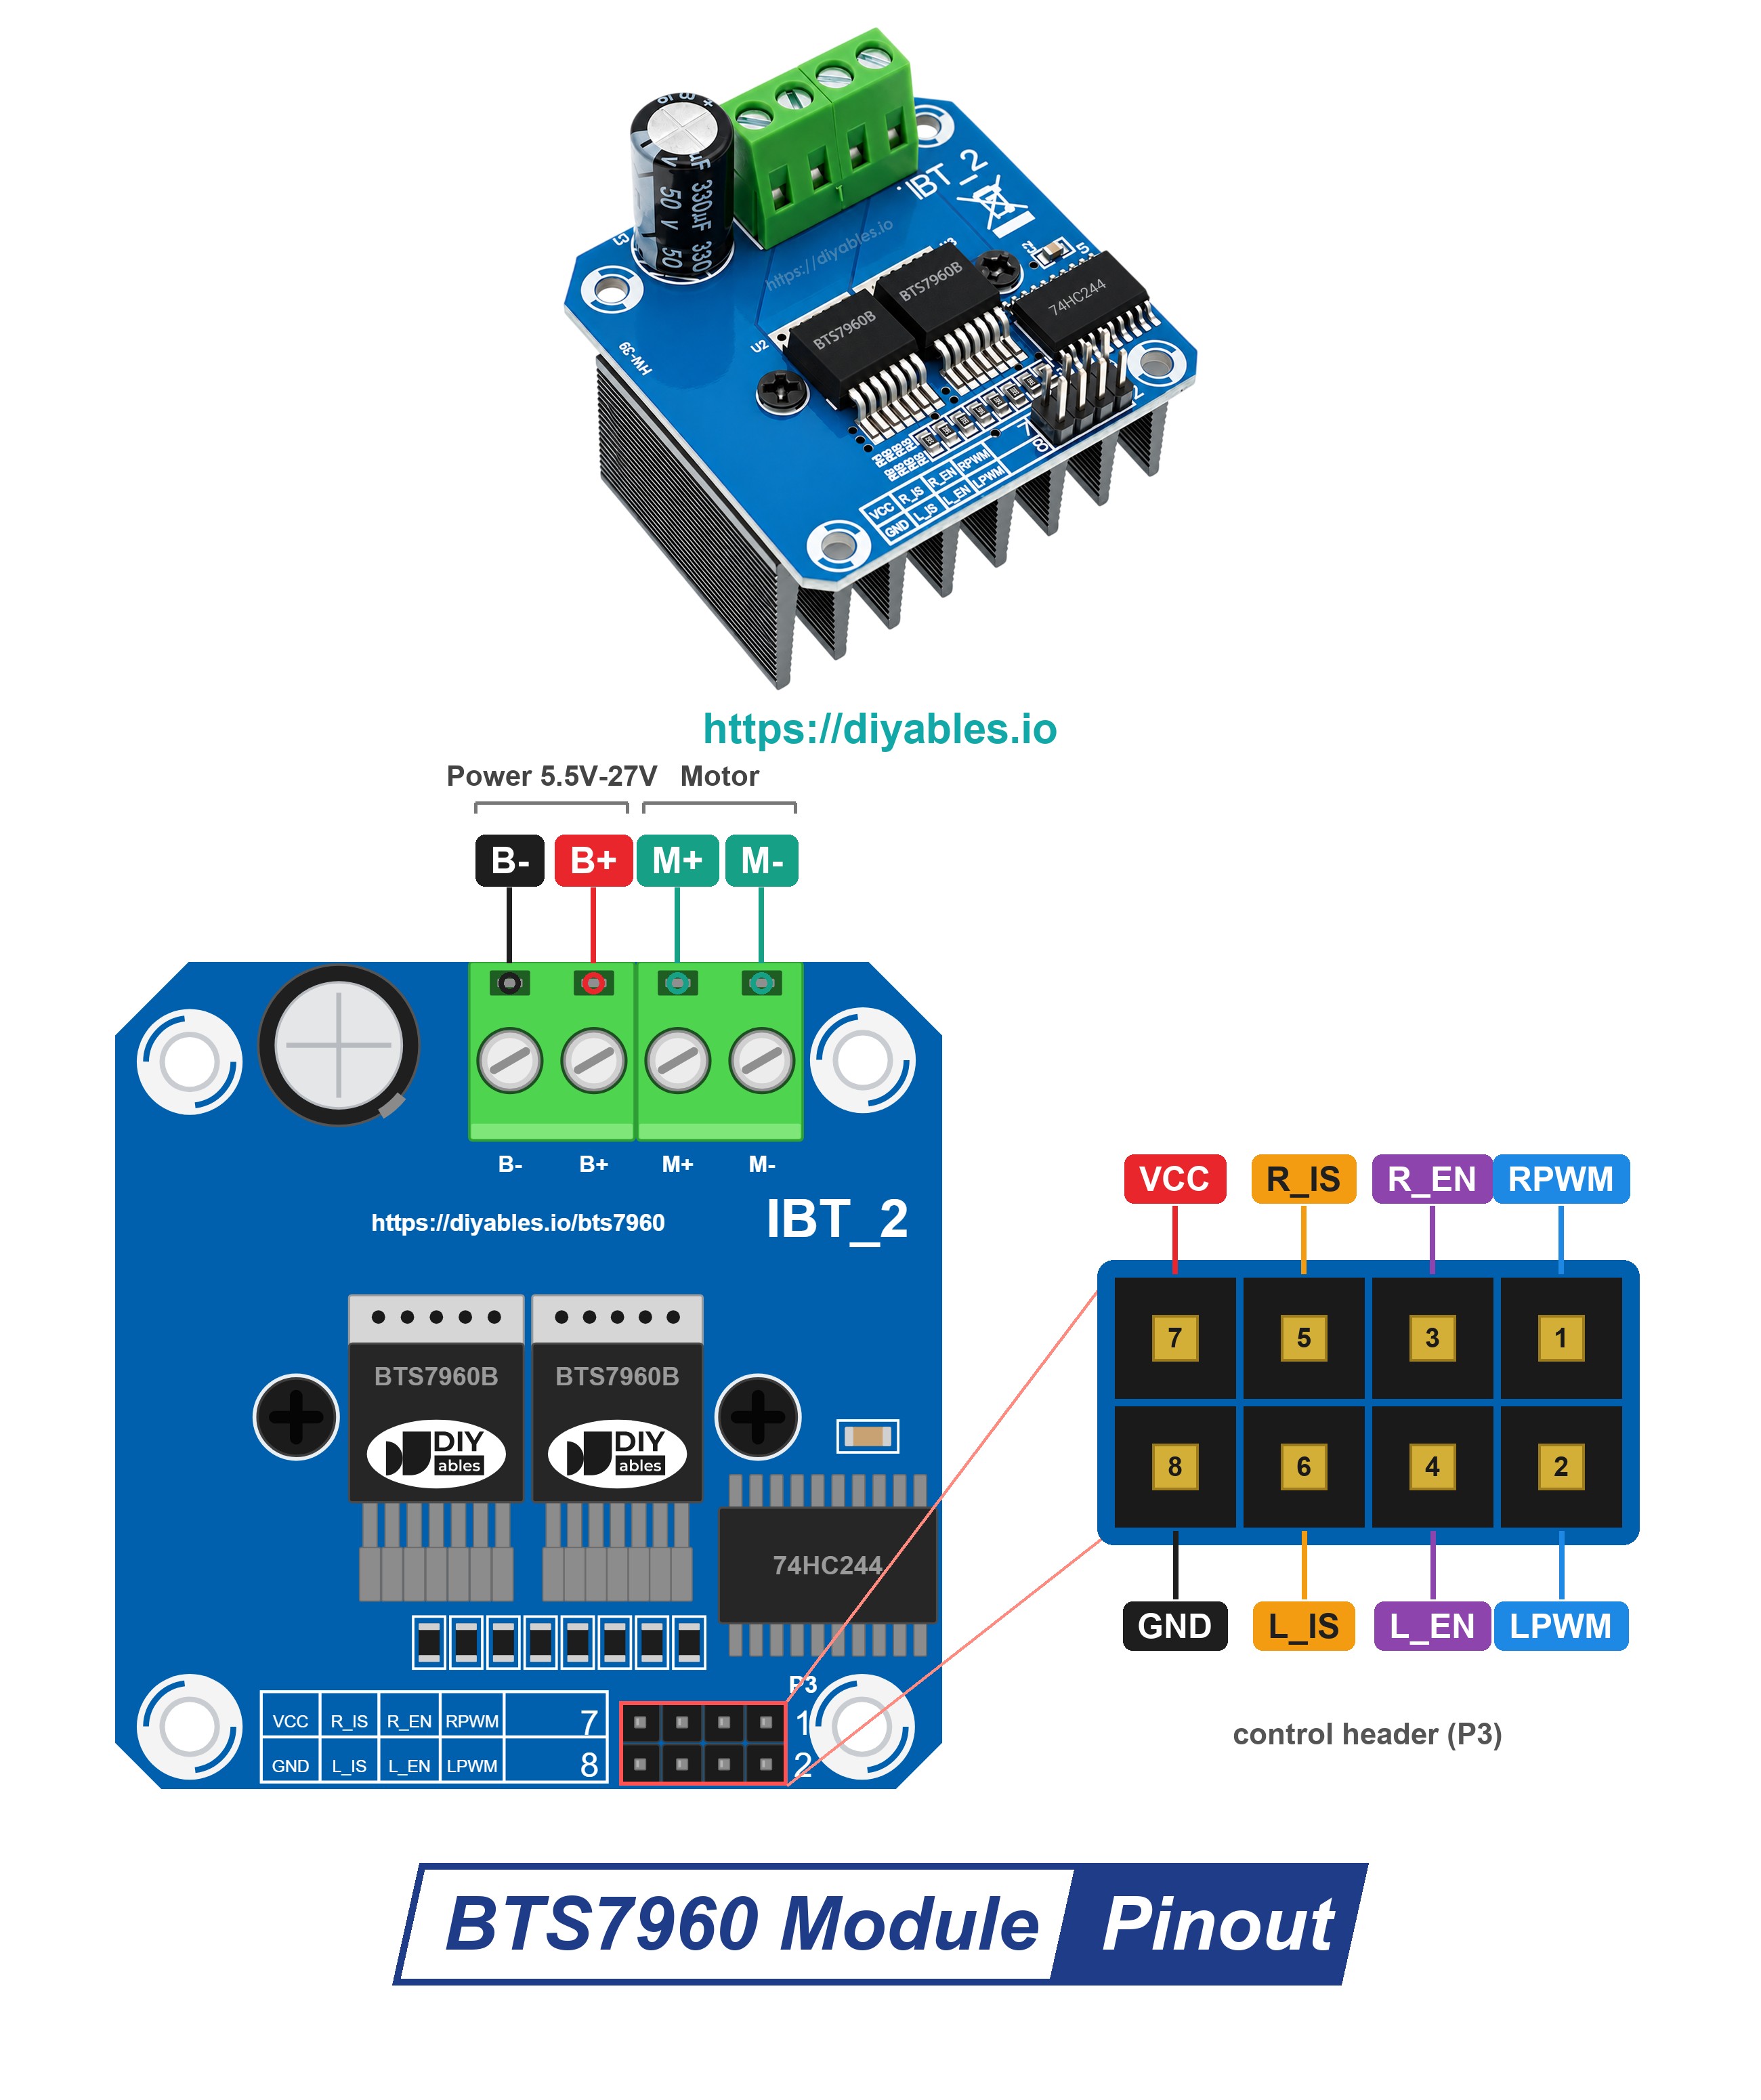
Disposición de pines del controlador BTS7960

Un módulo BTS7960 mueve el actuador. Es un puente H, formado por dos chips BTS7960B, y puede dejar pasar una corriente alta durante poco tiempo, que es lo que necesita un actuador cuando arranca y cuando llega a su tope.

  • RPWM y LPWM: el PWM en RPWM extiende el actuador, el PWM en LPWM lo retrae. Mantén siempre uno de ellos en 0.
  • R_EN y L_EN: HIGH enciende las salidas del controlador, LOW las apaga.
  • R_IS y L_IS: medición de corriente, no se usan aquí.
  • VCC: 5V para el pequeño chip lógico del módulo, desde el pin VIN del NodeMCU.
  • GND: tierra común con el NodeMCU.
  • B+ y B-: la alimentación de 12V. M+ y M-: los dos cables de potencia del actuador.

Las entradas de control funcionan con las señales de 3.3V del ESP8266, y sus resistencias pull-down mantienen los 5V lejos de los pines del NodeMCU.

Diagrama de cableado

Todos los cables van directamente de los pines del NodeMCU al conector del BTS7960 y al actuador.
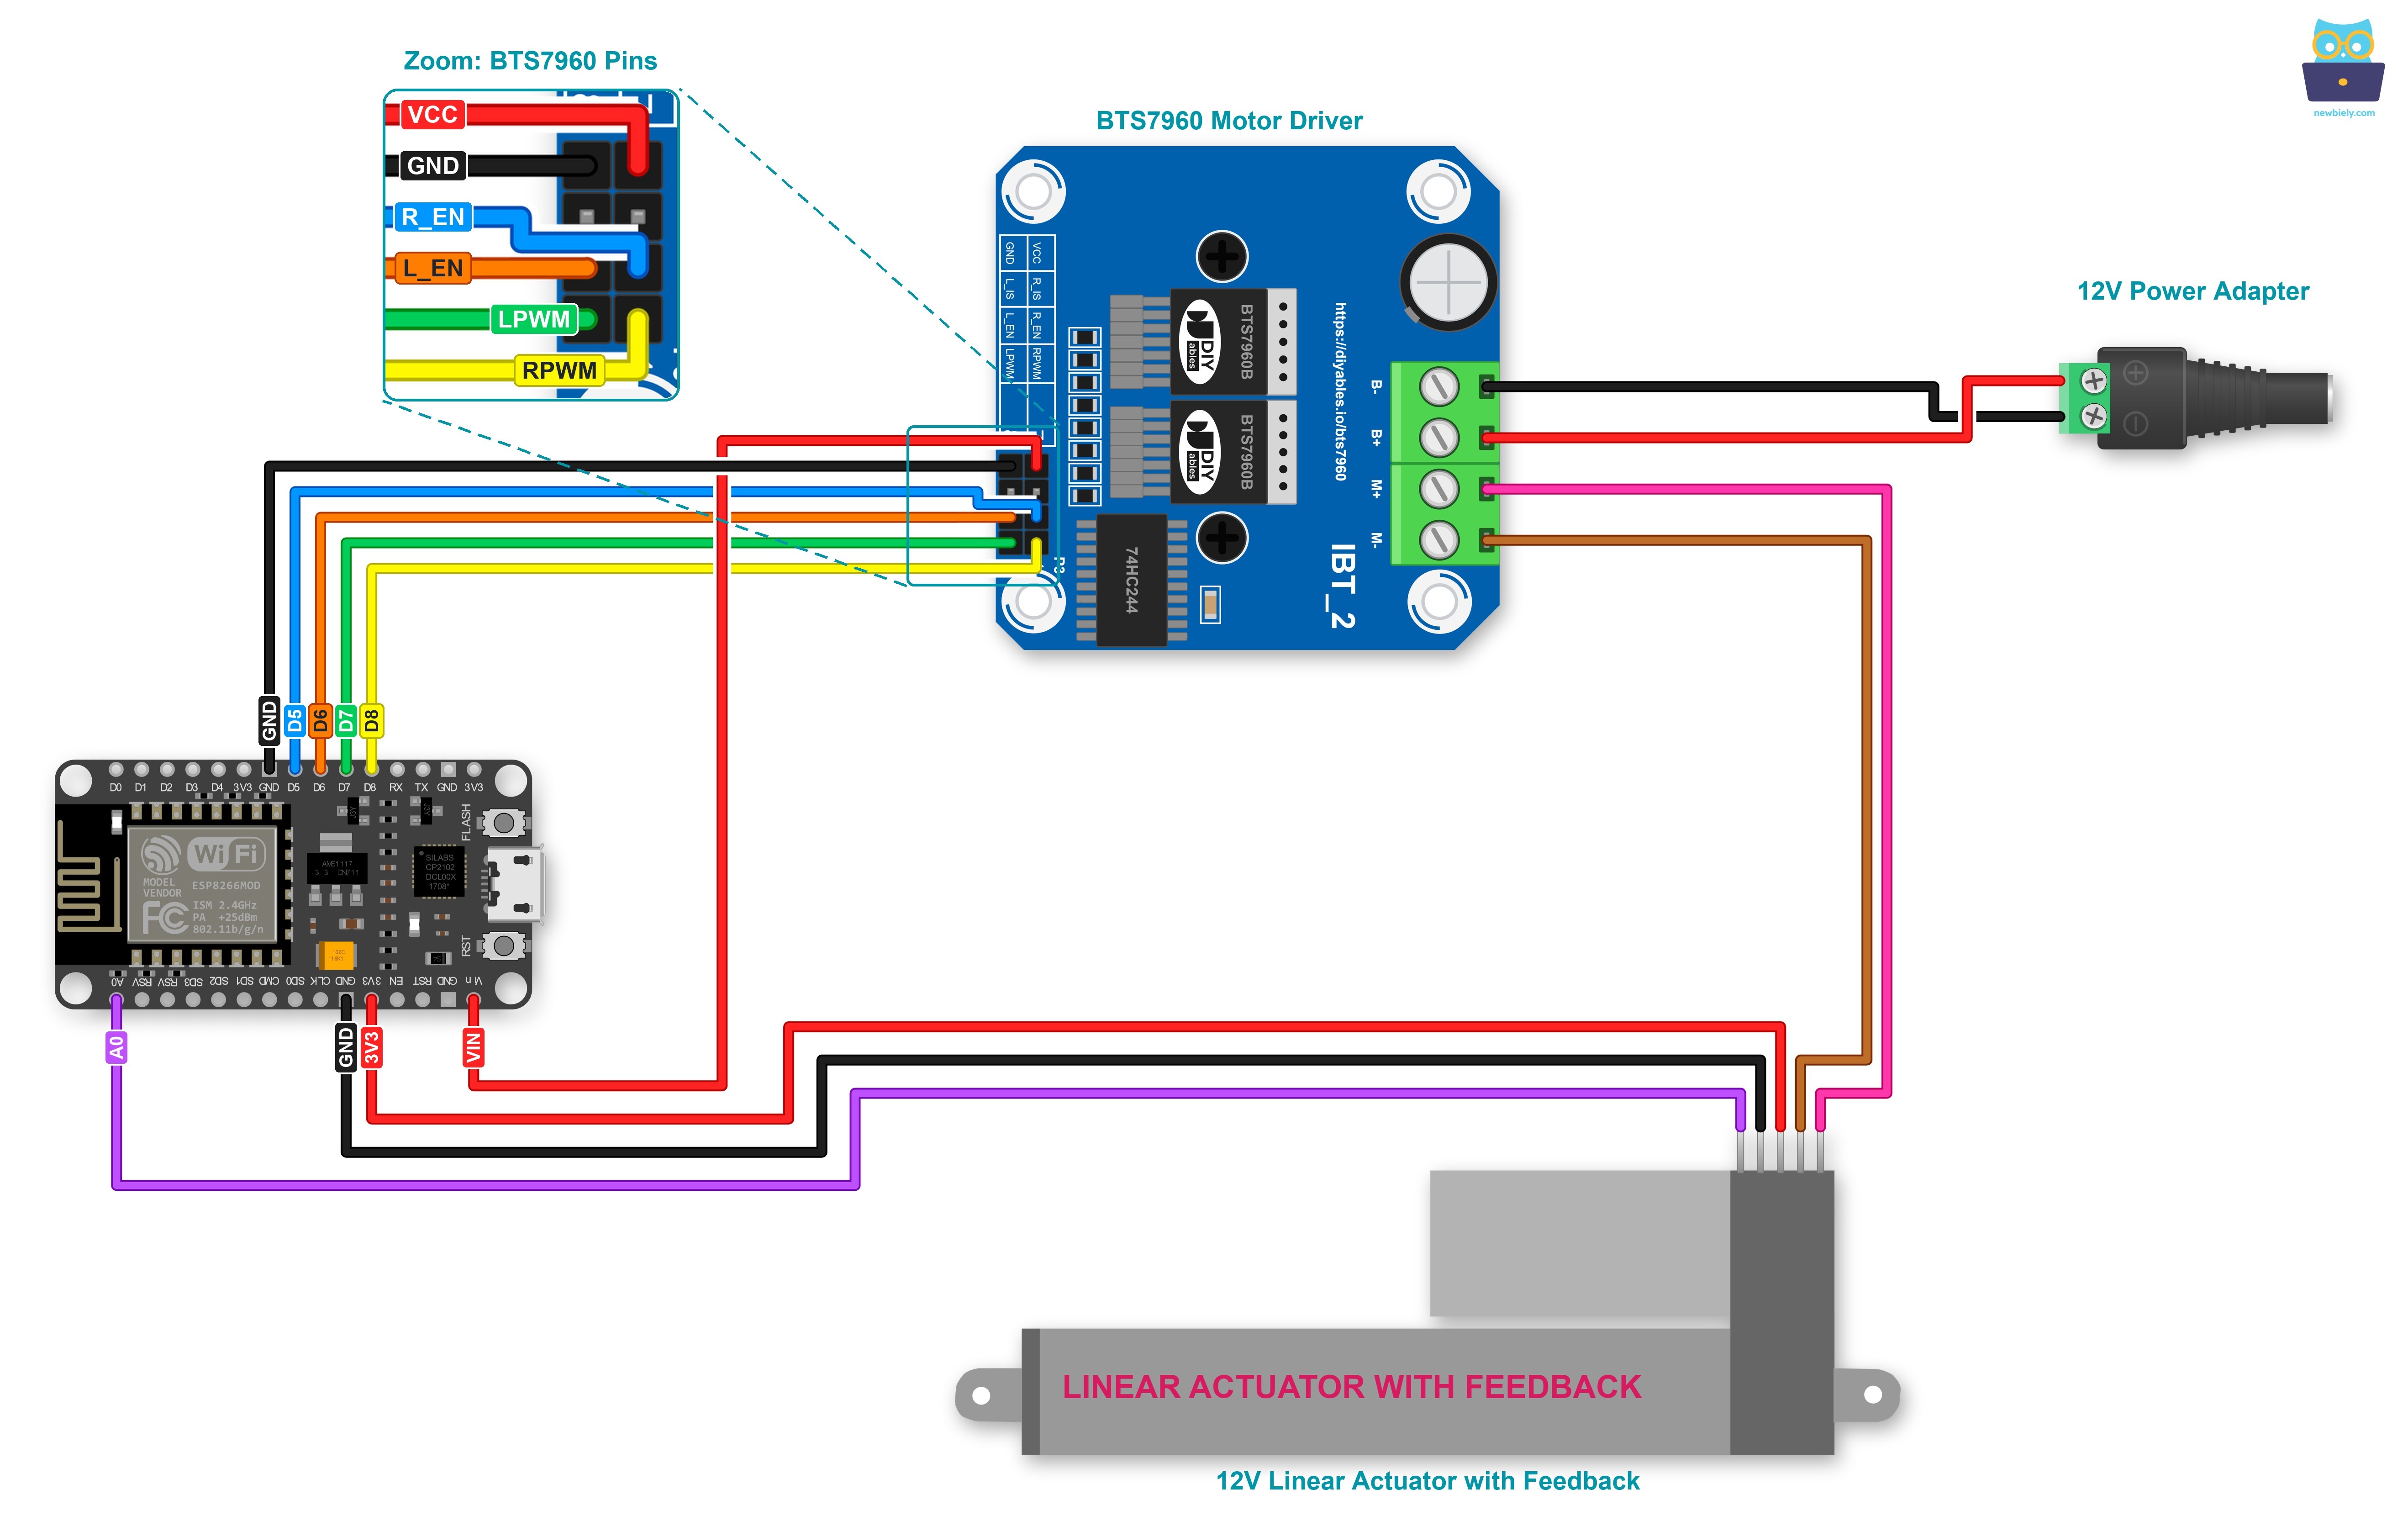
Diagrama de cableado del ESP8266 NodeMCU NodeMCU con actuador lineal con retroalimentación y controlador BTS7960

This image is created using Fritzing. Click to enlarge image

Para obtener m\u00e1s informaci\u00f3n, consulte Pines del ESP8266 y c\u00f3mo alimentar ESP8266 y otros componentes.

Cable Conectar a
BTS7960 RPWM ESP8266 D8 (GPIO15)
BTS7960 LPWM ESP8266 D7 (GPIO13)
BTS7960 R_EN ESP8266 D5 (GPIO14)
BTS7960 L_EN ESP8266 D6 (GPIO12)
BTS7960 VCC ESP8266 VIN (5V del USB)
BTS7960 GND GND del ESP8266
BTS7960 B+, B- (+) y (-) del adaptador de 12V, a través del conector de alimentación DC
BTS7960 M+, M- cables positivo y negativo del actuador
Cable de 5V del actuador 3.3V del ESP8266
Cable GND del actuador GND del ESP8266
Cable del potenciómetro del actuador A0 del ESP8266

D8 (GPIO15) es un pin de arranque que debe estar en LOW al encender. La resistencia pull-down en la entrada RPWM del BTS7960 lo mantiene en LOW, así el NodeMCU arranca con normalidad.

Cómo controlar la extensión y la retracción de un actuador lineal

Consulta el tutorial ESP8266 - Actuador.

Cómo encontrar la posición del actuador lineal

Esta es una explicación de cómo localizar el recorrido en un actuador lineal.

Calibración

  • Determina la longitud del recorrido del actuador (en milímetros) midiéndola con una regla o consultando la hoja de datos.
  • Para conocer los valores de salida cuando el actuador lineal está completamente extendido y completamente retraído, ejecuta el código de abajo.
/* * Este código de ESP8266 NodeMCU fue desarrollado por es.newbiely.com * Este código de ESP8266 NodeMCU se proporciona al público sin ninguna restricción. * Para tutoriales completos y diagramas de cableado, visite: * https://es.newbiely.com/tutorials/esp8266/esp8266-feedback-actuator */ // The code for getting the feedback when the actuator fully extended and retracted #define RPWM_PIN D8 // The ESP8266 pin D8 (GPIO15) connected to the RPWM pin of the BTS7960 (extend) #define LPWM_PIN D7 // The ESP8266 pin D7 (GPIO13) connected to the LPWM pin of the BTS7960 (retract) #define R_EN_PIN D5 // The ESP8266 pin D5 (GPIO14) connected to the R_EN pin of the BTS7960 #define L_EN_PIN D6 // The ESP8266 pin D6 (GPIO12) connected to the L_EN pin of the BTS7960 #define POTENTIOMETER_PIN A0 // The ESP8266 pin connected to the potentiometer of the actuator void setup() { Serial.begin(9600); // initialize digital pins as outputs. pinMode(RPWM_PIN, OUTPUT); pinMode(LPWM_PIN, OUTPUT); pinMode(R_EN_PIN, OUTPUT); pinMode(L_EN_PIN, OUTPUT); analogWriteRange(255); // PWM values from 0 to 255 on every ESP8266 core version analogWrite(RPWM_PIN, 0); // no movement at start-up analogWrite(LPWM_PIN, 0); digitalWrite(R_EN_PIN, HIGH); // turn on the driver digitalWrite(L_EN_PIN, HIGH); } void loop() { // extend the actuator analogWrite(LPWM_PIN, 0); analogWrite(RPWM_PIN, 255); delay(20000); // wait for actuator fully extends. It will stop extending automatically when reaching the limit // read the analog in value: int POTENTIOMETER_MAX = analogRead(POTENTIOMETER_PIN); Serial.print("POTENTIOMETER_MAX = "); Serial.println(POTENTIOMETER_MAX); // retracts the actuator analogWrite(RPWM_PIN, 0); analogWrite(LPWM_PIN, 255); delay(20000); // wait for actuator fully retracts. It will stop retracting automatically when reaching the limit int POTENTIOMETER_MIN = analogRead(POTENTIOMETER_PIN); Serial.print("POTENTIOMETER_MIN = "); Serial.println(POTENTIOMETER_MIN); }
  • Verás el registro en el Monitor Serial, como en el ejemplo de abajo
∞
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
Nodemcu 1.0 (ESP-12E Module)
Newbiely.ino
···
8 Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'Nodemcu 1.0 (ESP-12E Module)' on 'COM15')
New Line
9600 baud
POTENTIOMETER_MAX = 987 POTENTIOMETER_MIN = 13
Ln 11, Col 1
Nodemcu 1.0 (ESP-12E Module) on COM15
2

Anota los tres valores en el código de abajo. Si los valores mínimo y máximo están invertidos, intercambia los dos cables del actuador en M+ y M- (o intercambia RPWM_PIN y LPWM_PIN en el código).

Código ESP8266 que calcula la posición del actuador

/* * Este código de ESP8266 NodeMCU fue desarrollado por es.newbiely.com * Este código de ESP8266 NodeMCU se proporciona al público sin ninguna restricción. * Para tutoriales completos y diagramas de cableado, visite: * https://es.newbiely.com/tutorials/esp8266/esp8266-feedback-actuator */ #define RPWM_PIN D8 // The ESP8266 pin D8 (GPIO15) connected to the RPWM pin of the BTS7960 (extend) #define LPWM_PIN D7 // The ESP8266 pin D7 (GPIO13) connected to the LPWM pin of the BTS7960 (retract) #define R_EN_PIN D5 // The ESP8266 pin D5 (GPIO14) connected to the R_EN pin of the BTS7960 #define L_EN_PIN D6 // The ESP8266 pin D6 (GPIO12) connected to the L_EN pin of the BTS7960 #define POTENTIOMETER_PIN A0 // The ESP8266 pin connected to the potentiometer of the actuator #define STROKE_LENGTH 102 // PLEASE UPDATE THIS VALUE (in millimeter) #define POTENTIOMETER_MAX 987 // PLEASE UPDATE THIS VALUE #define POTENTIOMETER_MIN 13 // PLEASE UPDATE THIS VALUE void setup() { Serial.begin(9600); // initialize digital pins as outputs. pinMode(RPWM_PIN, OUTPUT); pinMode(LPWM_PIN, OUTPUT); pinMode(R_EN_PIN, OUTPUT); pinMode(L_EN_PIN, OUTPUT); analogWriteRange(255); // PWM values from 0 to 255 on every ESP8266 core version analogWrite(RPWM_PIN, 0); // no movement at start-up analogWrite(LPWM_PIN, 0); digitalWrite(R_EN_PIN, HIGH); // turn on the driver digitalWrite(L_EN_PIN, HIGH); } void loop() { // extend the actuator analogWrite(LPWM_PIN, 0); analogWrite(RPWM_PIN, 255); int potentiometer_value = analogRead(POTENTIOMETER_PIN); int stroke_pos = map(potentiometer_value, POTENTIOMETER_MIN, POTENTIOMETER_MAX, 0, STROKE_LENGTH); Serial.print("The stroke's position = "); Serial.print(stroke_pos); Serial.println(" mm"); }
  • Actualiza el código con los tres valores calibrados.
  • Sube el código al ESP8266.
  • Mira el resultado en el Monitor Serial.
∞
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
Nodemcu 1.0 (ESP-12E Module)
Newbiely.ino
···
8 Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'Nodemcu 1.0 (ESP-12E Module)' on 'COM15')
New Line
9600 baud
The stroke's position = 2 mm The stroke's position = 35 mm The stroke's position = 43 mm The stroke's position = 60 mm The stroke's position = 68 mm The stroke's position = 79 mm The stroke's position = 83 mm The stroke's position = 96 mm The stroke's position = 100 mm
Ln 11, Col 1
Nodemcu 1.0 (ESP-12E Module) on COM15
2

Cómo controlar un actuador lineal para que alcance una posición específica

El código de abajo mueve el recorrido a 50 mm y lo mantiene allí. Cuando la posición está a menos de 5 mm del objetivo, RPWM y LPWM reciben 0, y el BTS7960 frena el actuador.

/* * Este código de ESP8266 NodeMCU fue desarrollado por es.newbiely.com * Este código de ESP8266 NodeMCU se proporciona al público sin ninguna restricción. * Para tutoriales completos y diagramas de cableado, visite: * https://es.newbiely.com/tutorials/esp8266/esp8266-feedback-actuator */ #define RPWM_PIN D8 // The ESP8266 pin D8 (GPIO15) connected to the RPWM pin of the BTS7960 (extend) #define LPWM_PIN D7 // The ESP8266 pin D7 (GPIO13) connected to the LPWM pin of the BTS7960 (retract) #define R_EN_PIN D5 // The ESP8266 pin D5 (GPIO14) connected to the R_EN pin of the BTS7960 #define L_EN_PIN D6 // The ESP8266 pin D6 (GPIO12) connected to the L_EN pin of the BTS7960 #define POTENTIOMETER_PIN A0 // The ESP8266 pin connected to the potentiometer of the actuator #define STROKE_LENGTH 102 // PLEASE UPDATE THIS VALUE (in millimeter) #define POTENTIOMETER_MAX 987 // PLEASE UPDATE THIS VALUE #define POTENTIOMETER_MIN 13 // PLEASE UPDATE THIS VALUE #define TOLERANCE 5 // in millimeter int targetPosition_mm = 50; // in millimeter void setup() { Serial.begin(9600); // initialize digital pins as outputs. pinMode(RPWM_PIN, OUTPUT); pinMode(LPWM_PIN, OUTPUT); pinMode(R_EN_PIN, OUTPUT); pinMode(L_EN_PIN, OUTPUT); analogWriteRange(255); // PWM values from 0 to 255 on every ESP8266 core version ACTUATOR_stop(); // no movement at start-up digitalWrite(R_EN_PIN, HIGH); // turn on the driver digitalWrite(L_EN_PIN, HIGH); } void loop() { int potentiometer_value = analogRead(POTENTIOMETER_PIN); int stroke_pos = map(potentiometer_value, POTENTIOMETER_MIN, POTENTIOMETER_MAX, 0, STROKE_LENGTH); Serial.print("The stroke's position = "); Serial.print(stroke_pos); Serial.println(" mm"); if (stroke_pos < (targetPosition_mm - TOLERANCE)) ACTUATOR_extend(); else if (stroke_pos > (targetPosition_mm + TOLERANCE)) ACTUATOR_retract(); else ACTUATOR_stop(); } void ACTUATOR_extend() { analogWrite(LPWM_PIN, 0); // LPWM = 0 first, so the two sides never run together analogWrite(RPWM_PIN, 255); } void ACTUATOR_retract() { analogWrite(RPWM_PIN, 0); // RPWM = 0 first analogWrite(LPWM_PIN, 255); } void ACTUATOR_stop() { analogWrite(RPWM_PIN, 0); // both PWM pins 0 = brake analogWrite(LPWM_PIN, 0); }

Video Tutorial

Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.

Referencias de funciones

Tutoriales Relacionados

※ NUESTROS MENSAJES

  • No dude en compartir el enlace de este tutorial. Sin embargo, por favor no use nuestro contenido en otros sitios web. Hemos invertido mucho esfuerzo y tiempo en crear el contenido, ¡por favor respete nuestro trabajo!