
ESP8266 - Motor paso a paso
En este tutorial, un ESP8266 y un controlador DRV8825 trabajan juntos para controlar un motor paso a paso. En detalle, aprenderemos:
- Cómo el ESP8266 envía las señales STEP y DIR a un controlador DRV8825 para controlar un motor paso a paso bipolar
- Cómo programar el ESP8266 para controlar la posición del motor paso a paso
- Cómo programar el ESP8266 para controlar la velocidad del motor paso a paso
- Cómo programar el ESP8266 para controlar la dirección del motor paso a paso
El tutorial se aplica a todo tipo de motores paso a paso bipolares de cuatro cables. Usará como ejemplo un motor paso a paso NEMA 17.
Si quieres controlar otro tipo de motor paso a paso, consulta el tutorial ESP8266 - Motor paso a paso 28BYJ-48.
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Acerca del motor paso a paso
Existen dos tipos comunes de motores paso a paso:
- bipolar: este motor tiene 4 cables
- unipolar: este motor tiene 5 o 6 cables
Para un motor paso a paso unipolar de 6 cables, podemos usar cuatro de sus seis cables y controlarlo como si fuera un motor paso a paso bipolar.
Para motores paso a paso unipolares de 5 cables, consulta ESP8266 - controlar el motor paso a paso 28BYJ-48 usando el controlador ULN2003.
Este tutorial se centra solo en el motor paso a paso bipolar.
Esquema de pines del motor paso a paso bipolar
El motor paso a paso bipolar tiene 4 pines. Los fabricantes usan distintos nombres para los pines del motor. La siguiente tabla muestra algunos de los nombres de pines más usados:
| N.º de PIN | Nombre 1 | Nombre 2 | Nombre 3 |
|---|---|---|---|
| 1 | A+ | A | A |
| 2 | A- | A | C |
| 3 | B+ | B | B |
| 4 | B- | B | D |
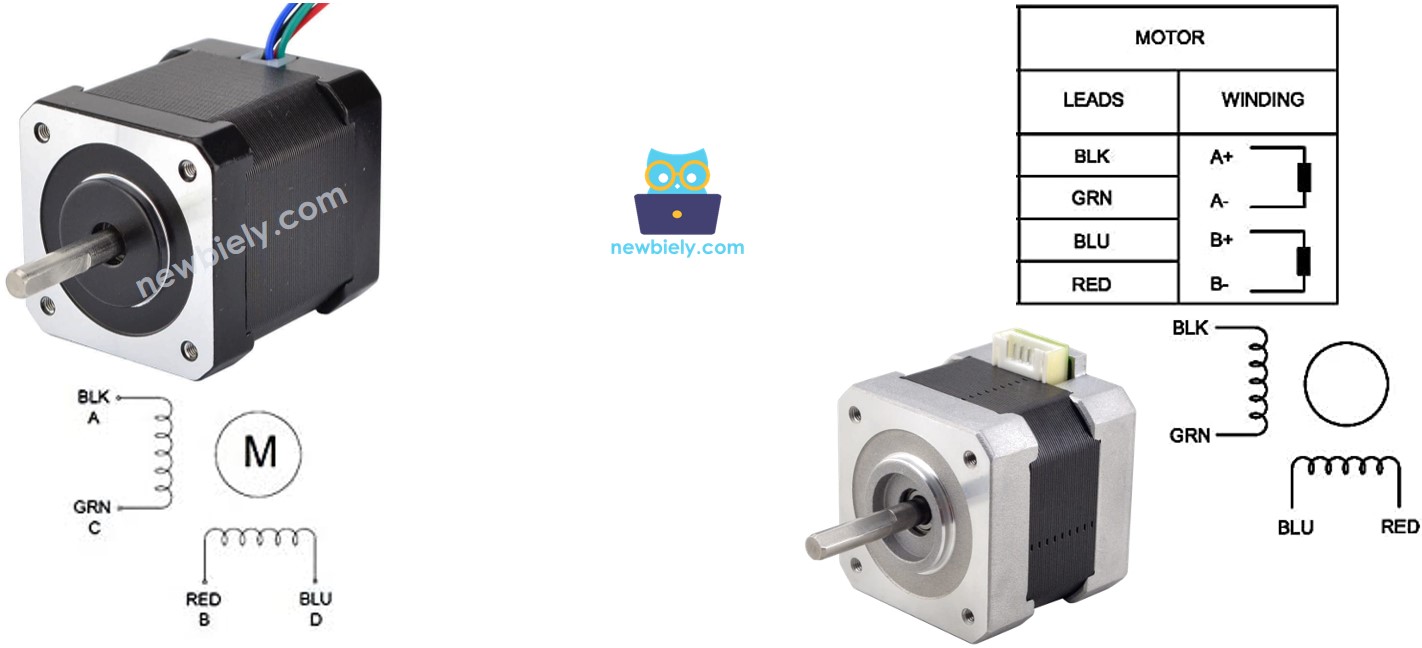
El orden de los pines, la rotulación de los cables y los colores de los cables pueden variar entre fabricantes. Es necesario leer la hoja de datos o el manual para entender la relación entre el color del cable y el nombre del pin. La imagen de arriba también muestra los detalles de dos motores distintos con rótulos y colores de cables diferentes.
Pasos por revolución
La especificación del motor indica DEG_PER_STEP. Según el tipo de control, STEP_PER_REVOLUTION se puede calcular con la tabla de abajo:
| Método de control | Pasos por revolución | Grados reales por paso |
|---|---|---|
| Paso completo | STEP_PER_REVOLUTION = 360 / DEG_PER_STEP | DEG_PER_STEP |
| Medio paso | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * 2 | DEG_PER_STEP / 2 |
| Micropaso (1/n) | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * n | DEG_PER_STEP / n |
Por ejemplo, si la hoja de datos del motor indica que tiene 1.8 grados/paso:
| Método de control | Pasos por revolución | Grados reales por paso |
|---|---|---|
| Paso completo | 200 pasos/revolución | 1.8° |
| Medio paso | 400 pasos/revolución | 0.9° |
| Micropaso (1/n) | (200 * n) pasos/revolución | (1.8 / n)° |
Cómo controlar un motor paso a paso con ESP8266
El ESP8266 puede generar señales para hacer funcionar el motor paso a paso. Sin embargo, a las señales del ESP8266 les falta el voltaje y/o la corriente que necesita el motor paso a paso. Por eso se necesita un controlador de hardware entre el ESP8266 y el motor paso a paso. Este controlador tiene dos funciones:
- Amplificar las señales de control del ESP8266 (corriente y voltaje)
- Proteger el ESP8266 de la alta corriente y el alto voltaje que alimentan el motor paso a paso.
Existen varios tipos de controladores de hardware para manejar motores paso a paso. De ellos, elegimos el DRV8825 y lo colocamos en su placa de expansión.
Acerca del controlador DRV8825
Cada motor paso a paso bipolar tiene su propio controlador DRV8825. El ESP8266 le envía un pulso en STEP por cada paso y un nivel en DIR para la dirección. Eso es todo: dos pines. El controlador mantiene la corriente de las bobinas en el valor que fijes, así el motor no se sobrecalienta. El antiguo L298N de esta página no tenía ese límite y necesitaba cuatro pines.
Disposición de pines del controlador DRV8825
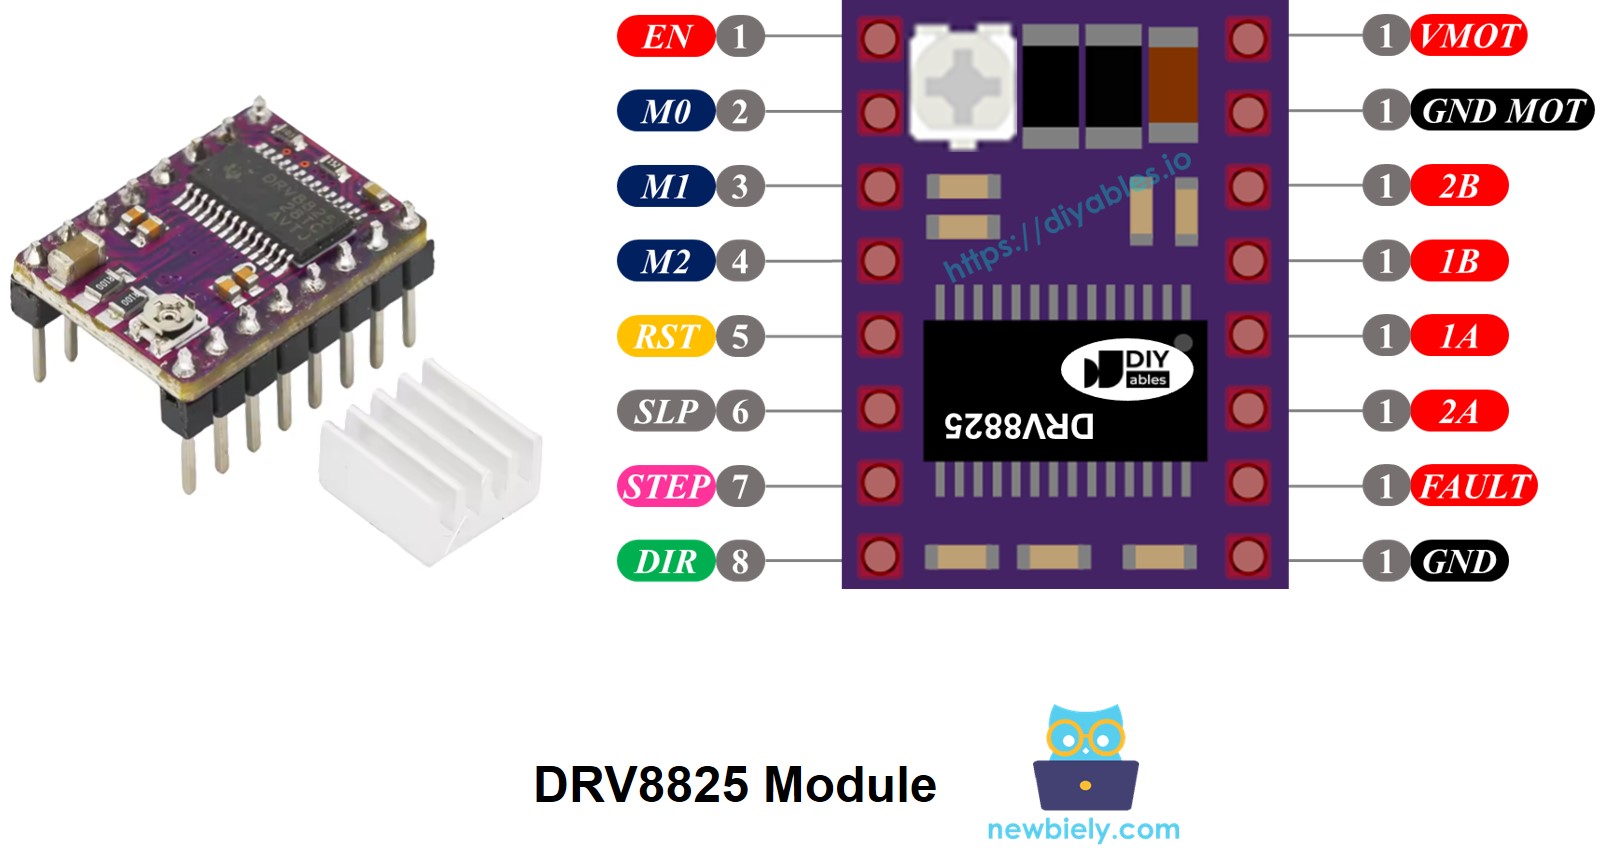
El módulo DRV8825 se inserta en una placa de expansión, y conectamos nuestros cables a la placa de expansión:
- Borne de tornillo VIN y GND: suministra la energía para el motor. La placa de expansión está marcada 12-24V (el DRV8825 en sí acepta de 8.2 a 45V); usamos 12V. Un condensador de 100uF en la placa suaviza esta alimentación.
- STEP y DIR (pines S del conector G V S): se conectan a los pines del ESP8266. Cada pulso en STEP mueve el motor un paso, y DIR fija la dirección.
- Pines G: son pines de tierra. Uno de ellos se conecta a GND del ESP8266.
- Pines EN y V: no se conectan. Con EN libre, el controlador está habilitado. V solo se usa con un módulo A4988.
- Conector 2B, 2A, 1A, 1B: se conectan a las dos bobinas del motor paso a paso.
- Interruptor DIP de 3 posiciones: fija el modo de micropaso. Con todos los interruptores en OFF, el controlador funciona en modo de paso completo: 200 pasos por revolución para un motor de 1.8°.
- Perilla de límite de corriente (en el DRV8825): fija la corriente de las bobinas, hasta unos 1.5A por bobina sin refrigeración extra.
La placa de expansión ya conecta RST a SLP, y esto mantiene el controlador funcionando. El DRV8825 acepta lógica de 3.3V, así que los pines del ESP8266 manejan STEP y DIR directamente.
Diagrama de Cableado
El NodeMCU se conecta al conector G V S de la placa de expansión con tres cables jumper.
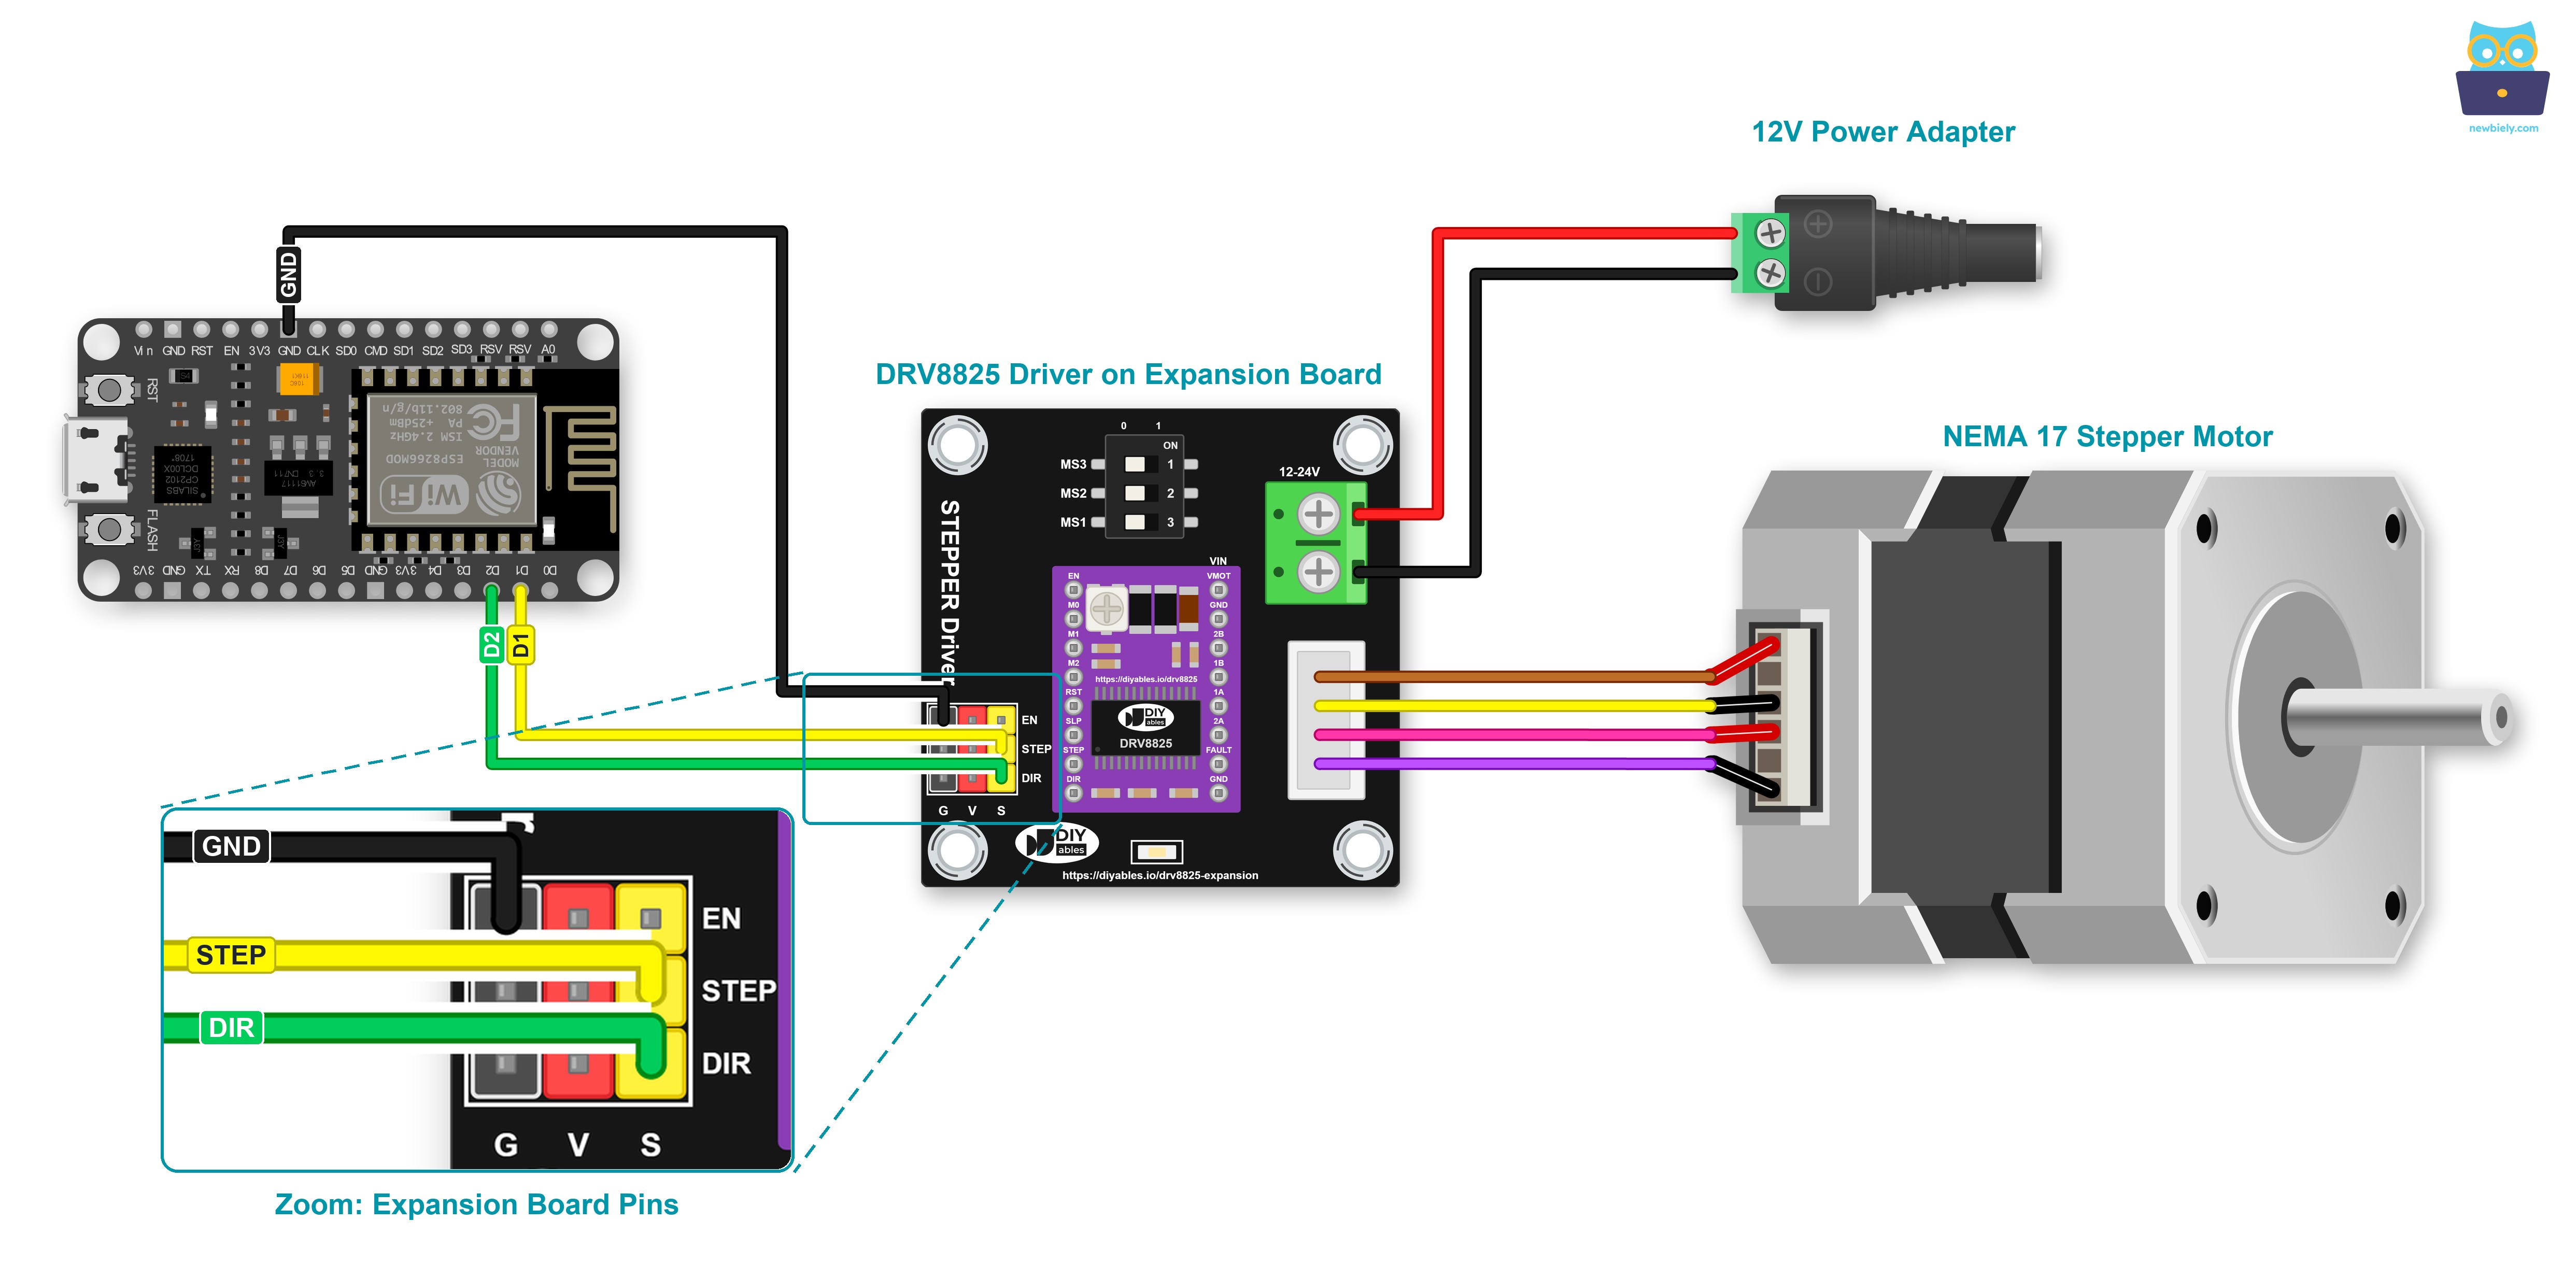
This image is created using Fritzing. Click to enlarge image
Para obtener m\u00e1s informaci\u00f3n, consulte Pines del ESP8266 y c\u00f3mo alimentar ESP8266 y otros componentes.
※ Nota:
- Pon baja la perilla de límite de corriente del DRV8825 antes de la primera prueba. Luego súbela poco a poco hasta que el motor gire con suavidad. El calor se vuelve un problema cuando la corriente de bobina pasa de unos 1.5A.
- Conecta el adaptador de 12V solo cuando todos los cables estén en su lugar, y nunca conectes ni desconectes el motor con la alimentación encendida.
- La disposición de los pines en los motores paso a paso puede variar entre fabricantes. Consulta la tabla de abajo para asegurar un cableado correcto.
Tabla de cableado entre el ESP8266 y la placa de expansión del DRV8825
| Pines del ESP8266 | Pines de la placa de expansión |
|---|---|
| D1 | STEP (pin S) |
| D2 | DIR (pin S) |
| GND | pin G |
| Sin conectar | EN, V |
La alimentación entra por un conector de alimentación DC: el adaptador de 12V se enchufa en él, y sus cables terminan en el borne de tornillo VIN y GND de la placa de expansión.
Tabla de cableado entre la placa de expansión del DRV8825 y el motor paso a paso
¡Importante!: No prestes atención al orden de los cables del motor paso a paso en la imagen del diagrama de cableado. Es solo una ilustración. La disposición de los pines en los motores paso a paso puede variar según el fabricante. Asegúrate de que tu cableado siga la tabla de abajo.
| Pines de la placa de expansión | Pines del motor paso a paso | O | O |
|---|---|---|---|
| 1A | A+ | A | A |
| 1B | A- | A | C |
| 2A | B+ | B | B |
| 2B | B- | B | D |
Antes de comprar un motor paso a paso, te sugerimos revisar la hoja de datos, la especificación o el manual del motor paso a paso. Asegúrate de que incluya la relación entre el color y el nombre de cada pin. Por ejemplo, este motor paso a paso indica la correspondencia como se ve en la siguiente imagen:
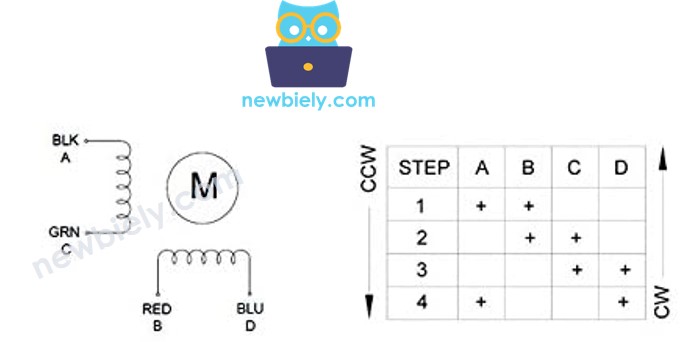
Usando la correspondencia, la tabla de cableado es:
| Pines de la placa de expansión | pines del motor paso a paso | color del cable |
|---|---|---|
| 1A | A | cable negro |
| 1B | C | cable verde |
| 2A | B | cable rojo |
| 2B | D | cable azul |
※ Nota:
En las tablas de cableado de arriba, 1A y 1B, así como 2A y 2B, se pueden intercambiar. Esto aumenta el número de configuraciones de cableado posibles. Sin embargo, intercambiar los dos cables de una bobina hace que el motor cambie su dirección de giro (de horario a antihorario, o viceversa).
Cableado sin la placa de expansión
Algunos kits traen el módulo DRV8825 pero no la placa de expansión. El ESP8266 no nota ninguna diferencia.
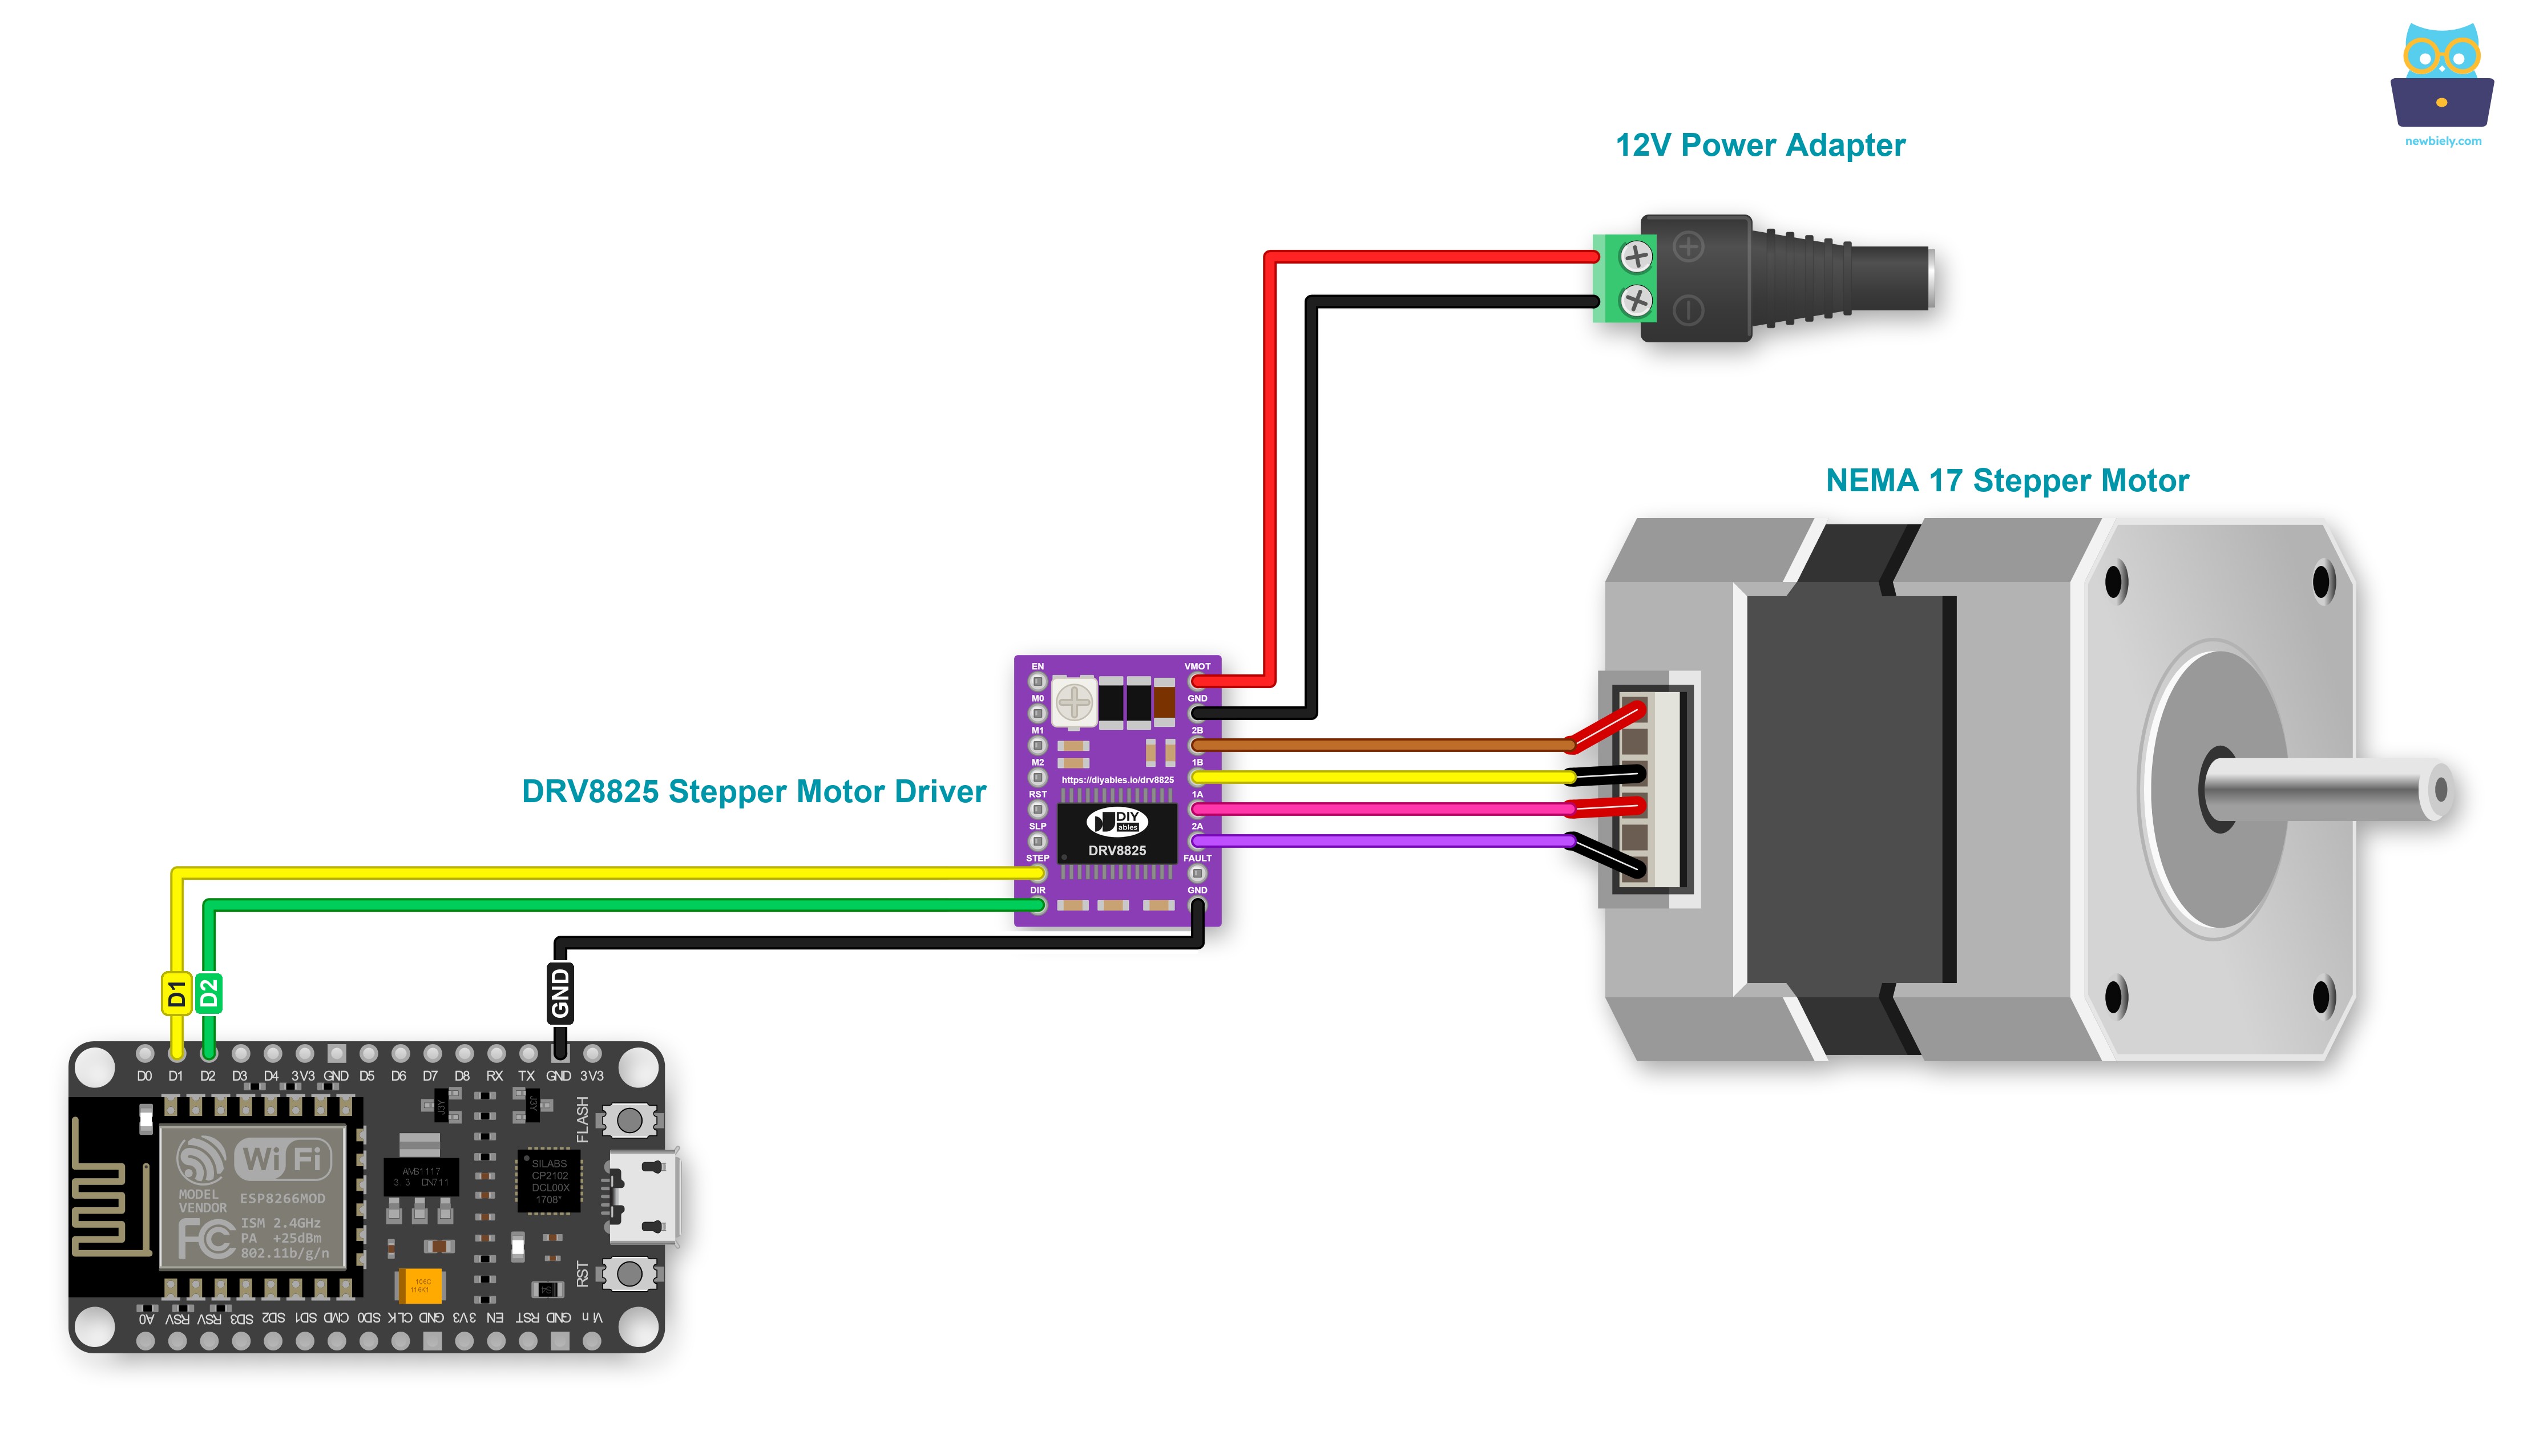
This image is created using Fritzing. Click to enlarge image
| Pin del módulo DRV8825 | Conectar a |
|---|---|
| STEP | ESP8266 D1 |
| DIR | ESP8266 D2 |
| GND (junto a FAULT) | ESP8266 GND |
| VMOT | + del adaptador de 12V |
| GND (junto a VMOT) | - del adaptador de 12V |
| 2B y 1B | una bobina del motor paso a paso |
| 1A y 2A | la otra bobina del motor paso a paso |
| EN, M0, M1, M2, RST, SLP, FAULT | sin conectar |
※ Nota:
- Un condensador de 100uF (25V+) en VMOT y GND, colocado junto al módulo, mantiene limpia la alimentación del motor.
- Si el motor no se mueve, puede que el controlador esté dormido. En ese caso, conecte RST a SLP con un cable corto.
Cómo controlar un motor paso a paso utilizando un controlador DRV8825.
Controlar un motor paso a paso puede ser un desafío, especialmente cuando necesitamos hacerlo sin interrupciones. Afortunadamente, la biblioteca AccelStepper lo hace muy fácil.
El IDE de Arduino incluye una biblioteca Stepper integrada. Sin embargo, no recomendamos usar esta biblioteca porque:
- Contiene una función bloqueante, que impide que el ESP8266 realice otras tareas mientras controla el motor paso a paso.
- No tiene suficientes funciones.
En su lugar, te sugerimos usar la biblioteca AccelStepper. Esta biblioteca ofrece:
- Aceleración
- Desaceleración
- Uso fácil de un DRV8825 (o un controlador STEP/DIR similar) en modo DRIVER
- La capacidad de controlar varios motores paso a paso a la vez, cada uno moviéndose de forma independiente
- Nota: el modo de micropaso se elige en el controlador (interruptor DIP), no en la biblioteca
Con el DRV8825, el objeto stepper se crea en modo DRIVER:
Cómo controlar la posición del motor paso a paso mediante el controlador DRV8825
Podemos mover el motor paso a paso a la posición deseada (contada en pasos desde el punto de referencia) con:
※ Nota:
La función stepper.moveTo() no es bloqueante, lo que es una gran ventaja de la biblioteca. Sin embargo, al usarla, debemos tener cuidado:
- Asegúrate de que 'stepper.run()' se llame lo más a menudo posible, preferiblemente dentro de la función void loop().
- Evita usar la función delay() mientras el motor está en movimiento.
- No uses las funciones Serial.print() o Serial.println() mientras el motor está en marcha, ya que esto ralentiza su movimiento.
Cómo controlar la velocidad del motor paso a paso mediante el controlador DRV8825
Podemos regular tanto la velocidad como la aceleración/desaceleración con unas pocas funciones sencillas.
Cómo controlar la dirección del motor paso a paso mediante el controlador DRV8825
Tu código no toca el pin DIR; la biblioteca lo cambia cuando hace falta. Si conectas el motor como se indica, girará en:
- Sentido horario: cuando el motor se mueve de una posición menor a una posición mayor (incremento de posición)
- Sentido antihorario: cuando el motor se mueve de una posición mayor a una posición menor (decremento de posición)
- Si la posición actual es 100 y le ordenamos al motor ir a 200, girará en sentido horario.
- Cuando la posición actual es -200 y se le indica al motor ir a -100, girará en sentido horario.
- Si la posición actual es 200 y se le ordena al motor ir a 100, girará en sentido antihorario.
- Si la posición actual es -100 y se le indica al motor ir a -200, girará en sentido antihorario.
※ Nota:
Como se señaló antes, si intercambias 1A con 1B, o 2A con 2B, el aumento de la posición puede ser en sentido antihorario y la disminución de la posición puede ser en sentido horario.
Cómo detener un motor paso a paso
- El motor paso a paso se detendrá cuando alcance la posición deseada.
- Si se desea una parada inmediata, se puede usar la función stepper.stop().
Código ESP8266 - Código del motor paso a paso
El código a continuación:
- Hace que el motor gire una revolución en sentido horario
- Pausa el motor durante 5 segundos
- Hace que el motor gire una revolución en sentido antihorario
- Detiene el motor durante 5 segundos
- Repite este proceso continuamente
Pasos R\u00e1pidos
Para empezar con ESP8266 en el IDE de Arduino, sigue estos pasos:
- Consulta el tutorial cómo configurar el entorno para ESP8266 en el IDE de Arduino si es la primera vez que usas ESP8266.
- Asegúrate de que los tres interruptores DIP de la placa de expansión estén en OFF. Este es el ajuste de paso completo.
- Conecta los componentes como se muestra en el diagrama. Por ahora deja el adaptador de 12V desconectado.
- Conecta la placa ESP8266 a tu computadora con un cable USB.
- Abre el IDE de Arduino en tu computadora.
- Elige la placa ESP8266 correcta, como (p. ej. NodeMCU 1.0 (ESP-12E Module)), y su puerto COM correspondiente.
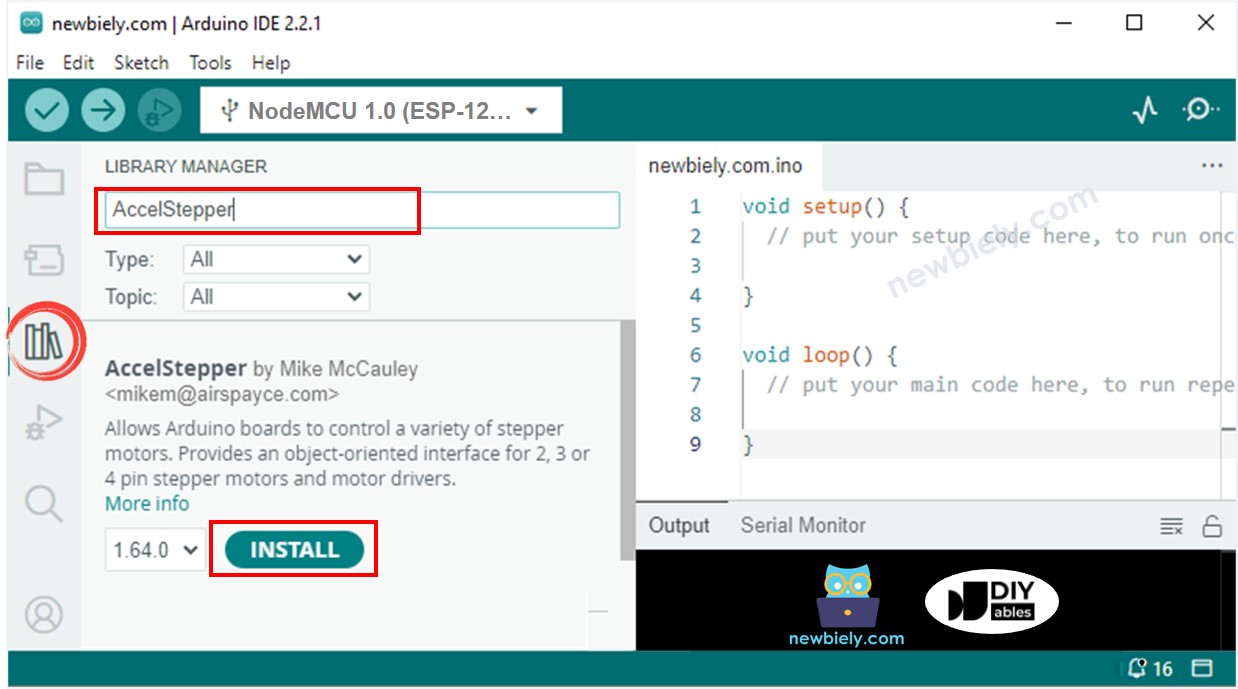
- Haz clic en el icono Libraries en la barra izquierda del IDE de Arduino.
- Busca “AccelStepper”, luego localiza la biblioteca AccelStepper creada por Mike McCauley.
- Haz clic en el botón Install para instalar la biblioteca AccelStepper.
Copia el código y ábrelo con el IDE de Arduino.
Haz clic en el botón Upload en el IDE de Arduino para subir el código al ESP8266.
Conecta el adaptador de 12V.
Verás que el motor paso a paso gira una revolución en sentido horario, se detiene 5 segundos, luego gira de vuelta una revolución en sentido antihorario y se detiene otra vez 5 segundos. Este proceso se repite continuamente.
Revisa los resultados en el Monitor Serial.
Explicación del código
¡Consulta la explicación línea por línea en los comentarios del código fuente!
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.