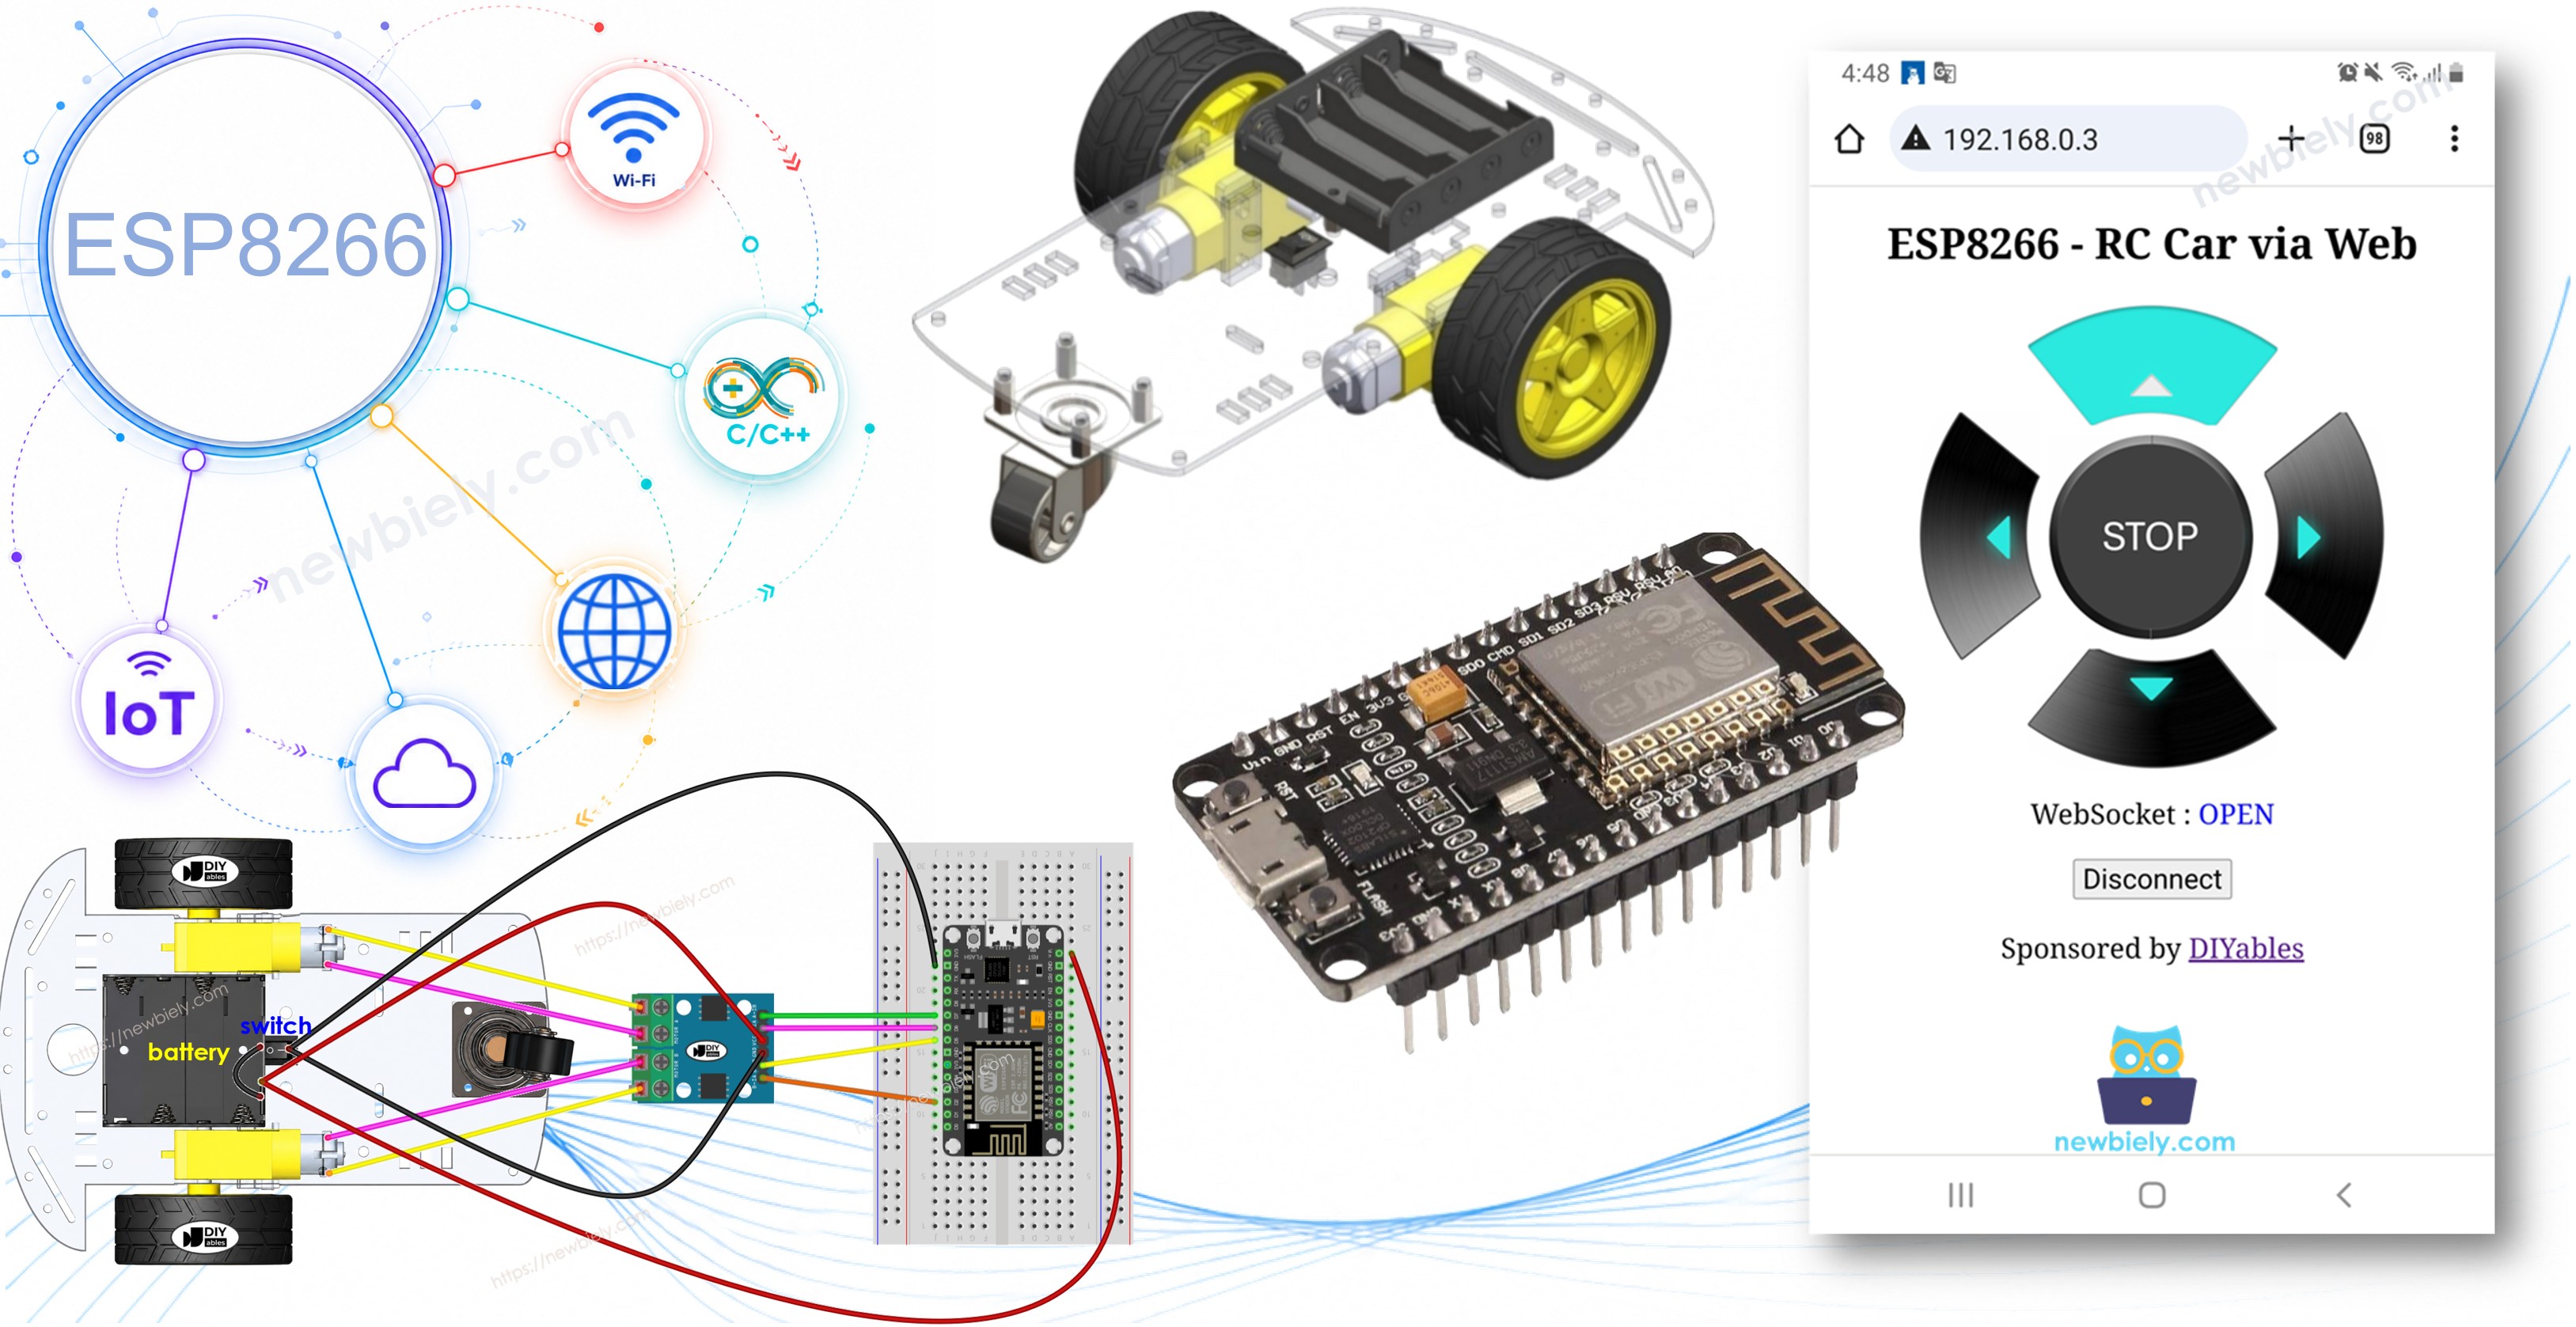
Este tutorial te enseña cómo usar el ESP8266 para controlar de forma inalámbrica un coche robot desde un navegador web en tu teléfono inteligente o PC mediante WiFi. El control se facilita mediante una interfaz gráfica de usuario basada en la web que utiliza algo llamado WebSocket, lo que permite un control fluido y dinámico del coche.
Divulgación: Algunos de los enlaces proporcionados en esta sección son enlaces de afiliado de Amazon. Podemos recibir una comisión por las compras realizadas a través de estos enlaces sin costo adicional para usted. Apreciamos su apoyo.
Acerca de un coche RC 2WD y WebSocket
Ahora, ¿por qué optar por WebSocket? Aquí está la primicia:
Sin WebSocket, cambiar la dirección del coche requeriría recargar la página cada vez. ¡No es ideal!
Sin embargo, con WebSocket, establecemos una conexión especial entre la página web y el ESP8266. Esto permite enviar comandos al ESP8266 en segundo plano, sin necesidad de recargar la página. ¿El resultado? El coche robot se mueve de forma fluida y en tiempo real. ¿Genial, verdad?
En pocas palabras, la conexión WebSocket permite el control suave y en tiempo real del robot.
Tenemos tutoriales específicos sobre un coche RC de dos ruedas motrices y WebSocket. Cada tutorial contiene información detallada e instrucciones paso a paso sobre el pinout del hardware, el principio de funcionamiento, la conexión de cableado al ESP8266, el código para ESP8266... Obtenga más información sobre ellos en los siguientes enlaces:
El código para ESP8266 crea tanto un servidor web como un servidor WebSocket. Así es como funciona:
Cuando introduces la dirección IP del ESP8266 en un navegador web, este solicita la página web (Interfaz de Usuario) al ESP8266.
El servidor web del ESP8266 responde enviando el contenido de la página (HTML, CSS, JavaScript).
Tu navegador web muestra entonces la página.
El código JavaScript dentro de la página establece una conexión WebSocket con el servidor WebSocket en el ESP8266.
Una vez que se establece esta conexión WebSocket, si pulsas/soltas los botones de la página, el código JavaScript envía discretamente los comandos al ESP8266 a través de esta conexión WebSocket en segundo plano.
El servidor WebSocket en el ESP8266, al recibir los comandos, controla el coche robot en consecuencia.
La tabla a continuación muestra la lista de comandos que la página web envía al ESP8266 según las acciones del usuario:
User's Action
Button
Command
Car Action
PRESS
UP
1
MOVE FORWARD
PRESS
DOWN
2
MOVE BACKWARD
PRESS
LEFT
4
TURN LEFT
PRESS
RIGHT
8
TURN RIGHT
PRESS
STOP
0
STOP
RELEASE
UP
0
STOP
RELEASE
DOWN
0
STOP
RELEASE
LEFT
0
STOP
RELEASE
RIGHT
0
STOP
RELEASE
STOP
0
STOP
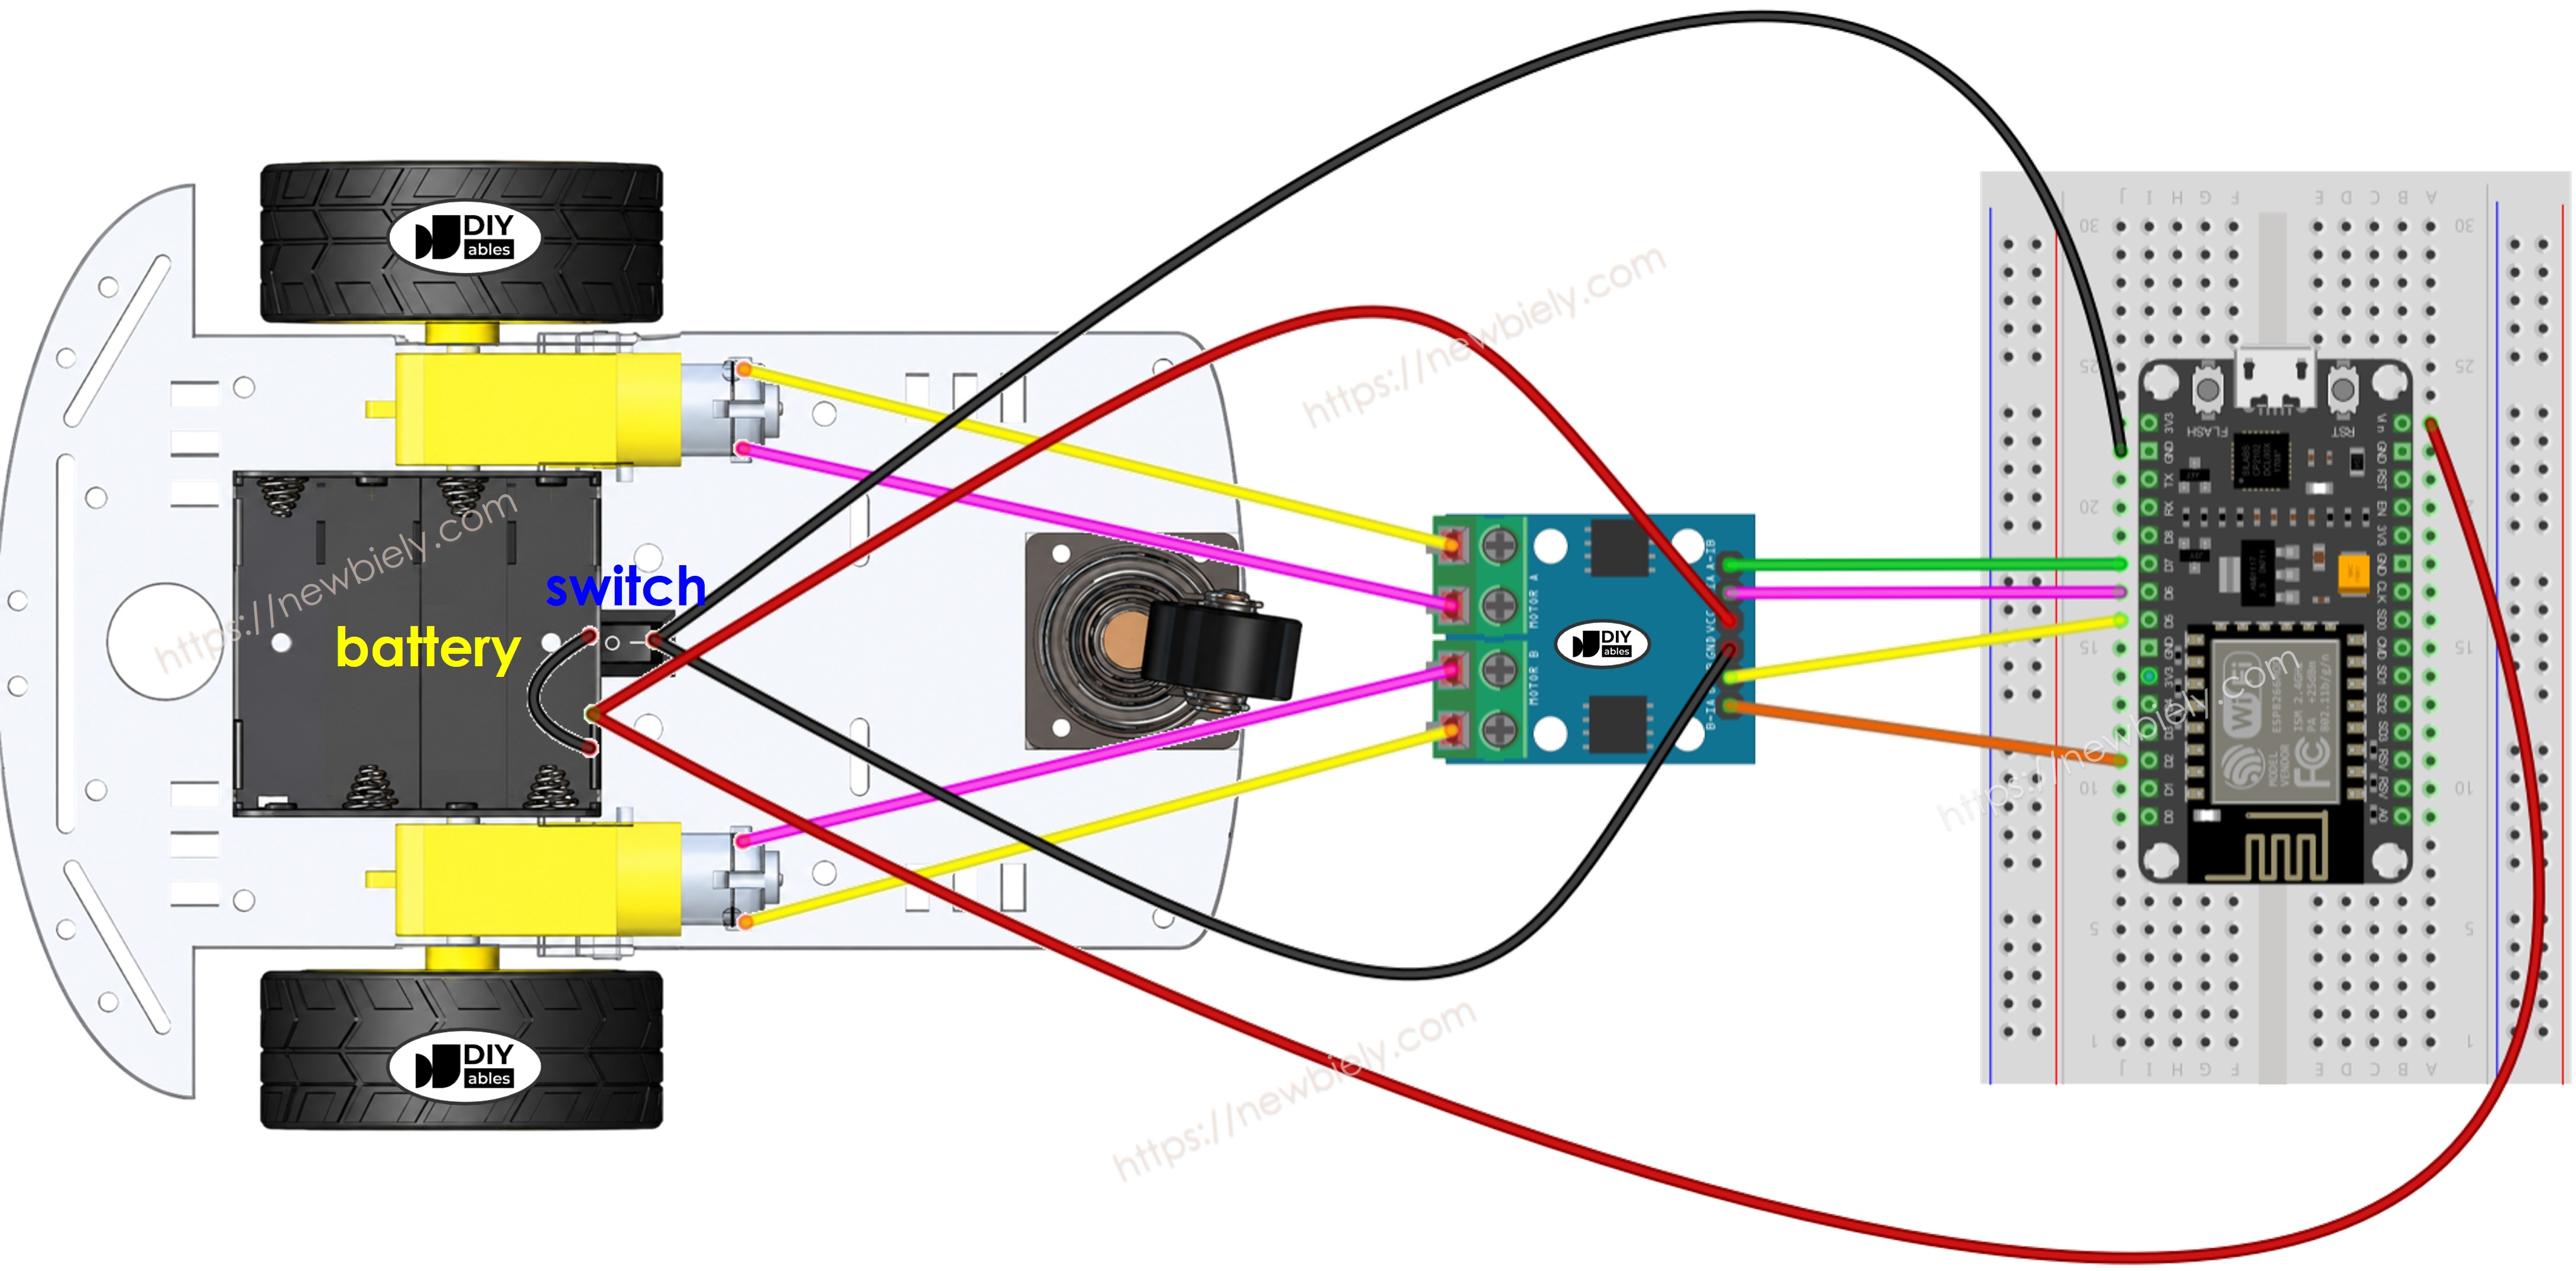
Diagrama de cableado entre un coche RC de dos ruedas y ESP8266
This image is created using Fritzing. Click to enlarge image
El módulo L9110S (controlador de motor) alimenta los motores directamente desde sus pines VCC y GND y no tiene un regulador de 5 V integrado. Esto te permite alimentar todo con una sola fuente de energía: cuatro pilas de 1.5 V (un total de 6 V). Así es como se hace:
Conecta la batería de 6 V a los pines VCC y GND del módulo L9110S para alimentar los motores.
Conecta la misma batería de 6 V a los pines Vin y GND de la placa ESP8266 para alimentarla.
Asegúrate de que el módulo L9110S y el ESP8266 compartan un GND común.
A diferencia del L298N, el L9110S no tiene puentes de habilitación ENA/ENB ni una terminal de tornillo de 12 V, por lo que el cableado es más sencillo.
Ya que el coche RC de dos ruedas motrices (2WD) tiene un interruptor de encendido/apagado, puedes conectar opcionalmente la batería a través del interruptor para encender o apagar la alimentación del coche. Si quieres simplificarlo, simplemente ignora el interruptor.
Código ESP8266
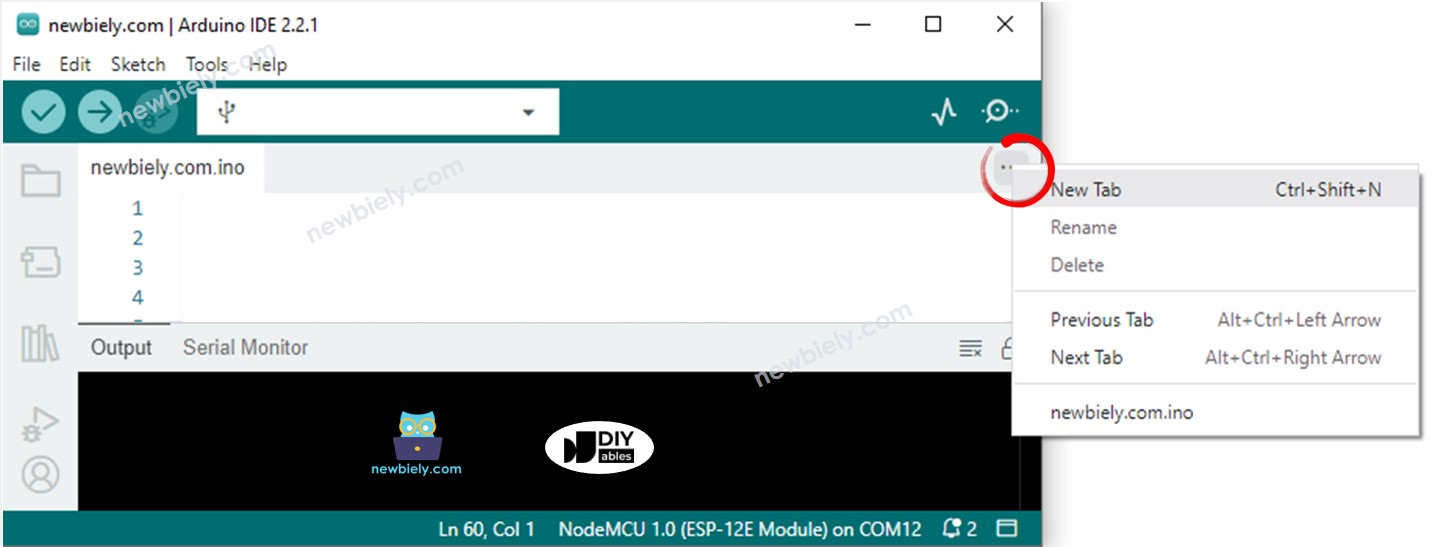
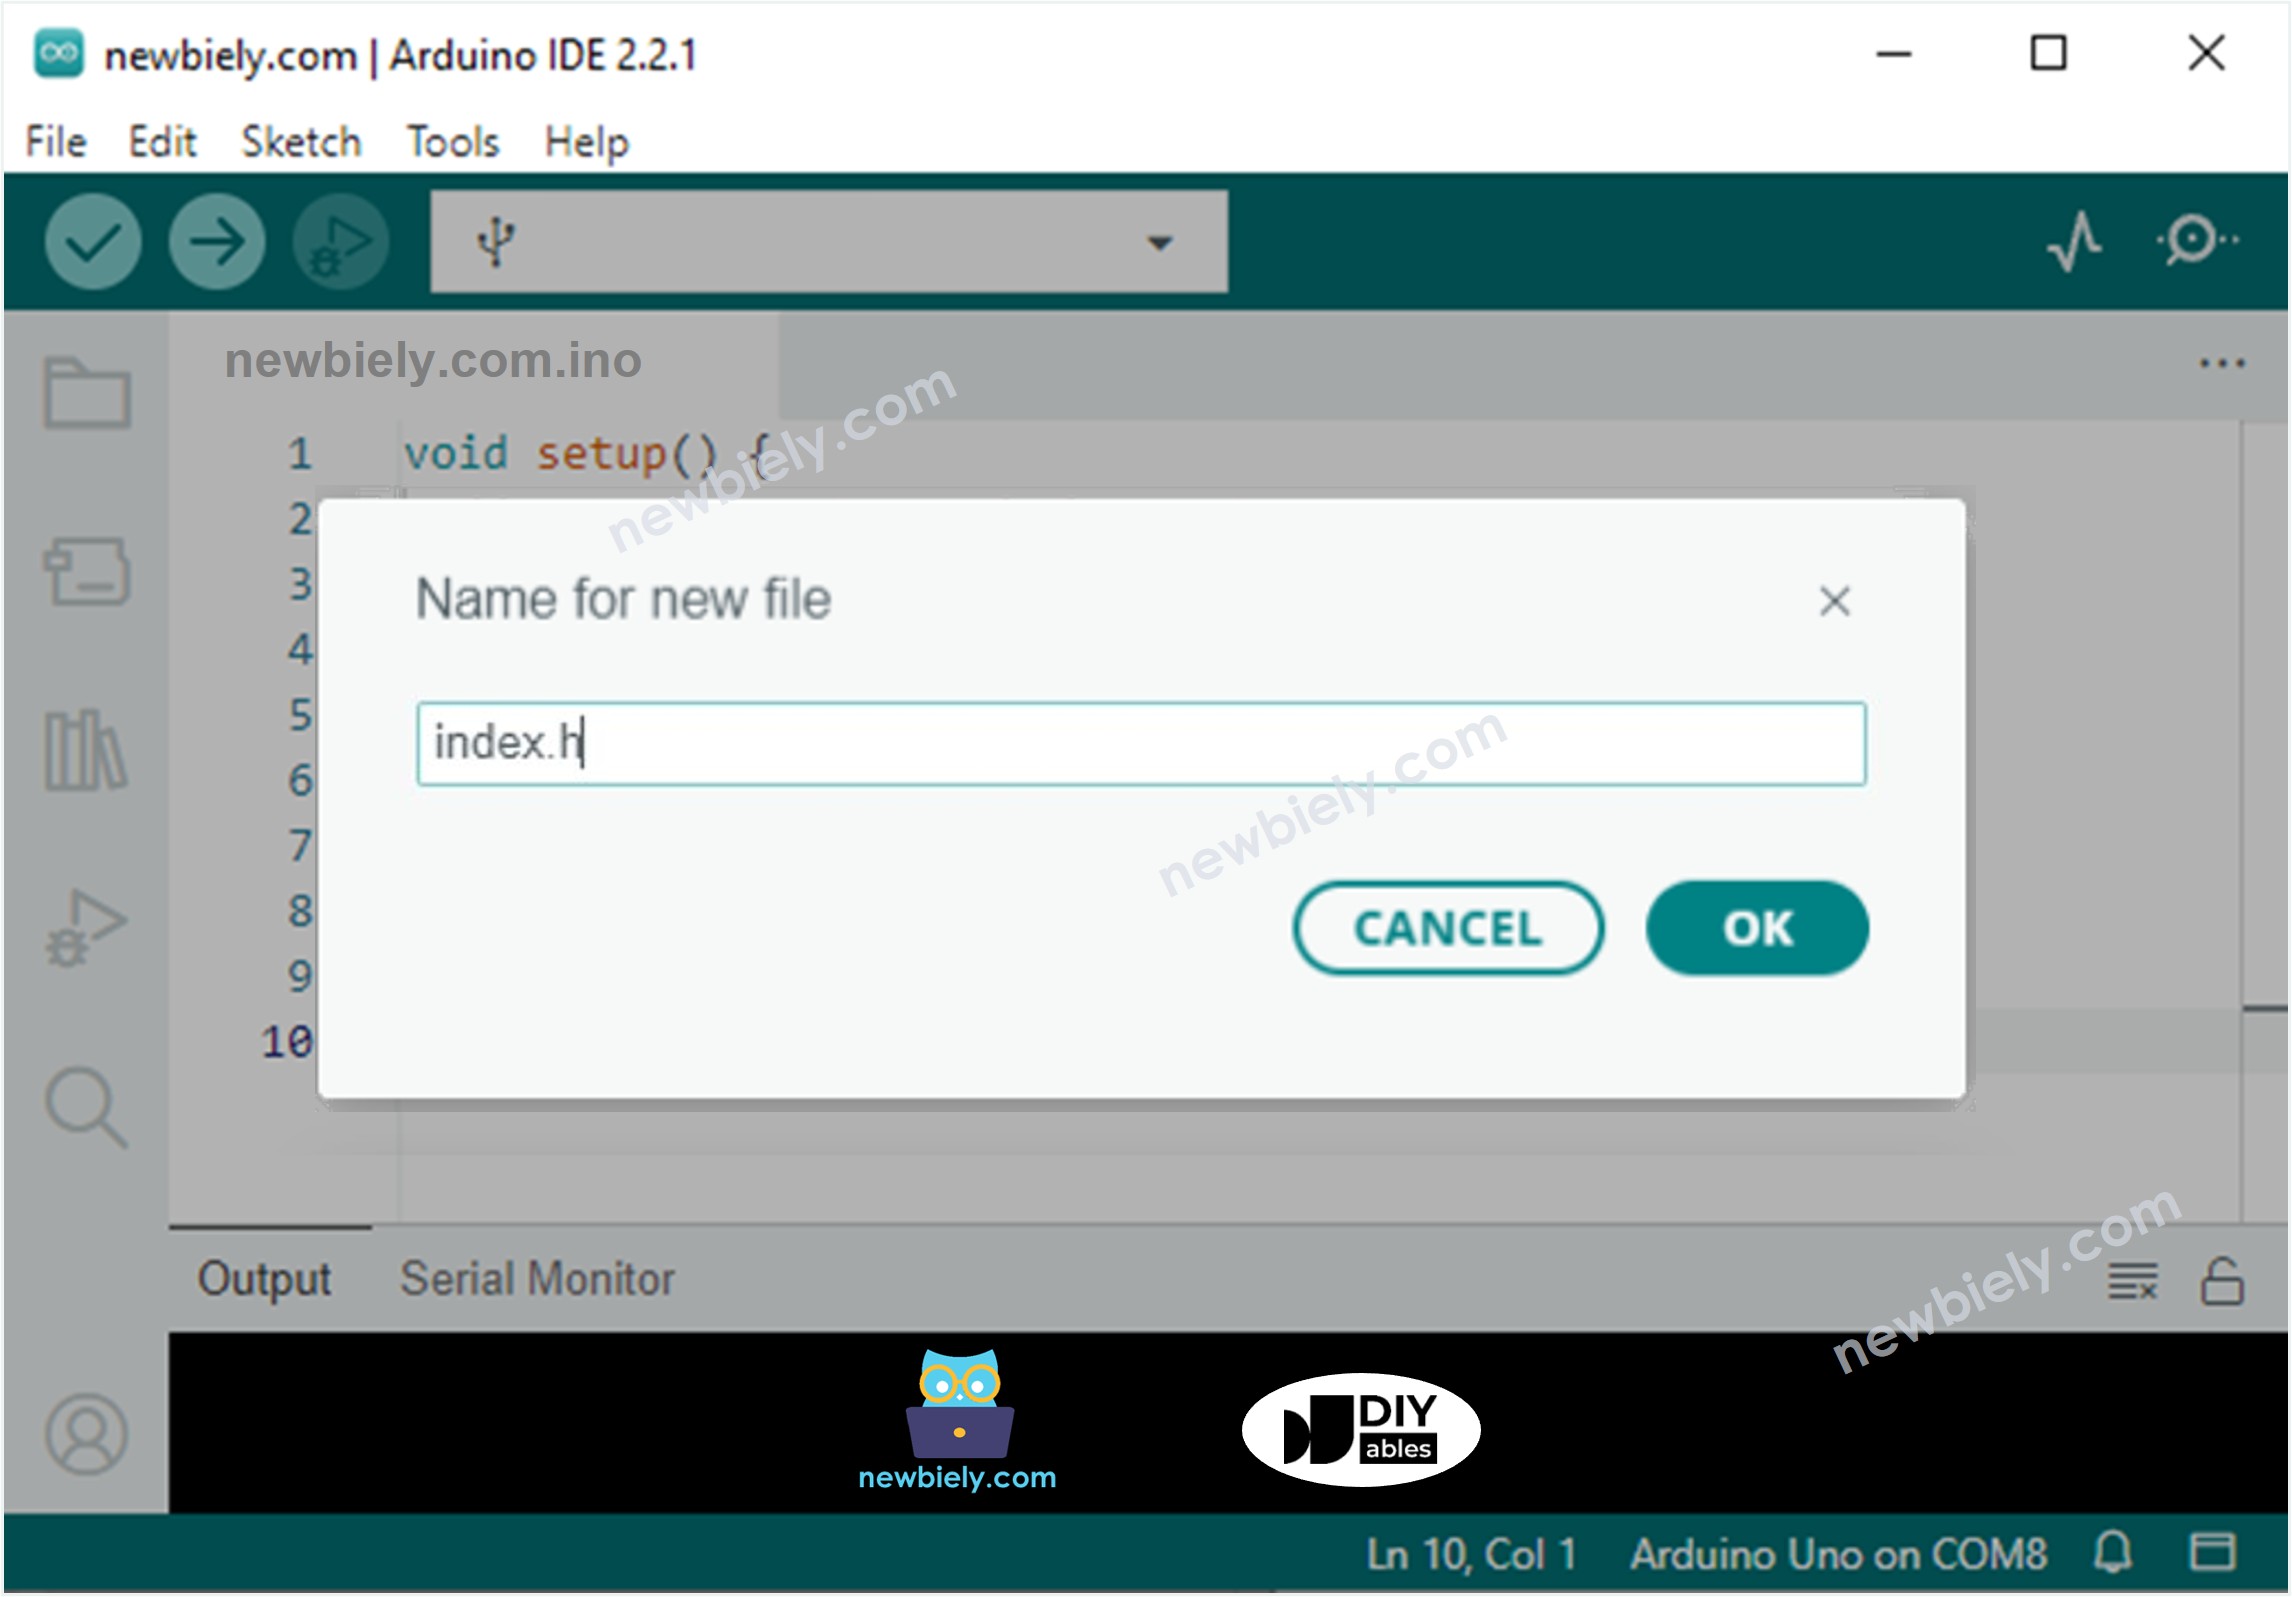
El contenido de la página web (HTML, CSS, JavaScript) se almacena por separado en un archivo index.h. Por lo tanto, tendremos dos archivos de código en el IDE de Arduino:
Un archivo .ino que contiene código ESP8266, que crea un servidor web y un servidor WebSocket, y controla el coche
Un archivo .h, que contiene el contenido de la página web
Pasos R\u00e1pidos
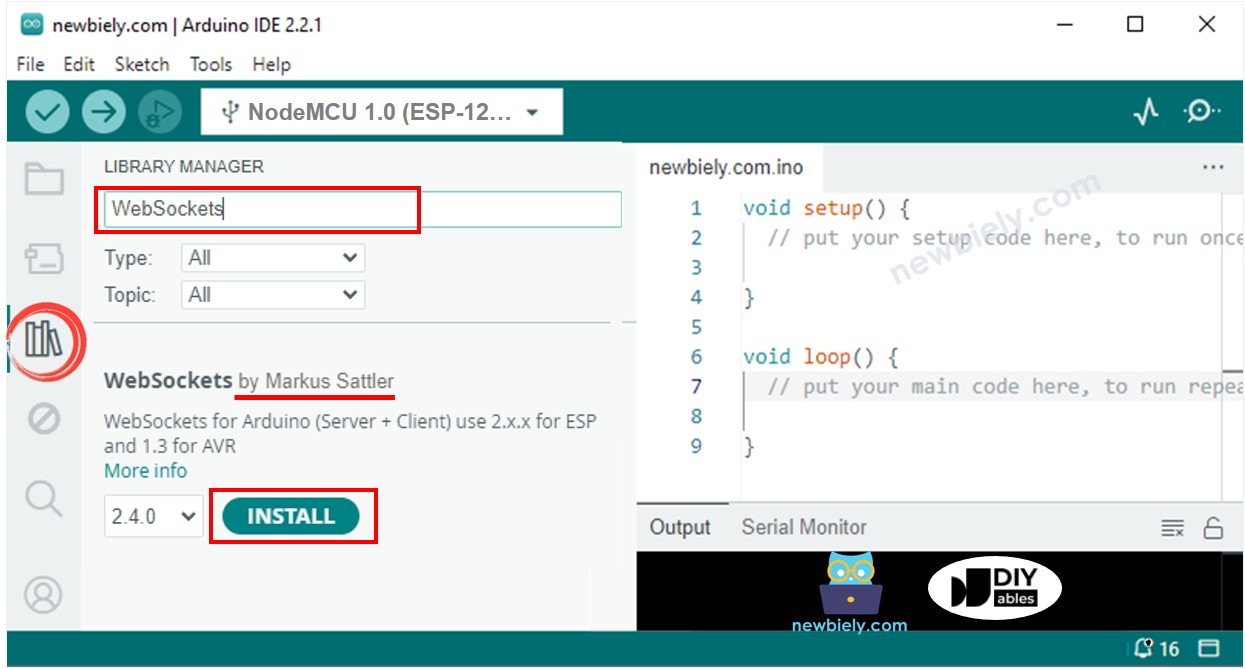
Para empezar con ESP8266 en el IDE de Arduino, siga estos pasos:
Ahora tienes el código en dos archivos: newbiely.com.ino y index.h
Haz clic en el botón Subir en la IDE de Arduino para subir el código al ESP8266
Abre el Monitor Serie
Consulta el resultado en el Monitor Serie.
Newbiely | Arduino IDE 2.3.8
──
☐
✕
File
Edit
Sketch
Tools
Help
Nodemcu 1.0 (ESP-12E Module)
Newbiely.ino
···
8Serial.println("Hello World!");
Output
Serial Monitor
Message (Enter to send message to 'Nodemcu 1.0 (ESP-12E Module)' on 'COM15')
New Line
9600 baud
Connecting to WiFi...
Connected to WiFi
ESP8266 Web Server's IP address IP address: 192.168.0.5
Ln 11, Col 1
Nodemcu 1.0 (ESP-12E Module) on COM15
2
Toma nota de la dirección IP mostrada e introduce esta dirección en la barra de direcciones de un navegador web en tu teléfono inteligente o PC.
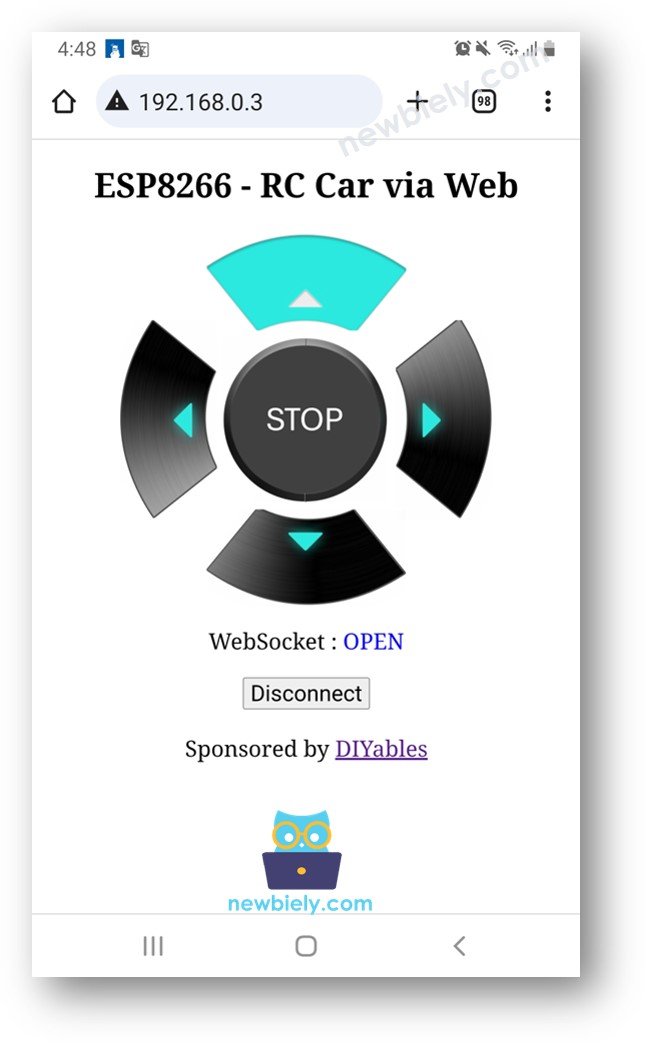
Verás la página web tal como se muestra a continuación:
El código JavaScript de la página web crea automáticamente la conexión WebSocket al ESP8266.
Ahora puedes controlar el coche para girar a la izquierda o a la derecha, avanzar o retroceder a través de la interfaz web.
Para ahorrar la memoria del ESP8266, las imágenes de los botones de control NO se almacenan en el ESP8266. En su lugar, se almacenan en Internet, por lo que tu teléfono o PC necesitan tener conexión a Internet para cargar las imágenes de la página de control web.
※ Nota:
Si modificas el contenido HTML en el index.h y no tocas nada en el archivo newbiely.com.ino, cuando compiles y subas el código al ESP8266, el IDE de Arduino no actualizará el contenido HTML.
Para que el IDE de Arduino actualice el contenido HTML en este caso, realiza un cambio en el newbiely.com.ino (p. ej. agregar una línea en blanco, añadir un comentario...).
Explicación del código línea por línea
El código anterior de ESP8266 contiene una explicación línea por línea. ¡Por favor, lea los comentarios en el código!
No dude en compartir el enlace de este tutorial. Sin embargo, por favor no use nuestro contenido en otros sitios web. Hemos invertido mucho esfuerzo y tiempo en crear el contenido, ¡por favor respete nuestro trabajo!