
ESP8266 - Actuador
Este tutorial te enseña cómo usar ESP8266 para controlar un actuador lineal. En detalle, aprenderemos:
- Cómo funciona un actuador lineal
- Cómo programar ESP8266 para hacer que un actuador lineal se extienda o se retraiga
- Cómo programar ESP8266 para controlar la velocidad de un actuador lineal
Hay dos tipos de actuadores lineales:
- Actuadores lineales sin retroalimentación: normalmente se usan para moverse hasta el punto más lejano y no se pueden controlar para detenerse en una posición específica.
- Actuadores lineales con retroalimentación: se pueden controlar para moverse a una posición específica porque tienen una señal de retroalimentación.
Este tutorial es para un actuador lineal sin retroalimentación. Si te interesa aprender sobre un actuador lineal con retroalimentación, consulta el tutorial ESP8266 - Actuador con retroalimentación.
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Acerca del actuador lineal
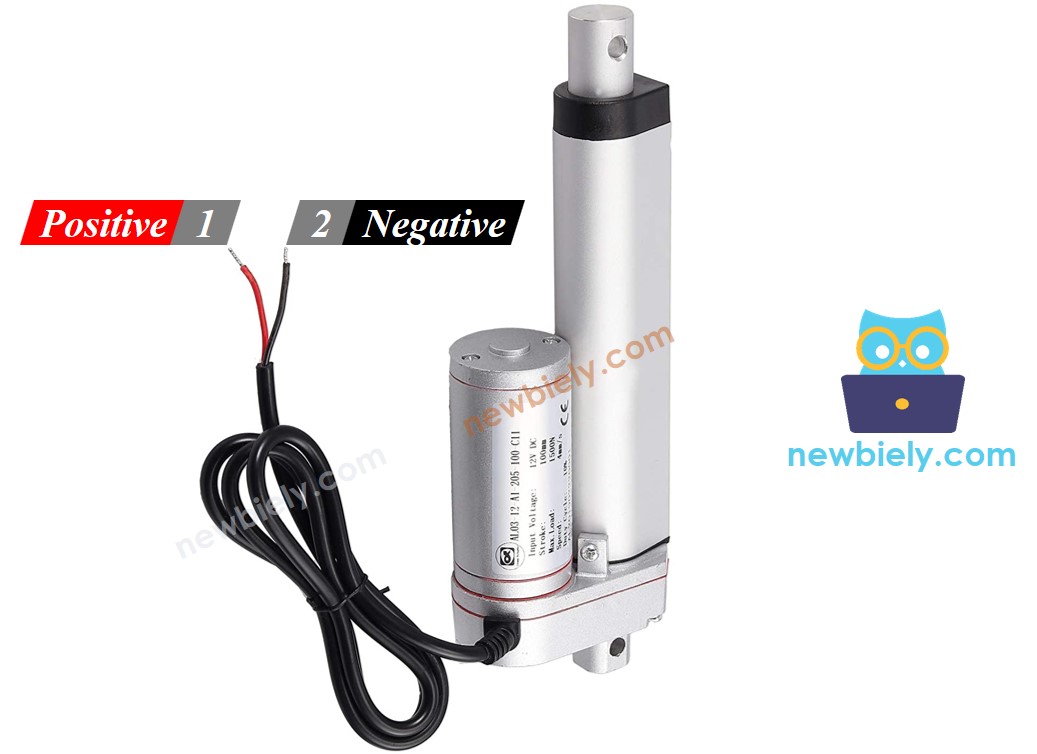
Disposición de pines del actuador lineal
Un actuador lineal tiene dos cables:
- El cable positivo suele ser rojo.
- El cable negativo suele ser negro.
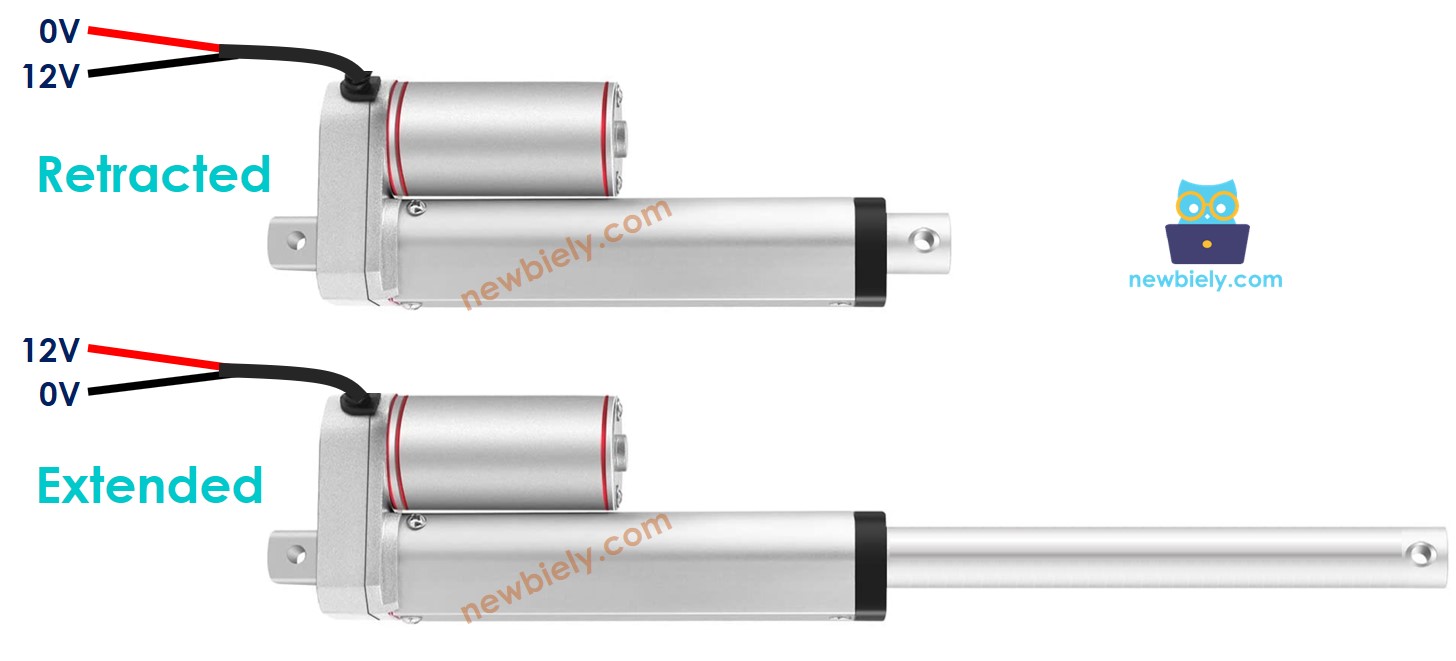
Cómo funciona
Al comprar un actuador lineal, es esencial conocer el voltaje que necesita para funcionar. Por ejemplo, consideremos un actuador lineal de 12V.
Cuando alimentas el actuador lineal de 12V con una fuente de alimentación de 12V:
- Conecta 12V y GND al cable positivo y al cable negativo, respectivamente: el actuador lineal se extenderá a toda velocidad hasta que alcance el límite.
- Conecta 12V y GND al cable negativo y al cable positivo, respectivamente: el actuador lineal se retraerá a toda velocidad hasta que alcance el límite.
Si se corta la alimentación del actuador, la extensión o la retracción se detendrá.
※ Nota:
Los motores de corriente continua, los servomotores y los motores paso a paso sin engranajes, cuando hay una carga, no mantienen su posición si se corta la energía. En cambio, un actuador puede mantener su posición incluso cuando se quita la energía mientras soporta una carga.
Si el voltaje de la fuente de alimentación de los actuadores lineales es menor de 12V, el actuador lineal aún se extenderá/retraerá, pero no a su velocidad máxima. Esto significa que cambiar el voltaje de la fuente de alimentación puede afectar la velocidad del actuador lineal. Sin embargo, este método no se usa mucho por la dificultad para controlar el voltaje de la fuente de alimentación. Por eso, el voltaje de la fuente de alimentación se mantiene constante, y la velocidad del actuador lineal se regula mediante una señal PWM. Cuanto mayor sea el ciclo de trabajo del PWM, más rápido se extenderá/retraerá el actuador lineal.
Cómo controlar un actuador lineal con ESP8266
Manejar un actuador lineal implica:
- Extender el actuador lineal a su velocidad máxima.
- Retraer el actuador lineal a su velocidad máxima.
- (Opcional) Ajustar la velocidad de extensión y retracción.
El ESP8266 puede generar una señal para controlar un actuador lineal; sin embargo, el voltaje y la corriente de esa señal son demasiado bajos para usarla tal cual. Por eso se debe usar un controlador de hardware entre el ESP8266 y el actuador lineal. El controlador tiene dos funciones:
- Amplificar la señal de control del ESP8266 (tanto el voltaje como la corriente)
- Recibir otra señal de control del ESP8266 para invertir la polaridad de la fuente de alimentación, lo que permite controlar la dirección.
※ Nota:
- Este tutorial se puede usar para todos los actuadores lineales; el actuador lineal de 12V es solo un ejemplo.
- Al controlar un actuador lineal de 5V, aún necesitas un controlador entre el ESP8266 y el actuador lineal. El pin del ESP8266 da solo 3.3V y una corriente muy pequeña, demasiado poco para el actuador lineal.
Existen muchos tipos de chips y módulos para controlar actuadores lineales. En este tutorial usaremos el controlador BTS7960. Un actuador lineal consume una corriente alta al inicio de cada movimiento y cuando empuja contra su tope, y el BTS7960 lo soporta con facilidad.
Acerca del controlador BTS7960
El controlador BTS7960 (también vendido como IBT-2) es un módulo de puente H potente para un motor. Este tutorial te enseña cómo usarlo para regular el actuador lineal. Dentro tiene dos chips de medio puente BTS7960B bajo un gran disipador. Su lado del motor acepta de 5.5V a 27V, y puede entregar hasta 43A durante poco tiempo. Además casi no pierde voltaje, mientras que el L298N que esta página usaba antes perdía unos 2V.
Disposición de pines del controlador BTS7960
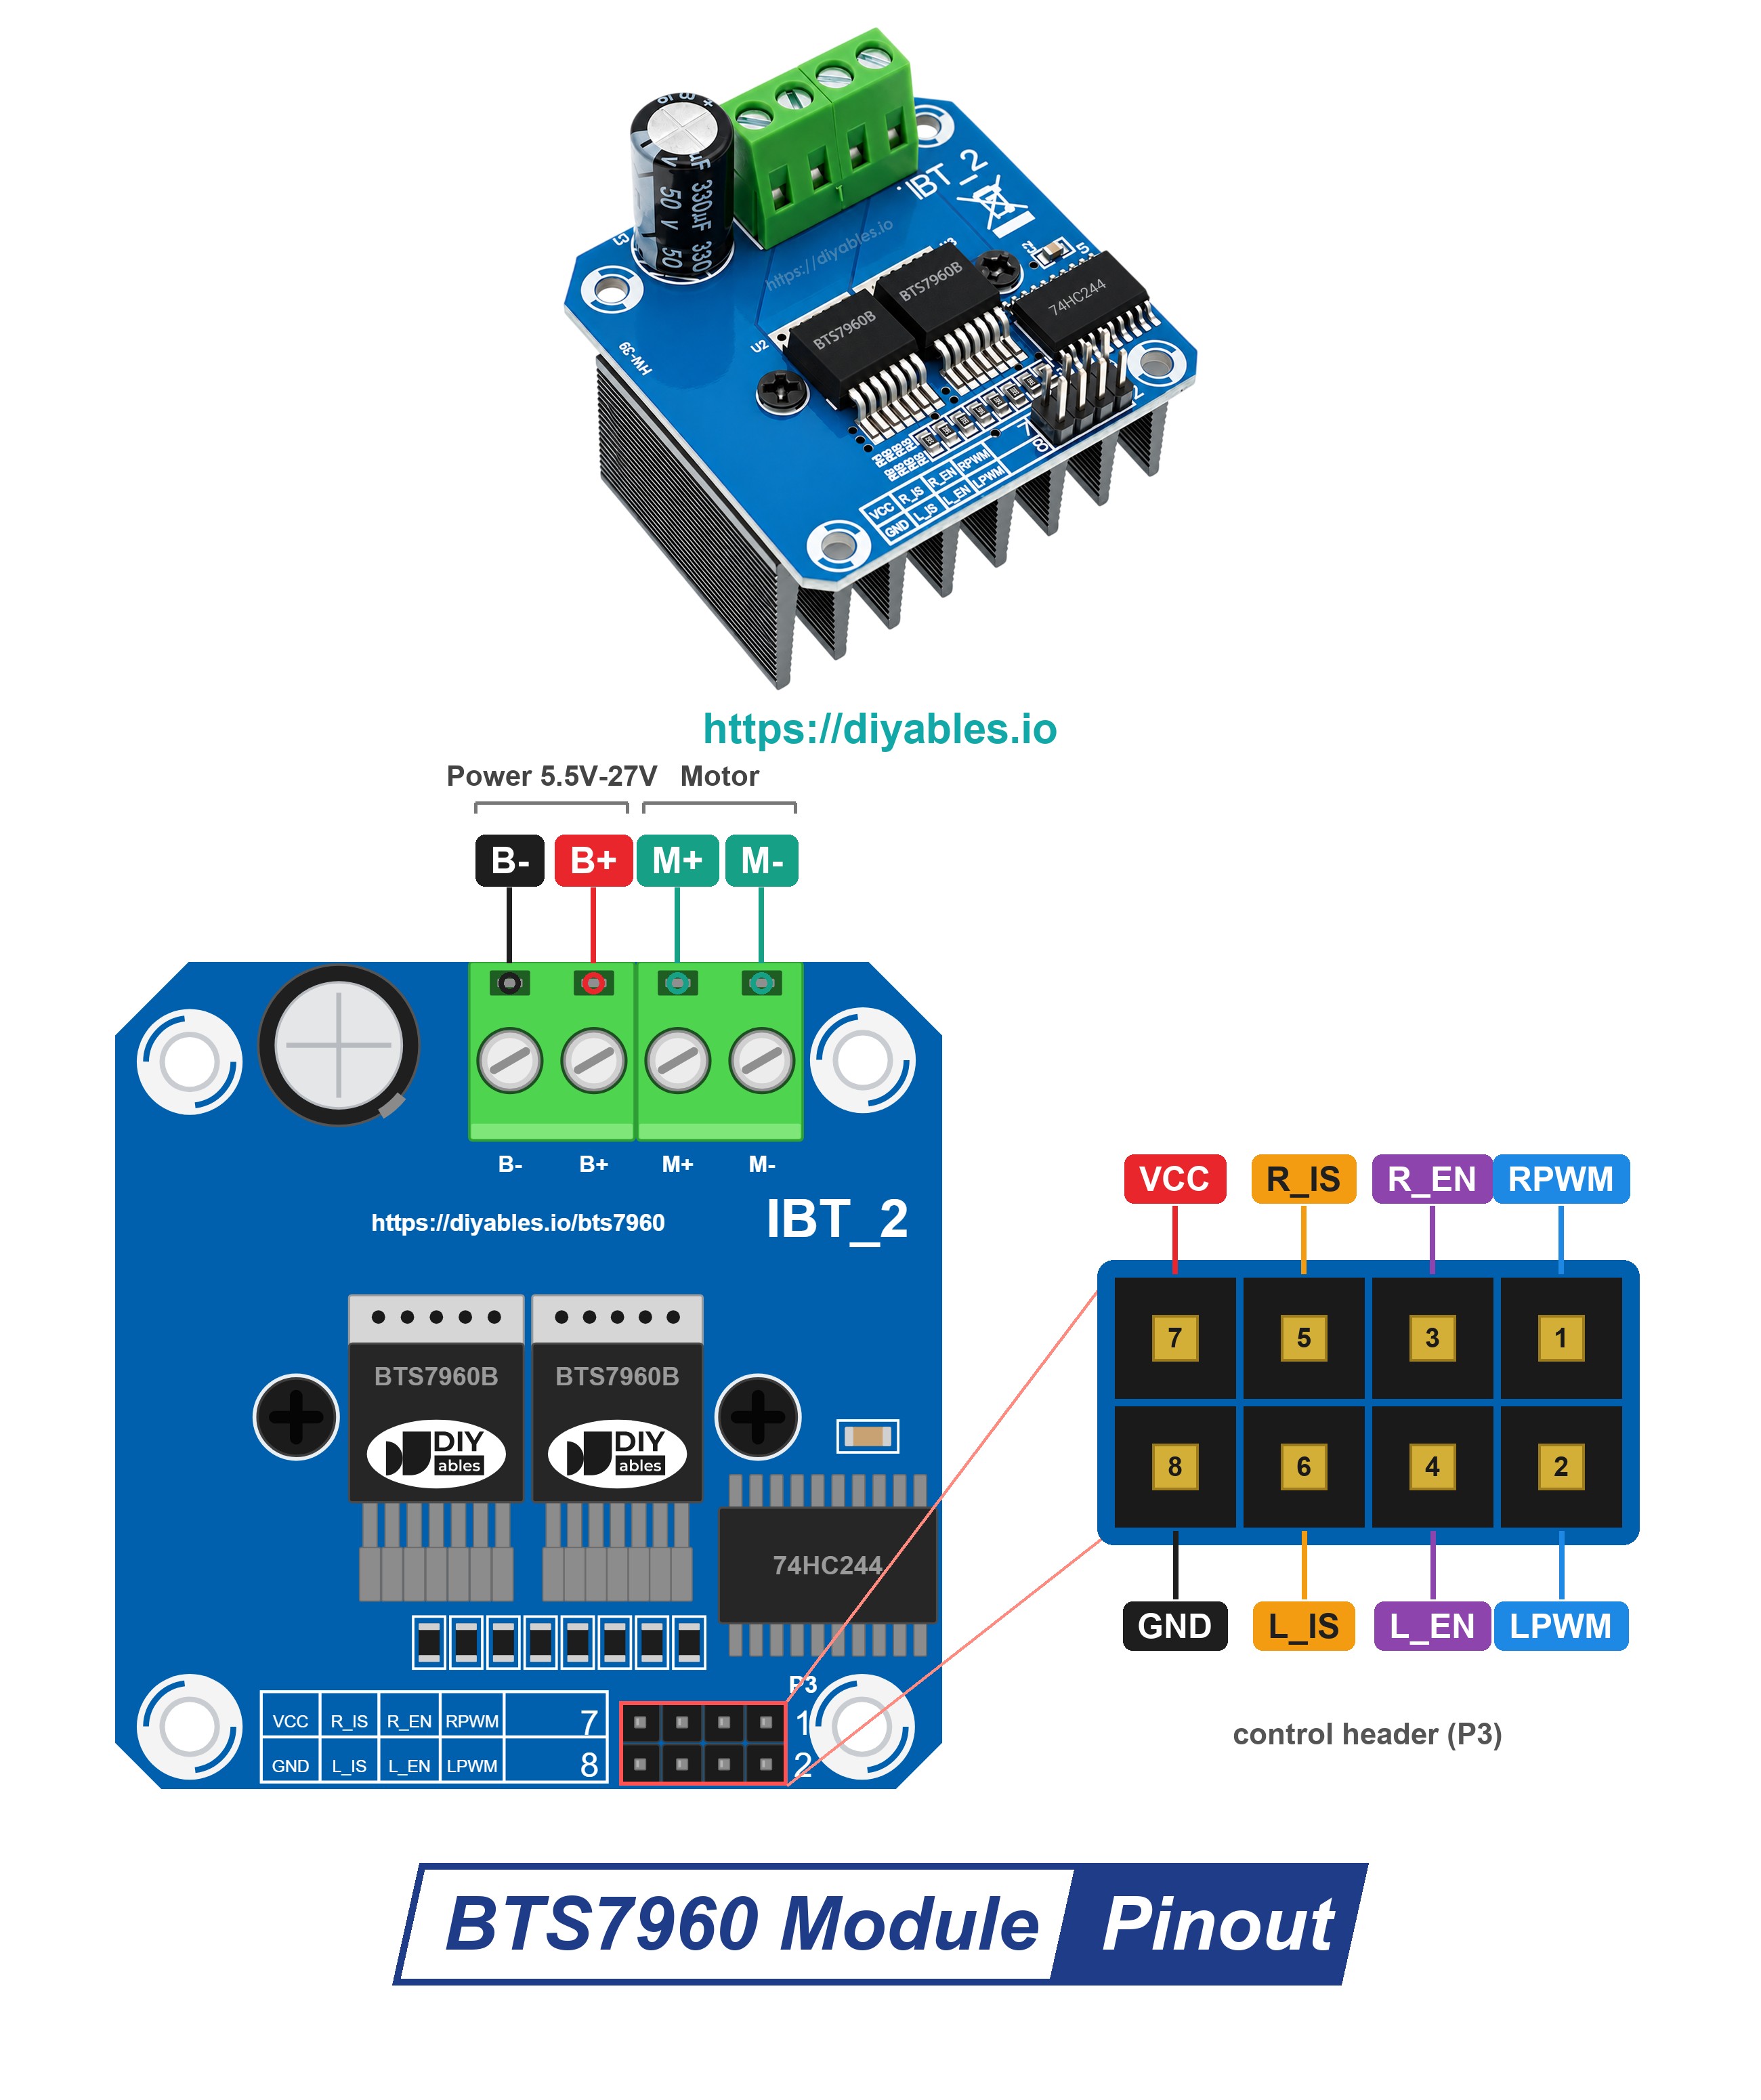
El controlador BTS7960 tiene un canal, así que controla un actuador lineal. Tiene un conector de 8 pines para las señales de control y cuatro bornes de tornillo para los cables de alimentación.
Los pines de alimentación:
- Bornes B+ y B-: estos bornes reciben la alimentación del actuador lineal, aquí 12V del adaptador de corriente.
- Pin VCC: este pin alimenta solo el pequeño chip lógico 74HC244 del módulo. Necesita 5V, que vienen del pin VIN del NodeMCU cuando la placa funciona por USB.
- Pin GND: este es un pin de tierra que debe conectarse a GND del ESP8266. En el módulo, está unido a B-.
Los pines de control:
- Pin RPWM: el PWM aquí empuja la varilla hacia fuera (extender), y el ciclo de trabajo fija la velocidad.
- Pin LPWM: una señal PWM en este pin hace que el actuador lineal se retraiga.
- Pines R_EN y L_EN: los dos medios puentes solo funcionan mientras estos pines de habilitación están en HIGH. LOW los apaga.
- Pines R_IS y L_IS: estos pines informan de la corriente. No los usamos, así que quedan sin conectar.
Los pines de salida:
- Bornes M+ y M-: se conectan a los dos cables del actuador lineal.
Las entradas de control aceptan señales de 3.3V a 5V, así que los pines del ESP8266 pueden manejarlas directamente. Las entradas tienen resistencias pull-down, así que no vuelven 5V al NodeMCU.
Podemos controlar un actuador lineal con la ayuda de un ESP8266 y un controlador BTS7960. Se necesitan cuatro pines del ESP8266: dos pines PWM y dos pines de habilitación.
Cómo controlar un actuador lineal
Estudiaremos la técnica para manejar un actuador lineal con la ayuda de un controlador BTS7960.
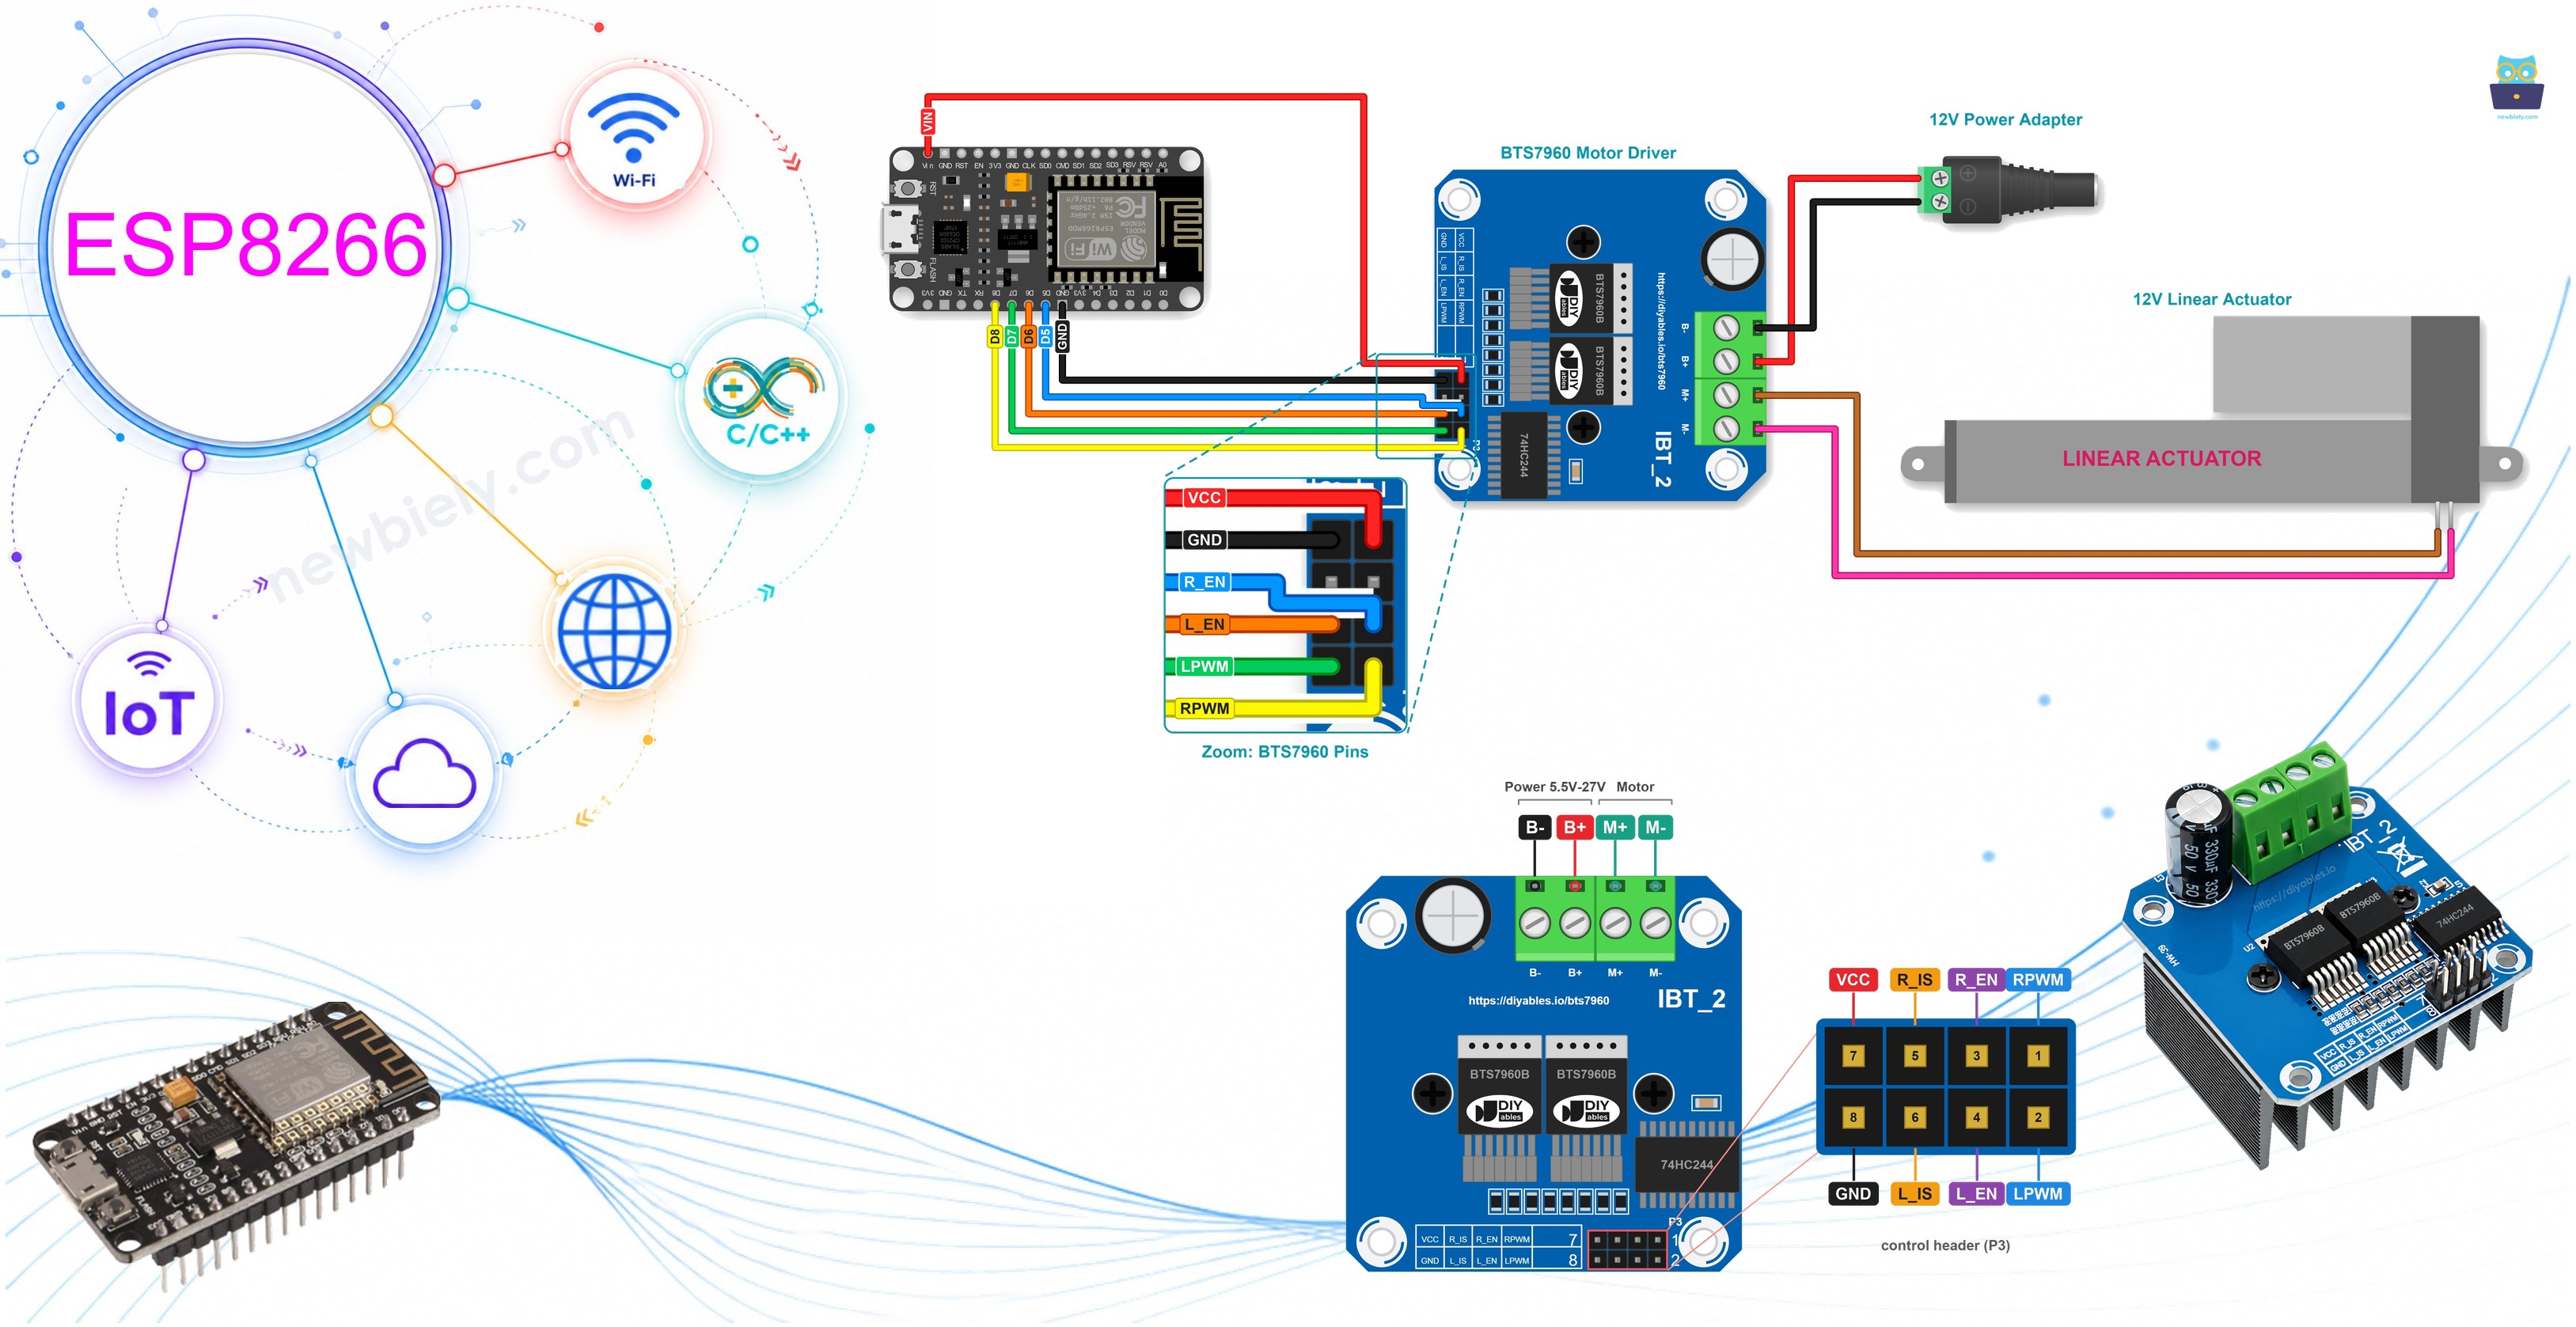
Diagrama de cableado
Seis cables jumper van directamente del NodeMCU al conector del BTS7960. El actuador y el adaptador de 12V van a los bornes de tornillo del módulo.
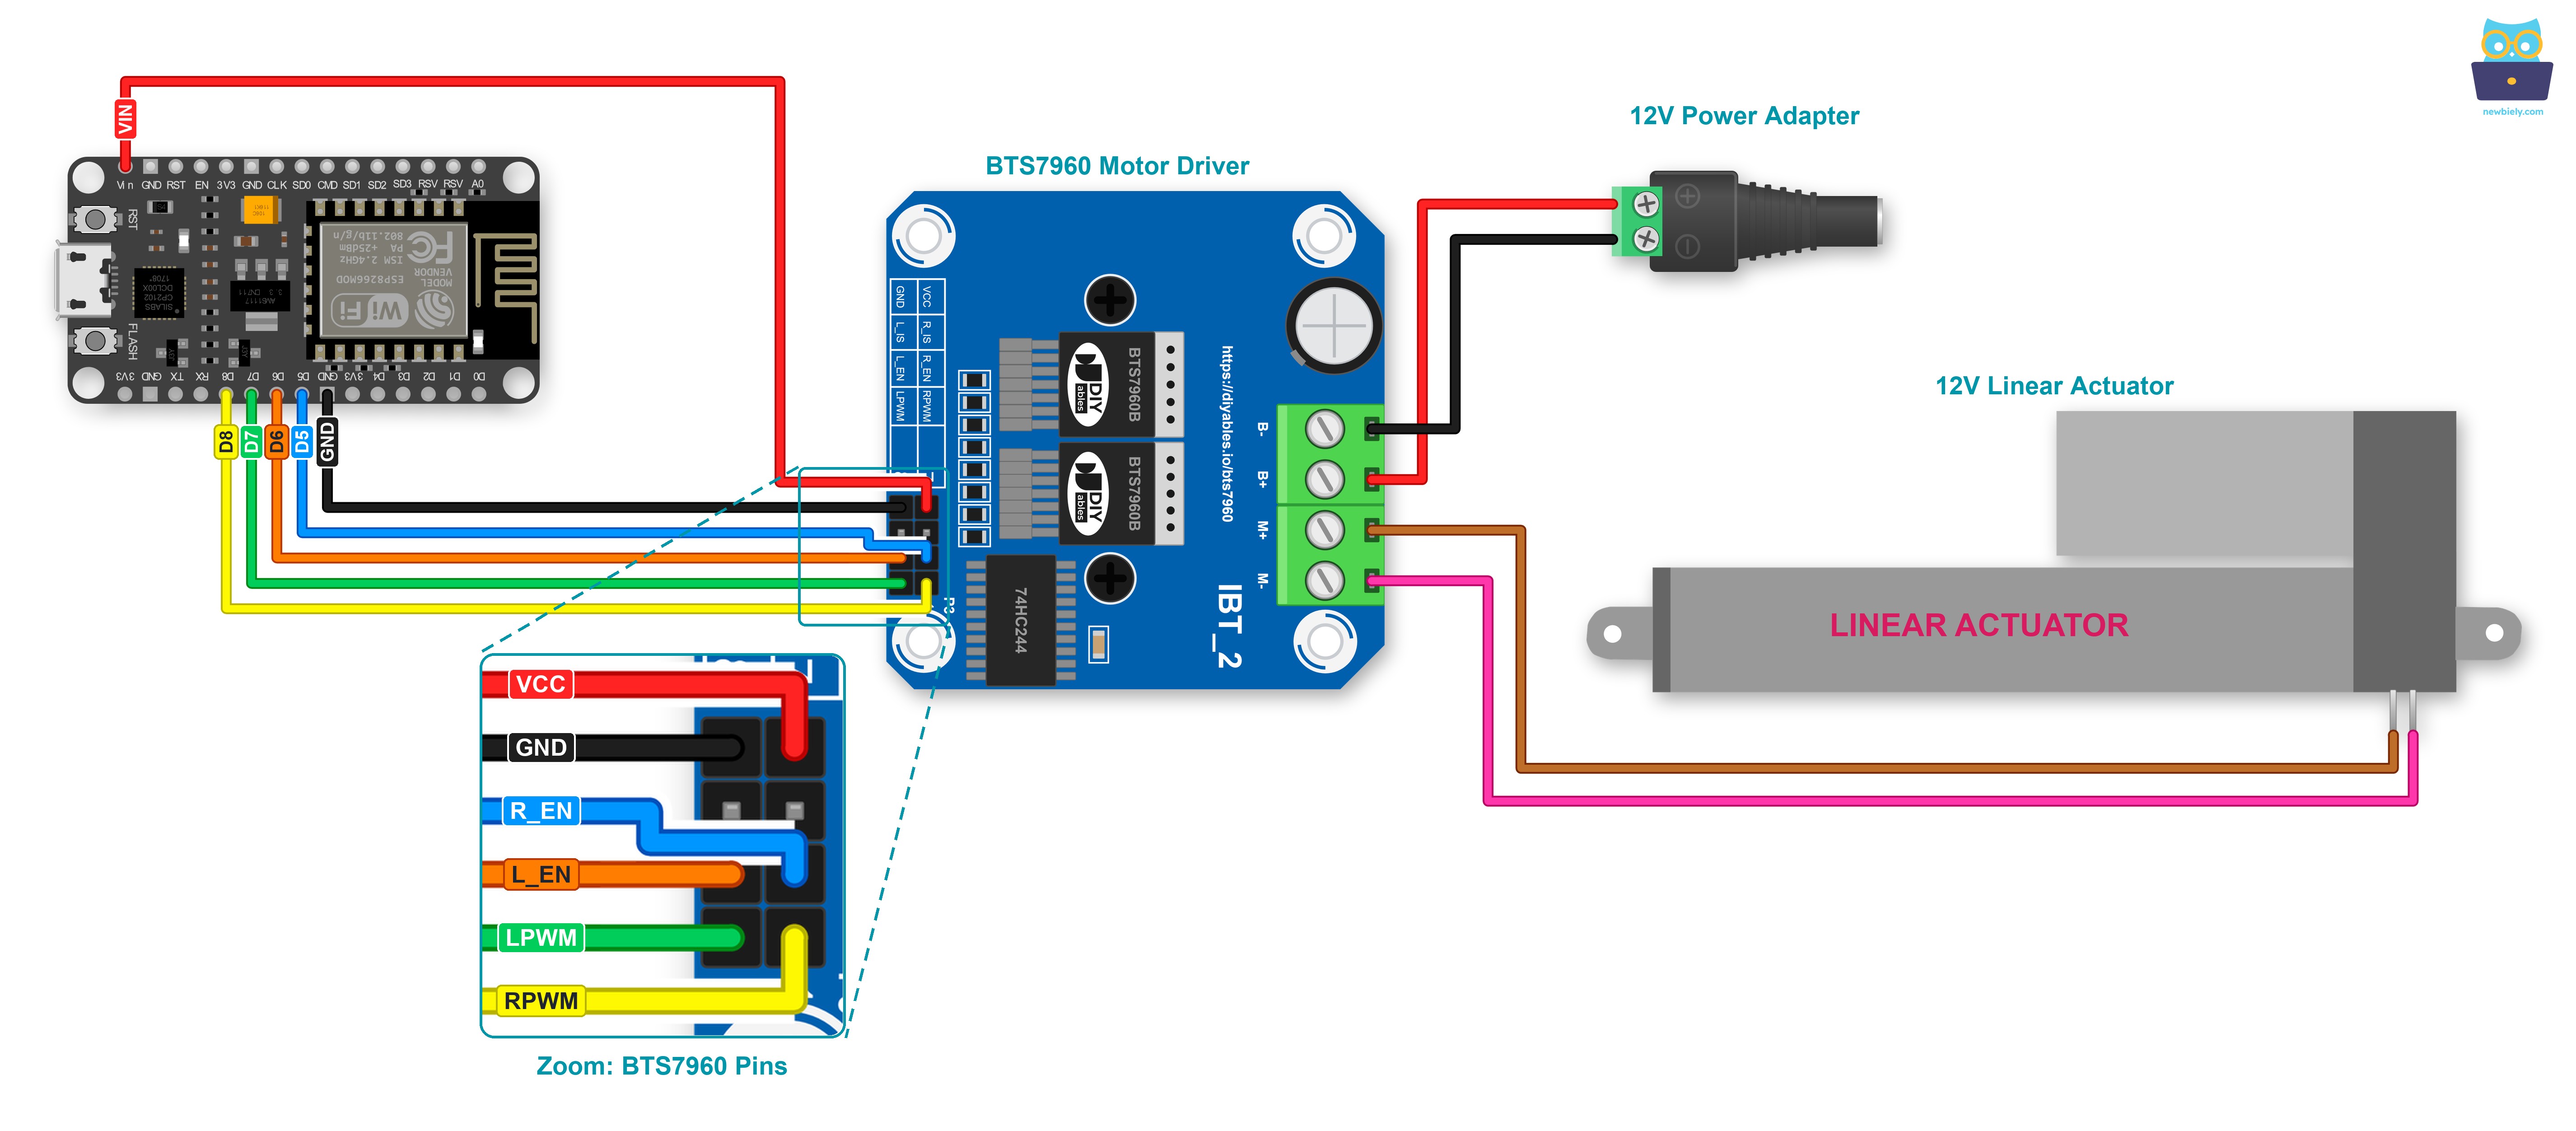
This image is created using Fritzing. Click to enlarge image
Para obtener m\u00e1s informaci\u00f3n, consulte Pines del ESP8266 y c\u00f3mo alimentar ESP8266 y otros componentes.
| Pin del BTS7960 | Conectar a |
|---|---|
| RPWM | ESP8266 D8 (GPIO15) |
| LPWM | ESP8266 D7 (GPIO13) |
| R_EN | ESP8266 D5 (GPIO14) |
| L_EN | ESP8266 D6 (GPIO12) |
| VCC | ESP8266 VIN (5V del USB) |
| GND | GND del ESP8266 |
| B+, B- | (+) y (-) del adaptador de corriente de 12V, a través del conector de alimentación DC |
| M+, M- | los dos cables del actuador lineal |
| R_IS, L_IS | sin conectar |
D8 (GPIO15) debe estar en LOW cuando el ESP8266 arranca. El NodeMCU lo pone a LOW, y la resistencia pull-down dentro de la entrada del BTS7960 lo mantiene en LOW, así la placa arranca con normalidad.
Cómo hacer que un actuador lineal se extienda o se retraiga
Primero, el ESP8266 debe poner ambos pines de habilitación (R_EN y L_EN) en HIGH. Luego, la dirección de movimiento del actuador lineal se maneja con los pines RPWM y LPWM. La tabla de abajo muestra cómo.
| Pin RPWM | Pin LPWM | Dirección |
|---|---|---|
| 0 | 0 | El actuador lineal se detiene (freno) |
| PWM (1 a 255) | 0 | El actuador lineal se extiende |
| 0 | PWM (1 a 255) | El actuador lineal se retrae |
Nunca pongas una señal PWM en RPWM y LPWM al mismo tiempo.
- Extender el actuador lineal.
- Retraer el actuador lineal
※ Nota:
La dirección del actuador lineal se puede cambiar conectando sus dos cables a M+ y M- en otro orden. Para ello, hay que intercambiar los cables en M+ y M- o intercambiar los papeles de RPWM y LPWM en el código.
Cómo evitar que el actuador lineal se extienda o se retraiga
El actuador lineal dejará de extenderse/retraerse cuando alcance el límite. Además, podemos programarlo para que deje de extenderse/retraerse antes de alcanzar el límite.
Hay dos métodos para detener un actuador lineal:
- El controlador frena el actuador cuando ambos pines PWM bajan a 0 y R_EN y L_EN siguen en HIGH.
- O dejar que el actuador se detenga solo: R_EN y L_EN pasan a LOW, las salidas se apagan y el actuador se detiene por inercia.
Cómo controlar la velocidad del actuador lineal mediante el controlador BTS7960
Es fácil regular la velocidad del actuador lineal. Para hacerlo más lento, da a RPWM o LPWM un número menor que 255 en lugar del 255 completo. Esto se puede hacer así:
- Elegir dos pines del ESP8266 que admitan PWM y conectarlos a RPWM y LPWM
- Crear PWM con la función analogWrite(), en RPWM para empujar la varilla hacia fuera o en LPWM para recogerla. El controlador BTS7960 hace que la débil señal de 3.3V del ESP8266 sea lo bastante fuerte para el actuador lineal.
La velocidad es un valor de 0 a 255. Cuando la velocidad es 0, el actuador lineal se detiene. A una velocidad de 255, el actuador lineal se extiende/retrae a su velocidad máxima. El código llama a analogWriteRange(255) en setup(), porque los núcleos antiguos del ESP8266 usaban de 0 a 1023.
Código de ejemplo para ESP8266
El código a continuación:
- Enciende el controlador BTS7960
- Extiende el actuador lineal a su velocidad máxima, hasta que se detiene en el límite
- Retrae el actuador lineal a su velocidad máxima, hasta que se detiene en el otro límite
- Repite estos dos movimientos, 20 segundos cada uno
Pasos R\u00e1pidos
Para empezar con ESP8266 en el IDE de Arduino, sigue estos pasos:
- Consulta el tutorial cómo configurar el entorno para ESP8266 en Arduino IDE si es la primera vez que usas ESP8266.
- Conecta los componentes como se muestra en el diagrama. Por ahora deja el adaptador de 12V desconectado.
- Conecta la placa ESP8266 a tu ordenador usando un cable USB.
- Abre el IDE de Arduino en tu ordenador.
- Elige la placa ESP8266 correcta, por ejemplo (NodeMCU 1.0 (ESP-12E Module)), y su puerto COM correspondiente.
Copia el código de arriba y ábrelo en el IDE de Arduino.
Haz clic en el botón Upload en el IDE de Arduino para subir el código al ESP8266.
Conecta el adaptador de 12V para alimentar el actuador lineal.
Observarás:
- El actuador lineal se extenderá hasta alcanzar el límite, y luego se detendrá.
- El actuador lineal permanecerá en esa posición durante un tiempo determinado.
- El actuador lineal se retraerá hasta alcanzar el límite, y luego se detendrá.
- El actuador lineal permanecerá en esa posición durante un tiempo determinado.
- Este proceso se repetirá continuamente.
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.