
ESP8266 - Motor de corriente continua
Este tutorial te enseña cómo usar el ESP8266 para controlar un motor de corriente continua. En detalle, aprenderemos:
- Cómo funciona un motor de corriente continua
- Cómo el ESP8266 trabaja con una placa DRV8833 para hacer girar un motor de corriente continua
- Cómo programar el ESP8266 para controlar la velocidad y la dirección de un motor de corriente continua
- Cómo programar el ESP8266 para controlar dos motores de corriente continua al mismo tiempo
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Acerca del motor de corriente continua
Esquema de pines del motor de corriente continua
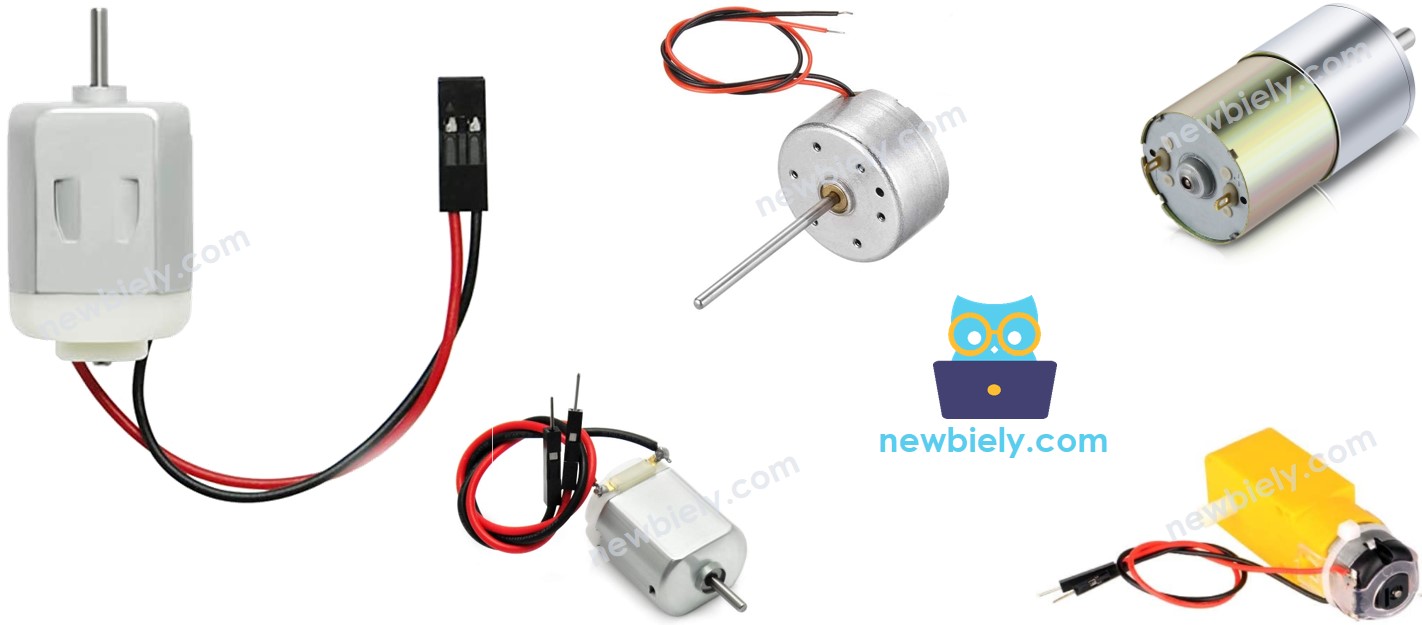
Un motor de corriente continua tiene dos cables: el positivo suele ser rojo y el negativo negro.
Cómo funciona
Al comprar un motor de corriente continua, es esencial identificar el voltaje al que funciona. Por ejemplo, consideremos un motor de corriente continua de 12V.
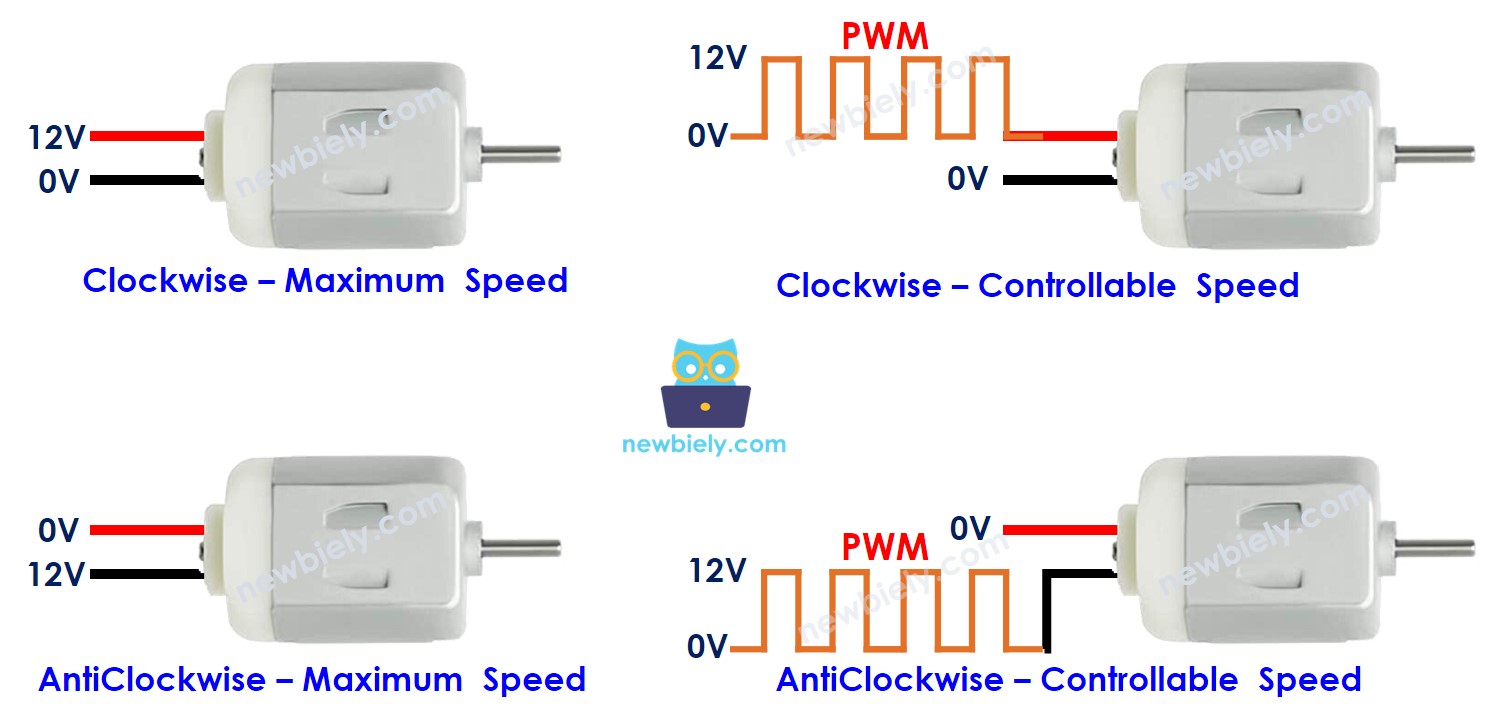
Cuando alimentas el motor de corriente continua de 12V con una fuente de 12V:
- Conecta 12V y GND al cable positivo y al cable negativo, respectivamente: el motor de corriente continua gira a la velocidad máxima en sentido horario
- Conecta 12V y GND al cable negativo y al cable positivo, respectivamente: el motor de corriente continua gira a la velocidad máxima en sentido antihorario
Como se mencionó antes, al intercambiar el polo de alimentación entre los dos cables del motor de corriente continua, la dirección de giro se invierte. Este es un método para controlar la dirección del motor de corriente continua, no de forma manual sino mediante programación.
Si la energía suministrada al motor de corriente continua es menor de 12V, el motor seguirá girando, pero no a su velocidad máxima. Esto significa que al ajustar el voltaje de la fuente de alimentación, podemos cambiar la velocidad del motor de corriente continua. Sin embargo, este método no se usa mucho por la complejidad de controlar el voltaje de la fuente de alimentación. Por eso, el voltaje de la fuente de alimentación se mantiene constante y la velocidad del motor de corriente continua se regula mediante una señal PWM. Cuanto mayor sea el ciclo de trabajo del PWM, más rápido girará el motor de corriente continua.
Cómo controlar un motor de corriente continua con ESP8266
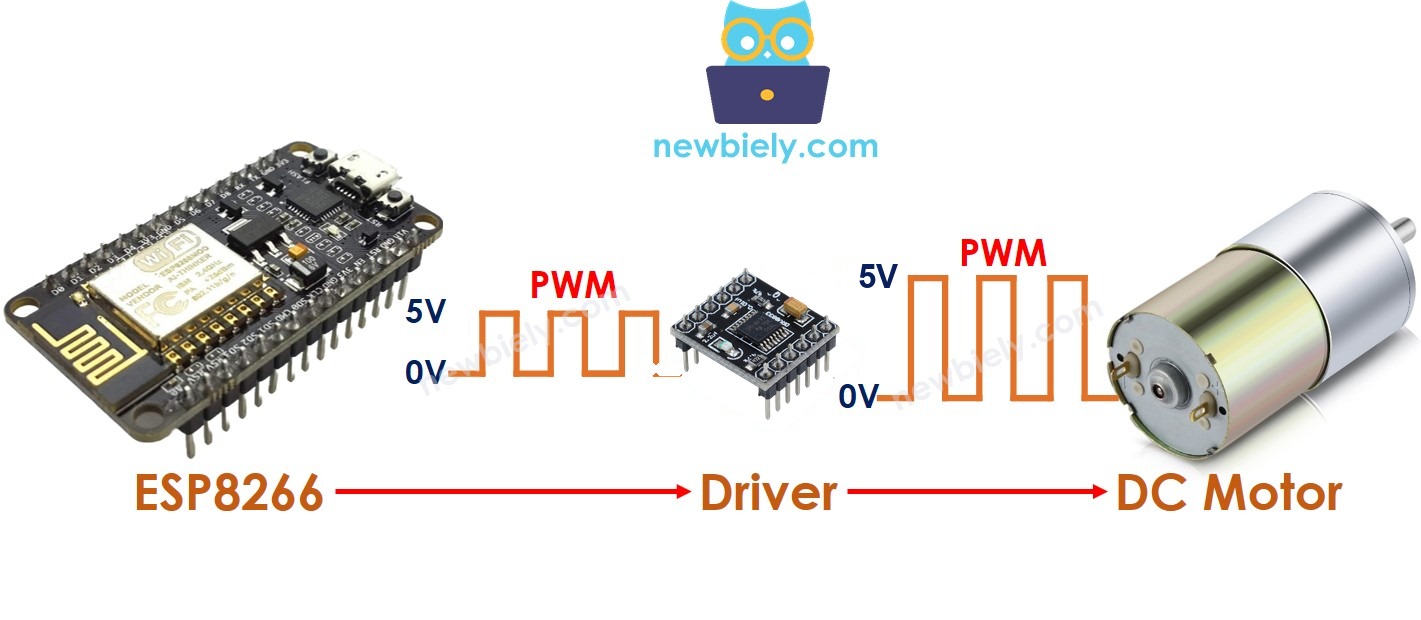
Controlar un motor de corriente continua implica dos aspectos: velocidad y dirección. El ESP8266 puede generar una señal PWM, pero su voltaje y su corriente son bajos, así que no se puede usar para controlar el motor de corriente continua. Para unir el ESP8266 y el motor de corriente continua, se necesita un controlador de hardware. Este controlador realiza dos tareas:
- Amplificar la señal PWM del ESP8266 en corriente y voltaje para controlar la velocidad
- Recibir la señal de control del ESP8266 para invertir la polaridad de la alimentación y controlar la dirección.
※ Nota:
- El ejemplo de este tutorial usa un motor DC de 5V. Si tu motor funciona con 12V, usa en su lugar el controlador BTS7960, como se muestra en el tutorial ESP8266 - Controlador de motor BTS7960.
- Cuando controlas un motor DC de 5V, aún necesitas un controlador entre el ESP8266 y el motor DC. El pin del ESP8266 da solo 3.3V y una corriente muy pequeña, que no es suficiente para el motor DC.
Existen muchos tipos de chips y módulos que se pueden usar como controladores de motores de corriente continua. En este tutorial, usaremos el pequeño controlador DRV8833.
Acerca del controlador DRV8833
El controlador DRV8833 es una placa pequeña que puede manejar dos motores de corriente continua o un motor paso a paso bipolar. Este tutorial te enseña cómo usarlo para controlar un motor de corriente continua.
Sus salidas son interruptores MOSFET. Casi no pierden voltaje, así que un motor de 5V recibe realmente unos 5V. El L298N, que esta página usaba antes, perdía unos 2V, así que el mismo motor recibía solo unos 3V. El DRV8833 también se mantiene frío sin disipador, y lee directamente las señales de 3.3V del ESP8266.
- Alimentación del motor (pin VCC): de 2.7V a 10.8V
- Corriente de salida: unos 1.5A RMS por canal, 2A de pico
- Protección: sobrecorriente, cortocircuito, apagado térmico y bloqueo por bajo voltaje
Disposición de pines del controlador DRV8833
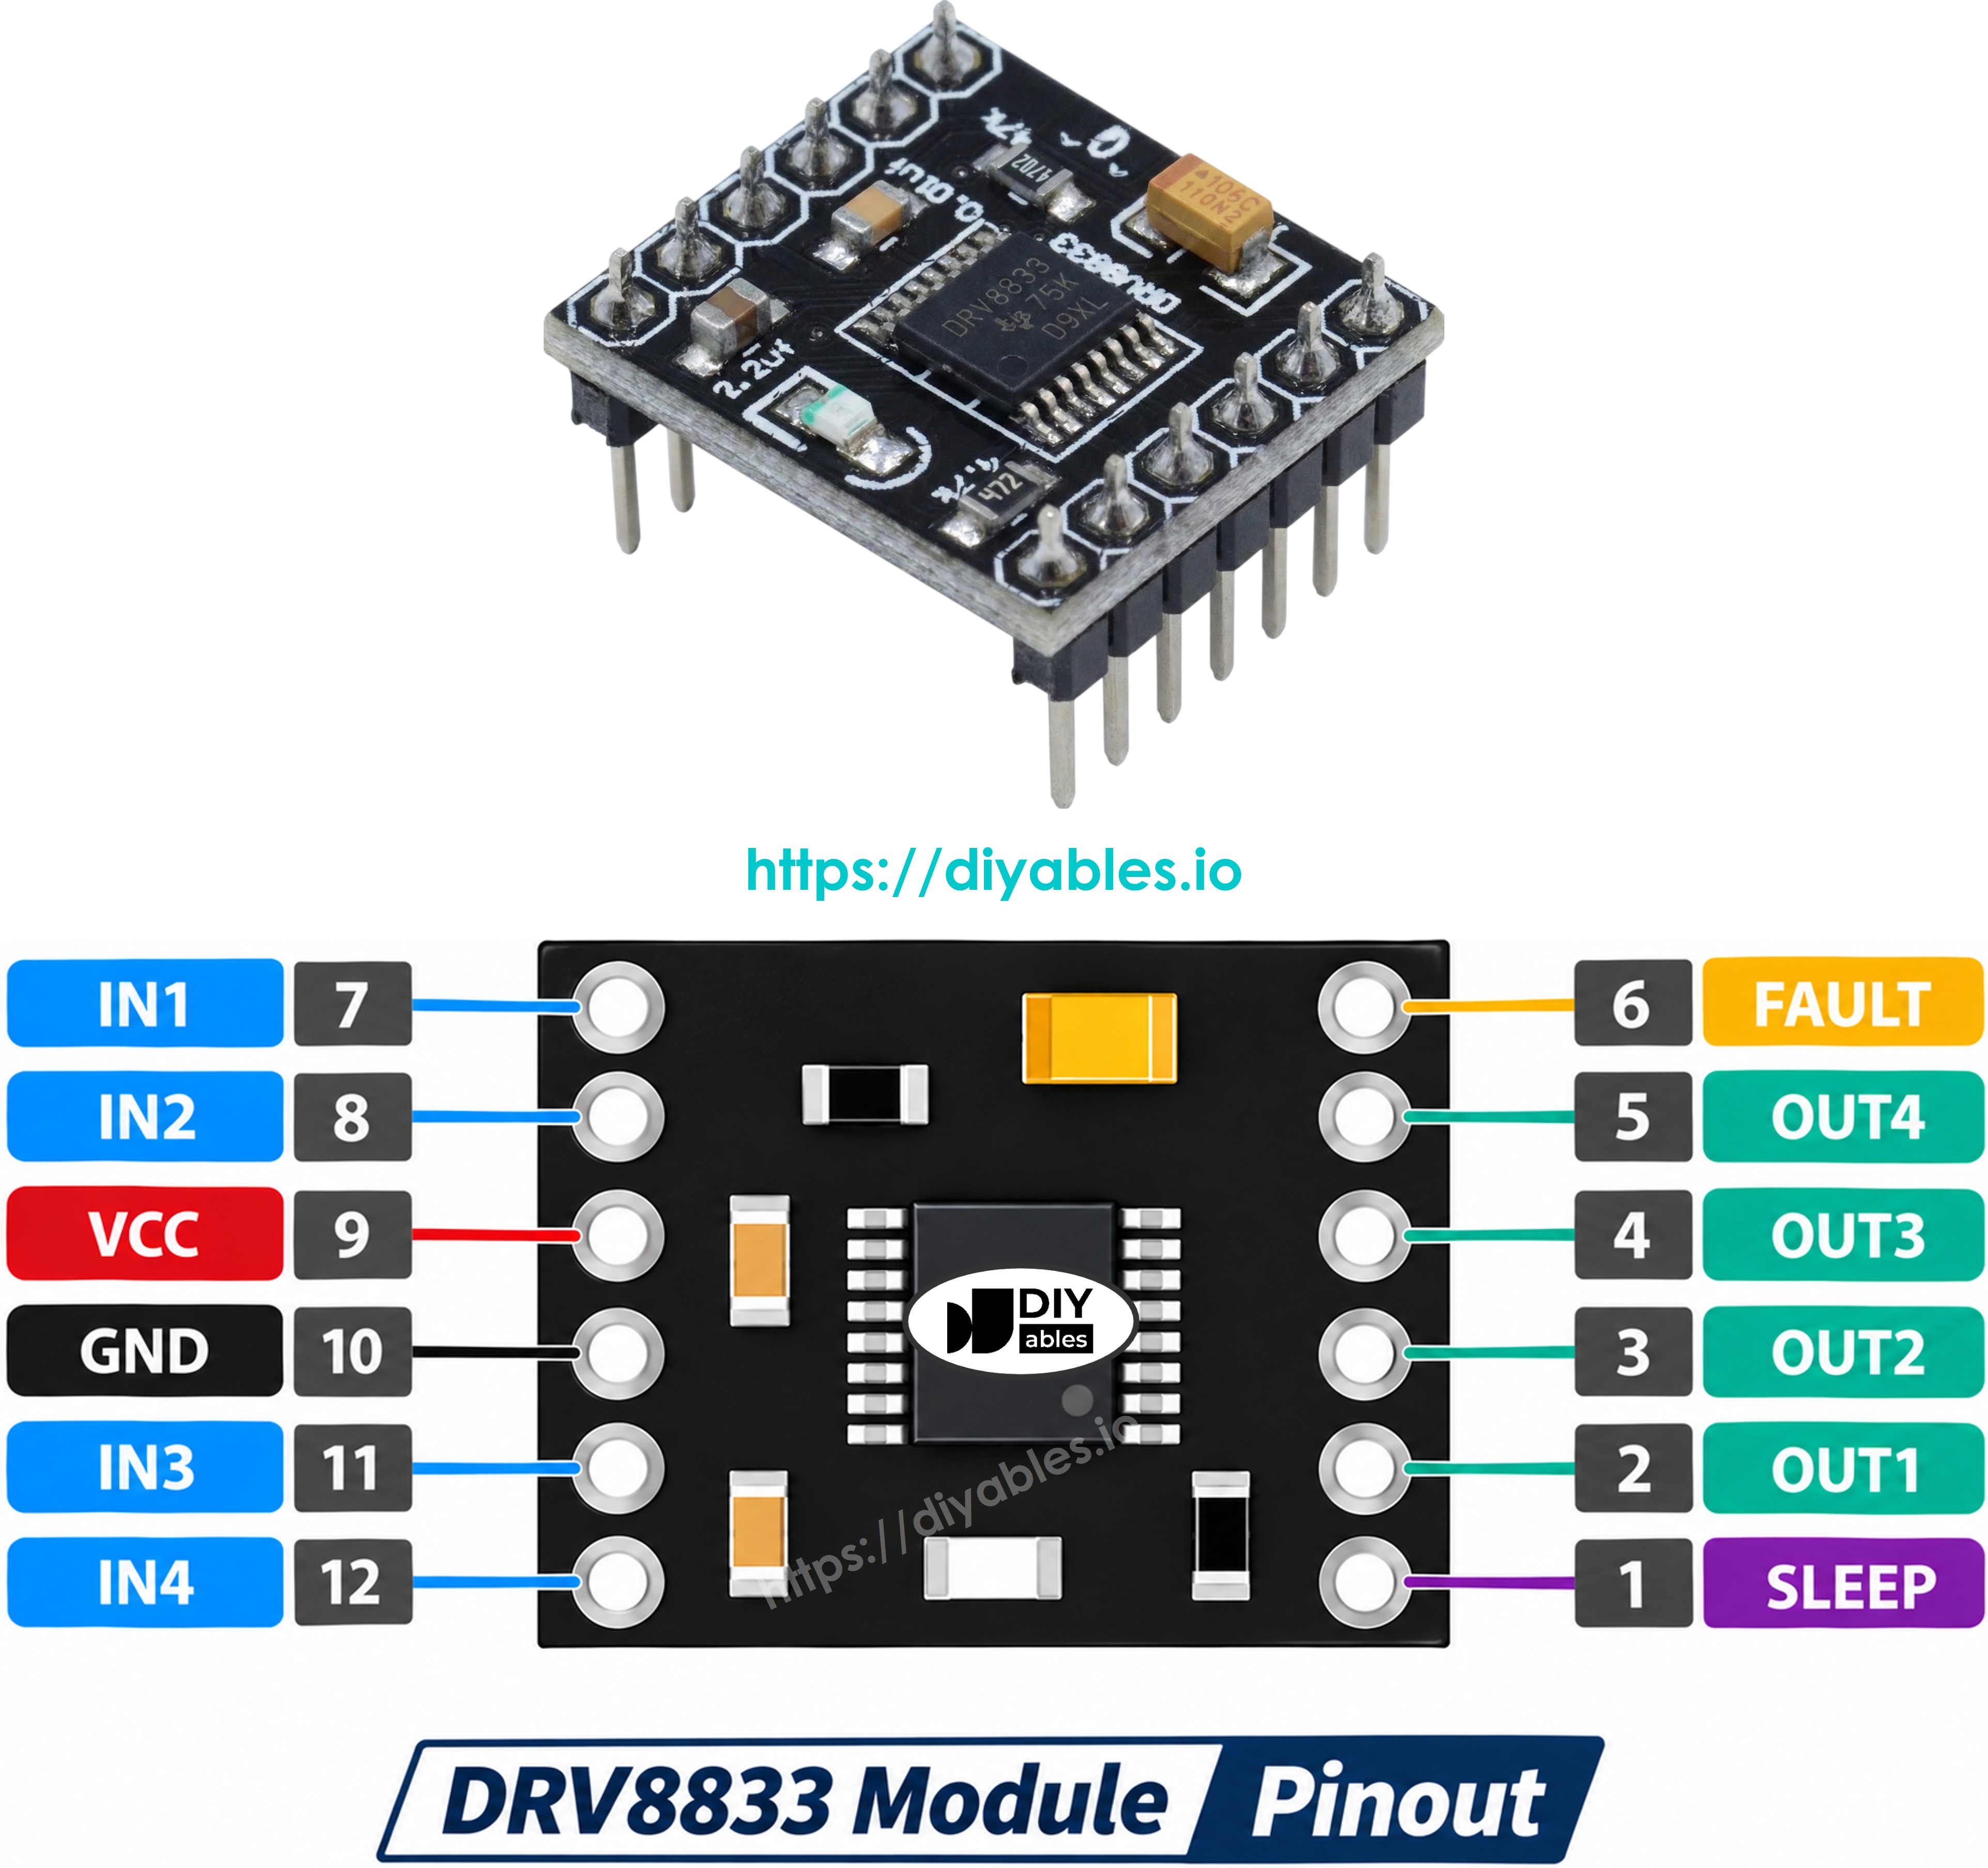
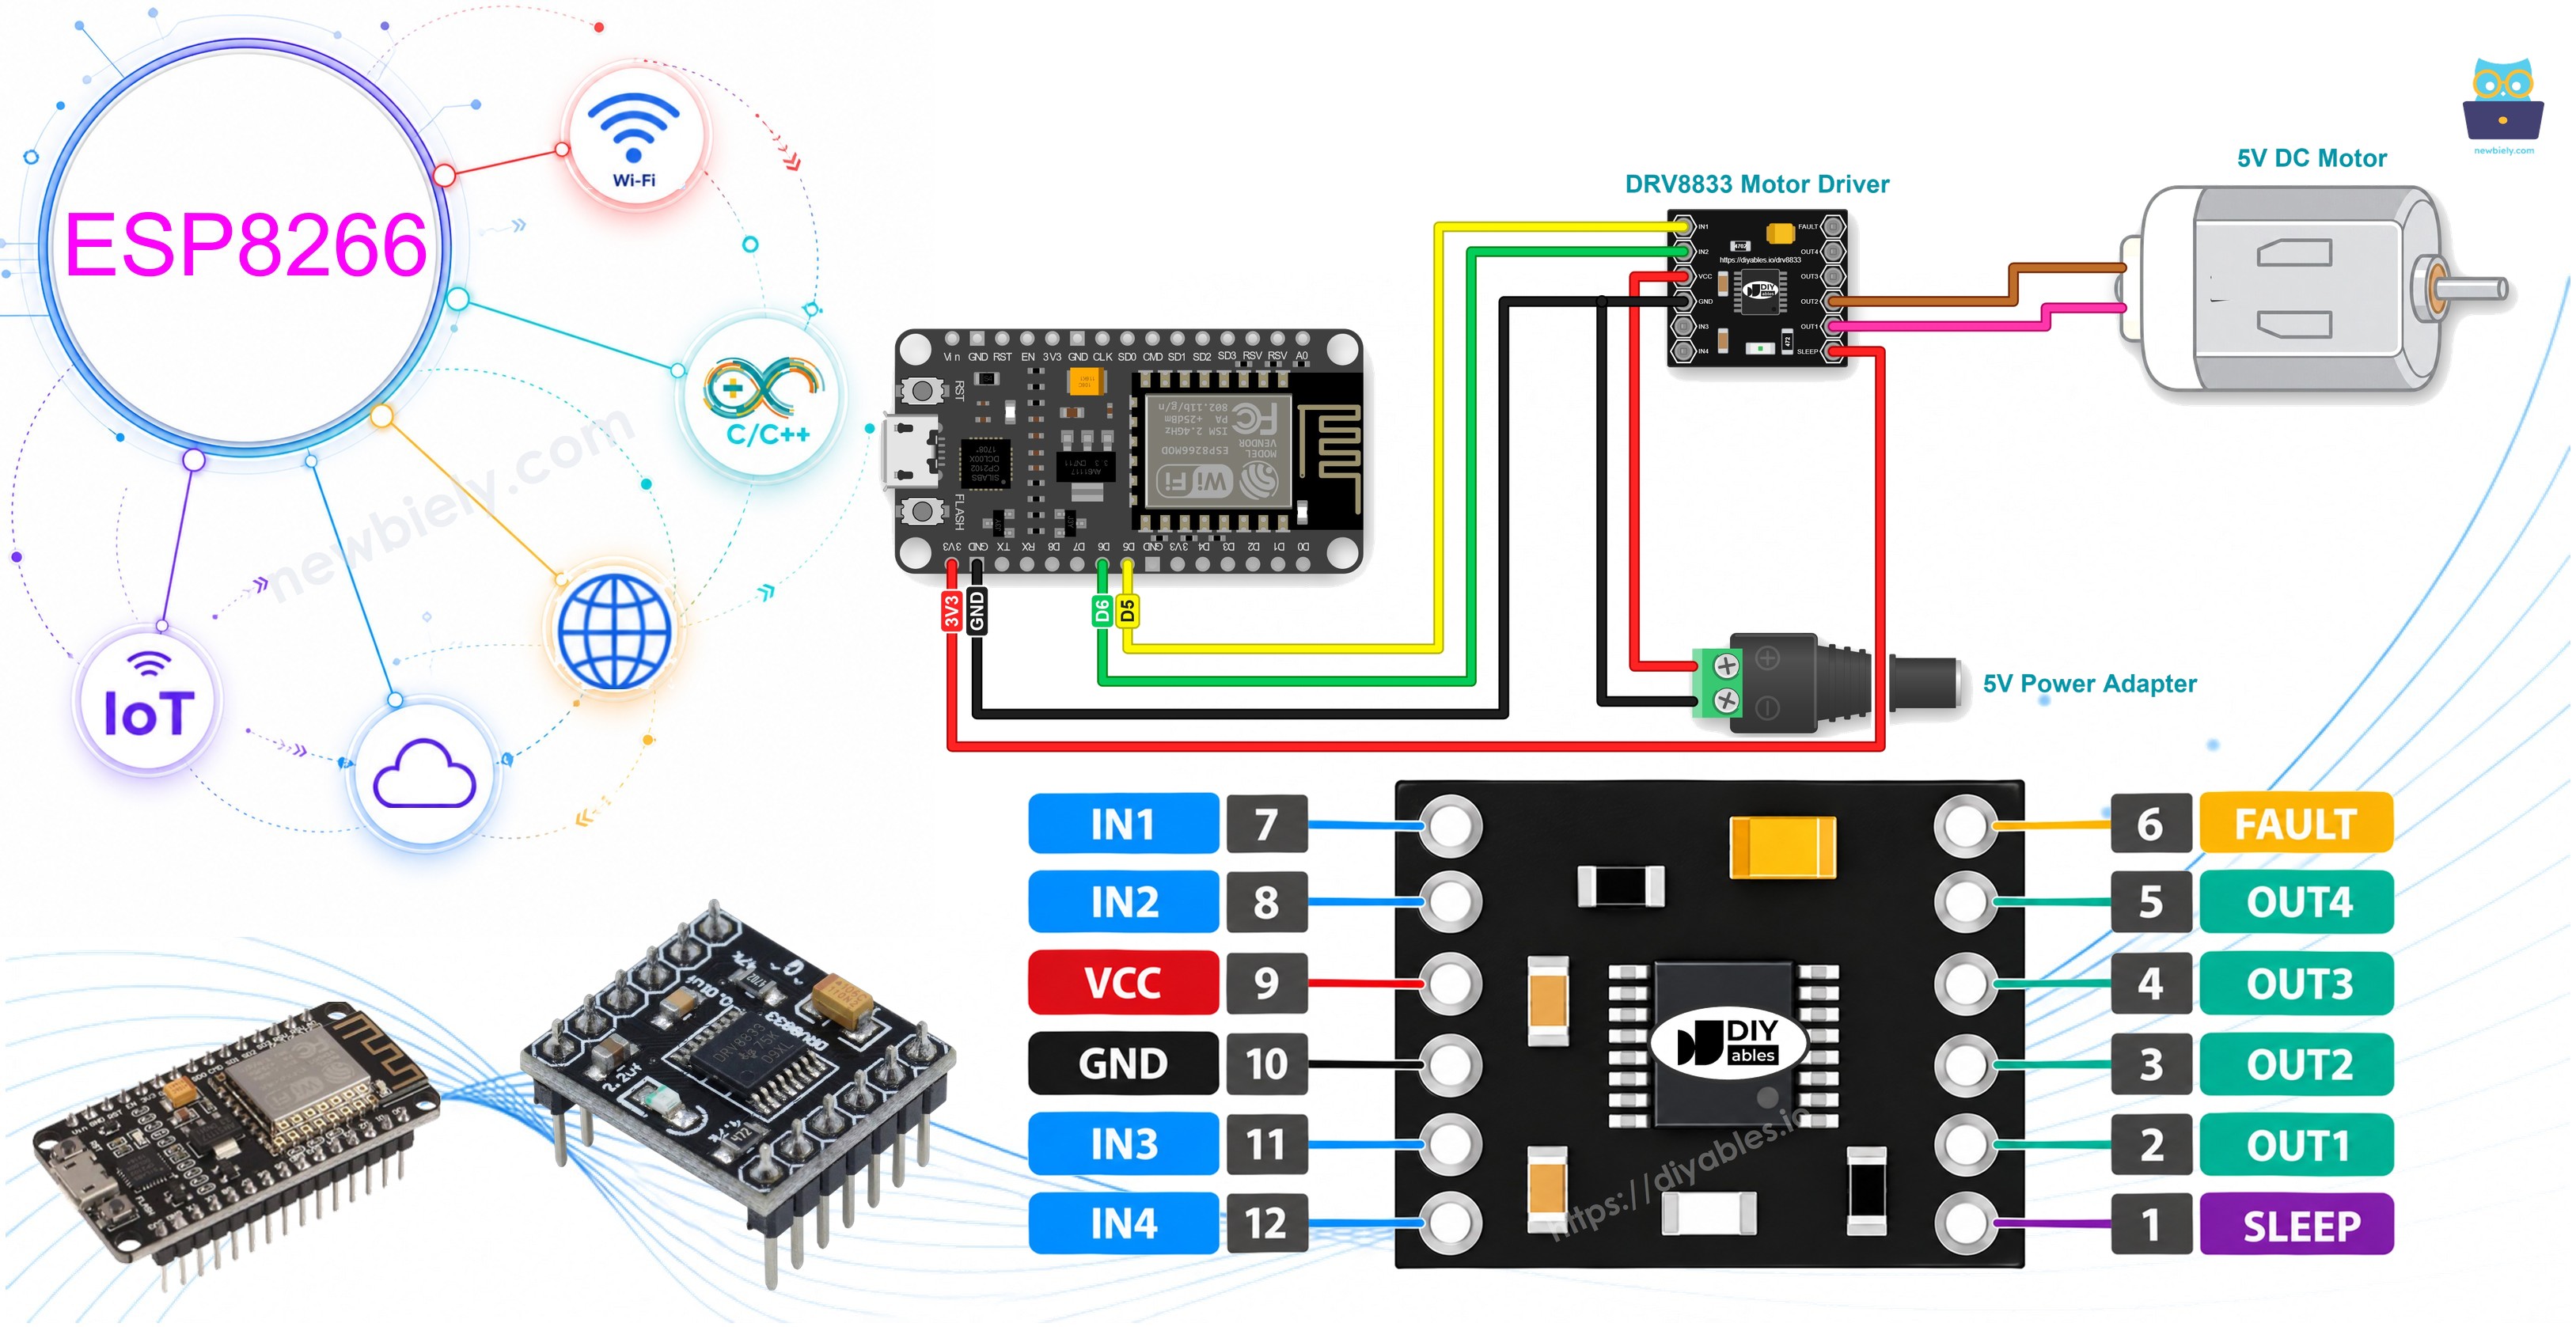
El controlador DRV8833 puede controlar dos motores de corriente continua de forma independiente y al mismo tiempo, llamados motor A y motor B. Este controlador tiene 12 pines en total, seis en cada lado.
Los pines comunes para ambos motores:
- Pin VCC: este pin suministra energía para los motores, con un rango de voltaje de 2.7 a 10.8V. En este tutorial, recibe 5V del adaptador de corriente.
- Pin GND: este es un pin de tierra común. Va a GND del ESP8266 y al negativo del adaptador de corriente.
- Pin SLEEP (EEP en algunas placas): LOW pone el controlador en reposo y HIGH lo despierta. Dentro del chip está puesto a LOW, así que si lo dejas libre, el controlador duerme y el motor nunca se mueve. Conéctalo al pin 3V3 del NodeMCU.
- Pin FAULT: este pin pasa a LOW cuando el chip detecta un problema. Es opcional y no lo usamos aquí.
Pines del motor A (canal A):
- Pines IN1 e IN2: son los pines de control del motor A, tanto para la velocidad como para la dirección. No hay un pin de velocidad aparte. Ambos deben conectarse a pines PWM del ESP8266.
- Pines OUT1 y OUT2: estos pines se conectan al motor A.
Pines del motor B (canal B):
- Pines IN3 e IN4: estos pines fijan la dirección y la velocidad del motor B, de la misma forma que IN1 e IN2.
- Pines OUT3 y OUT4: estos pines se conectan al motor B y le dan energía.
El controlador DRV8833 solo necesita una entrada de alimentación, en los pines VCC y GND. Genera su propio voltaje lógico internamente, así que no se necesita una alimentación lógica de 5V.
Un ESP8266 y un controlador DRV8833 pueden mover dos motores de corriente continua al mismo tiempo, y cada motor puede hacer algo diferente. Para regular cada motor, solo necesitamos dos pines del ESP8266.
※ Nota:
El resto de este tutorial se centrará en controlar un motor de corriente continua usando el canal A. Se pueden seguir pasos similares para controlar el otro motor de corriente continua.
Cómo controlar la velocidad de un motor de corriente continua mediante el controlador DRV8833
El DRV8833 no tiene pin ENA. Para fijar la velocidad, enviamos una señal PWM a un pin de entrada y mantenemos el otro pin de entrada en LOW. Esto se puede hacer así:
- Usar un pin del ESP8266 que pueda hacer PWM para IN1, y otro para IN2 del DRV8833
- Generar una señal PWM en IN1 (o en IN2 para la otra dirección) usando la función analogWrite(). El controlador DRV8833 amplificará la señal PWM para el motor de corriente continua.
La velocidad puede variar entre 0 y 255. Cuando la velocidad es 0, el motor deja de moverse. A una velocidad de 255, el motor gira a su velocidad máxima. Los núcleos antiguos del ESP8266 usaban un rango de 0 a 1023, por eso el código llama a analogWriteRange(255) en setup() para que 255 sea la velocidad máxima en todos los núcleos.
Cómo controlar la dirección de un motor de corriente continua mediante el controlador DRV8833
El pin de entrada que recibe la señal PWM elige la dirección. La tabla a continuación muestra cómo controlar la dirección del canal A.
| Pin IN1 | Pin IN2 | Dirección |
|---|---|---|
| LOW | LOW | El motor A se detiene (gira libre) |
| HIGH | HIGH | El motor A se detiene (frena) |
| PWM | LOW | El motor A gira en sentido horario |
| LOW | PWM | El motor A gira en sentido antihorario |
En consecuencia:
- Código ESP8266 para girar en sentido horario.
- Código ESP8266 para girar en sentido antihorario.
※ Nota:
El giro del motor de corriente continua se puede invertir conectando los pines OUT1 y OUT2 al revés.
Cómo detener el giro de un motor de corriente continua
Hay dos métodos para detener un motor de corriente continua:
- Poner IN1 e IN2 en LOW a la vez, así el motor no recibe energía y gira libre hasta detenerse.
- Cuando ambas entradas, IN1 e IN2, pasan a HIGH, el controlador frena el motor, así se detiene más rápido.
Cómo controlar un motor de corriente continua usando el controlador DRV8833.
Diagrama de cableado
El NodeMCU, el DRV8833 y el motor se conectan solo con cables jumper.
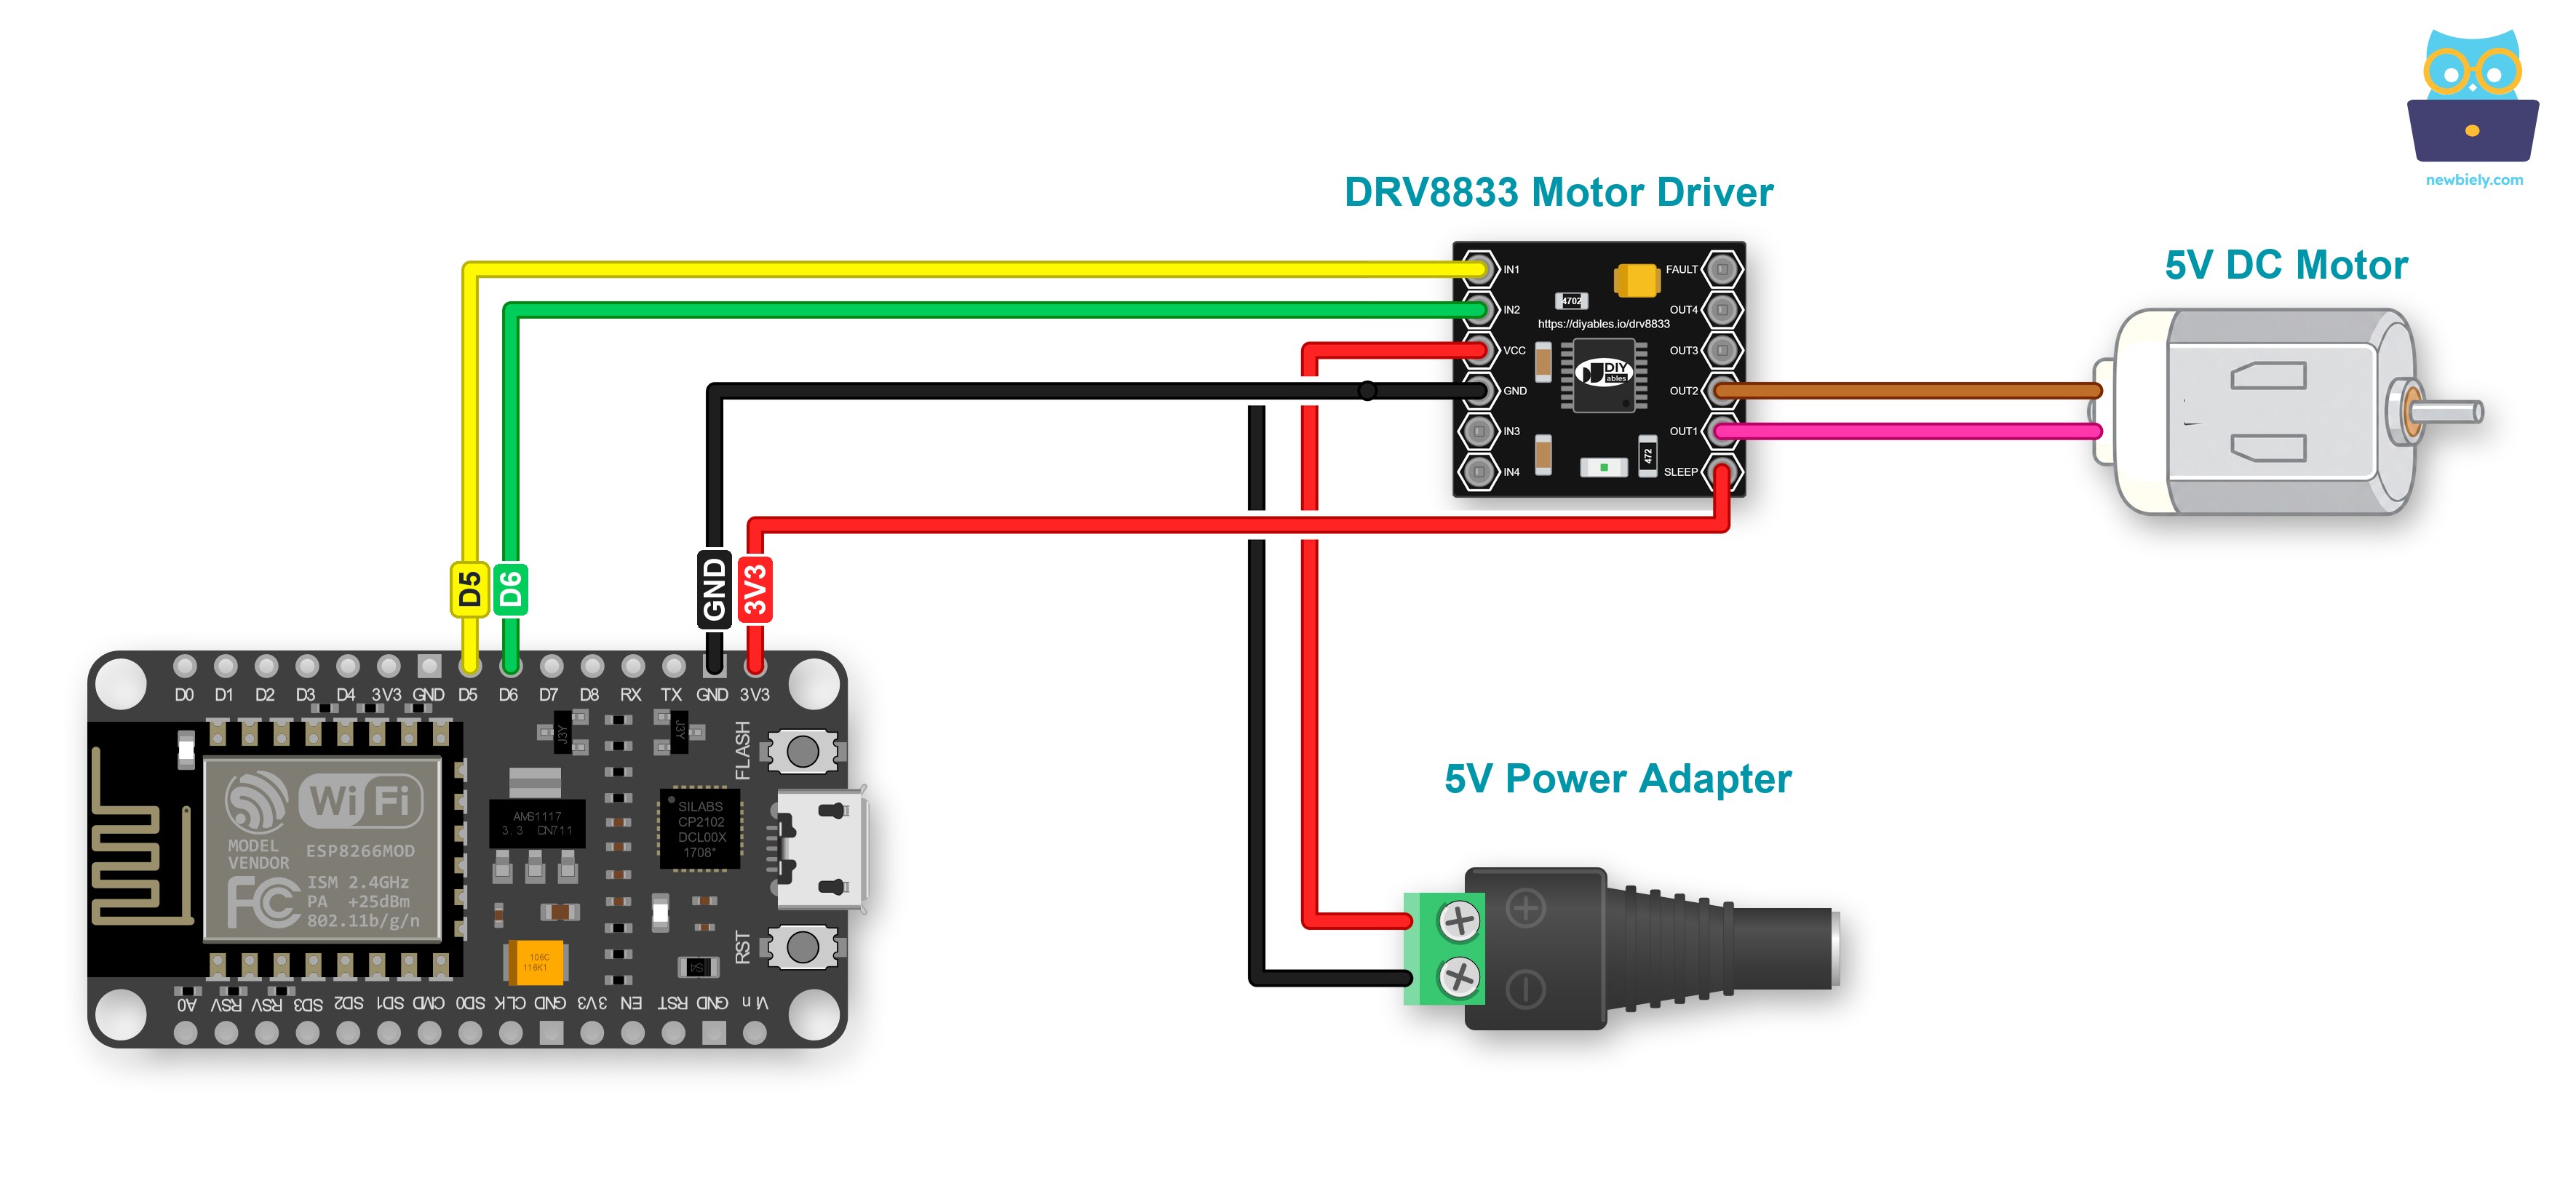
This image is created using Fritzing. Click to enlarge image
Para obtener m\u00e1s informaci\u00f3n, consulte Pines del ESP8266 y c\u00f3mo alimentar ESP8266 y otros componentes.
| Pin del DRV8833 | Conectar a |
|---|---|
| IN1 | ESP8266 D5 (GPIO14) |
| IN2 | ESP8266 D6 (GPIO12) |
| GND | GND del ESP8266, y (-) del adaptador de 5V a través del conector de alimentación DC |
| VCC | (+) del adaptador de 5V a través del conector de alimentación DC |
| OUT1, OUT2 | los dos cables del motor DC |
| SLEEP | 3V3 del ESP8266 |
| FAULT | sin conectar |
D5 y D6 admiten PWM y no son pines de arranque, así el motor no puede afectar el inicio del ESP8266.
Código ESP8266
El siguiente código hace:
- Aumenta la velocidad de un motor de corriente continua
- Cambia la dirección
- Disminuye la velocidad de un motor de corriente continua
- Detiene el motor
Pasos R\u00e1pidos
Para empezar con ESP8266 en el IDE de Arduino, sigue estos pasos:
- Consulta el tutorial cómo configurar el entorno para ESP8266 en Arduino IDE si es la primera vez que usas ESP8266.
- Conecta los componentes como se muestra en el diagrama. Por ahora deja el adaptador de 5V desconectado.
- Conecta la placa ESP8266 a tu computadora mediante un cable USB.
- Abre Arduino IDE en tu computadora.
- Selecciona la placa ESP8266 correcta, como (p. ej. NodeMCU 1.0 (ESP-12E Module)), y su puerto COM correspondiente.
- Copia el código y ábrelo en el Arduino IDE.
- Haz clic en el botón Upload del Arduino IDE para compilar y subir el código al ESP8266.
- Conecta el adaptador de 5V para alimentar el motor.
- Si el motor no se mueve en absoluto, revisa primero el cable SLEEP: debe ir a 3V3, o el DRV8833 se queda dormido.
- Deberías observar:
- El motor DC acelerará y luego girará a su velocidad máxima durante 2 segundos.
- La dirección del motor DC cambiará.
- El motor DC girará a su velocidad máxima en la dirección opuesta durante 2 segundos.
- El motor DC desacelerará.
- El motor DC se detendrá durante 2 segundos.
- Este proceso se repetirá.
※ Nota:
Este tutorial te enseña cómo controlar la velocidad de un motor de corriente continua en relación con su velocidad máxima. Para controlar la velocidad absoluta (en revoluciones por segundo), necesitaremos usar un controlador PID y un encoder. El control de la velocidad absoluta del motor de corriente continua se tratará en un tutorial aparte.
Cómo controlar dos motores de corriente continua usando el controlador DRV8833
El motor B va en OUT3 y OUT4, e IN3 e IN4 usan otros dos pines PWM del ESP8266. Un ejemplo completo con dos motores, con movimientos de un coche robot, está en el tutorial ESP8266 - Controlador de motor DC DRV8833.
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.