
Arduino Nano - Actuador
Este tutorial te enseña cómo usar Arduino Nano para controlar un actuador lineal. En detalle, aprenderemos:
- Cómo funciona un actuador lineal
- Cómo programar Arduino Nano para hacer que un actuador lineal se extienda o se retraiga
- Cómo programar Arduino Nano para controlar la velocidad de un actuador lineal
Hay dos tipos de actuadores lineales:
- Actuador lineal sin retroalimentación: Por lo general se utiliza para extenderse o retraerse al máximo. No se puede controlar hasta una posición exacta.
- Actuador lineal con retroalimentación: La señal de retroalimentación permite controlarlo para extenderse o retraerse hasta una posición exacta.
Este tutorial es para un actuador lineal sin retroalimentación. Si te interesa aprender sobre un actuador lineal con retroalimentación, consulta el tutorial Arduino Nano - Actuador con retroalimentación.
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Acerca del actuador lineal
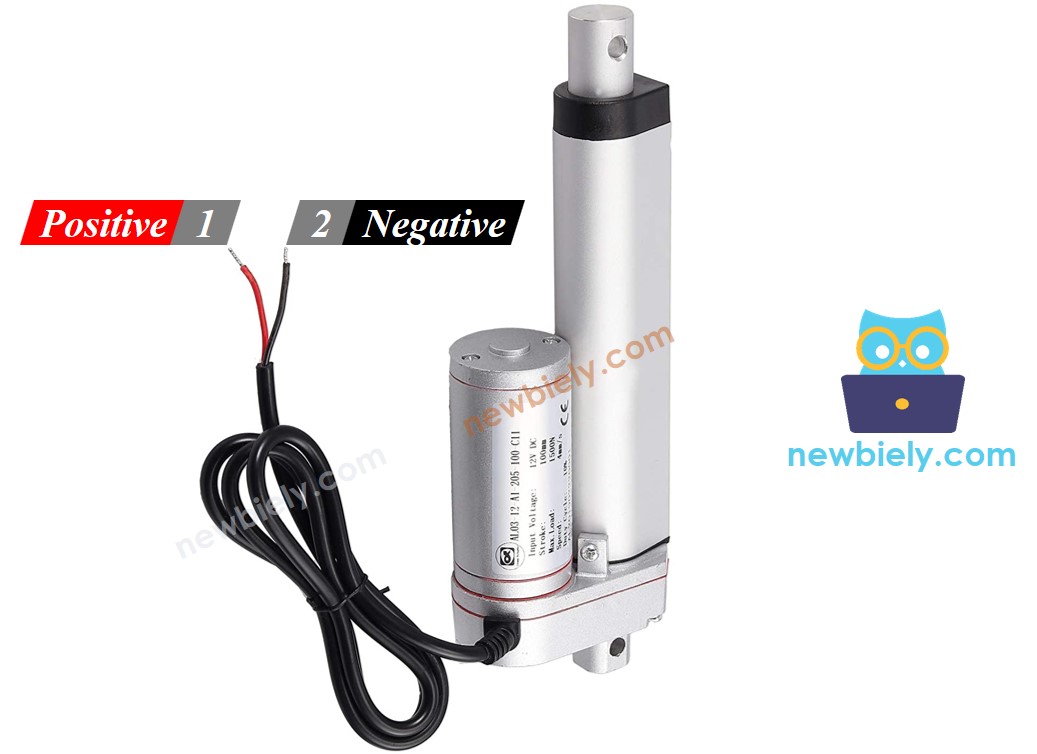
Distribución de pines del actuador lineal
Un actuador lineal tiene dos cables, típicamente:
- El cable positivo suele ser rojo
- El cable negativo suele ser negro
Cómo funciona
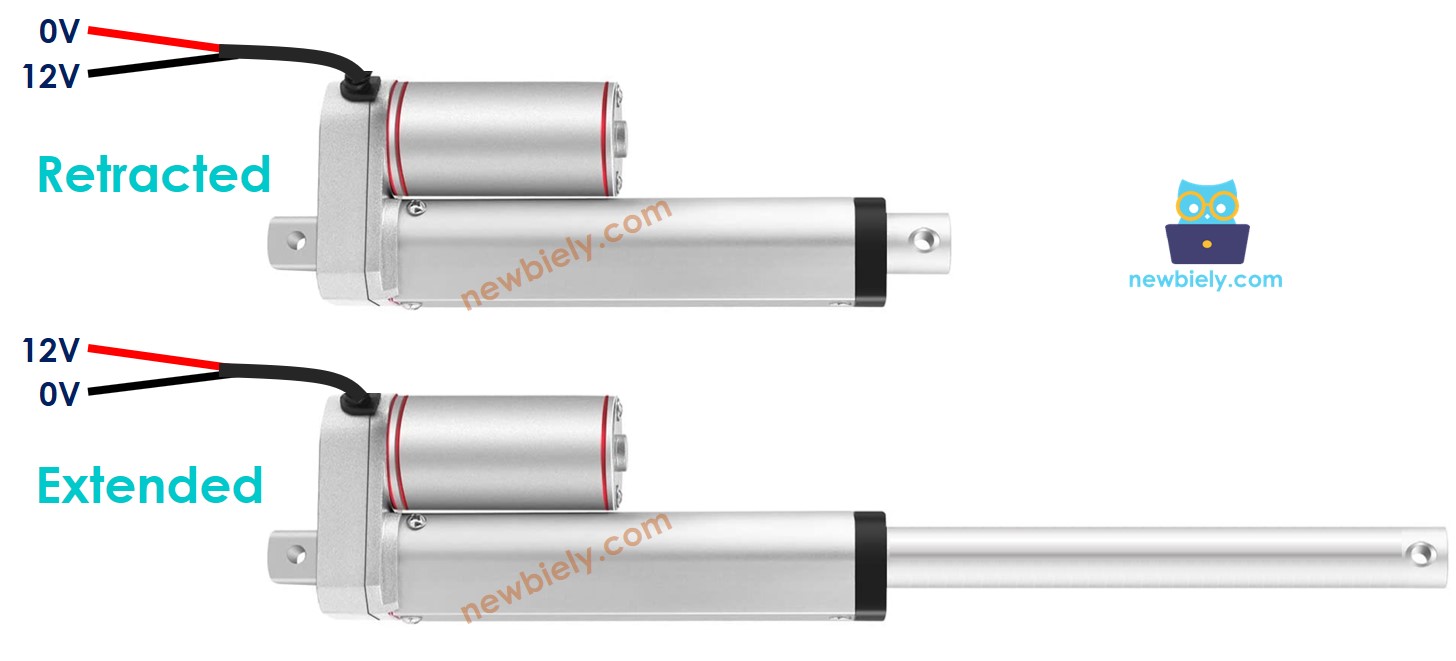
Al comprar un actuador lineal, es esencial conocer el voltaje que necesita. Por ejemplo, consideremos un actuador lineal de 12V.
Cuando alimentas el actuador lineal de 12V con una fuente de 12V:
- Conecta 12V al cable positivo y GND al cable negativo: el actuador lineal se extiende a velocidad máxima hasta que llega al límite.
- Conecta 12V al cable negativo y GND al cable positivo: el actuador lineal se retrae a velocidad máxima hasta que llega al límite.
Si se corta la alimentación del actuador mientras se está extendiendo o retrayendo, el movimiento se detendrá.
※ Nota:
Un motor DC, un servomotor y un motor paso a paso sin engranajes no pueden mantener su posición bajo carga si se corta la alimentación. En cambio, un actuador puede mantener su posición aunque ya no reciba alimentación mientras soporta una carga.
Si el voltaje de la fuente de alimentación de un actuador lineal es inferior a 12V, el actuador lineal seguirá extendiéndose y retrayéndose, pero no a su velocidad máxima. Cambiar el voltaje de la fuente de alimentación puede alterar la velocidad del actuador lineal, pero este método no se suele utilizar debido a la dificultad para controlar el voltaje. Un enfoque más práctico es mantener fijo el voltaje de la fuente de alimentación y controlar la velocidad del actuador lineal mediante una señal PWM. Cuanto mayor sea el ciclo de trabajo del PWM, más rápido se extenderá y se retraerá el actuador lineal.
Cómo controlar un actuador lineal con Arduino Nano
Controlar un actuador lineal implica:
- Extender el actuador lineal a su velocidad máxima.
- Retraer el actuador lineal a su velocidad máxima.
- (Opcional) Regular la velocidad de extensión y retracción.
Arduino Nano puede generar una señal para controlar el actuador lineal, pero tiene voltaje y corriente bajos. Por lo tanto, es necesario colocar un controlador de hardware entre Arduino Nano y el actuador lineal para:
- Amplificar la señal de control del Arduino Nano
- Recibir otra señal de control del Arduino Nano para invertir la polaridad de la fuente de alimentación y controlar la dirección.
※ Nota:
- Este tutorial puede usarse con cualquier tipo de actuador lineal. Un actuador lineal de 12V es solo un ejemplo.
- Al controlar un actuador lineal de 5V, aunque el pin del Arduino Nano entregue 5V (el mismo voltaje que el actuador lineal), aún se necesita un controlador entre el Arduino Nano y el actuador lineal, porque el pin del Arduino Nano no proporciona suficiente corriente para el actuador lineal.
Existen numerosos tipos de chips y módulos que pueden usarse como controladores de actuadores lineales. En este tutorial usaremos el controlador BTS7960. Un actuador consume una corriente grande cuando arranca y cuando empuja contra su tope, y el BTS7960 maneja esa corriente con facilidad.
※ Nota:
También puedes usar relés como controlador. Sin embargo, se necesitan cuatro relés para controlar un único actuador lineal (tanto para extender como para retraer).
Acerca del controlador BTS7960
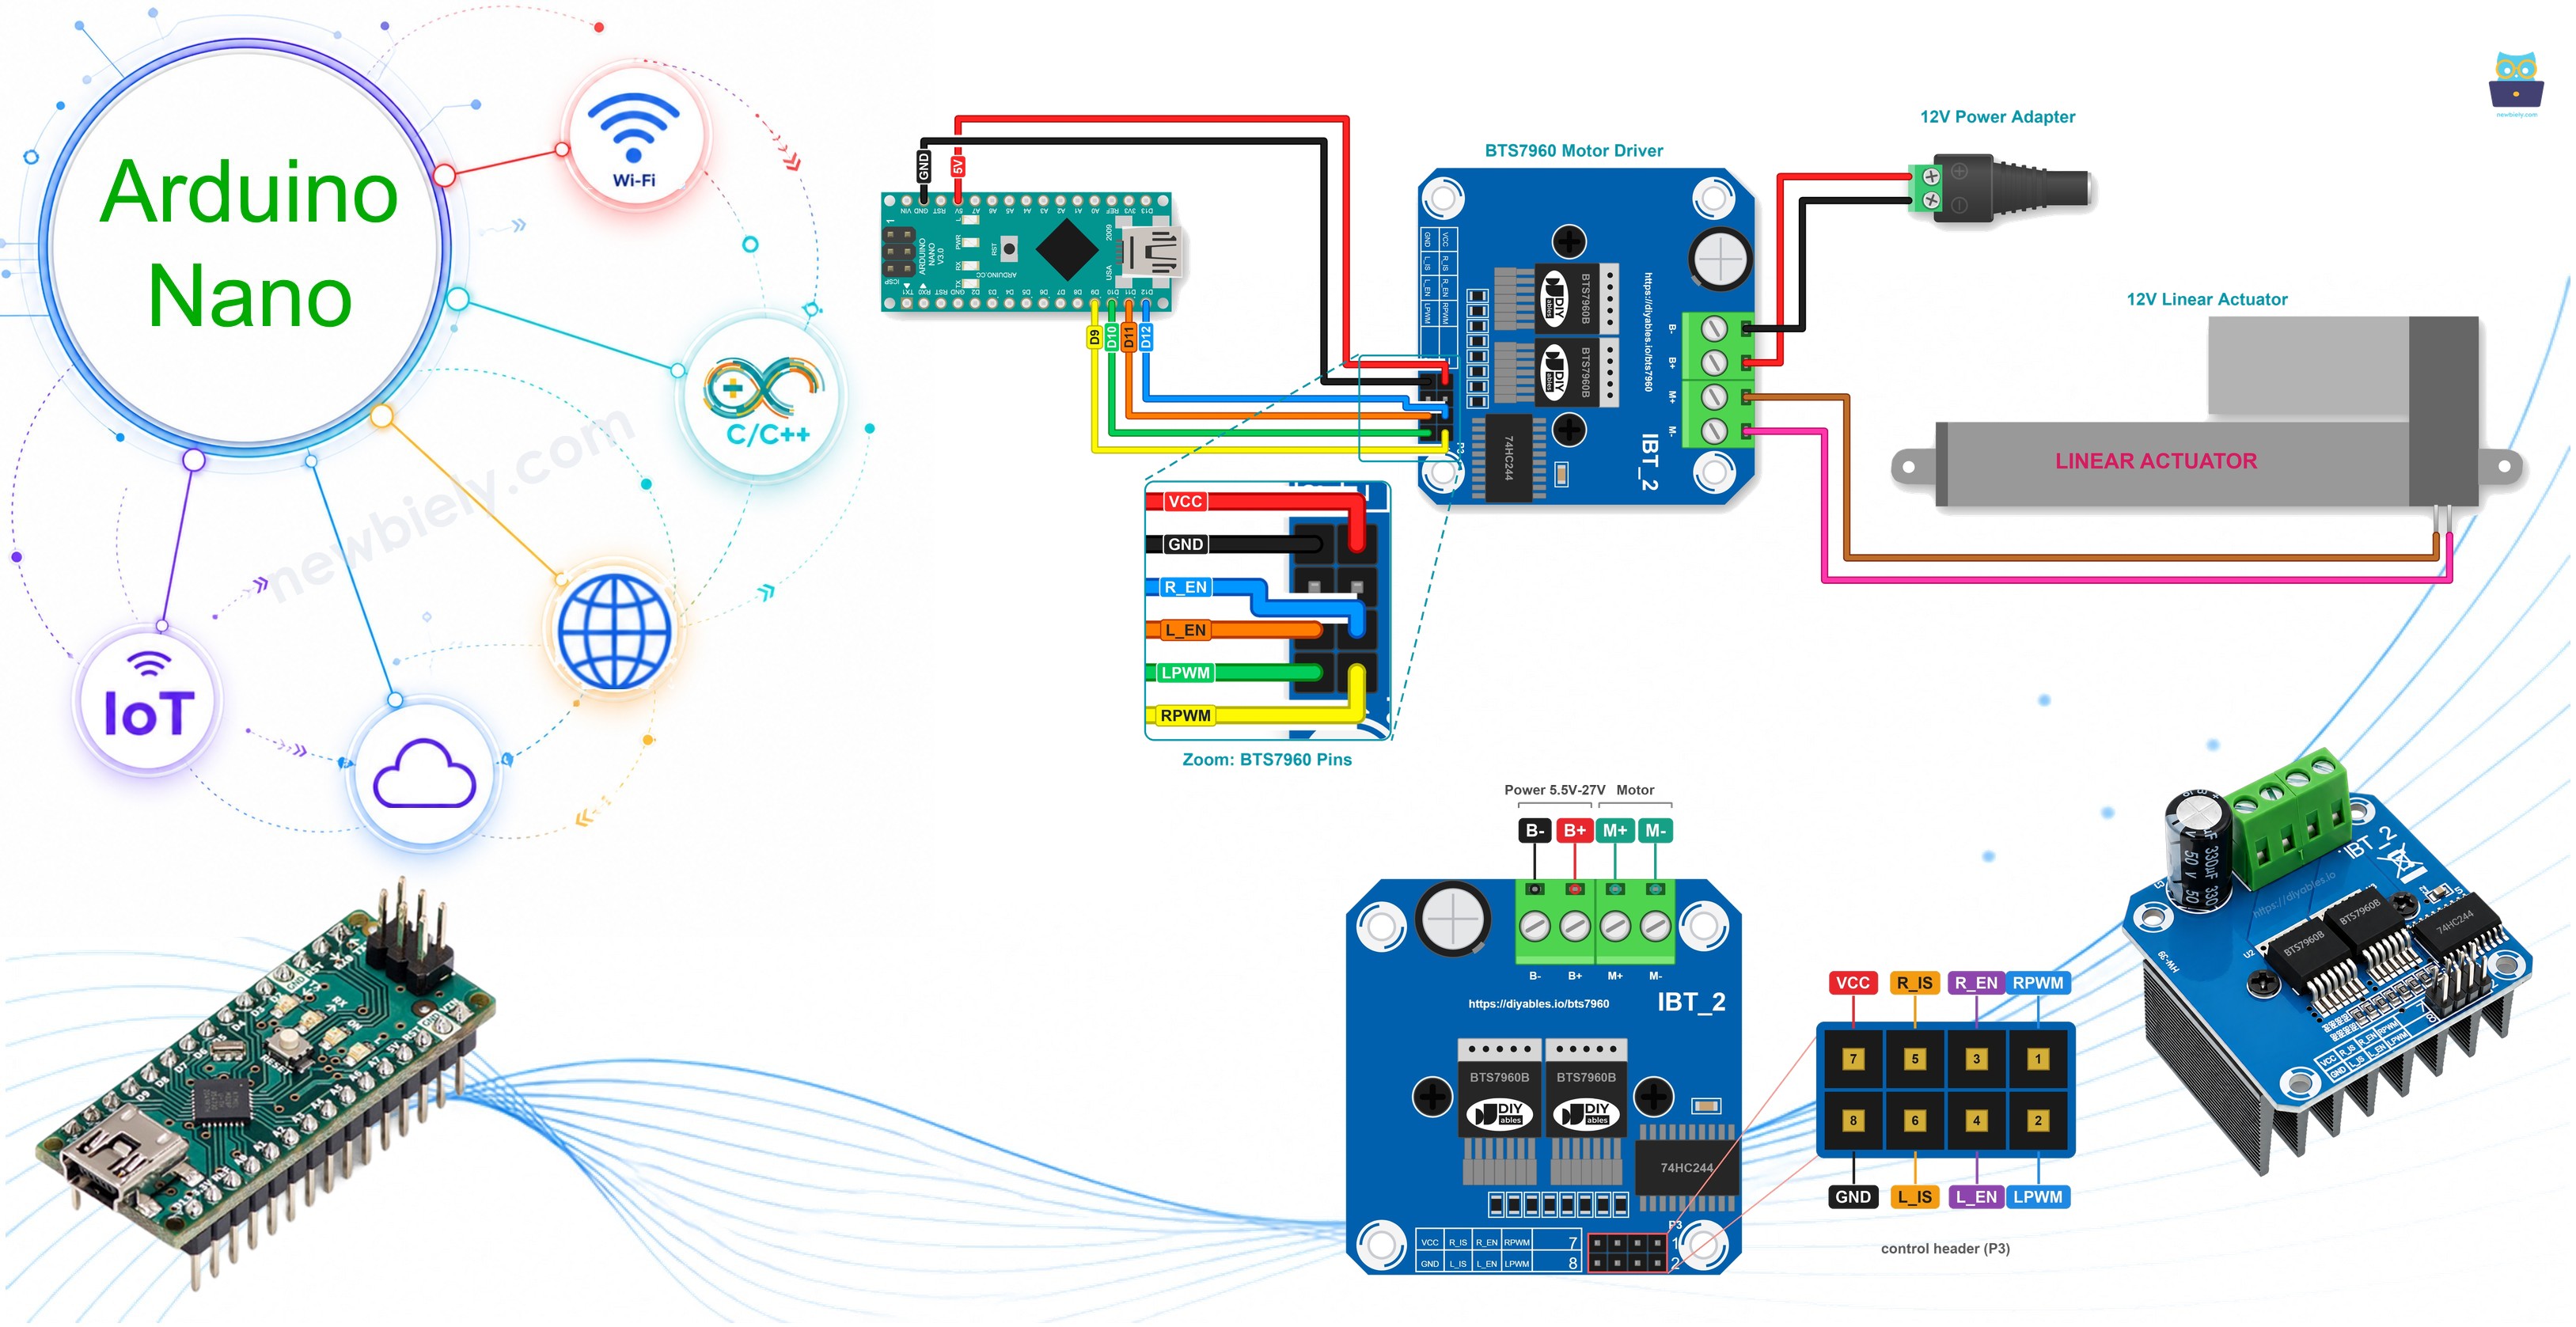
El módulo BTS7960 (también vendido como IBT-2) lleva dos chips de medio puente BTS7960B sobre un gran disipador. Juntos, los dos chips forman un puente H, así que un módulo controla un actuador lineal en ambas direcciones. Este tutorial te enseña cómo usarlo para controlar un actuador lineal.
Algunos datos clave:
- Alimentación del actuador en B+ y B-: de 5.5V a 27V. Aquí usamos 12V.
- Corriente: hasta 43A en el pico. Esto es mucho más de lo que necesita un actuador de 12V.
- Pin VCC: 5V para el pequeño chip lógico 74HC244 de la placa. No alimenta al actuador.
- Las entradas de control aceptan señales de 3.3V a 5V, así que los pines de 5V del Arduino Nano las controlan directamente.
- Casi no se pierde voltaje en su interior, así que el actuador recibe casi los 12V completos. El antiguo L298N perdía unos 2V.
Distribución de pines del controlador BTS7960
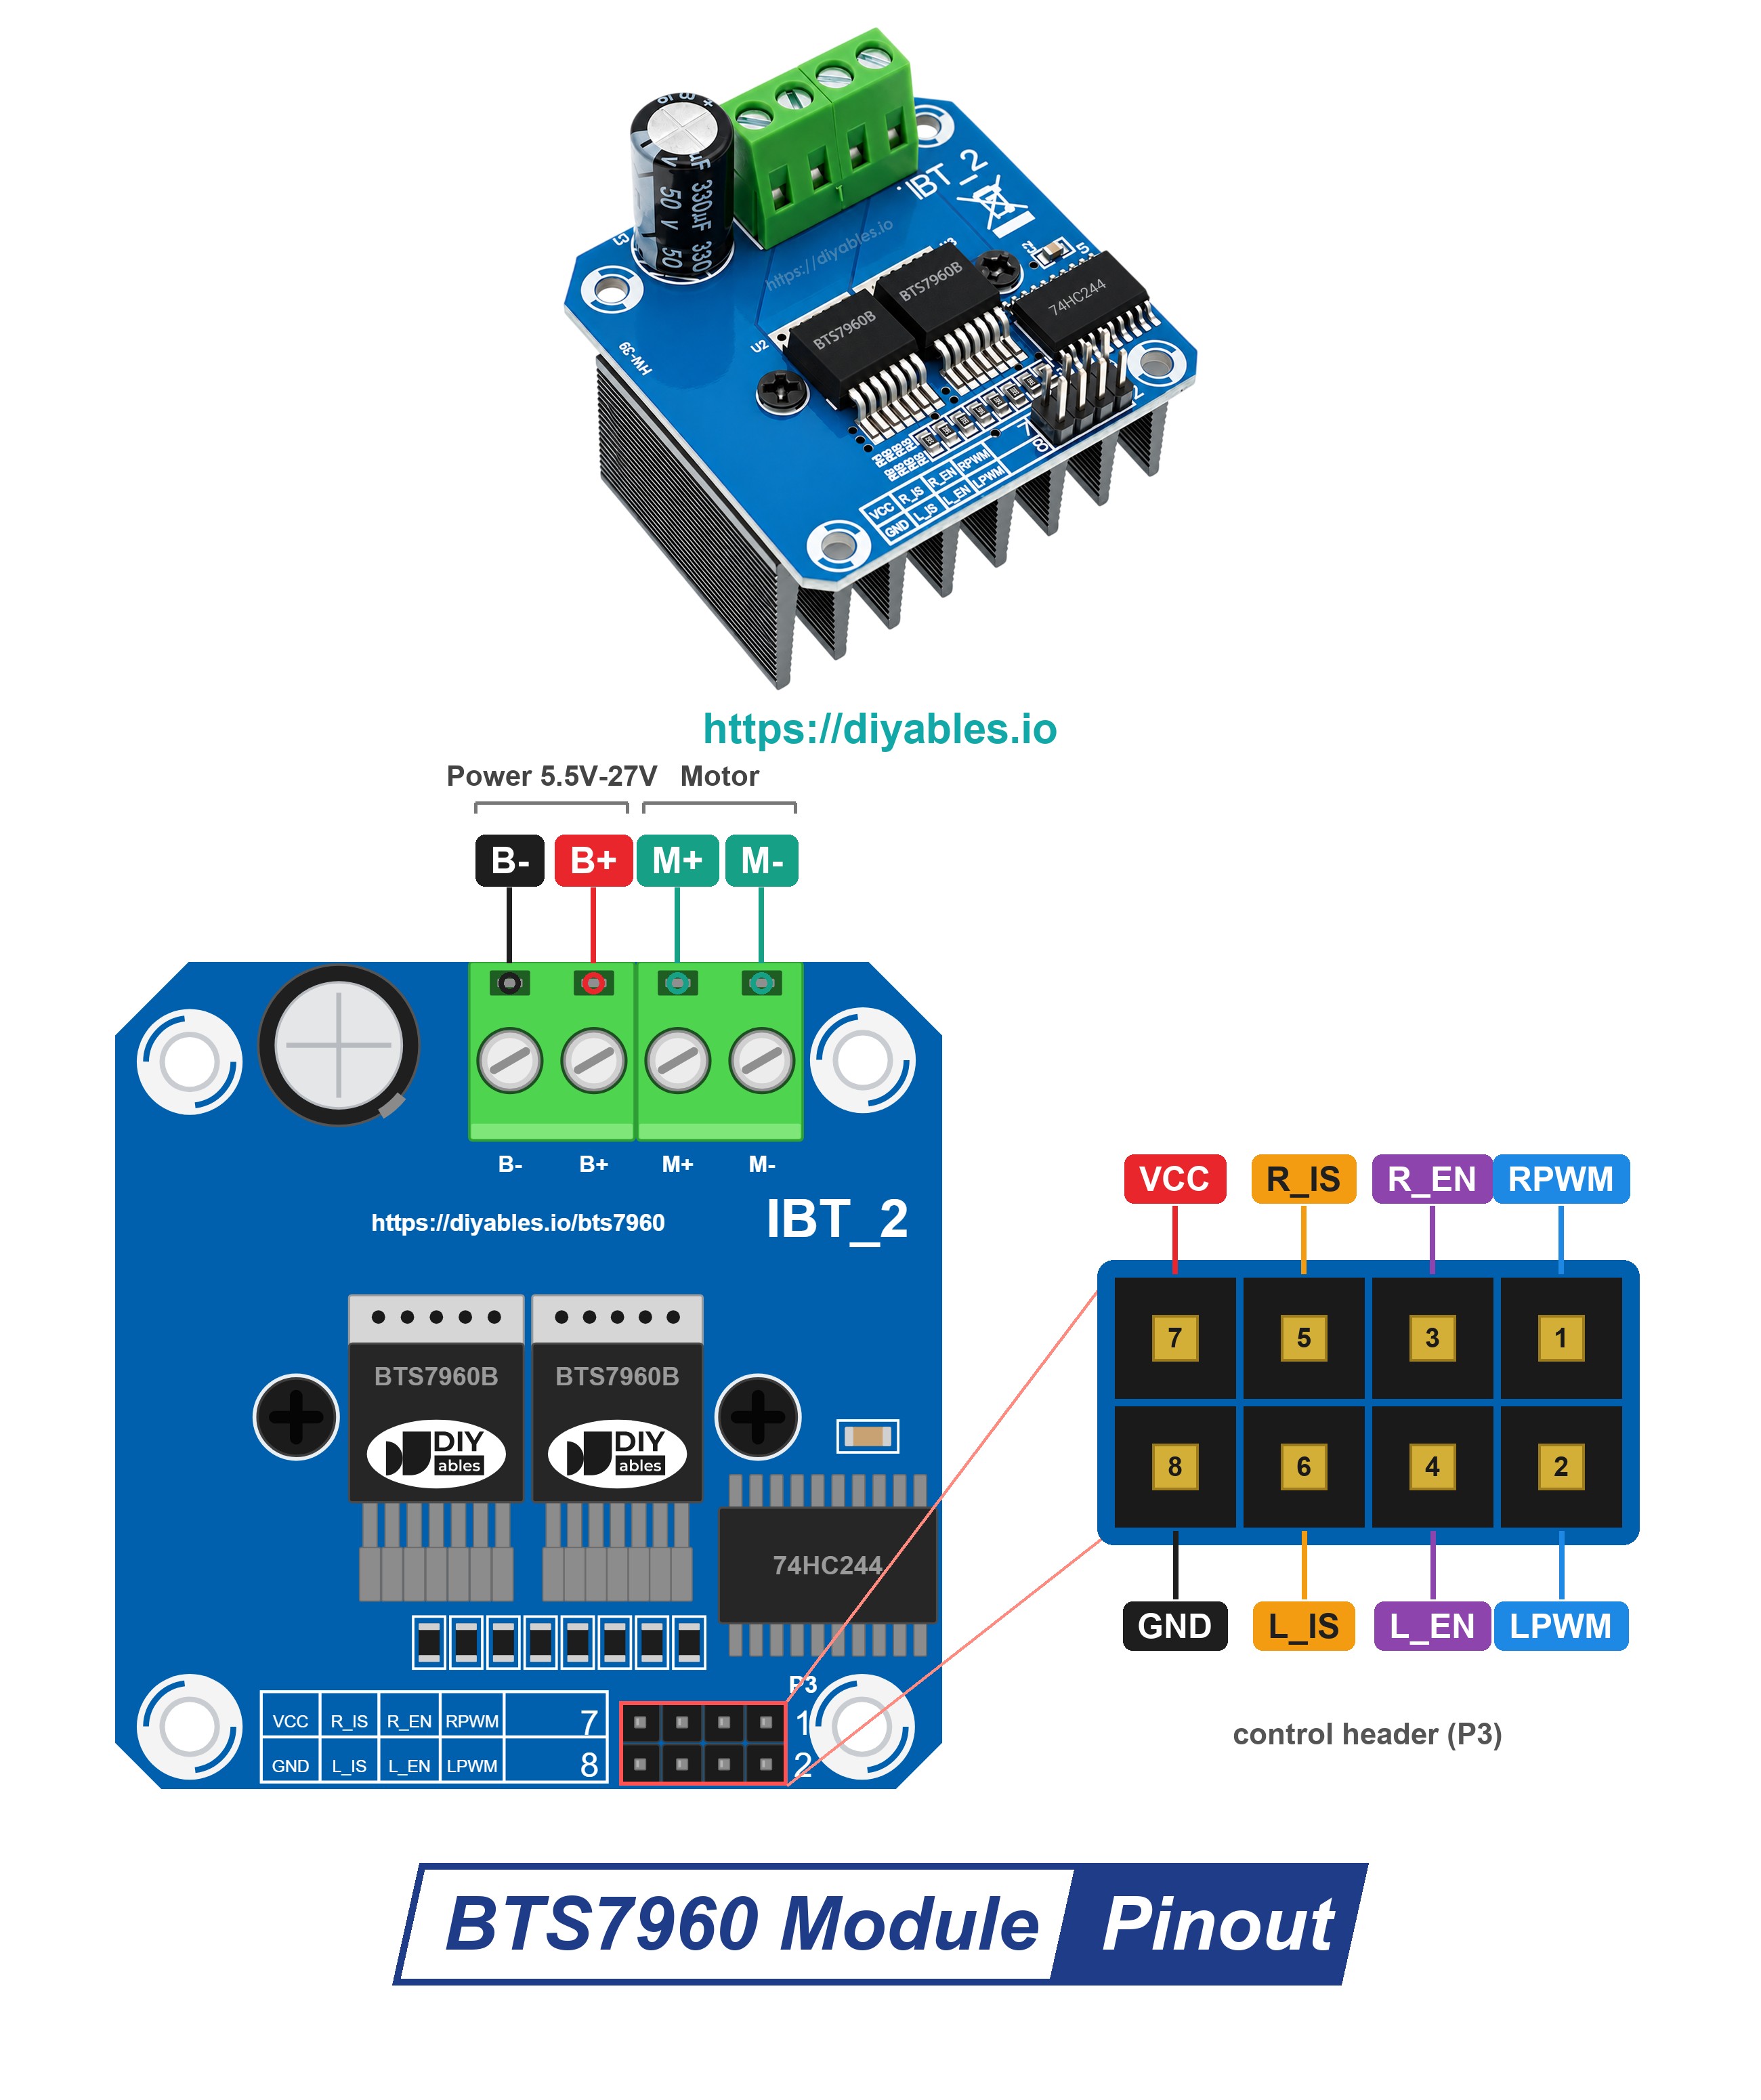
En el controlador BTS7960 encontrarás 8 pines de control en un conector y 4 borneras de tornillo para los cables de alimentación y del actuador.
Los pines del conector de control:
- Pin RPWM: el actuador lineal se extiende mientras este pin recibe PWM, y un ciclo de trabajo mayor da una velocidad mayor.
- Pin LPWM: una señal PWM aquí hace que el actuador lineal se retraiga.
- Pines R_EN y L_EN: activan (HIGH) o desactivan (LOW) los dos medios puentes. Ambos deben estar en HIGH para que el actuador se mueva.
- Pines R_IS y L_IS: salidas de medición de corriente. Este tutorial no las usa.
- Pin VCC: conéctalo al pin 5V del Arduino Nano.
- Pin GND: conéctalo al pin GND del Arduino Nano.
La bornera de tornillo:
- Terminales B+ y B-: la alimentación de 12V para el actuador lineal.
- Terminales M+ y M-: conéctalos a los dos cables del actuador lineal.
El controlador BTS7960 tiene dos entradas de alimentación:
- Una para el actuador lineal (B+ y B-), de 5.5V a 27V.
- Una para su chip lógico (VCC y GND), 5V desde el Arduino Nano.
Para controlar el actuador lineal, necesitamos cuatro pines del Arduino Nano: dos pines PWM para RPWM y LPWM, y dos pines digitales para R_EN y L_EN.
Cómo controlar un actuador lineal
Este tutorial te enseña cómo controlar un actuador lineal usando un controlador BTS7960 y un Arduino Nano.
Diagrama de cableado
Conecta los cables mientras el adaptador de 12V está desenchufado.
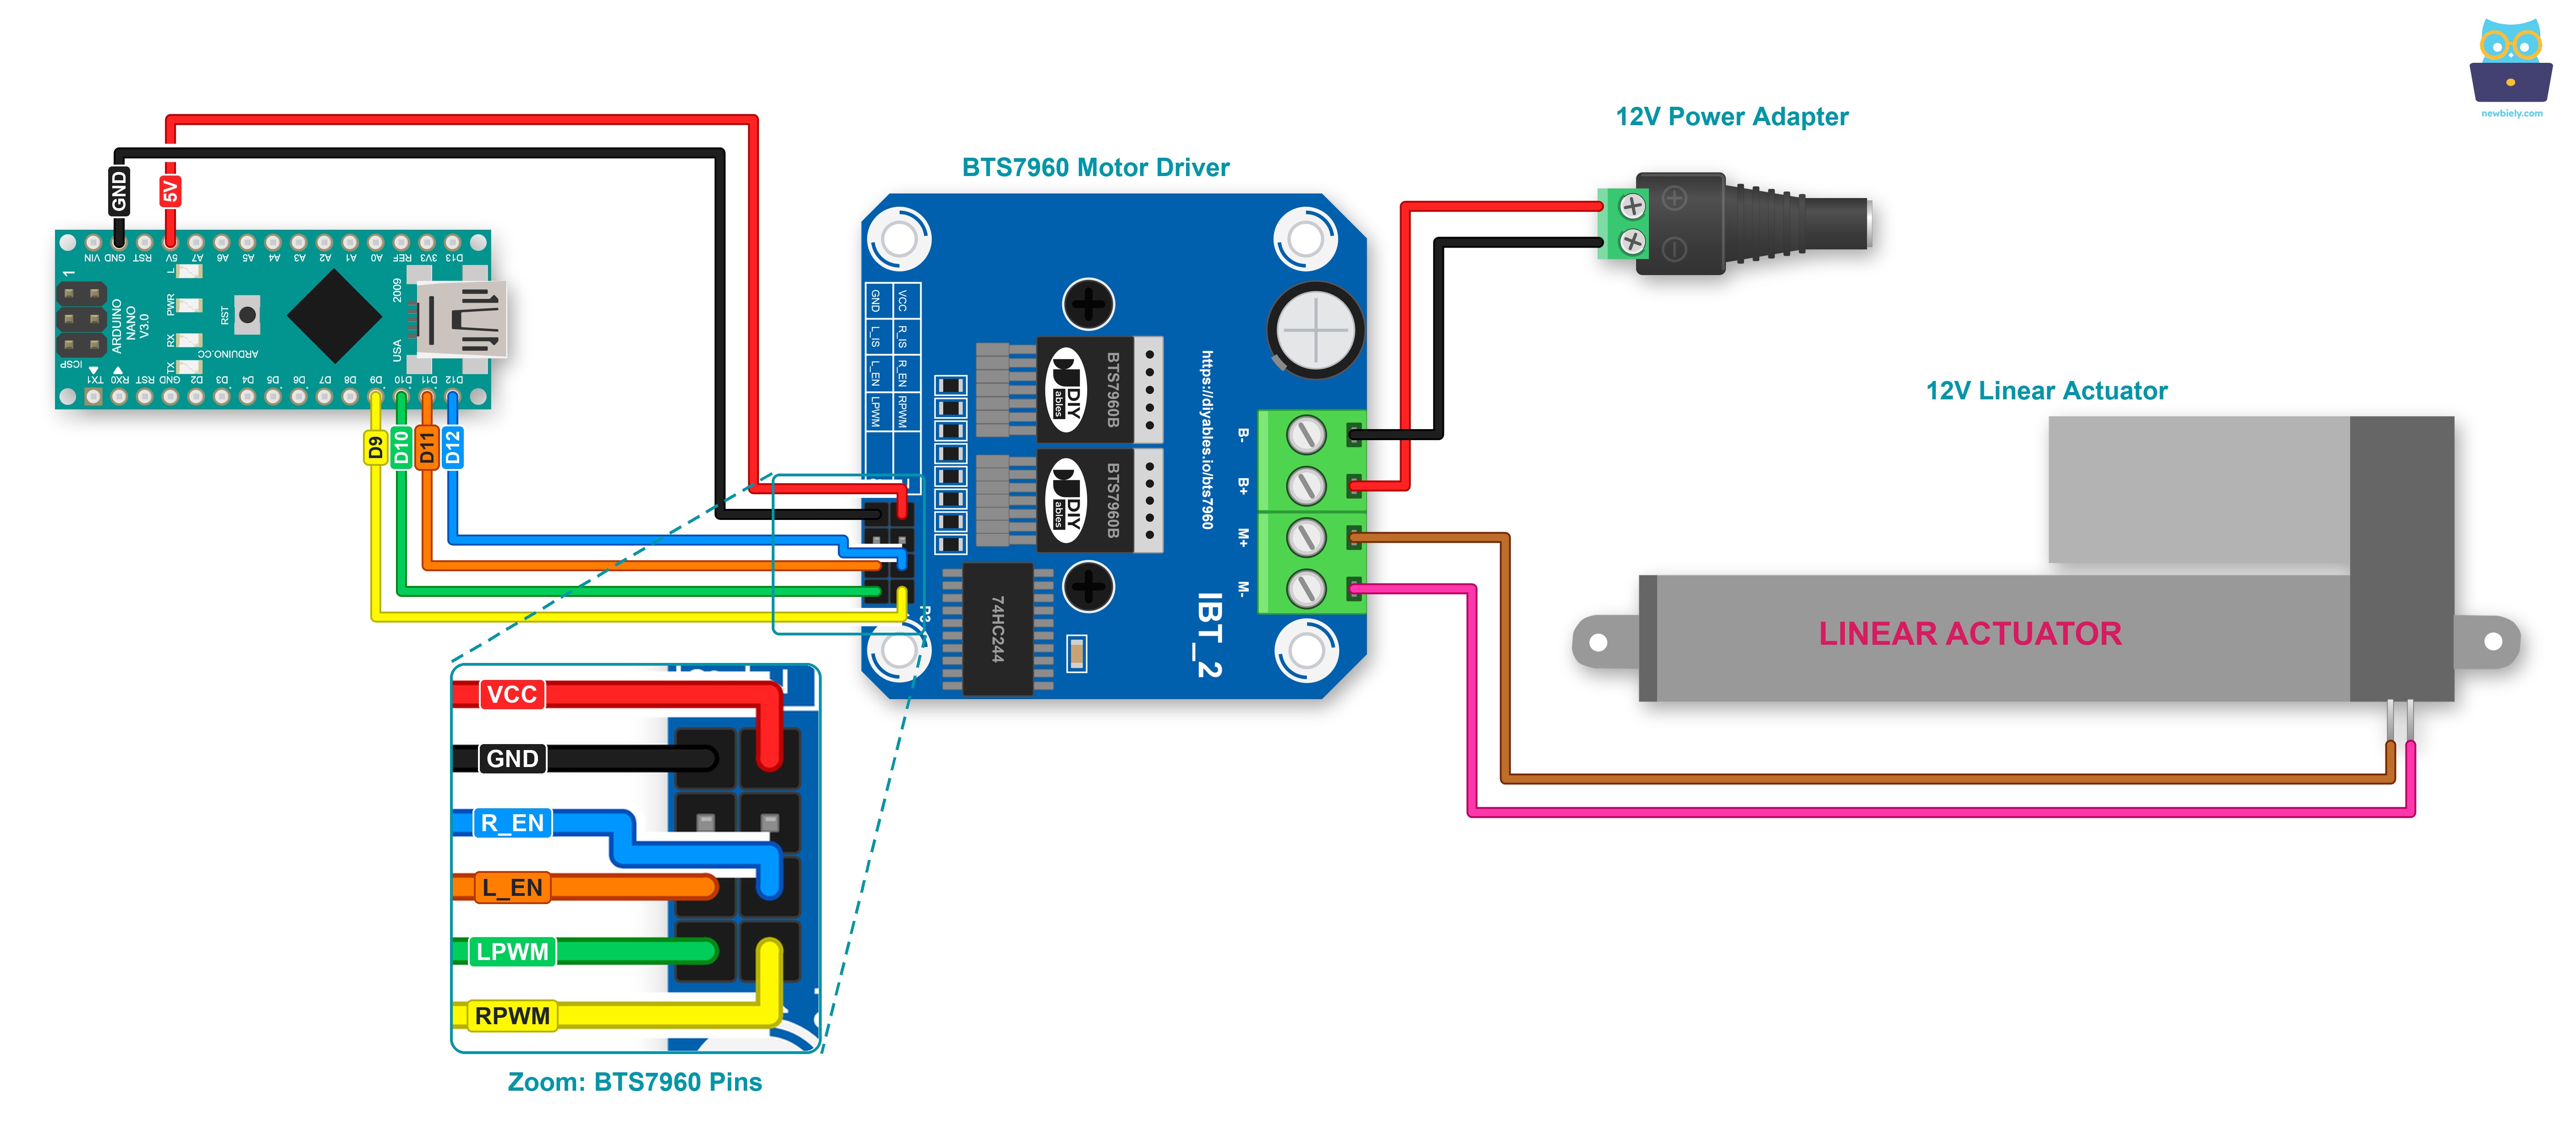
This image is created using Fritzing. Click to enlarge image
| Pin del BTS7960 | Conectar a |
|---|---|
| RPWM | Arduino Nano D9 |
| LPWM | Arduino Nano D10 |
| R_EN | Arduino Nano D12 |
| L_EN | Arduino Nano D11 |
| VCC | Arduino Nano 5V |
| GND | Arduino Nano GND |
| R_IS, L_IS | nada (dejar libre) |
| B+ | + del adaptador de corriente de 12V (a través del conector de alimentación DC) |
| B- | - del adaptador de corriente de 12V (a través del conector de alimentación DC) |
| M+, M- | los dos cables del actuador lineal |
Para un proyecto que se queda fijo en su sitio, las borneras de tornillo sujetan mejor que los cables puente. Coloca el Arduino Nano en una placa de expansión con borneras de tornillo para Arduino Nano y atornilla los seis cables de control, como en esta imagen:
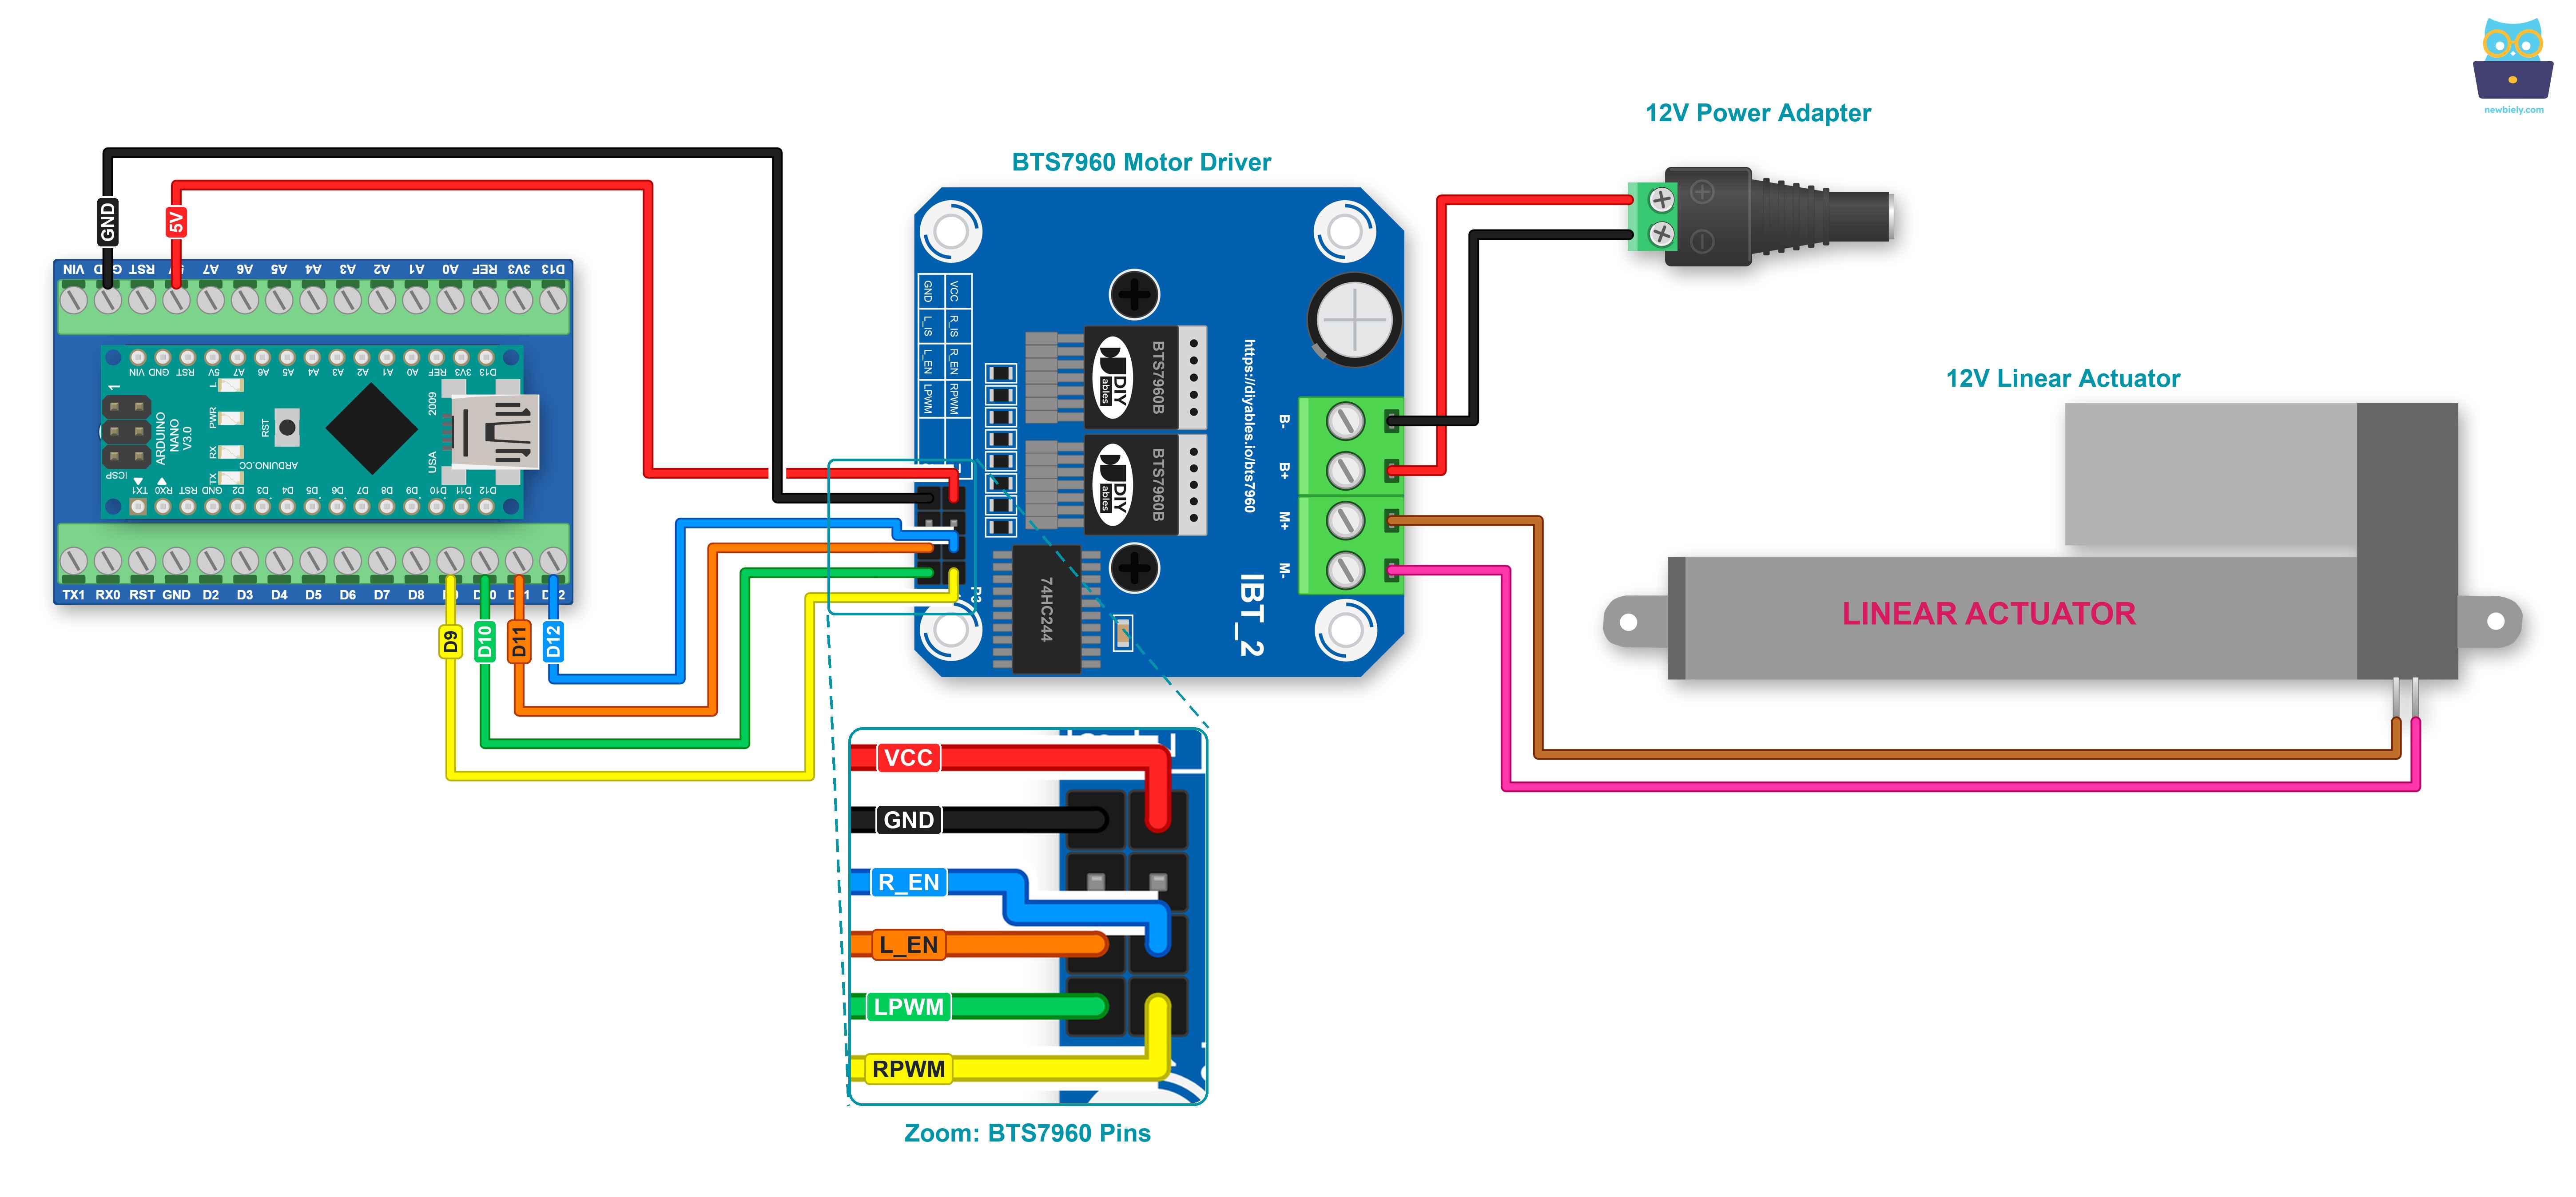
This image is created using Fritzing. Click to enlarge image
Ver La mejor forma de alimentar Arduino Nano y otros componentes.
Cómo hacer que un actuador lineal se extienda o se retraiga
Mantén R_EN y L_EN en HIGH. Así, los dos pines PWM deciden la dirección de movimiento del actuador lineal, como muestra la tabla siguiente.
| Pin RPWM | Pin LPWM | Dirección |
|---|---|---|
| 0 | 0 | El actuador lineal se detiene |
| 255 | 0 | El actuador lineal se extiende |
| 0 | 255 | El actuador lineal se retrae |
- Extender el actuador lineal.
- Retraer el actuador lineal
※ Nota:
La orientación del actuador lineal puede invertirse conectando los terminales M+ y M- a los dos cables del actuador en otro orden. Para ello, hay que intercambiar los dos cables o intercambiar los papeles de RPWM y LPWM en el código.
Cómo evitar que el actuador lineal se extienda o se retraiga
El actuador lineal dejará de extenderse o retraerse cuando alcance el límite. Además, podemos programarlo para que deje de extenderse o retraerse antes de alcanzar el límite.
Hay dos métodos para detener un actuador lineal:
- Freno: mantén los pines de habilitación (R_EN y L_EN) en HIGH y escribe 0 en RPWM y LPWM
- Por inercia: escribe LOW en R_EN y L_EN, y el controlador corta sus salidas.
Cómo controlar la velocidad de un actuador lineal con el controlador BTS7960
Es fácil controlar la velocidad del actuador lineal. En lugar de escribir 255 en el pin RPWM o LPWM, podemos escribir un valor más pequeño. Esto se hace así:
- Conectando RPWM a un pin con PWM del Arduino Nano, y LPWM a un segundo pin
- Usando la función analogWrite() para generar una señal PWM en uno de ellos, mientras el otro se queda en 0. El controlador BTS7960 pasa una versión más fuerte de esta señal al actuador lineal.
La velocidad es un valor de 0 a 255. Si la velocidad es 0, el actuador lineal deja de moverse. Cuando la velocidad es 255, el actuador lineal se extiende o se retrae a su velocidad máxima.
Código de ejemplo para Arduino Nano
El código:
- Extiende el actuador lineal a su velocidad máxima
- Detiene el actuador lineal
- Retrae el actuador lineal a su velocidad máxima
- Detiene el actuador lineal
Pasos R\u00e1pidos
Haz el cableado como en el diagrama, pero deja el adaptador de 12V desenchufado.
Copia el código y ábrelo en el IDE de Arduino.
Haz clic en el botón Subir en el IDE de Arduino para subir el código al Arduino Nano.
Conecta el adaptador de 12V al conector de alimentación DC.
Observarás:
- El actuador lineal se extenderá hasta alcanzar su límite, y luego se detendrá.
- El actuador lineal permanecerá en esta posición durante un cierto tiempo.
- Luego el actuador lineal se retraerá hasta alcanzar su límite, y después se detendrá.
- El actuador lineal permanecerá en esta posición durante un cierto tiempo.
- Este proceso se repetirá.
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.