
Arduino UNO R4 - Motor de corriente continua
En esta guía, aprenderemos a usar el Arduino UNO R4 para controlar el motor de corriente continua. En detalle, aprenderemos:
- Cómo funciona un motor de corriente continua
- Cómo controlar la velocidad y la dirección de un motor de corriente continua.
- Cómo manejar el motor de corriente continua con la ayuda de un controlador DRV8833
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables STEM V4 IoT Starter Kit (Arduino included) | |
| 1 | × | DIYables STEM V4B IoT Starter Kit (Arduino included) | |
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
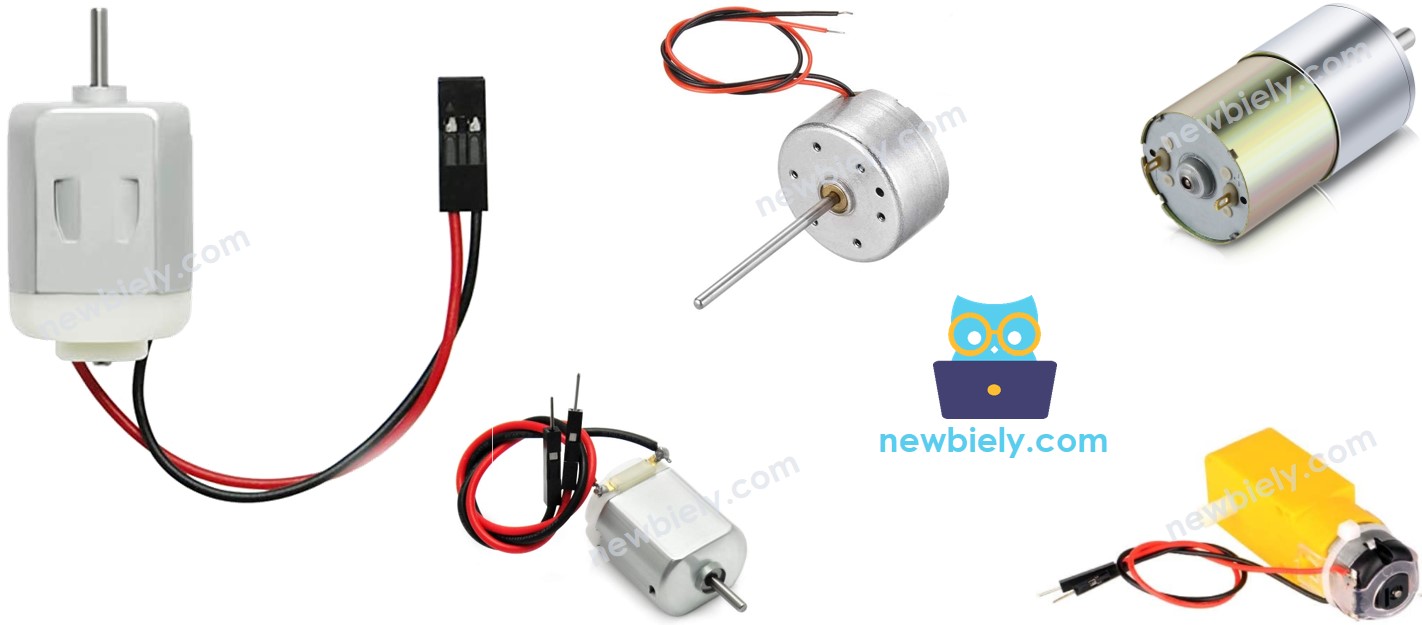
Acerca del motor de corriente continua
Pinout del motor de corriente continua
Un motor de corriente continua tiene dos cables.
- Cable positivo: suele ser rojo
- Cable negativo: suele ser negro
Cómo funciona
Cuando compras un motor de corriente continua, es importante saber a qué voltaje funciona. Por ejemplo, piensa en un motor de corriente continua que funciona a 12 voltios. Cuando conectas el motor de corriente continua de 12V a una fuente de alimentación de 12 voltios:
- Conecta 12V al cable positivo y GND al cable negativo: el motor de corriente continua girará a toda velocidad en sentido horario.
- Conecta 12V al cable negativo y GND al cable positivo: el motor de corriente continua girará a toda velocidad en sentido antihorario.
Cuando intercambias las conexiones de los dos cables del motor de corriente continua como se explicó antes, la dirección de giro cambia. Esta técnica ayuda a controlar la dirección del motor de corriente continua. Esto no se hace a mano, sino mediante programación.
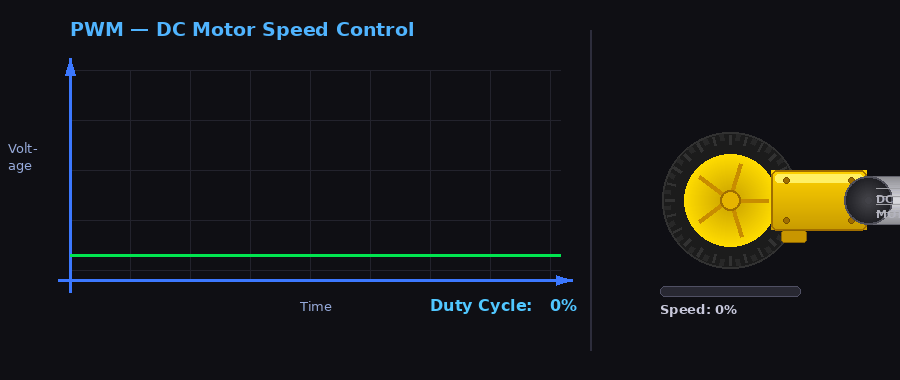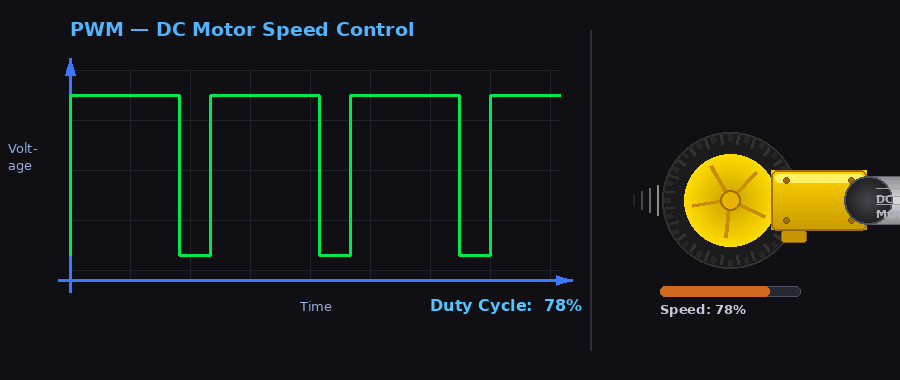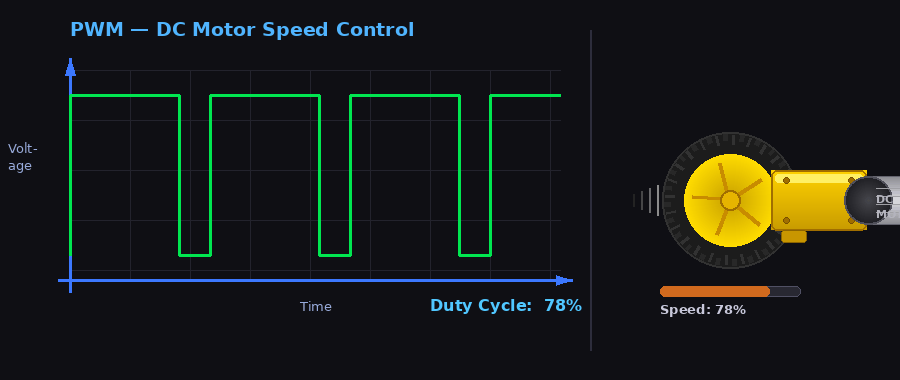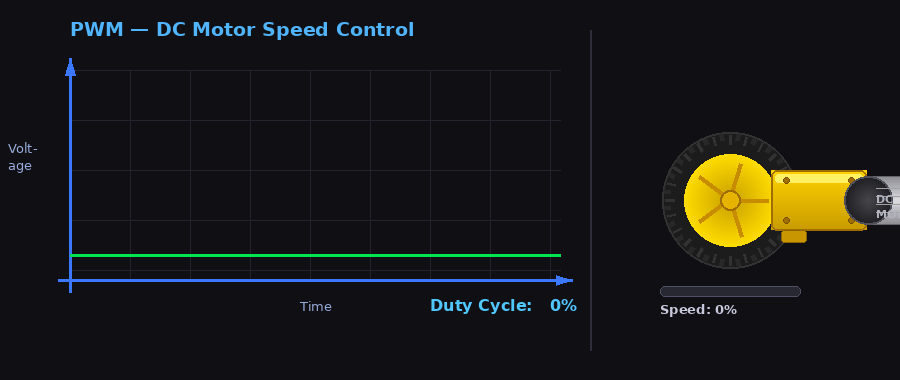
Si damos menos de 12V a los motores de corriente continua, el motor gira, pero no a toda velocidad. Esto muestra que cambiar el voltaje cambia la velocidad del motor. Pero ajustar el voltaje directamente es difícil en situaciones reales. Por eso, hay un método más sencillo para controlar la velocidad del motor de corriente continua. Mantenemos constante el voltaje de la fuente de alimentación y usamos una señal PWM (modulación por ancho de pulso) para controlar la velocidad del motor. Con un ciclo de trabajo PWM mayor, el motor gira más rápido, y al revés.
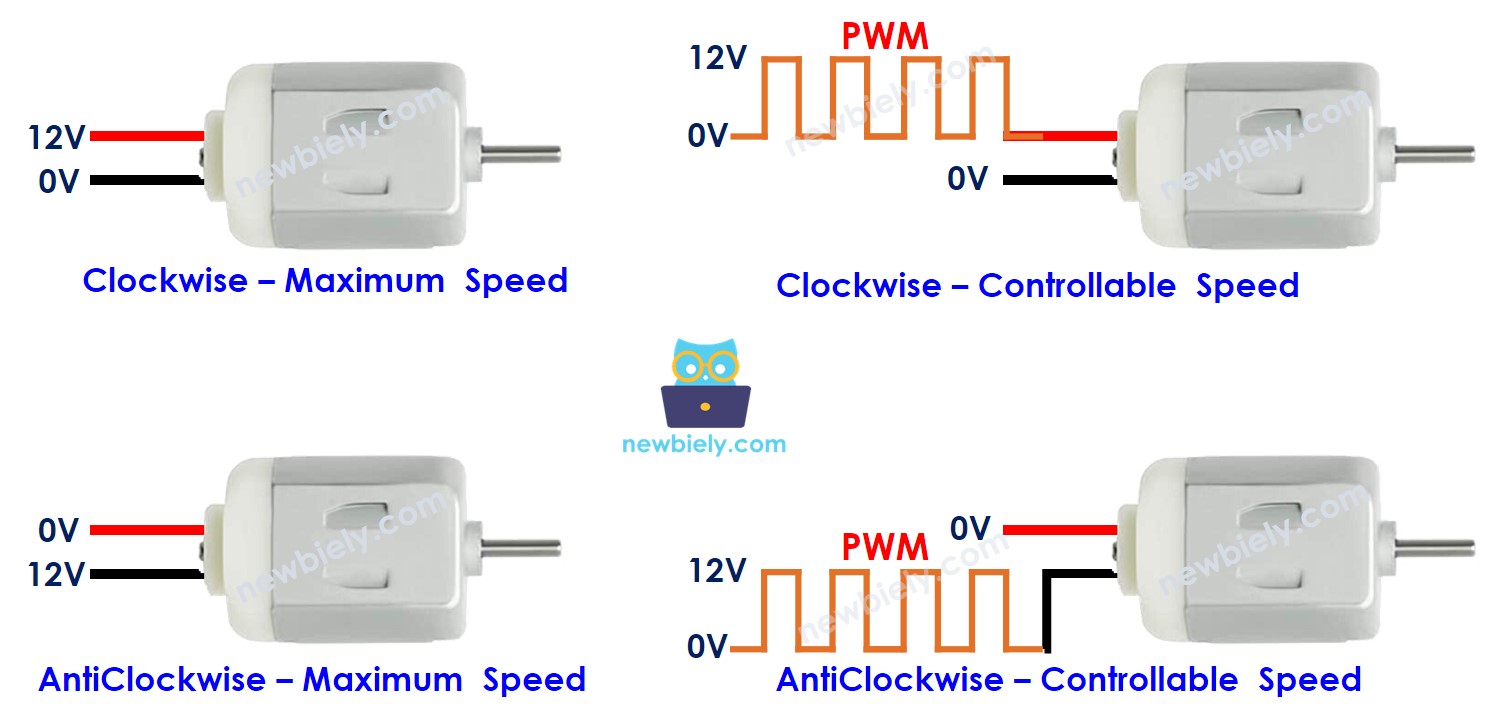
La siguiente animación muestra cómo se usa una señal PWM para controlar la velocidad de un motor de corriente continua:
Cómo controlar un motor de corriente continua con Arduino UNO R4
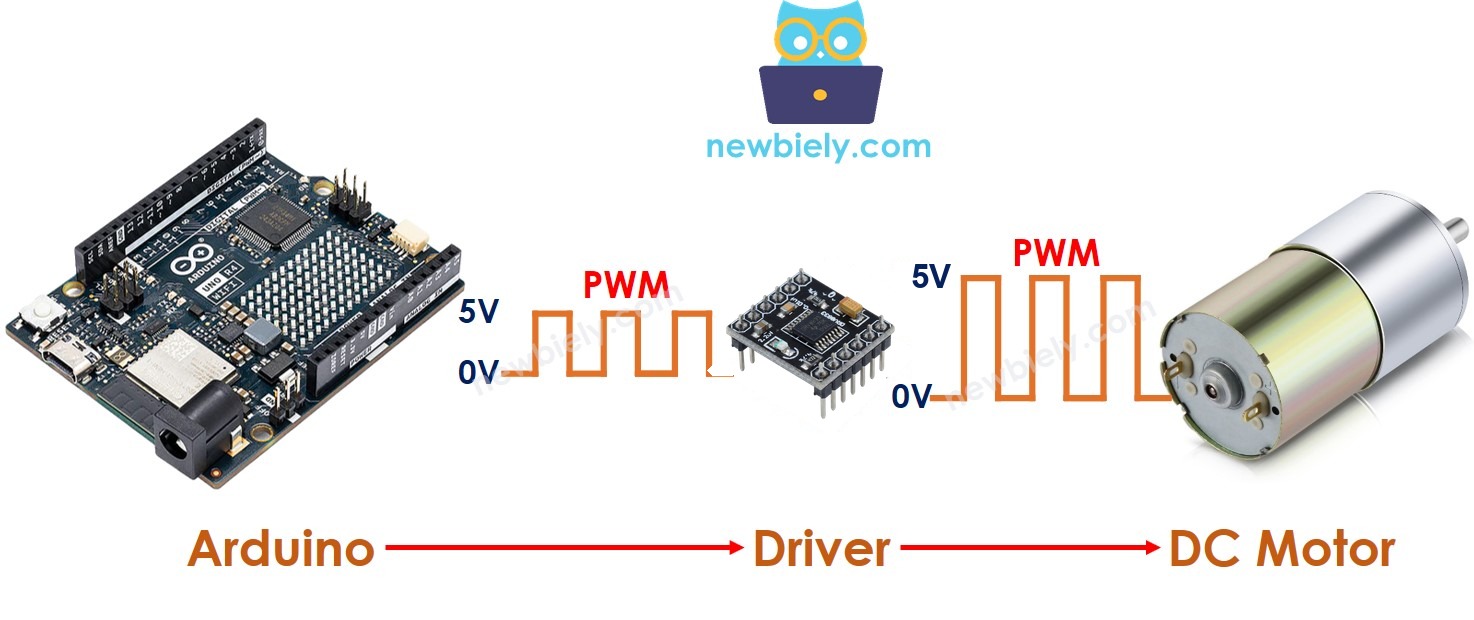
Para controlar un motor de corriente continua, necesitas controlar su velocidad y su dirección. El Arduino UNO R4 puede crear una señal PWM, pero esta señal es demasiado débil en voltaje y corriente para controlar el motor directamente. Por eso, se necesita un controlador de hardware para conectar el Arduino UNO R4 al motor de corriente continua. Este controlador hace dos tareas principales:
- Aumentar la fuerza de la señal PWM del Arduino UNO R4 (tanto la corriente como el voltaje) para controlar la velocidad.
- Recibir la señal de control del Arduino UNO R4 para cambiar la polaridad de la fuente de alimentación y así controlar la dirección.
※ Nota:
- Esta guía usa un motor de corriente continua de 5V. El controlador DRV8833 funciona con motores de 2.7V a 10.8V. Para un motor de 12V, usa un controlador más grande. Consulta Arduino UNO R4 - Controlador de motor BTS7960.
- Cuando usas un motor de corriente continua de 5V, aunque el pin del Arduino UNO R4 entrega 5V (el mismo voltaje que el motor de corriente continua), aún necesitas un controlador entre el Arduino UNO R4 y el motor de corriente continua. Esto se debe a que el pin del Arduino UNO R4 no puede dar suficiente corriente para el motor de corriente continua.
Este tutorial usará el controlador DRV8833 para controlar motores de corriente continua.
Acerca del controlador DRV8833
El DRV8833 es una placa controladora de motores muy pequeña. Dentro de su chip hay dos puentes H hechos con MOSFET. Una placa puede mover dos motores de corriente continua o un motor paso a paso bipolar. En esta guía, usamos solo uno de sus dos canales.
Datos principales:
- Alimentación del motor en el pin VCC: de 2.7V a 10.8V. Un adaptador de 5V va muy bien con un motor de 5V.
- Corriente de salida: unos 1.5A RMS por canal, 2A de pico.
- Lógica: funciona con placas de 3.3V y de 5V, así que el Arduino UNO R4 puede manejarlo directamente.
- Protección: sobrecorriente, cortocircuito, apagado térmico y bloqueo por bajo voltaje.
- Es muy pequeño y no necesita disipador.
Las salidas MOSFET casi no pierden voltaje. El antiguo L298N perdía unos 2V por dentro, así que un motor de 5V recibía solo unos 3V. Con el DRV8833, el motor recibe casi los 5V completos y gira a su velocidad real.
Pinout del controlador DRV8833
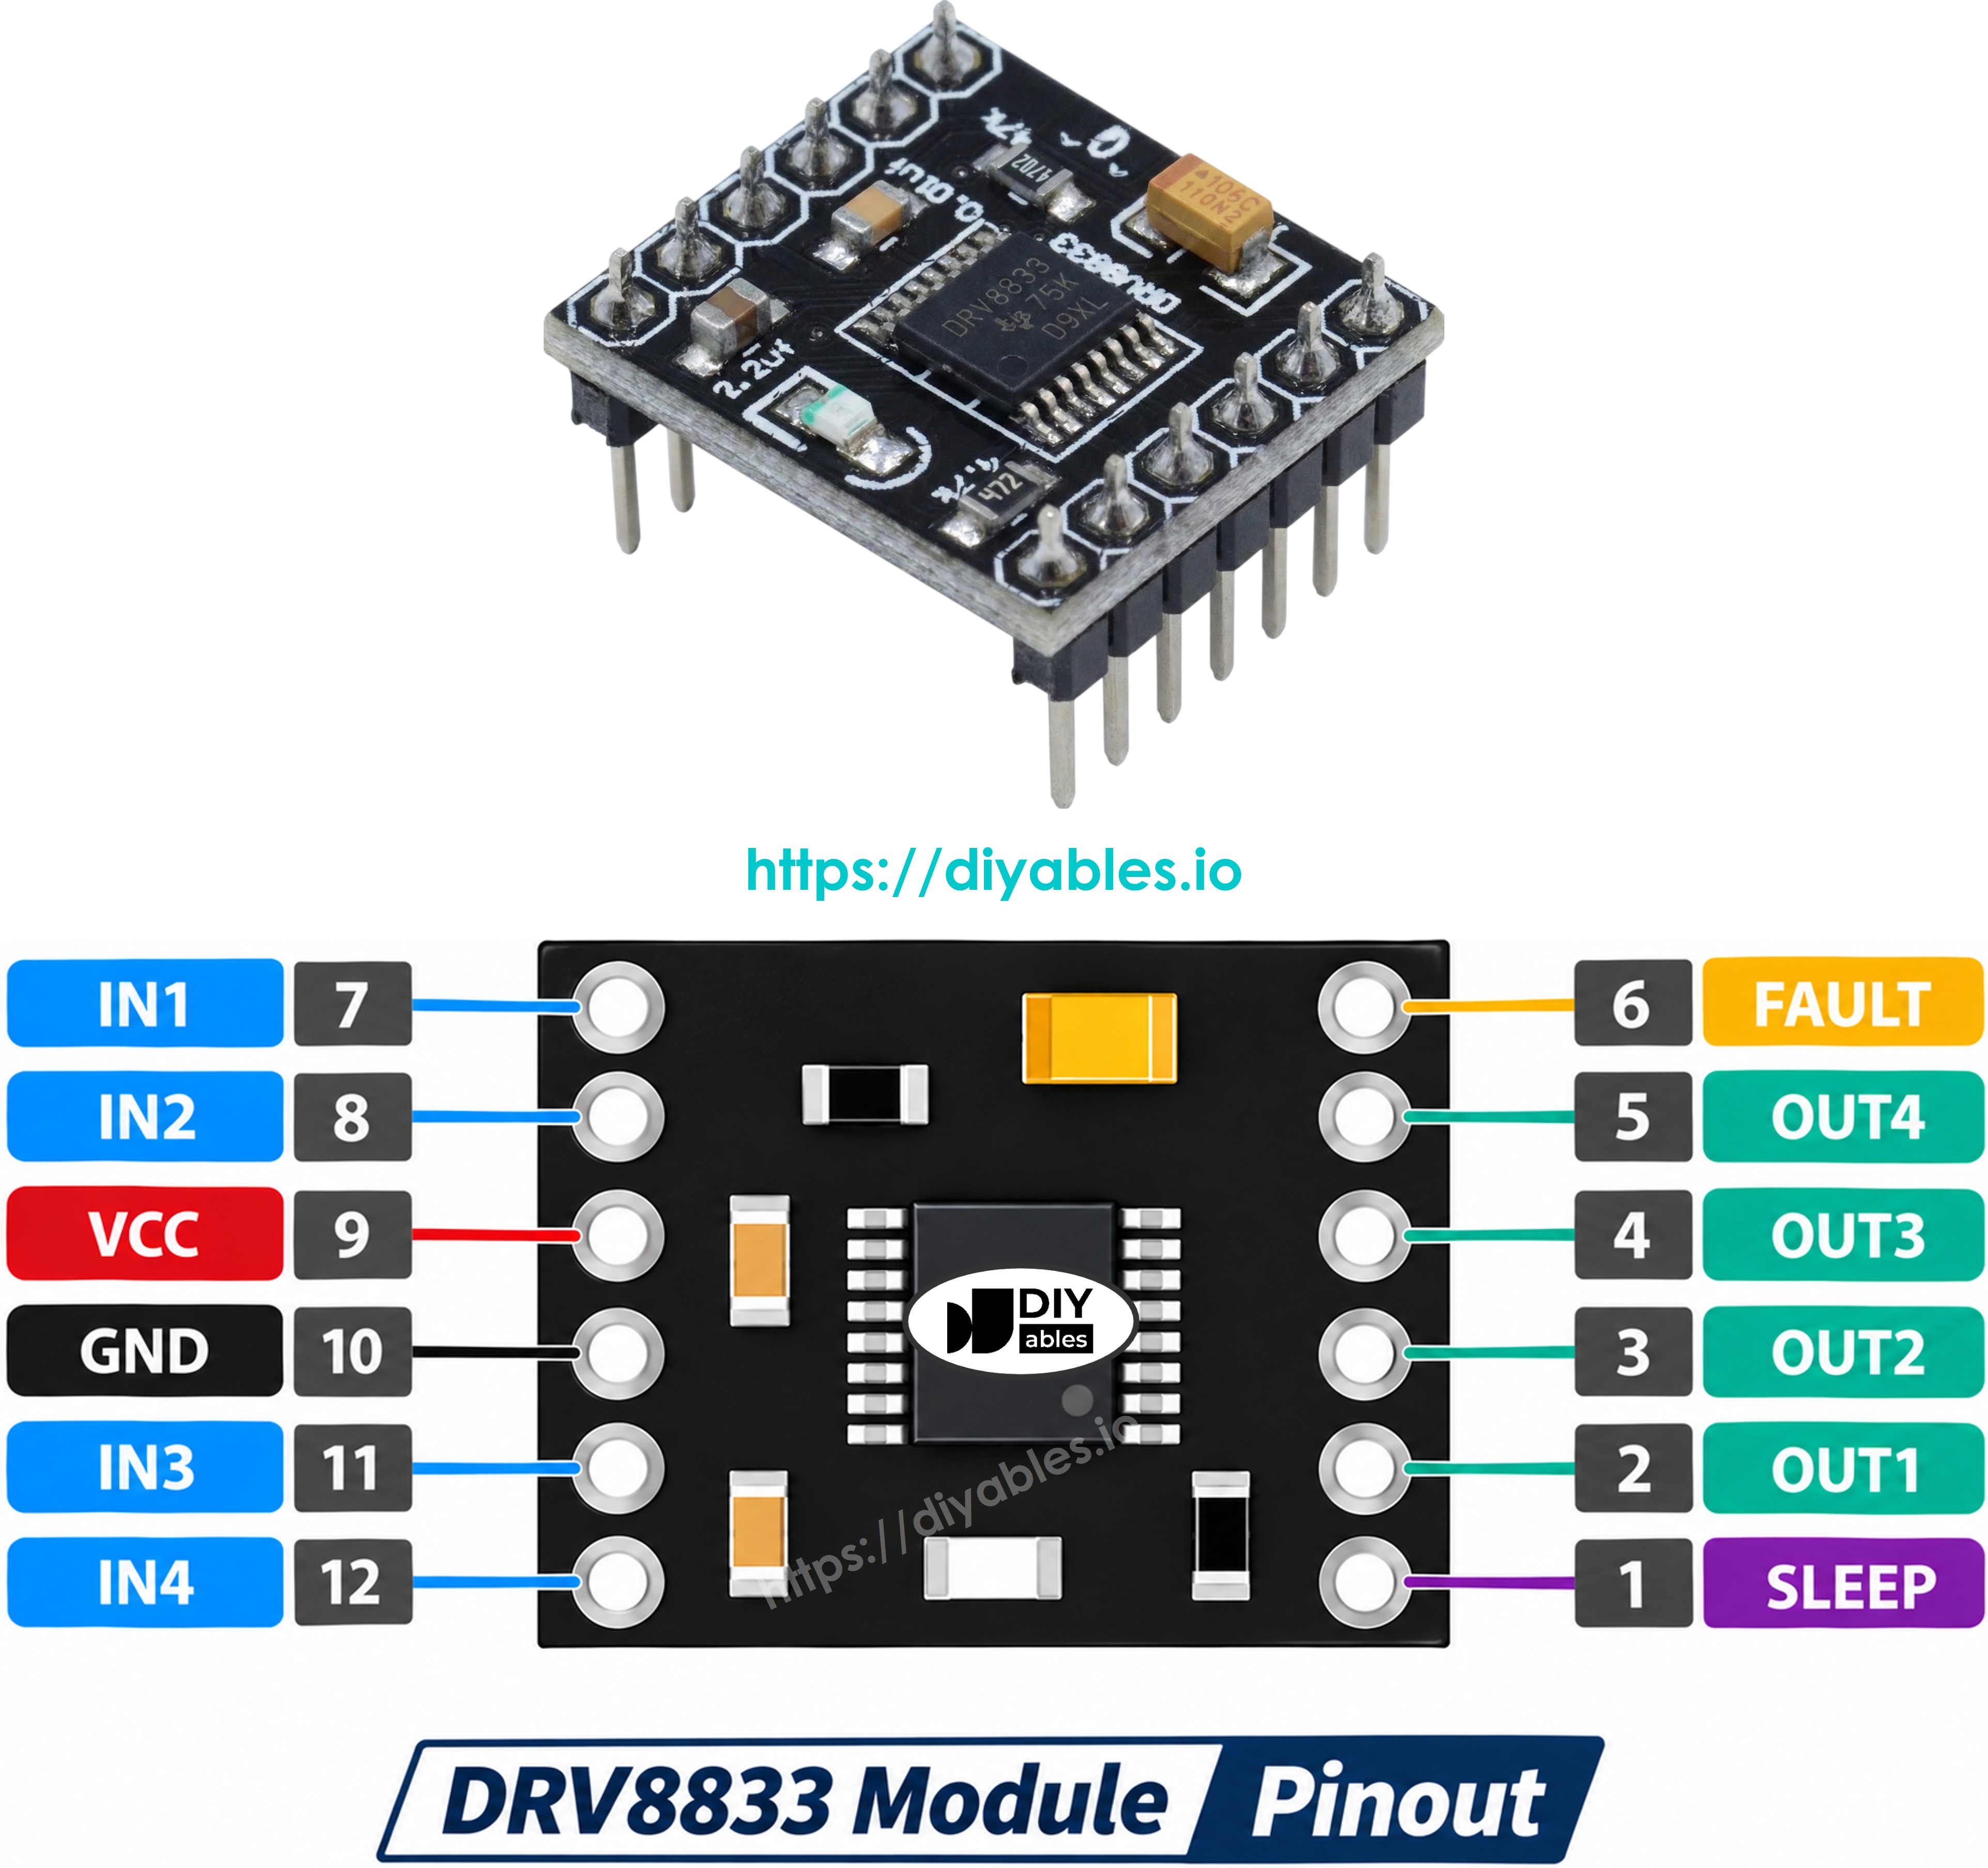
El módulo DRV8833 tiene 12 pines en dos filas.
Pines del primer lado:
- Pines IN1 e IN2: entradas para el motor A (canal A). Fijan la dirección y la velocidad del motor A.
- Pin VCC: la alimentación del motor, de 2.7V a 10.8V.
- Pin GND: la tierra común. Conéctalo al GND del Arduino UNO R4 y al polo negativo de la fuente de alimentación.
- Pines IN3 e IN4: entradas para el motor B (canal B).
Pines del otro lado:
- Pin SLEEP (impreso como EEP en algunas placas): enciende o apaga el chip. Debe estar en HIGH, o el chip duerme y el motor no se mueve. El chip pone este pin en LOW por dentro, así que no lo dejes libre. Conéctalo al pin 5V del Arduino UNO R4.
- Pines OUT1 y OUT2: se conectan al motor A.
- Pines OUT3 y OUT4: se conectan al motor B.
- Pin FAULT: pasa a LOW cuando el chip detecta un problema, como demasiada corriente o demasiado calor. Es opcional. No lo usamos.
El DRV8833 no tiene pin ENA. Cada pin IN fija tanto la dirección como la velocidad. Por eso los dos pines IN de un canal deben ir a pines PWM del Arduino UNO R4.
Un Arduino UNO R4 y un controlador DRV8833 bastan para mover dos motores de corriente continua a la vez, con dos pines del Arduino UNO R4 para cada motor.
※ Nota:
Este tutorial te mostrará cómo controlar un motor de corriente continua usando el canal A. Otro motor de corriente continua se controla de forma similar con IN3, IN4, OUT3 y OUT4.
Diagrama de Cableado
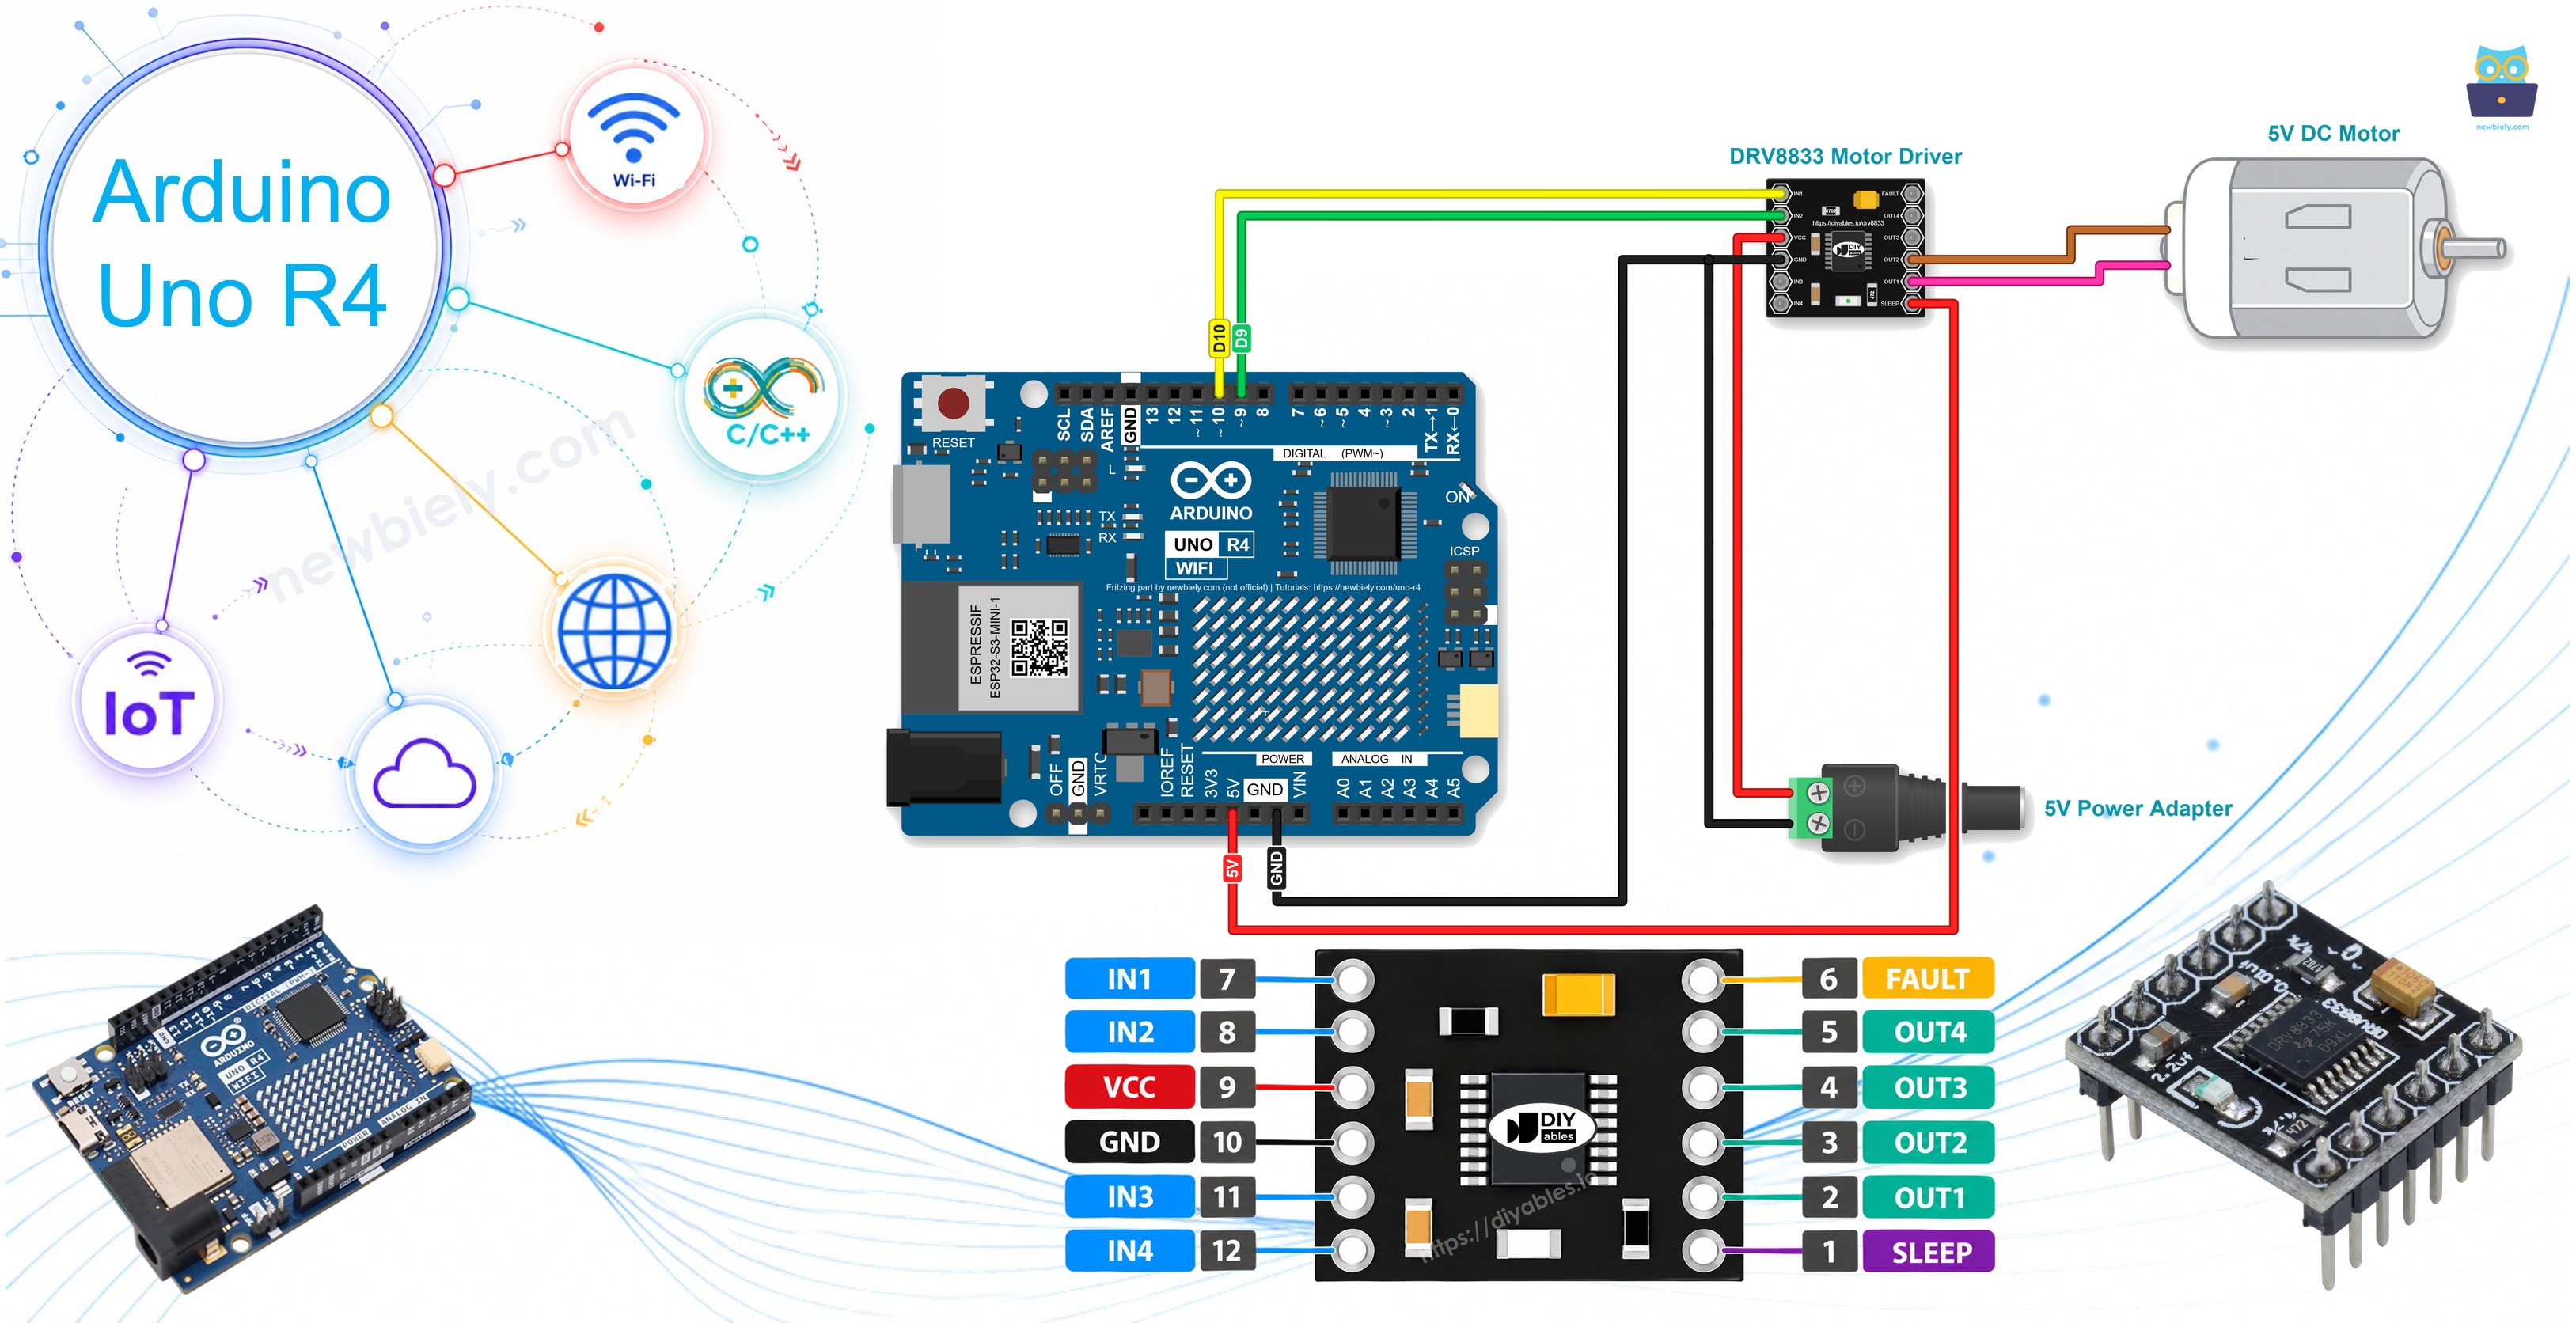
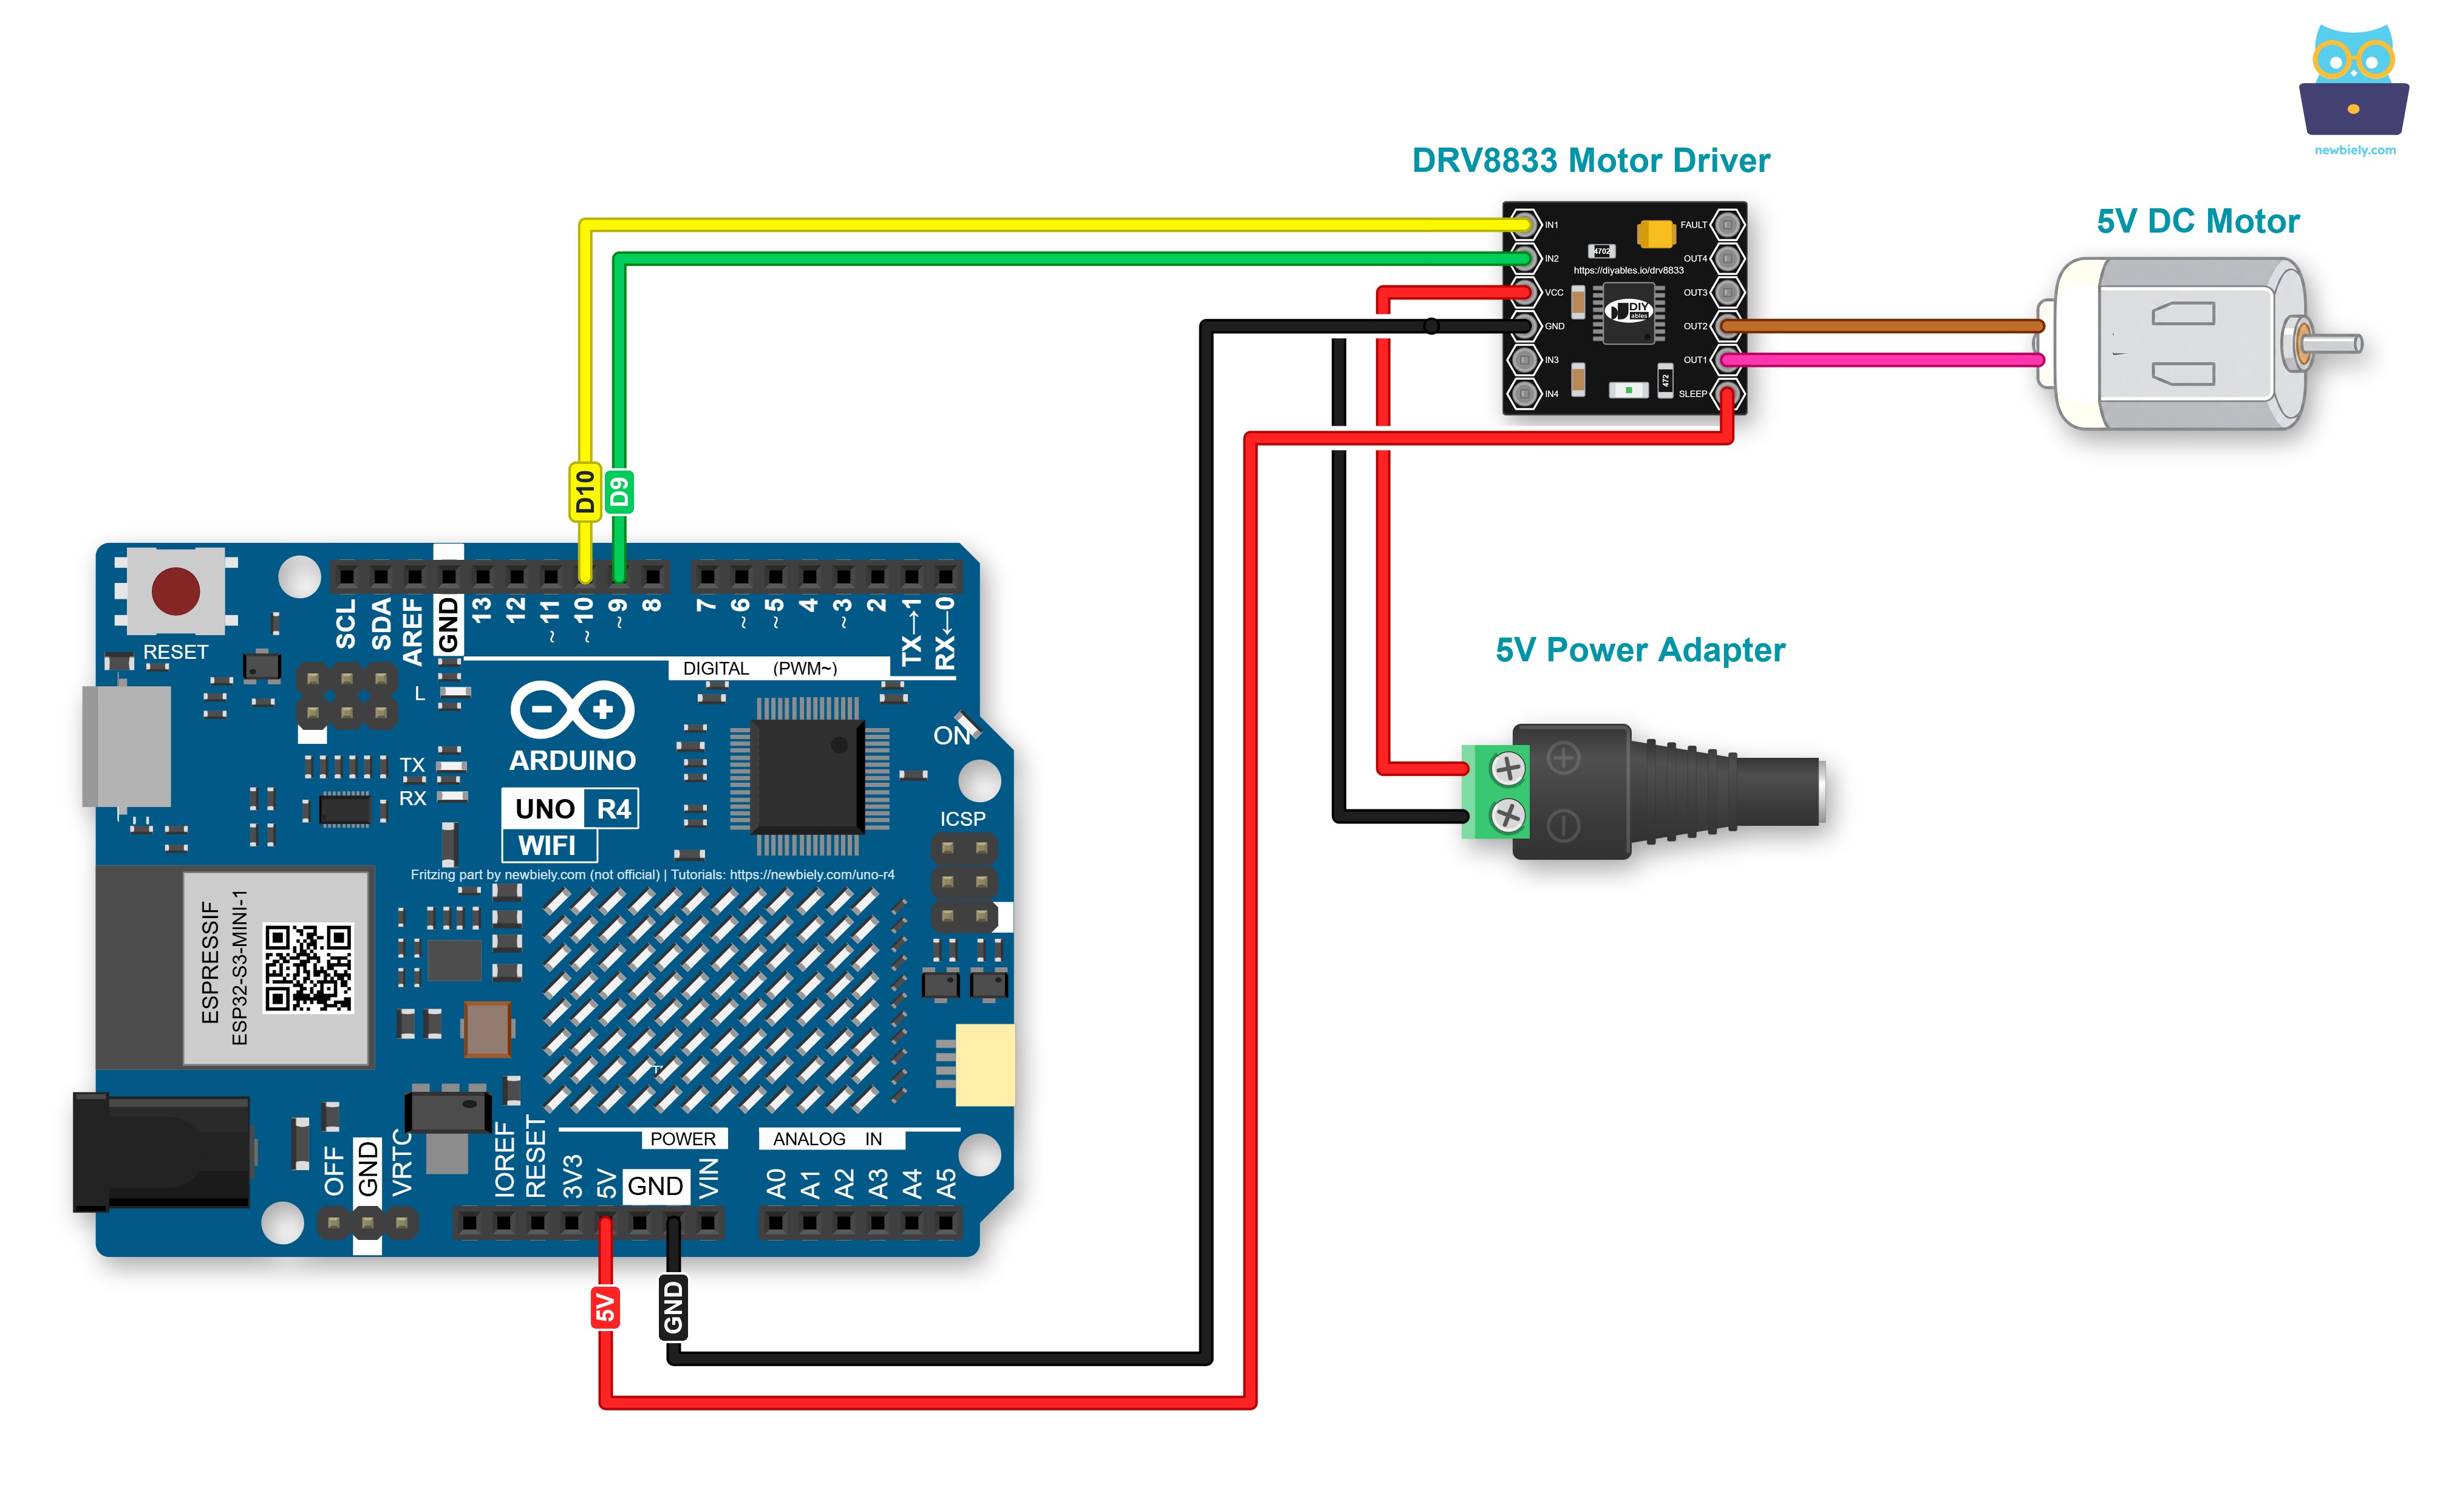
El motor recibe su energía del adaptador de 5V, no del Arduino UNO R4. El adaptador se conecta al conector de alimentación DC. El + del conector va a VCC y su - va a GND del DRV8833. El GND del DRV8833 también va al GND del Arduino UNO R4, así que todas las tierras quedan unidas. Un cable corto más va del pin 5V del Arduino UNO R4 a SLEEP, para despertar el controlador.
This image is created using Fritzing. Click to enlarge image
| Pin del DRV8833 | Pin del Arduino UNO R4 / Otra pieza |
|---|---|
| IN1 | D10 |
| IN2 | D9 |
| SLEEP | 5V |
| GND | GND, y - del adaptador de corriente de 5V (a través del conector de alimentación DC) |
| VCC | + del adaptador de corriente de 5V (a través del conector de alimentación DC) |
| OUT1, OUT2 | los dos cables del motor de corriente continua |
| FAULT, IN3, IN4, OUT3, OUT4 | sin conectar |
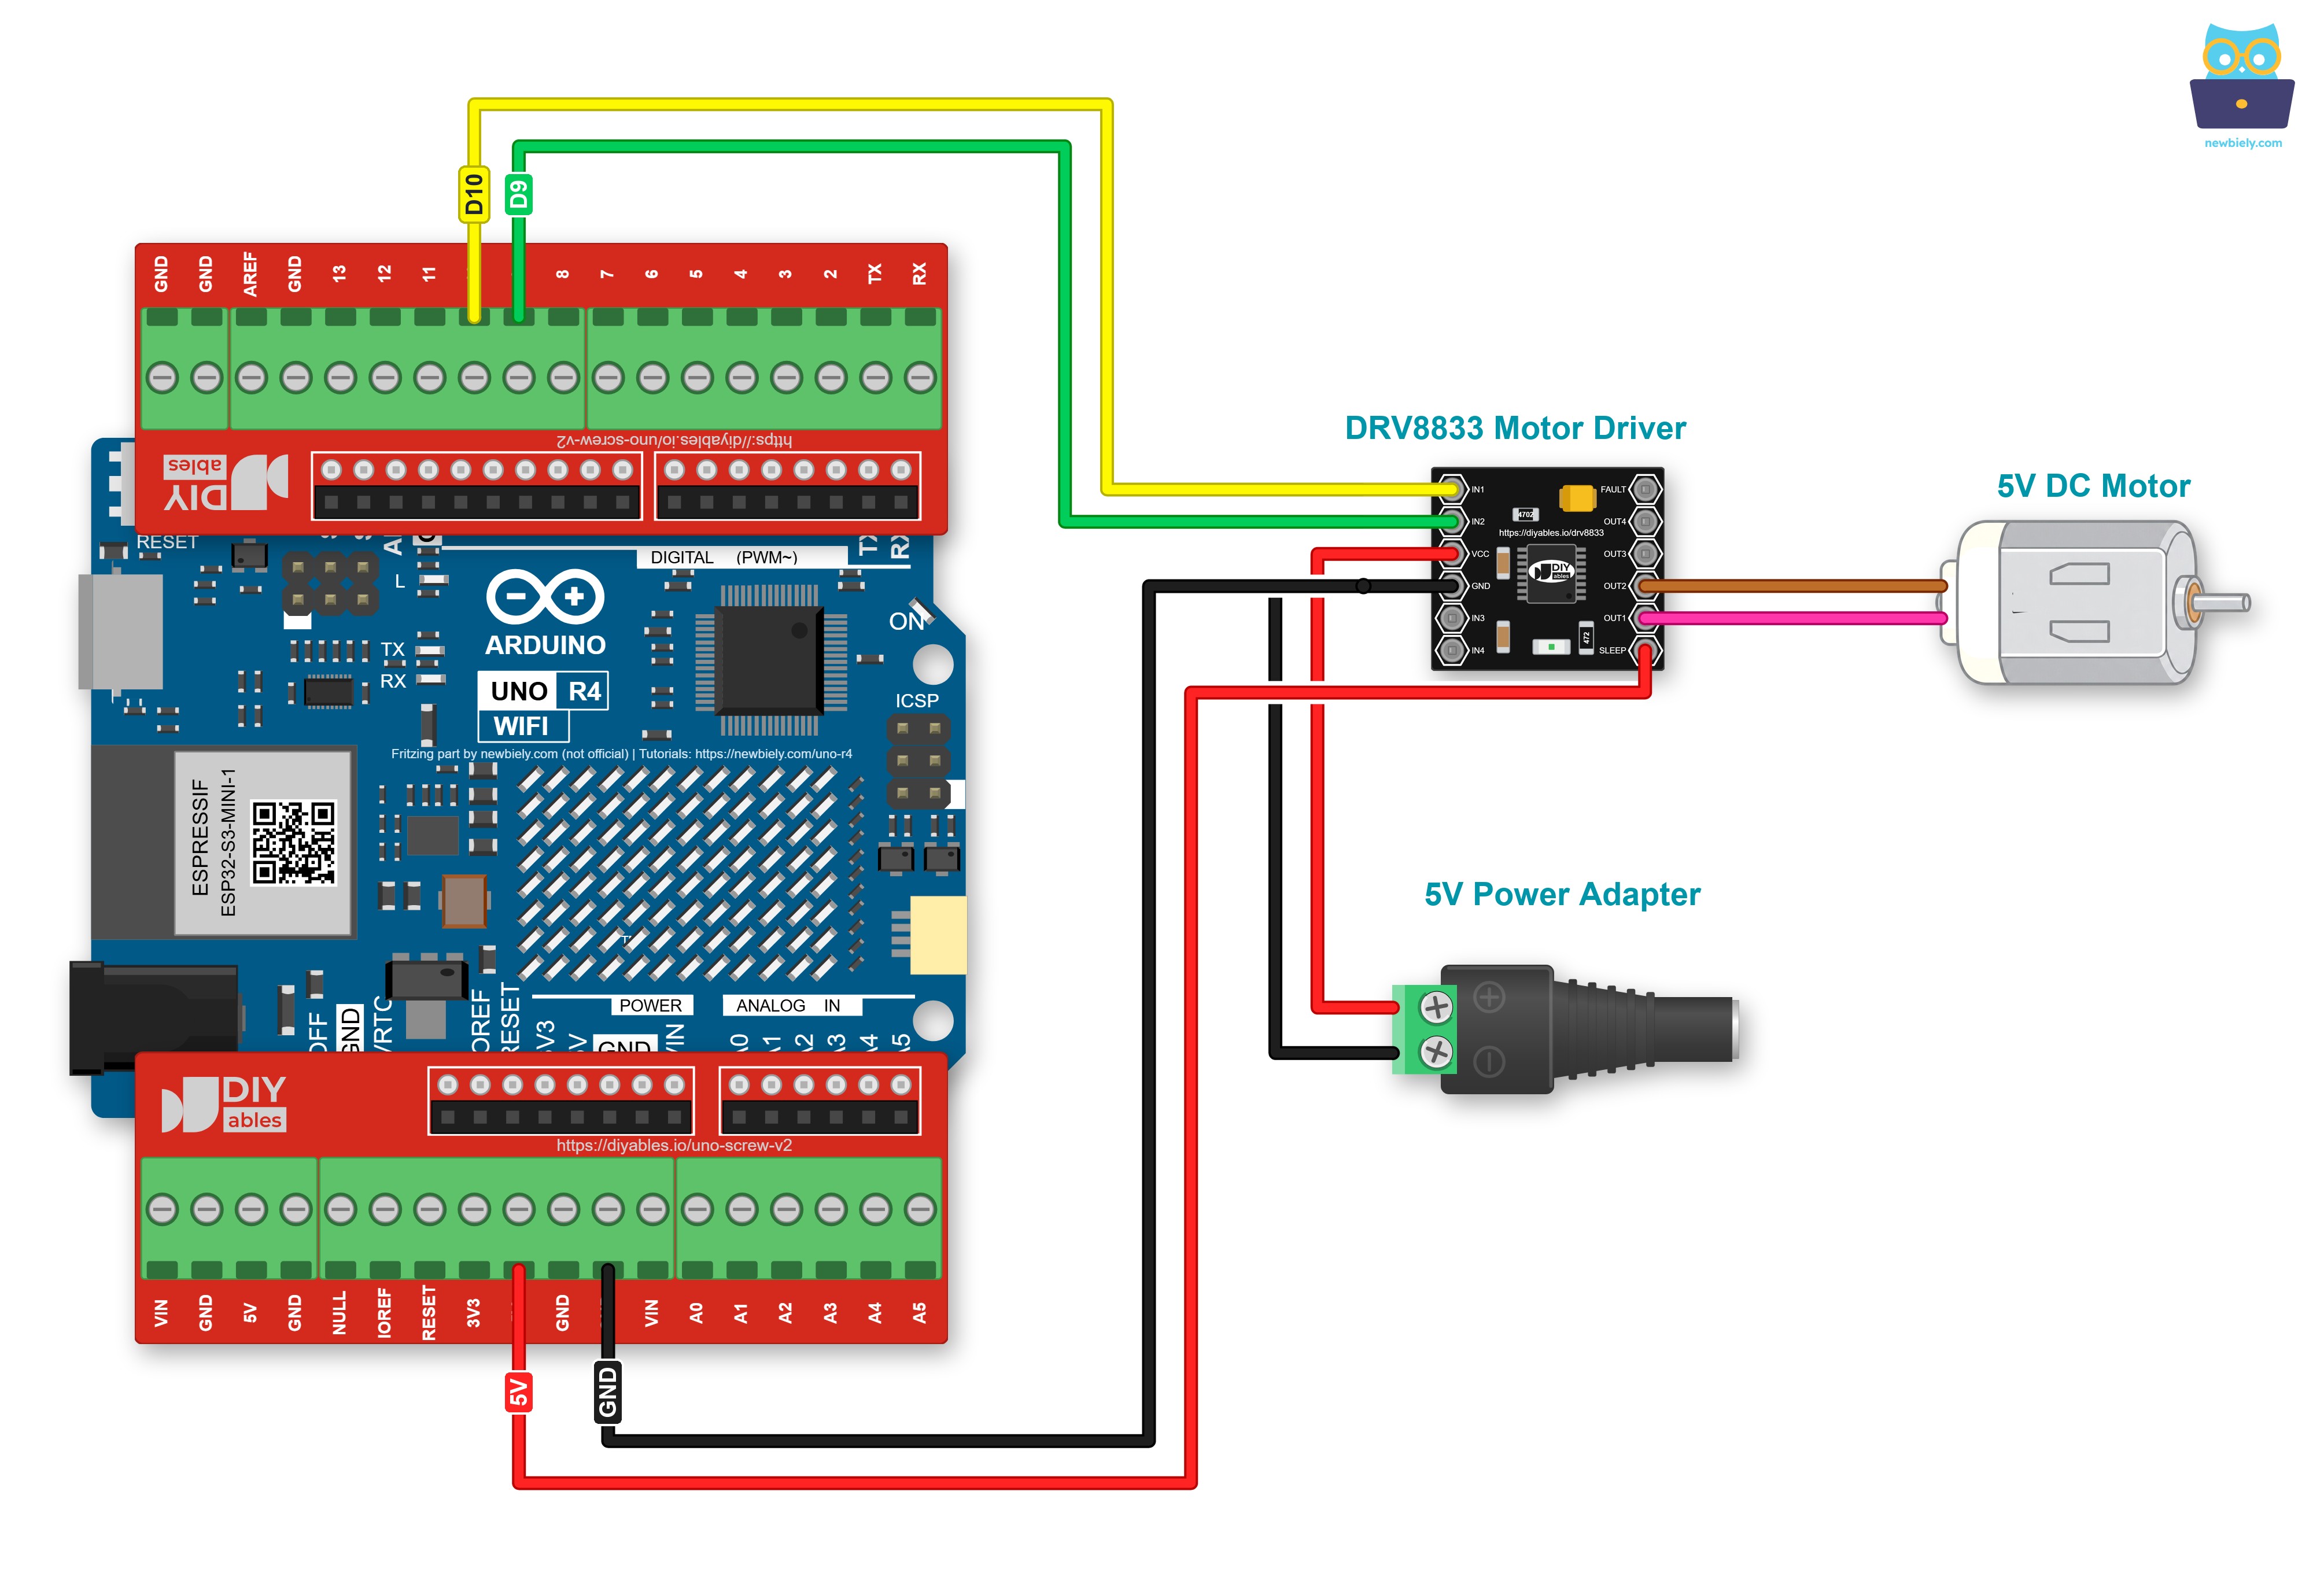
Un motor hace vibrar la mesa, y los cables jumper pueden salirse de los conectores. Para mantener los cables firmes, coloca un Screw Shield V2 o un Proto Screw Terminal Block Shield sobre el Arduino UNO R4 y fija cada cable bajo un tornillo. Los pines son los mismos, como puedes ver abajo.
This image is created using Fritzing. Click to enlarge image
Ver La mejor forma de alimentar Arduino Uno R4 y otros componentes.
Cómo controlar la velocidad de un motor de corriente continua mediante el controlador DRV8833
Para cambiar la velocidad, envía una señal PWM a un pin IN y mantén el otro pin IN en LOW. El DRV8833 hace que esta señal PWM sea lo bastante fuerte para alimentar el motor de corriente continua. Así se hace:
- El DRV8833 recibe sus señales IN1 e IN2 de dos pines del Arduino UNO R4 que pueden generar PWM.
- Usa la función analogWrite() para enviar una señal PWM a IN1 (un sentido) o a IN2 (el otro sentido).
La velocidad puede ser cualquier número de 0 a 255. Con una velocidad de 0, el motor se detiene. Con una velocidad de 255, el motor gira a su velocidad máxima.
Cómo controlar la dirección de un motor de corriente continua mediante el controlador DRV8833
El pin que recibe la señal PWM decide la dirección. La tabla siguiente muestra los cuatro estados del canal A.
| Pin IN1 | Pin IN2 | Dirección |
|---|---|---|
| LOW | LOW | El motor A se detiene (por inercia, parada libre) |
| HIGH | HIGH | El motor A se detiene (freno, parada rápida) |
| PWM | LOW | El motor A gira en sentido horario |
| LOW | PWM | El motor A gira en sentido antihorario |
- El motor A gira en sentido horario.
- El motor A gira en sentido antihorario
En el código, usamos analogWrite() con 0 para LOW y 255 para HIGH. Así los pines IN siempre se quedan en modo PWM.
※ Nota:
Si conectas los pines OUT1 y OUT2 a los pines del motor de corriente continua al revés, el motor girará en la dirección contraria. Para arreglarlo, simplemente intercambia los dos cables del motor en OUT1 y OUT2, o intercambia los pines IN1 e IN2 en el código del programa.
Cómo detener el giro de un motor de corriente continua
Hay dos métodos para apagar un motor de corriente continua.
- Por inercia: con LOW en IN1 y también en IN2, se corta la energía y el motor se frena por sí solo.
- Freno: HIGH en IN1 y HIGH en IN2 hacen que el controlador una los dos cables del motor, así que el motor se detiene muy rápido.
Cómo controlar un motor de corriente continua usando el controlador DRV8833.
Código de Arduino UNO R4
El siguiente código hace lo siguiente:
- Hacer que el motor de corriente continua vaya más rápido
- Invertir la dirección
- Hacer que el motor de corriente continua vaya más lento
- Detener el motor
Pasos R\u00e1pidos
Sigue estas instrucciones paso a paso:
- Si es la primera vez que usas el Arduino Uno R4 WiFi/Minima, consulta el tutorial sobre cómo configurar el entorno para Arduino Uno R4 WiFi/Minima en Arduino IDE.
- Conecta los componentes según el diagrama. Revisa que SLEEP vaya a 5V. Deja el adaptador de 5V desconectado por ahora.
- Conecta la placa Arduino Uno R4 a tu computadora con un cable USB.
- Abre Arduino IDE en tu computadora.
- Selecciona la placa Arduino Uno R4 adecuada (por ejemplo, Arduino Uno R4 WiFi) y el puerto COM.
- Pega el código en Arduino IDE.
- Pulsa el botón Subir en Arduino IDE para subir el código al Arduino UNO R4.
- Conecta el adaptador de 5V al conector de alimentación DC para alimentar el motor.
- Observaciones:
- El motor de corriente continua acelera y luego gira a la velocidad máxima durante 1 segundo.
- La dirección del motor de corriente continua cambia.
- El motor de corriente continua gira a la velocidad máxima durante 1 segundo en la dirección contraria.
- El motor de corriente continua desacelera.
- El motor de corriente continua se detiene durante 1 segundo.
- Esta secuencia se repite sin parar.
※ Nota:
En este tutorial, aprenderemos a ajustar la velocidad relativa de un motor de corriente continua con respecto a su velocidad máxima. Para controlar la velocidad absoluta en rotaciones por segundo, debemos usar un controlador PID y un encoder. Veremos cómo controlar la velocidad exacta del motor de corriente continua en otro tutorial.
¿No se mueve nada? Revisa el cable de SLEEP antes que nada. Cuando SLEEP no está en HIGH, el DRV8833 duerme.
Para aprender más sobre este controlador, por ejemplo cómo mover dos motores de corriente continua con una sola placa, consulta Arduino UNO R4 - Controlador de motor DC DRV8833.
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.