
Arduino UNO R4 - actuador
¡Descubre cómo usar el Arduino Uno R4 para controlar un actuador lineal en este tutorial sencillo! Perfecta para principiantes, esta guía te muestra cómo usar un controlador BTS7960 en divertidos proyectos caseros. Esto es lo que aprenderás:
- Qué es un actuador lineal y cómo se mueve
- Pasos sencillos para hacer que el actuador se extienda o se retraiga
- Cableado fácil con el controlador BTS7960
- Código de Arduino claro para controlar el actuador
- Cómo cambiar la velocidad del actuador para que se mueva más rápido o más lento
Este tutorial trata sobre actuadores lineales sin retroalimentación. Si quieres aprender sobre actuadores lineales con retroalimentación, visita nuestra guía Arduino UNO R4 - Actuador con retroalimentación. ¡Sigue este sencillo proyecto de Arduino para construir tu propio sistema de automatización inteligente!
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables STEM V4 IoT Starter Kit (Arduino included) | |
| 1 | × | DIYables STEM V4B IoT Starter Kit (Arduino included) | |
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
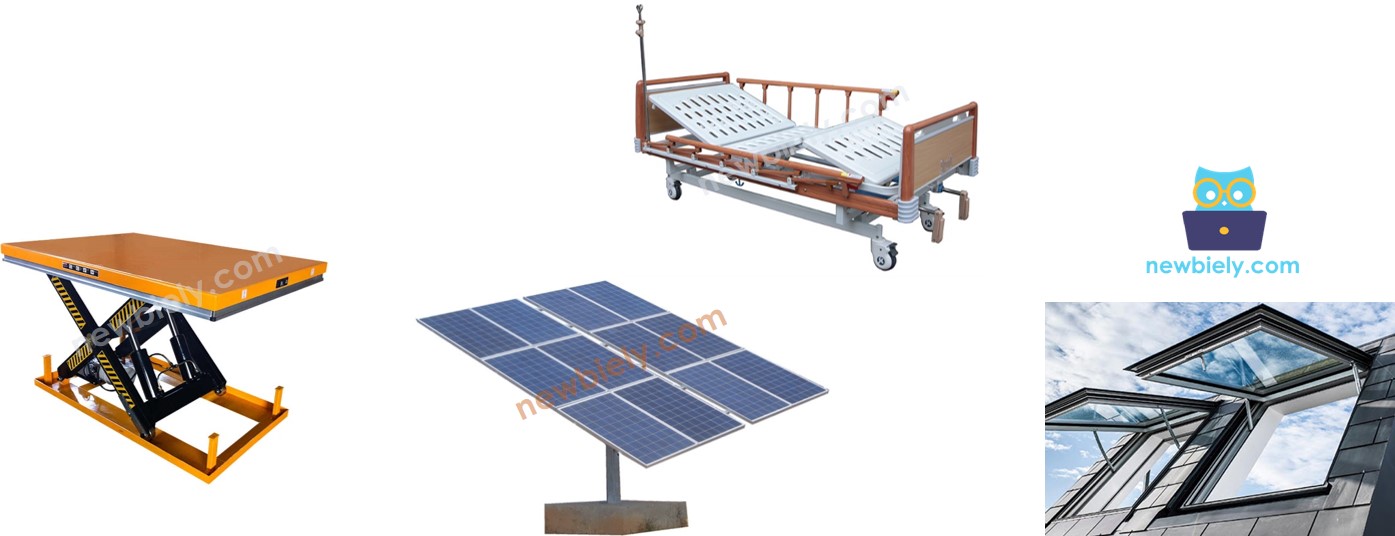
Acerca del actuador lineal
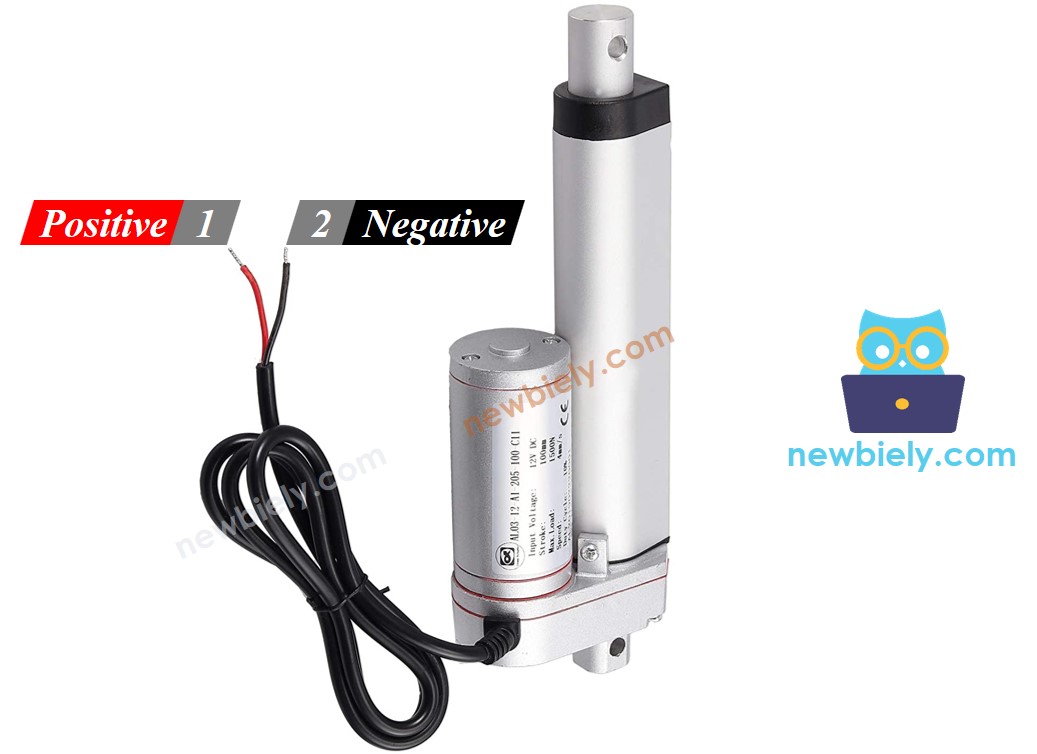
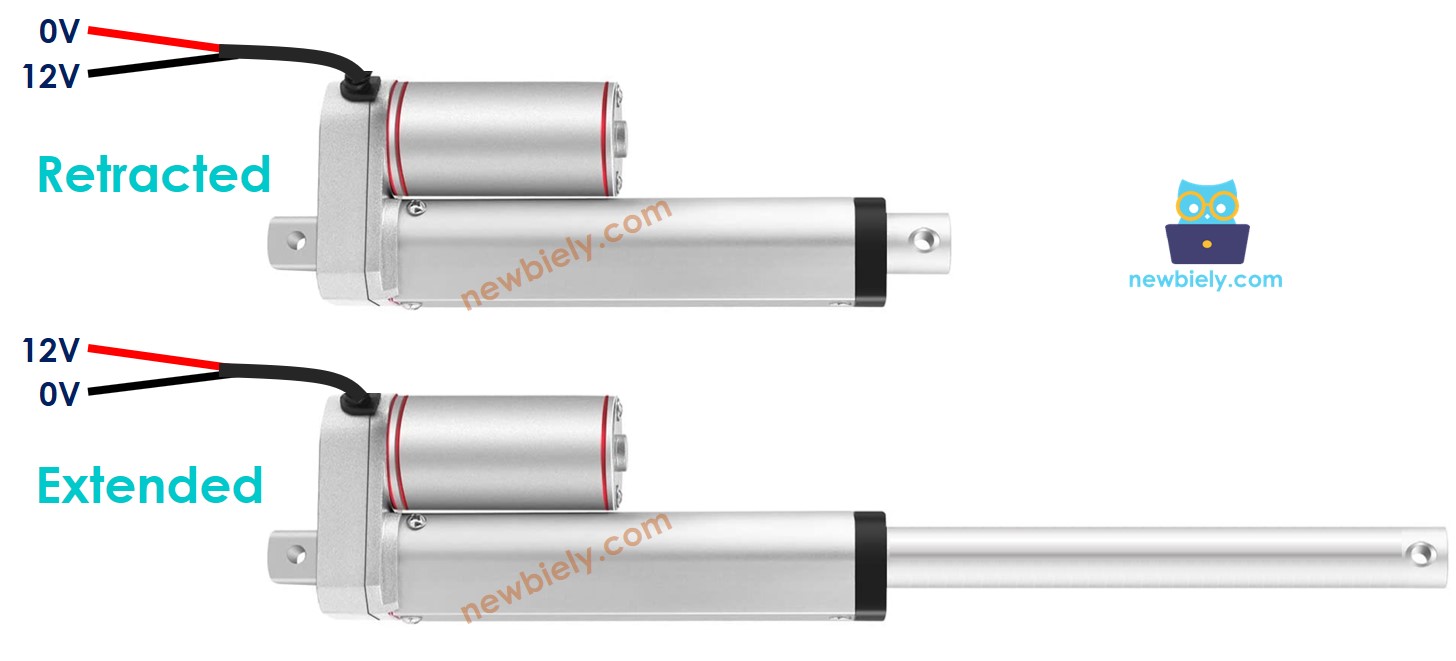
Pinout del actuador lineal
Un actuador lineal tiene dos cables.
- Cable positivo: suele ser rojo
- Cable negativo: suele ser negro
Cómo funciona
Al comprar un actuador lineal, es importante saber a qué voltaje funciona. Por ejemplo, piensa en un actuador lineal que usa 12 voltios.
Cuando conectas el actuador lineal de 12V a una fuente de alimentación de 12V:
- Conecta 12V al cable positivo y GND al cable negativo: el actuador lineal se extiende por completo a alta velocidad hasta detenerse en su límite.
- Conecta 12V al cable negativo y GND al cable positivo: el actuador lineal se retrae por completo a alta velocidad hasta detenerse en su límite.
Cuando cortas la energía del actuador conectando el cable positivo y el negativo a tierra, el actuador deja de moverse hacia fuera o hacia dentro.
※ Nota:
Los motores de corriente continua, los servomotores y los motores paso a paso sin engranajes no pueden mantener su posición cuando se corta la energía y llevan una carga. Sin embargo, un actuador puede mantener su posición incluso sin energía cuando lleva una carga.
Si usamos menos de 12V para los actuadores lineales, siguen funcionando, pero no a su velocidad más alta. Esto muestra que cambiar el voltaje de la fuente de alimentación puede ajustar la velocidad del actuador lineal. Sin embargo, controlar el voltaje con precisión es difícil, así que este método no se usa mucho. En su lugar, el voltaje se mantiene constante y la velocidad del actuador lineal se controla con una señal PWM. Cuando el ciclo de trabajo del PWM es mayor, el actuador lineal se mueve más rápido.
Cómo controlar un actuador lineal con Arduino Uno R4
Para controlar un actuador lineal, normalmente queremos:
- Hacer que se extienda (salga) a toda velocidad
- Hacer que se retraiga (vuelva a entrar) a toda velocidad
- (Opcional) Controlar lo rápido que entra o sale
El Arduino puede enviar señales de control, pero estas señales son demasiado débiles (bajo voltaje y baja corriente) para mover el actuador directamente. Por eso necesitamos un controlador entre el Arduino y el actuador.
El controlador hace dos tareas principales:
- Refuerza (amplifica) la señal del Arduino para que pueda alimentar el actuador.
- Cambia el sentido de la alimentación (cambiando la polaridad) según otra señal del Arduino; esto decide si el actuador se extiende o se retrae.
※ Nota:
- Puedes usar esta guía para cualquier actuador lineal. Usamos un actuador lineal de 12V como ejemplo.
- Cuando usas un actuador lineal de 5V con un Arduino UNO R4, aunque los dos usan 5V, necesitas añadir un controlador. Esto se debe a que el Arduino UNO R4 no puede dar suficiente corriente para el actuador.
Esta guía usa el controlador BTS7960. Es un controlador potente, así que es una opción segura para un actuador de 12V.
Acerca del controlador BTS7960
El módulo BTS7960 (también se vende como IBT-2) puede manejar una carga DC grande en ambos sentidos. Un actuador lineal es un buen ejemplo. En este tutorial, lo usamos para sacar el actuador y volver a meterlo.
Un actuador lineal consume una corriente grande durante un tiempo corto. Esto pasa cuando empieza a moverse, y otra vez cuando llega a su tope. El BTS7960 soporta hasta 43A de pico, así que estos saltos cortos de corriente no le hacen daño. Además casi no pierde voltaje por dentro, así que el actuador recibe los 12V completos. Por eso reemplazó al L298N en esta página.
Pinout del controlador BTS7960
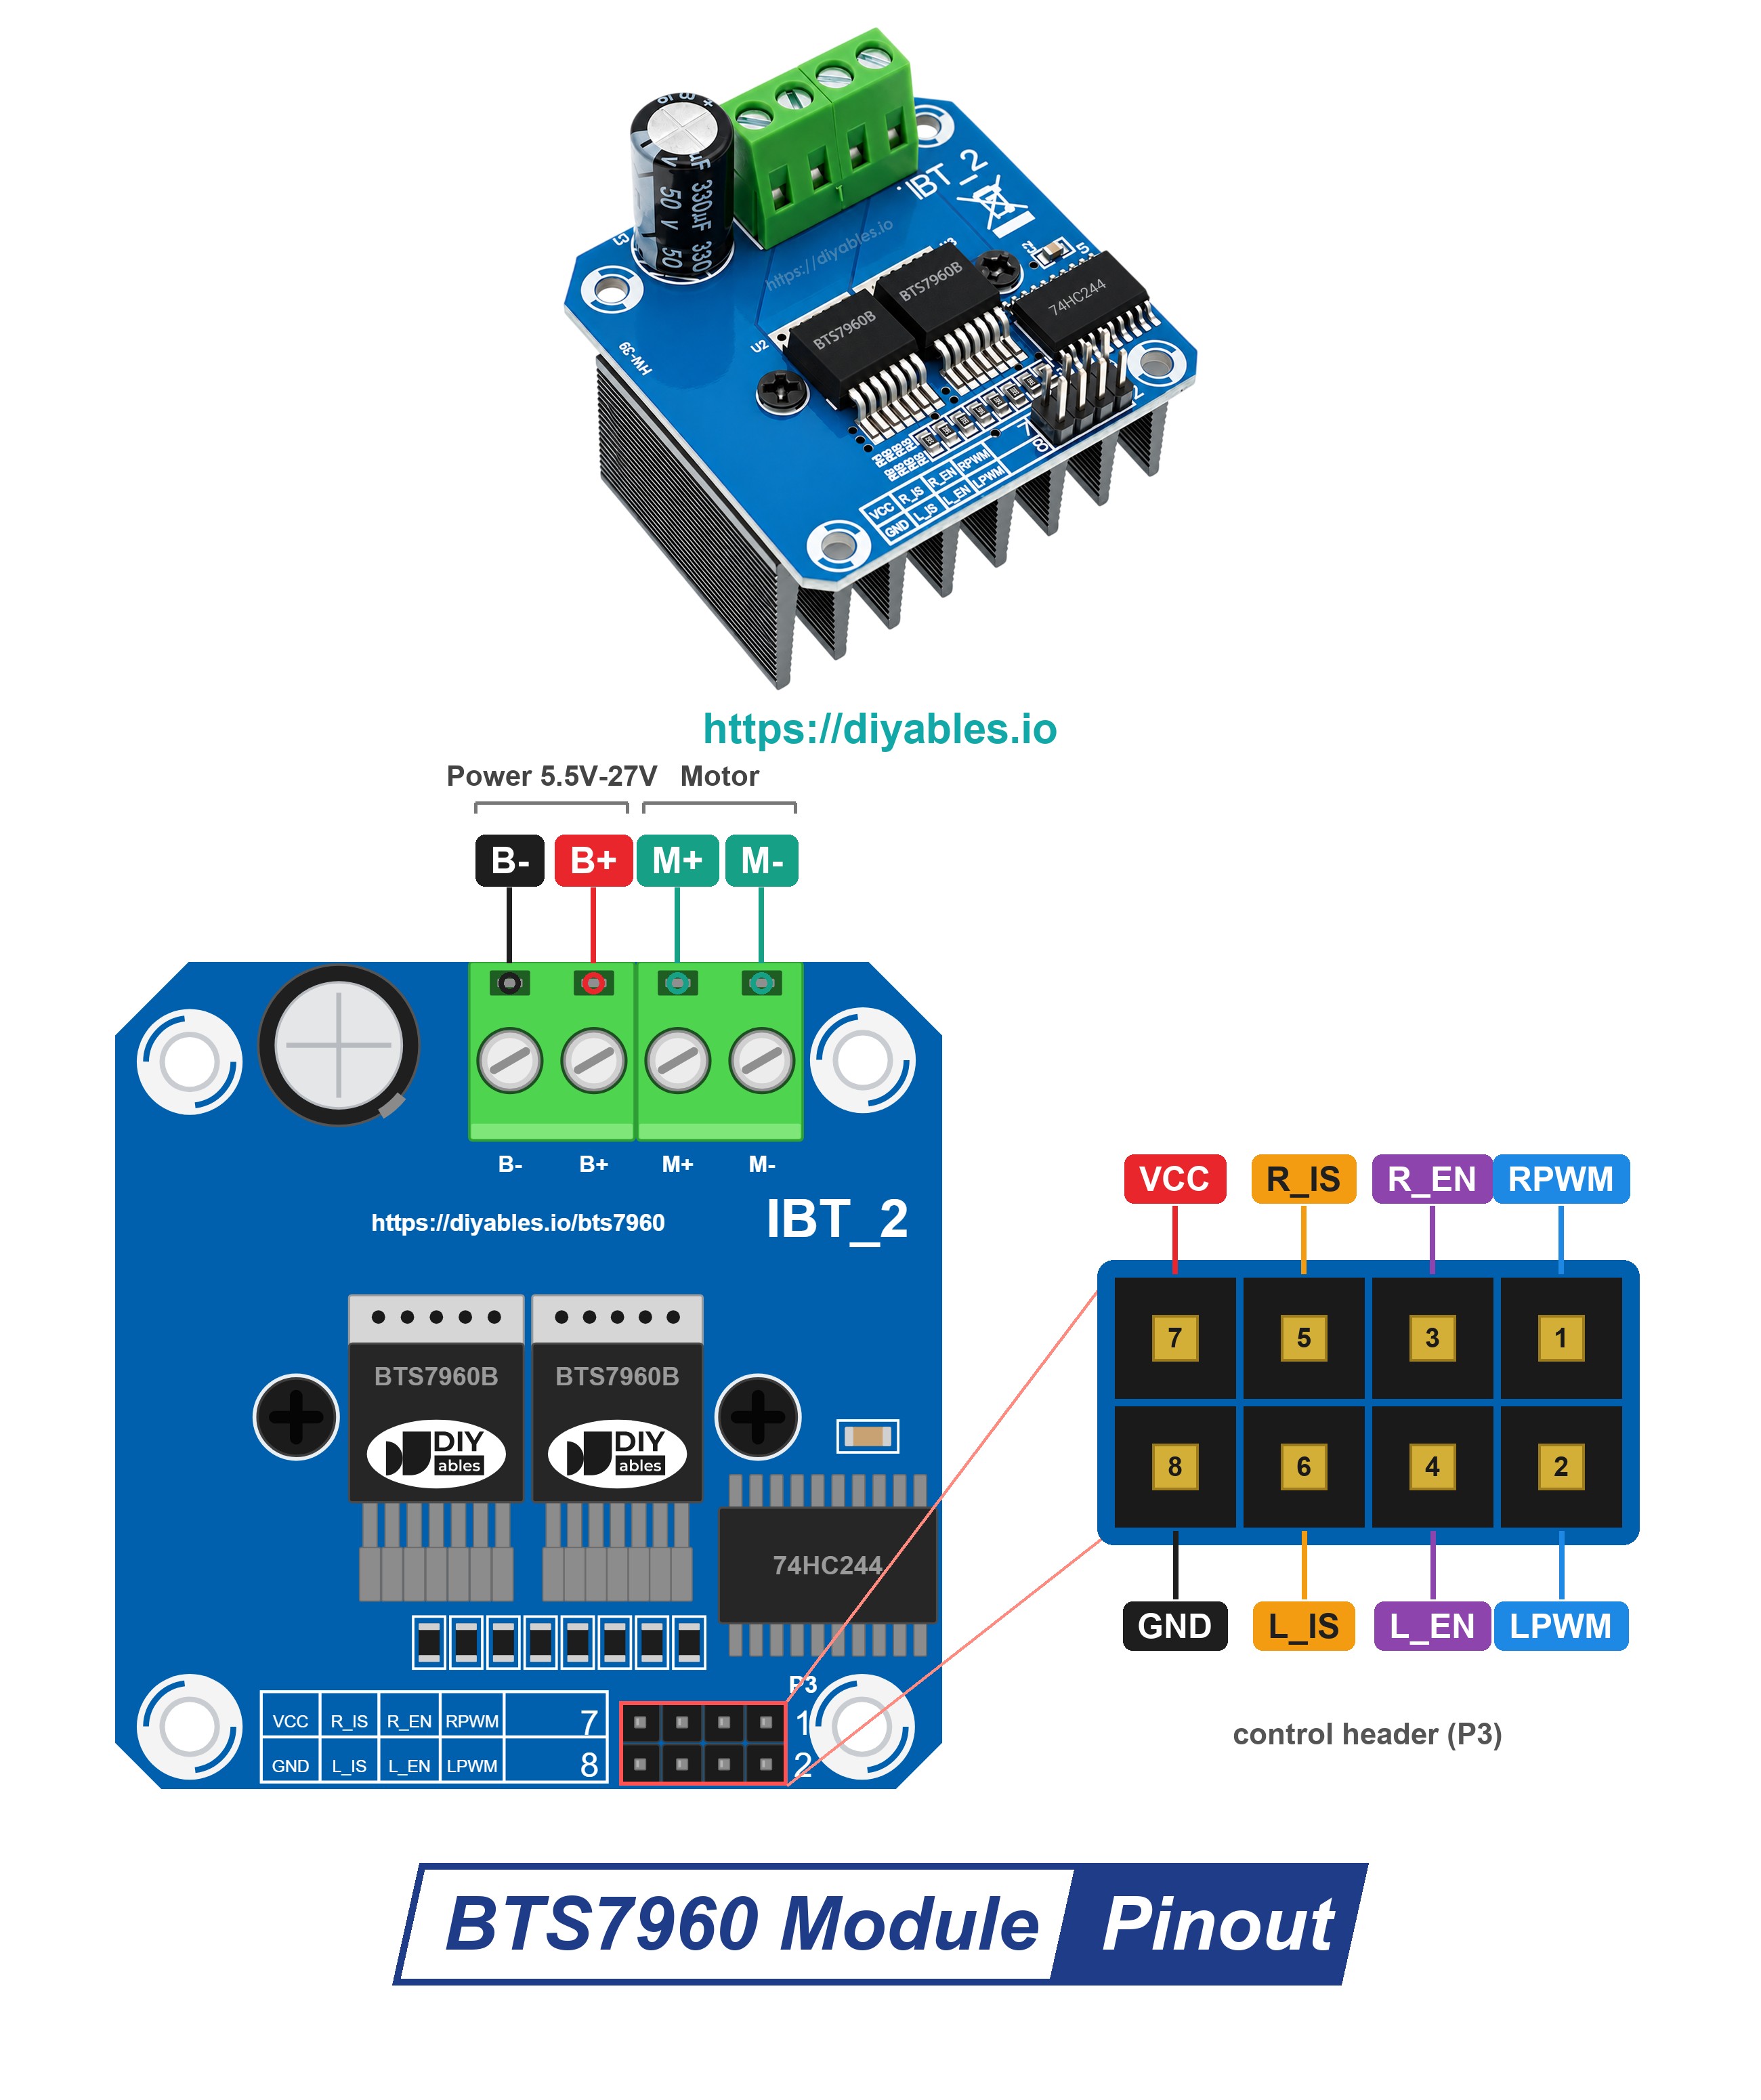
El módulo BTS7960 tiene dos partes: un conector de control de 8 pines y un bloque de terminales de tornillo de 4 vías.
Pines del conector de control:
- Pin RPWM: entrada PWM para un sentido. En esta guía, hace que el actuador se extienda.
- Pin LPWM: entrada PWM para el otro sentido. En esta guía, hace que el actuador se retraiga.
- Pines R_EN y L_EN: pines de habilitación. Los dos deben estar en HIGH para encender el controlador. Cuando los dos están en LOW, las salidas están apagadas.
- Pines R_IS y L_IS: salidas de medición de corriente. No las usamos. Déjalas sin conectar.
- Pin VCC: alimentación de 5V para el pequeño chip lógico del módulo. Conéctalo al pin 5V del Arduino UNO R4.
- Pin GND: conéctalo al GND del Arduino UNO R4.
Pines del terminal de tornillo:
- Pines B+ y B-: la alimentación del actuador, de 5.5V a 27V. Usamos un adaptador de corriente de 12V.
- Pines M+ y M-: se conectan a los dos cables del actuador lineal.
Las entradas de control aceptan señales de 3.3V a 5V, así que los pines del Arduino UNO R4 pueden manejarlas directamente. Un módulo BTS7960 controla un actuador lineal. Para dos actuadores, usa dos módulos.
※ Nota:
El actuador nunca toma energía del Arduino UNO R4. Solo toma energía del adaptador de 12V en B+ y B-.
Cómo controlar un actuador lineal
Esta parte muestra los pasos para manejar un actuador lineal con un módulo BTS7960 y el Arduino UNO R4.
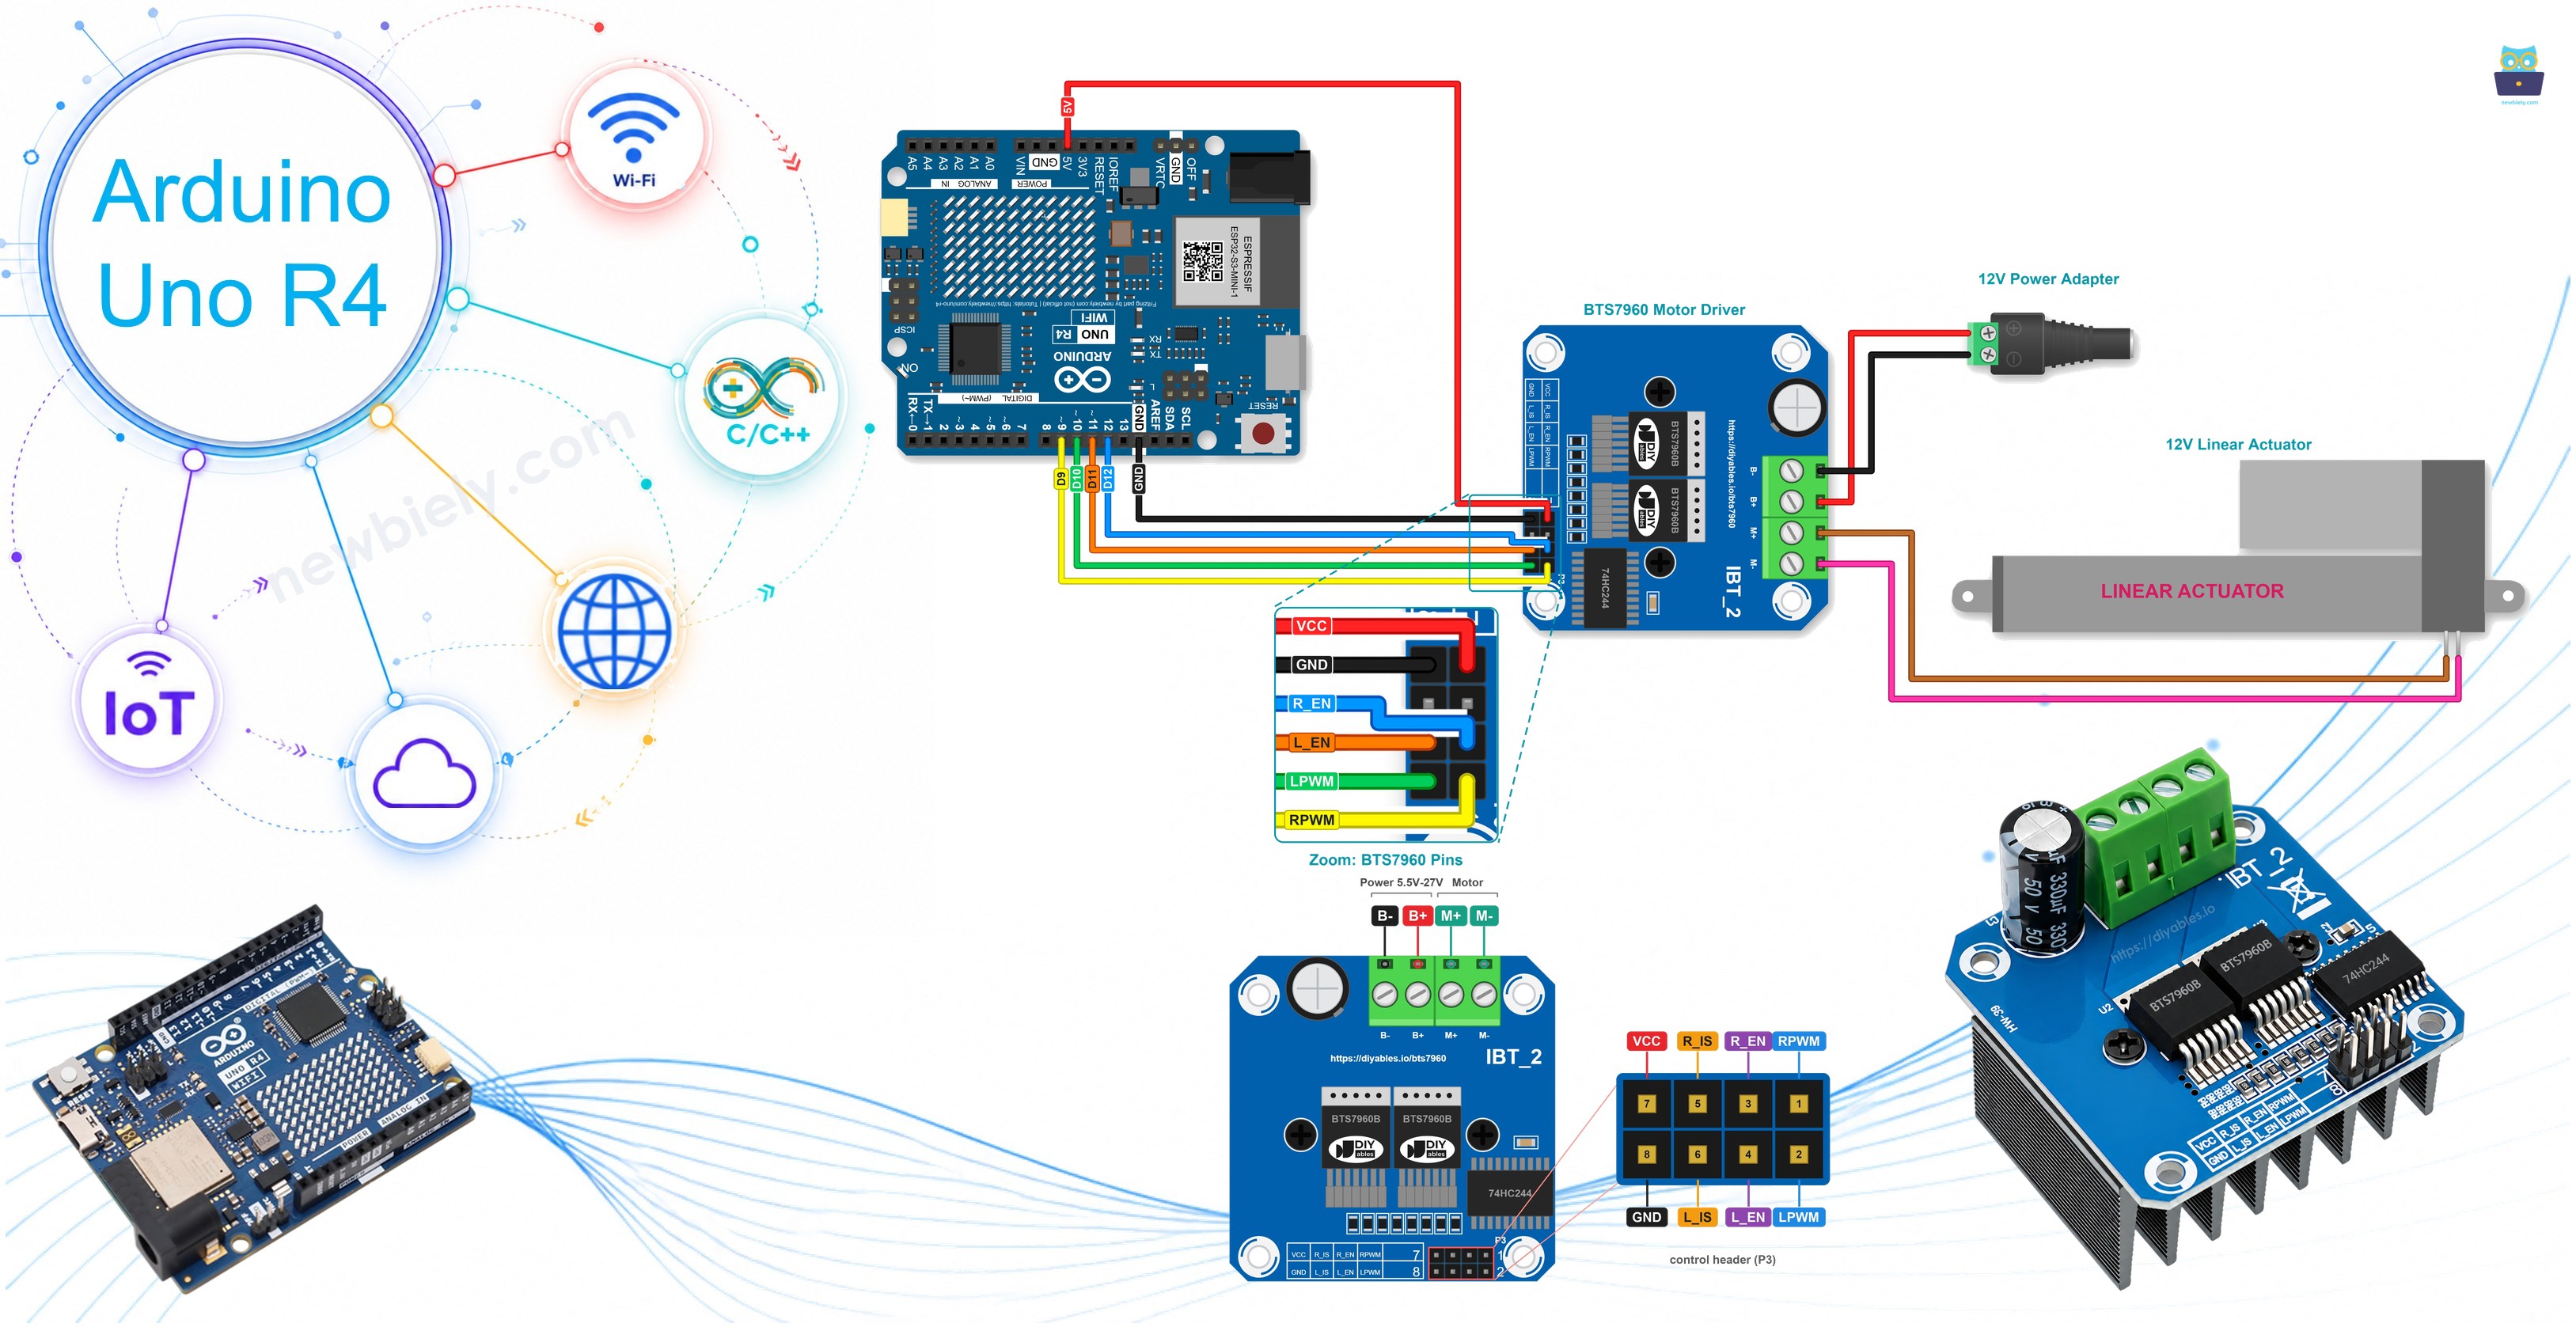
Diagrama de cableado
Haz primero todas las conexiones. Conecta el adaptador de 12V al final.
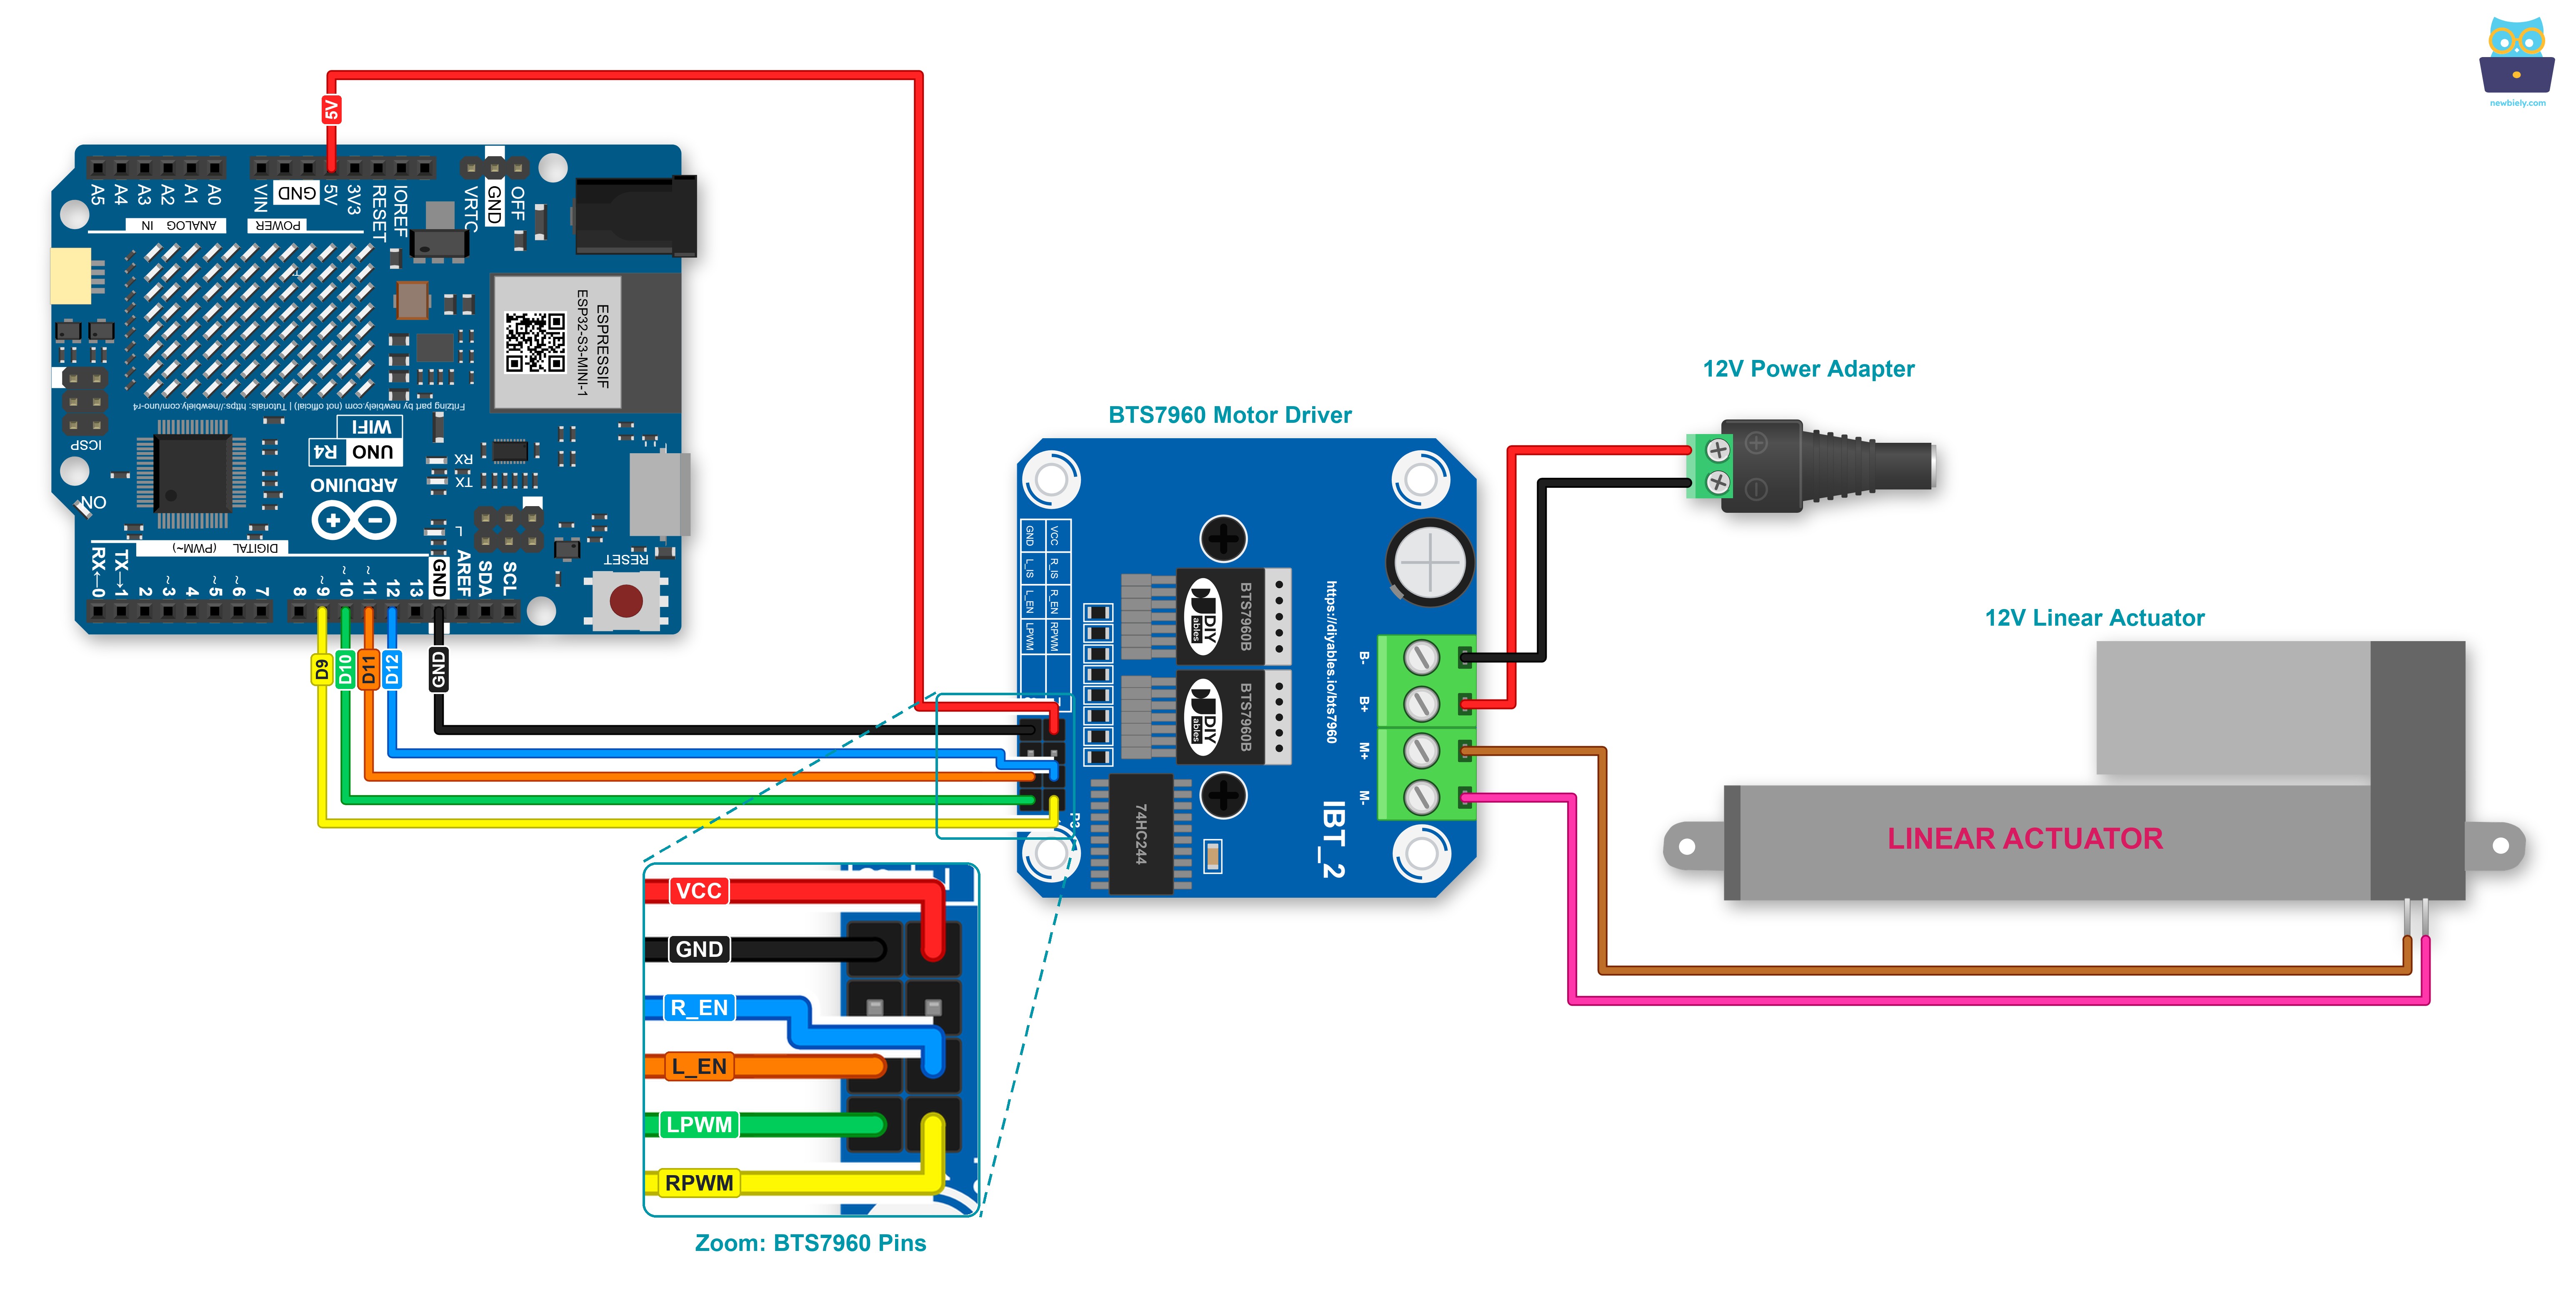
This image is created using Fritzing. Click to enlarge image
| Pin del BTS7960 | Pin del Arduino UNO R4 / Otra pieza |
|---|---|
| RPWM | D9 |
| LPWM | D10 |
| R_EN | D12 |
| L_EN | D11 |
| VCC | 5V |
| GND | GND |
| R_IS, L_IS | sin conectar |
| B+ | + del adaptador de corriente de 12V (a través del conector de alimentación DC) |
| B- | - del adaptador de corriente de 12V (a través del conector de alimentación DC) |
| M+, M- | los dos cables del actuador lineal |
Un actuador suele estar dentro de una máquina que se mueve, y un cable jumper suelto puede detenerlo a mitad de recorrido. Para una sujeción firme, añade un Proto Screw Terminal Block Shield o un Screw Shield V2 al Arduino UNO R4 y atornilla cada cable. El cableado con el Screw Shield V2 se ve así:
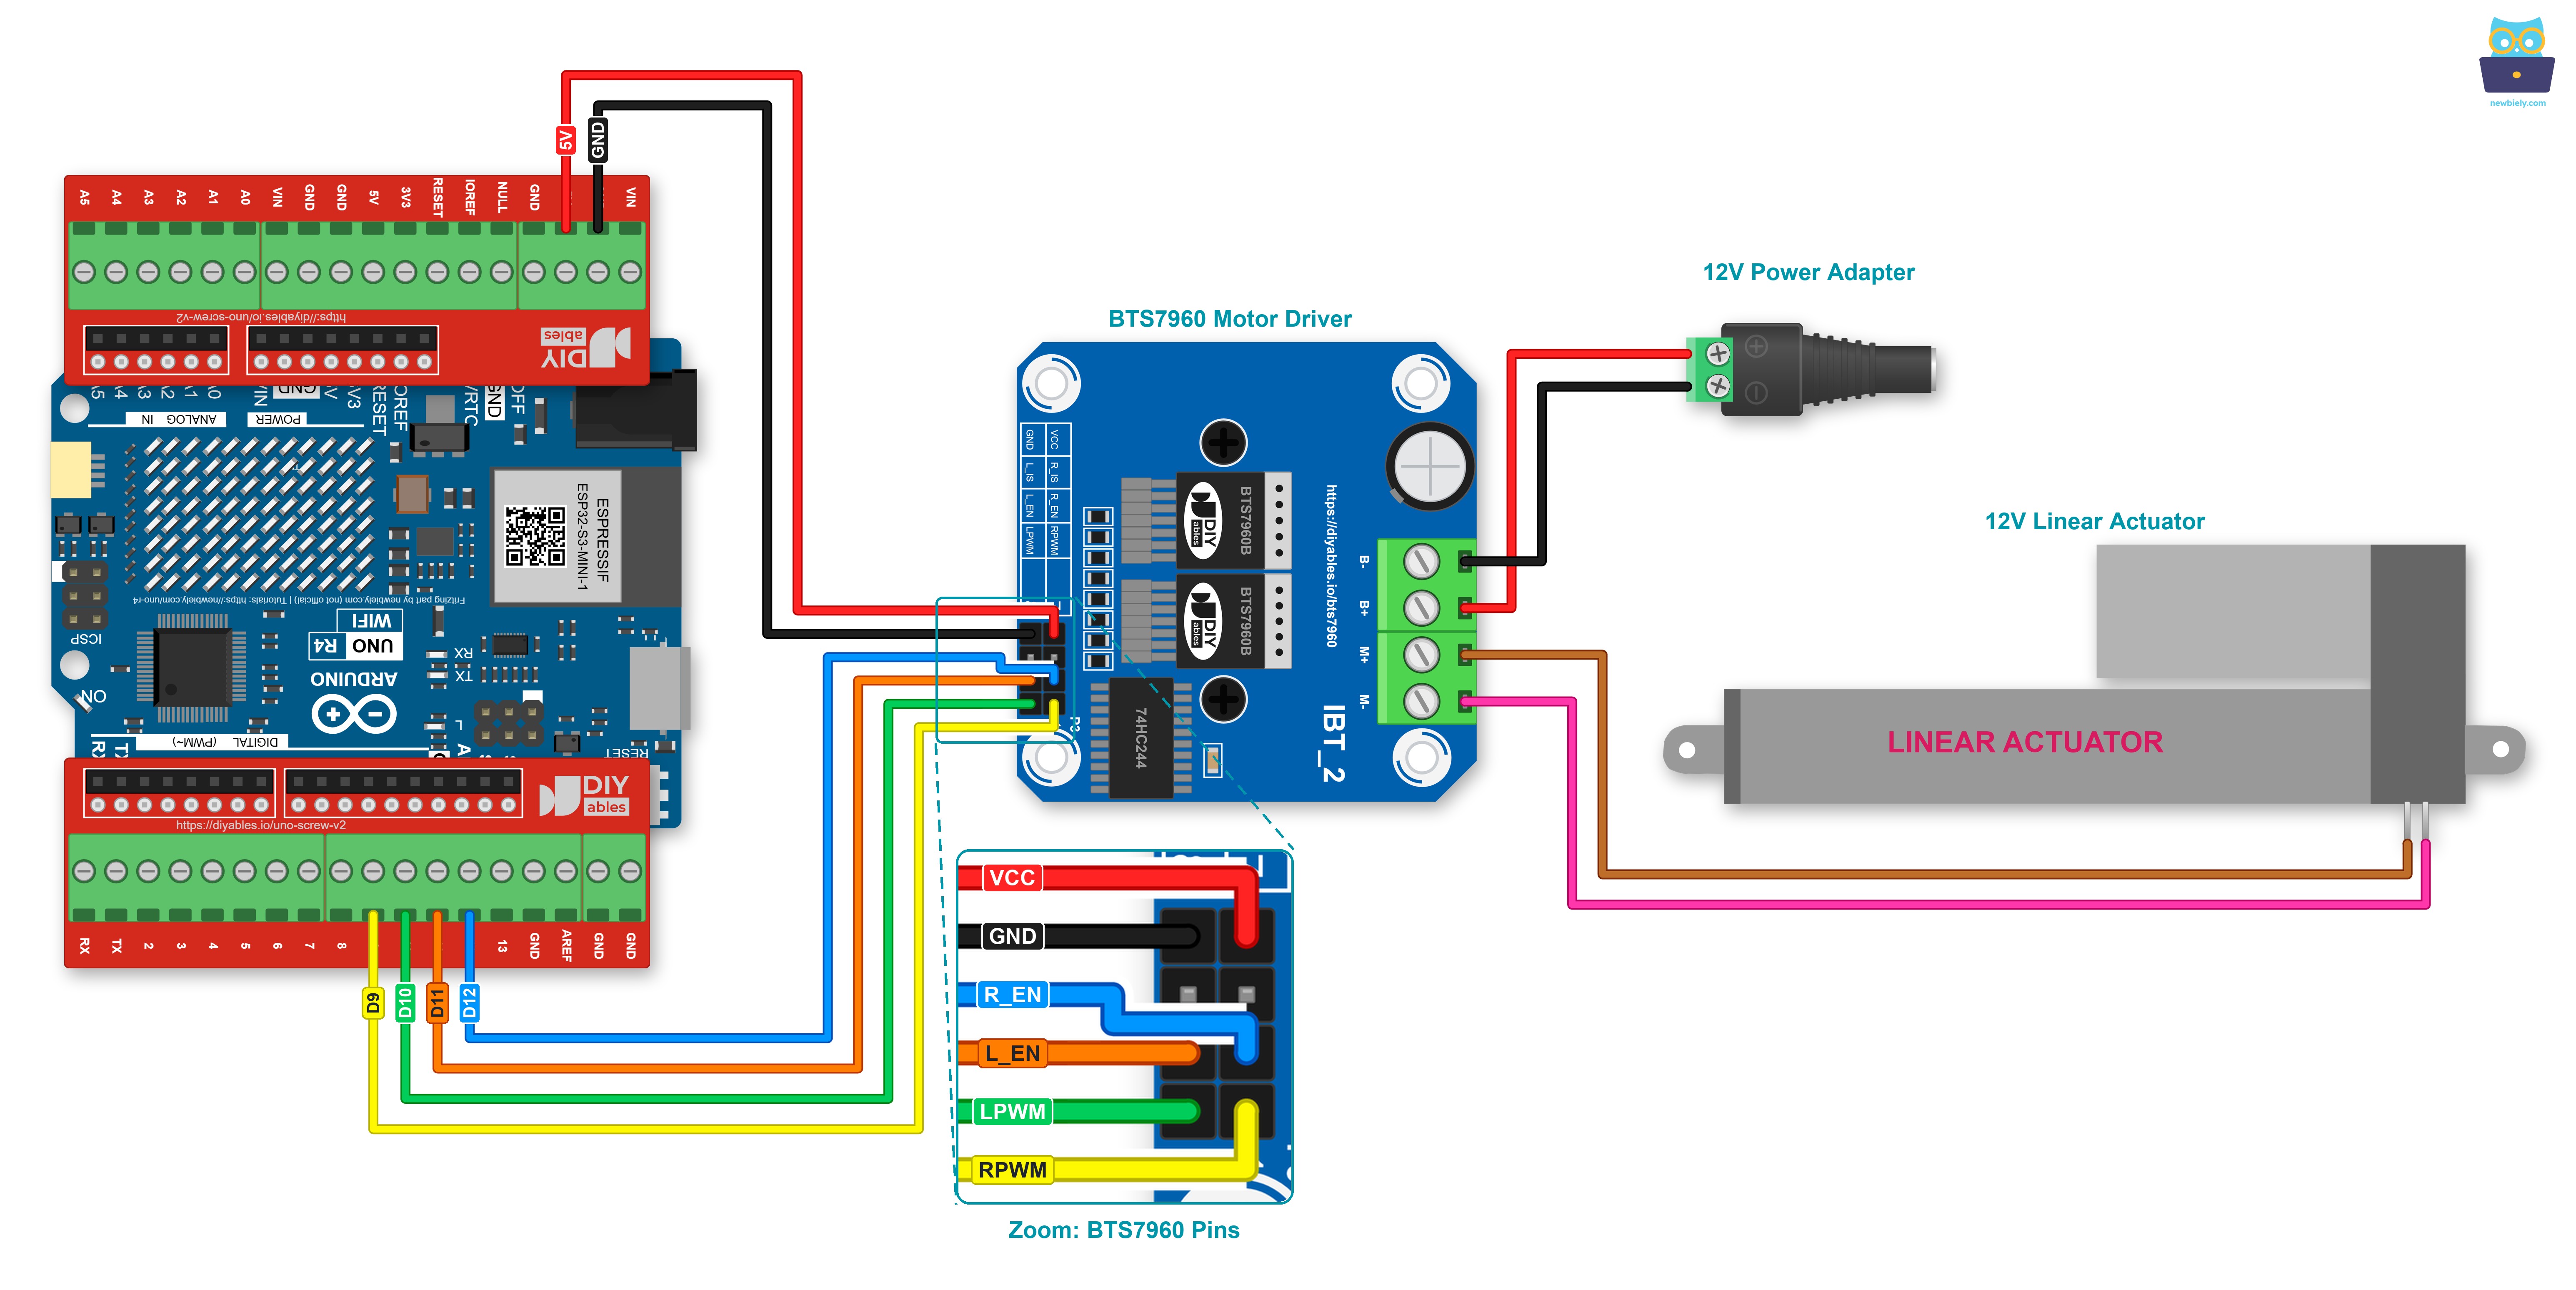
This image is created using Fritzing. Click to enlarge image
Ver La mejor forma de alimentar Arduino Uno R4 y otros componentes.
Cómo hacer que un actuador lineal se extienda/retraiga
El controlador solo funciona cuando R_EN y L_EN están los dos en HIGH. Después, el pin PWM que recibe la señal decide si el vástago sale o entra. La tabla siguiente muestra cómo hacerlo.
| Pin RPWM | Pin LPWM | Dirección |
|---|---|---|
| 0 | 0 | El actuador lineal se detiene |
| 255 | 0 | El actuador lineal se extiende |
| 0 | 255 | El actuador lineal se retrae |
- Alarga el actuador lineal
- El actuador lineal se retrae.
Pon siempre primero el otro pin PWM en 0. RPWM y LPWM nunca deben recibir una señal al mismo tiempo.
※ Nota:
Si los pines M+ y M- están conectados al actuador lineal al revés, la dirección se invertirá. Para arreglarlo, simplemente intercambia los dos cables del actuador en M+ y M-, o intercambia RPWM_PIN y LPWM_PIN en el programa.
Cómo detener un actuador lineal mientras se extiende o se retrae
El actuador lineal deja de salir o entrar automáticamente cuando llega a su punto máximo o mínimo. También podemos hacer que se detenga antes de llegar a esos puntos.
Hay dos métodos para detener un actuador lineal.
- Freno: pon los dos pines PWM en 0 mientras R_EN y L_EN siguen en HIGH. El actuador se detiene al instante.
- Apagar el controlador: pon R_EN y L_EN en LOW. Las salidas se cortan, y el actuador se detiene por sí solo.
Cómo controlar la velocidad de un actuador lineal mediante el controlador BTS7960
Para cambiar la velocidad, envía un valor PWM de 0 a 255 en lugar de 255. Así puedes hacerlo:
- En el Arduino UNO R4, los pines PWM llevan la marca "~". Usa dos de ellos para RPWM y LPWM.
- Usa la función analogWrite() en RPWM para extender, o en LPWM para retraer. El controlador BTS7960 convierte esta señal débil en una señal fuerte de 12V para el actuador.
La velocidad puede ser cualquier número de 0 a 255. Con velocidad 0, el actuador lineal se detiene. Con velocidad 255, se mueve a su velocidad más alta.
Código de ejemplo de Arduino UNO R4
Este código hace las siguientes tareas:
- Sacar el actuador lo más rápido posible
- Detener el actuador
- Volver a meter el actuador lo más rápido posible
- Detener el actuador
Pasos R\u00e1pidos
Sigue estas instrucciones paso a paso:
- Si es la primera vez que usas el Arduino Uno R4 WiFi/Minima, consulta el tutorial sobre cómo configurar el entorno para Arduino Uno R4 WiFi/Minima en Arduino IDE.
- Conecta los componentes según el diagrama.
- Conecta la placa Arduino Uno R4 a tu computadora con un cable USB.
- Abre Arduino IDE en tu computadora.
- Selecciona la placa Arduino Uno R4 adecuada (por ejemplo, Arduino Uno R4 WiFi) y el puerto COM.
- Pega el código en Arduino IDE.
- Pulsa el botón Subir en Arduino IDE para transferir el código al Arduino UNO R4.
- Conecta el adaptador de 12V al conector de alimentación DC.
- Observa lo siguiente:
- El actuador lineal se extiende y se detiene al llegar a su límite.
- El actuador lineal mantiene su posición durante un tiempo.
- El actuador lineal se retrae y se detiene al llegar a su límite.
- El actuador lineal mantiene su posición durante un tiempo.
- Esta secuencia se repite sin parar.
¿Quieres saber más sobre este controlador? Lee Arduino UNO R4 - Controlador de motor BTS7960.
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.
Resumen
En este tutorial de Arduino UNO R4, aprendiste a controlar un actuador lineal con un controlador BTS7960 para la automatización casera. Esta guía sencilla te mostró cómo hacer que el actuador entre y salga, cómo conectar el controlador BTS7960 y cómo cambiar su velocidad con la programación de Arduino. Centrado en actuadores lineales sin retroalimentación, este sencillo proyecto de Arduino te ayuda a construir sistemas de automatización inteligentes. ¡Ahora puedes usar estas habilidades para crear tus propios proyectos de control de movimiento con Arduino UNO R4!