
Arduino Nano ESP32 - Sensor ultrasónico - Motor servo
Este tutorial explica cómo usar Arduino Nano ESP32 con el potenciómetro para controlar un servomotor. En detalle:
- El Arduino Nano ESP32 gira automáticamente un servomotor a 90° si un objeto está cerca del sensor ultrasónico
- El Arduino Nano ESP32 gira automáticamente un servomotor de vuelta a 0° si un objeto está lejos del sensor ultrasónico
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Buy Note: For controlling multiple servo motors, use the PCA9685 16 Channel PWM Servo Driver Module to save MCU pins and simplify wiring.
Acerca del servomotor y del sensor ultrasónico
Tenemos tutoriales específicos sobre el servomotor y el sensor ultrasónico. Cada tutorial contiene información detallada e instrucciones paso a paso sobre la disposición de pines de hardware, el principio de funcionamiento, la conexión de cableado al ESP32 y el código para Arduino Nano ESP32... Obtenga más información sobre ellos en los siguientes enlaces:
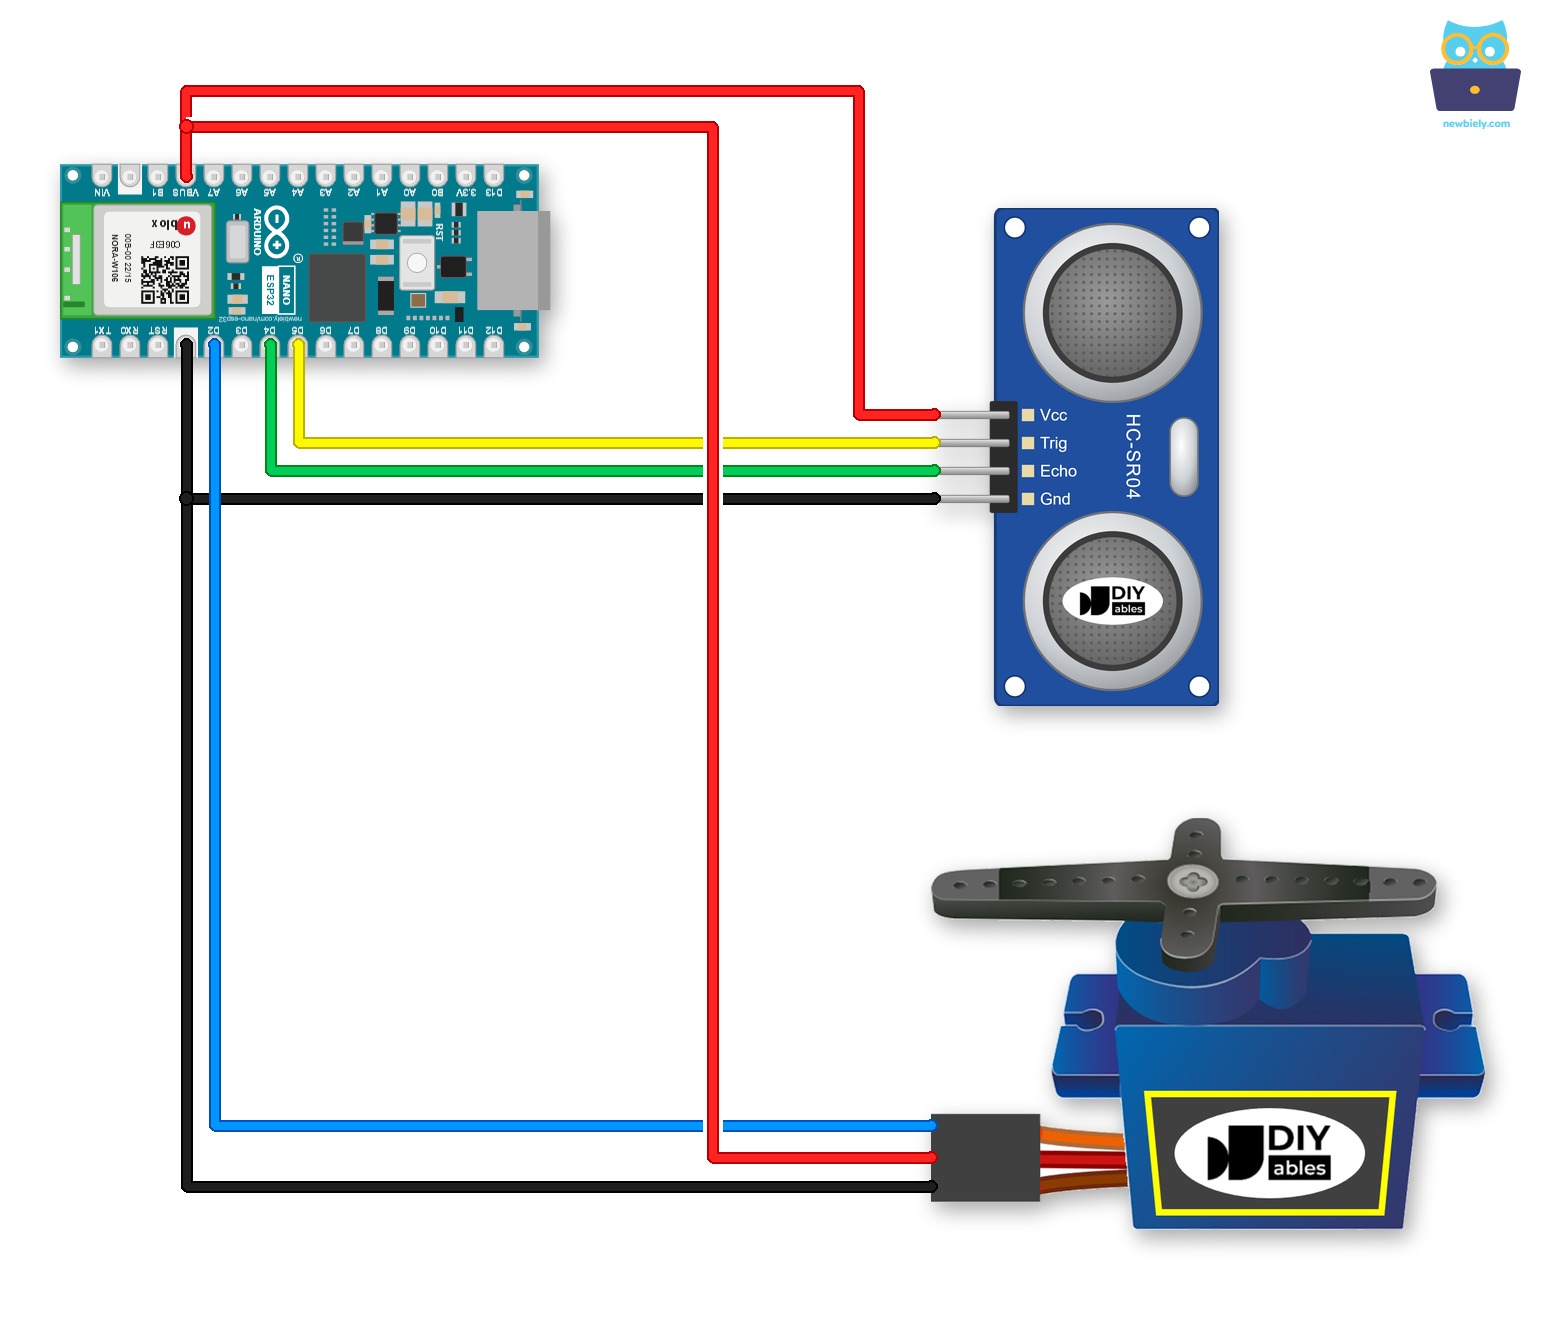
Diagrama de Cableado

This image is created using Fritzing. Click to enlarge image
El diagrama de abajo muestra las mismas conexiones sin protoboard:
This image is created using Fritzing. Click to enlarge image
Una bornera de tornillo mantiene cada cable bien sujeto, incluso cuando la placa se mueve. Pon el Arduino Nano ESP32 sobre una Placa de Expansión de Terminales de Tornillo para Arduino Nano y aprieta cada cable bajo un tornillo. El diagrama de abajo muestra el mismo cableado con la placa de borneras de tornillo.
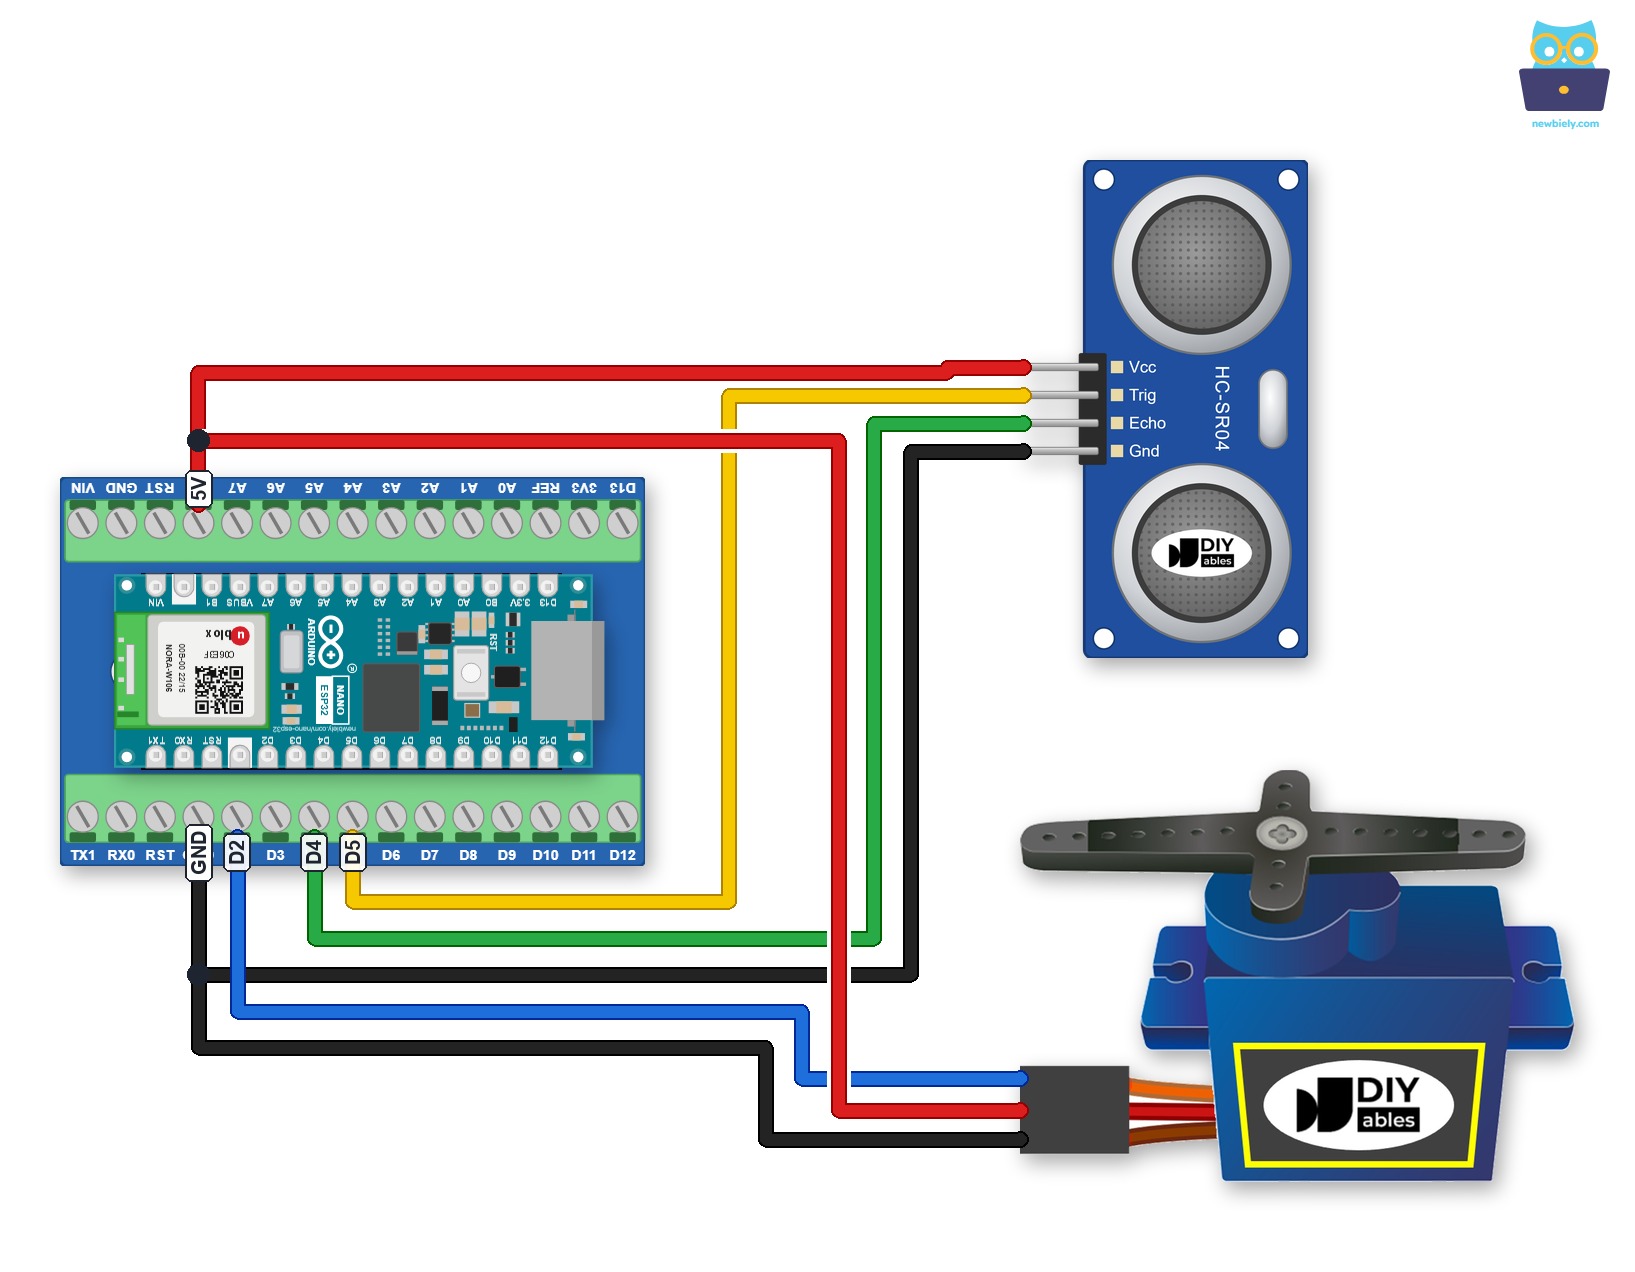
This image is created using Fritzing. Click to enlarge image
Código de Arduino Nano ESP32: control del servomotor por sensor ultrasónico
Pasos R\u00e1pidos
Para empezar con Arduino Nano ESP32, siga estos pasos:
- Si eres nuevo en Arduino Nano ESP32, consulta el tutorial sobre cómo configurar el entorno para Arduino Nano ESP32 en el IDE de Arduino.
- Conecte los componentes de acuerdo con el diagrama proporcionado.
- Conecte la placa Arduino Nano ESP32 a su computadora mediante un cable USB.
- Inicie el IDE de Arduino en su computadora.
- Seleccione la placa Arduino Nano ESP32 y su puerto COM correspondiente.
- Haga clic en el icono Libraries en la barra izquierda del IDE de Arduino.
- Escriba ESP32Servo en la caja de búsqueda, luego busque la biblioteca de servo de Kevin Harrington y John K. Bennett.
- Haga clic en el botón Install para instalar la biblioteca de servomotores para ESP32.
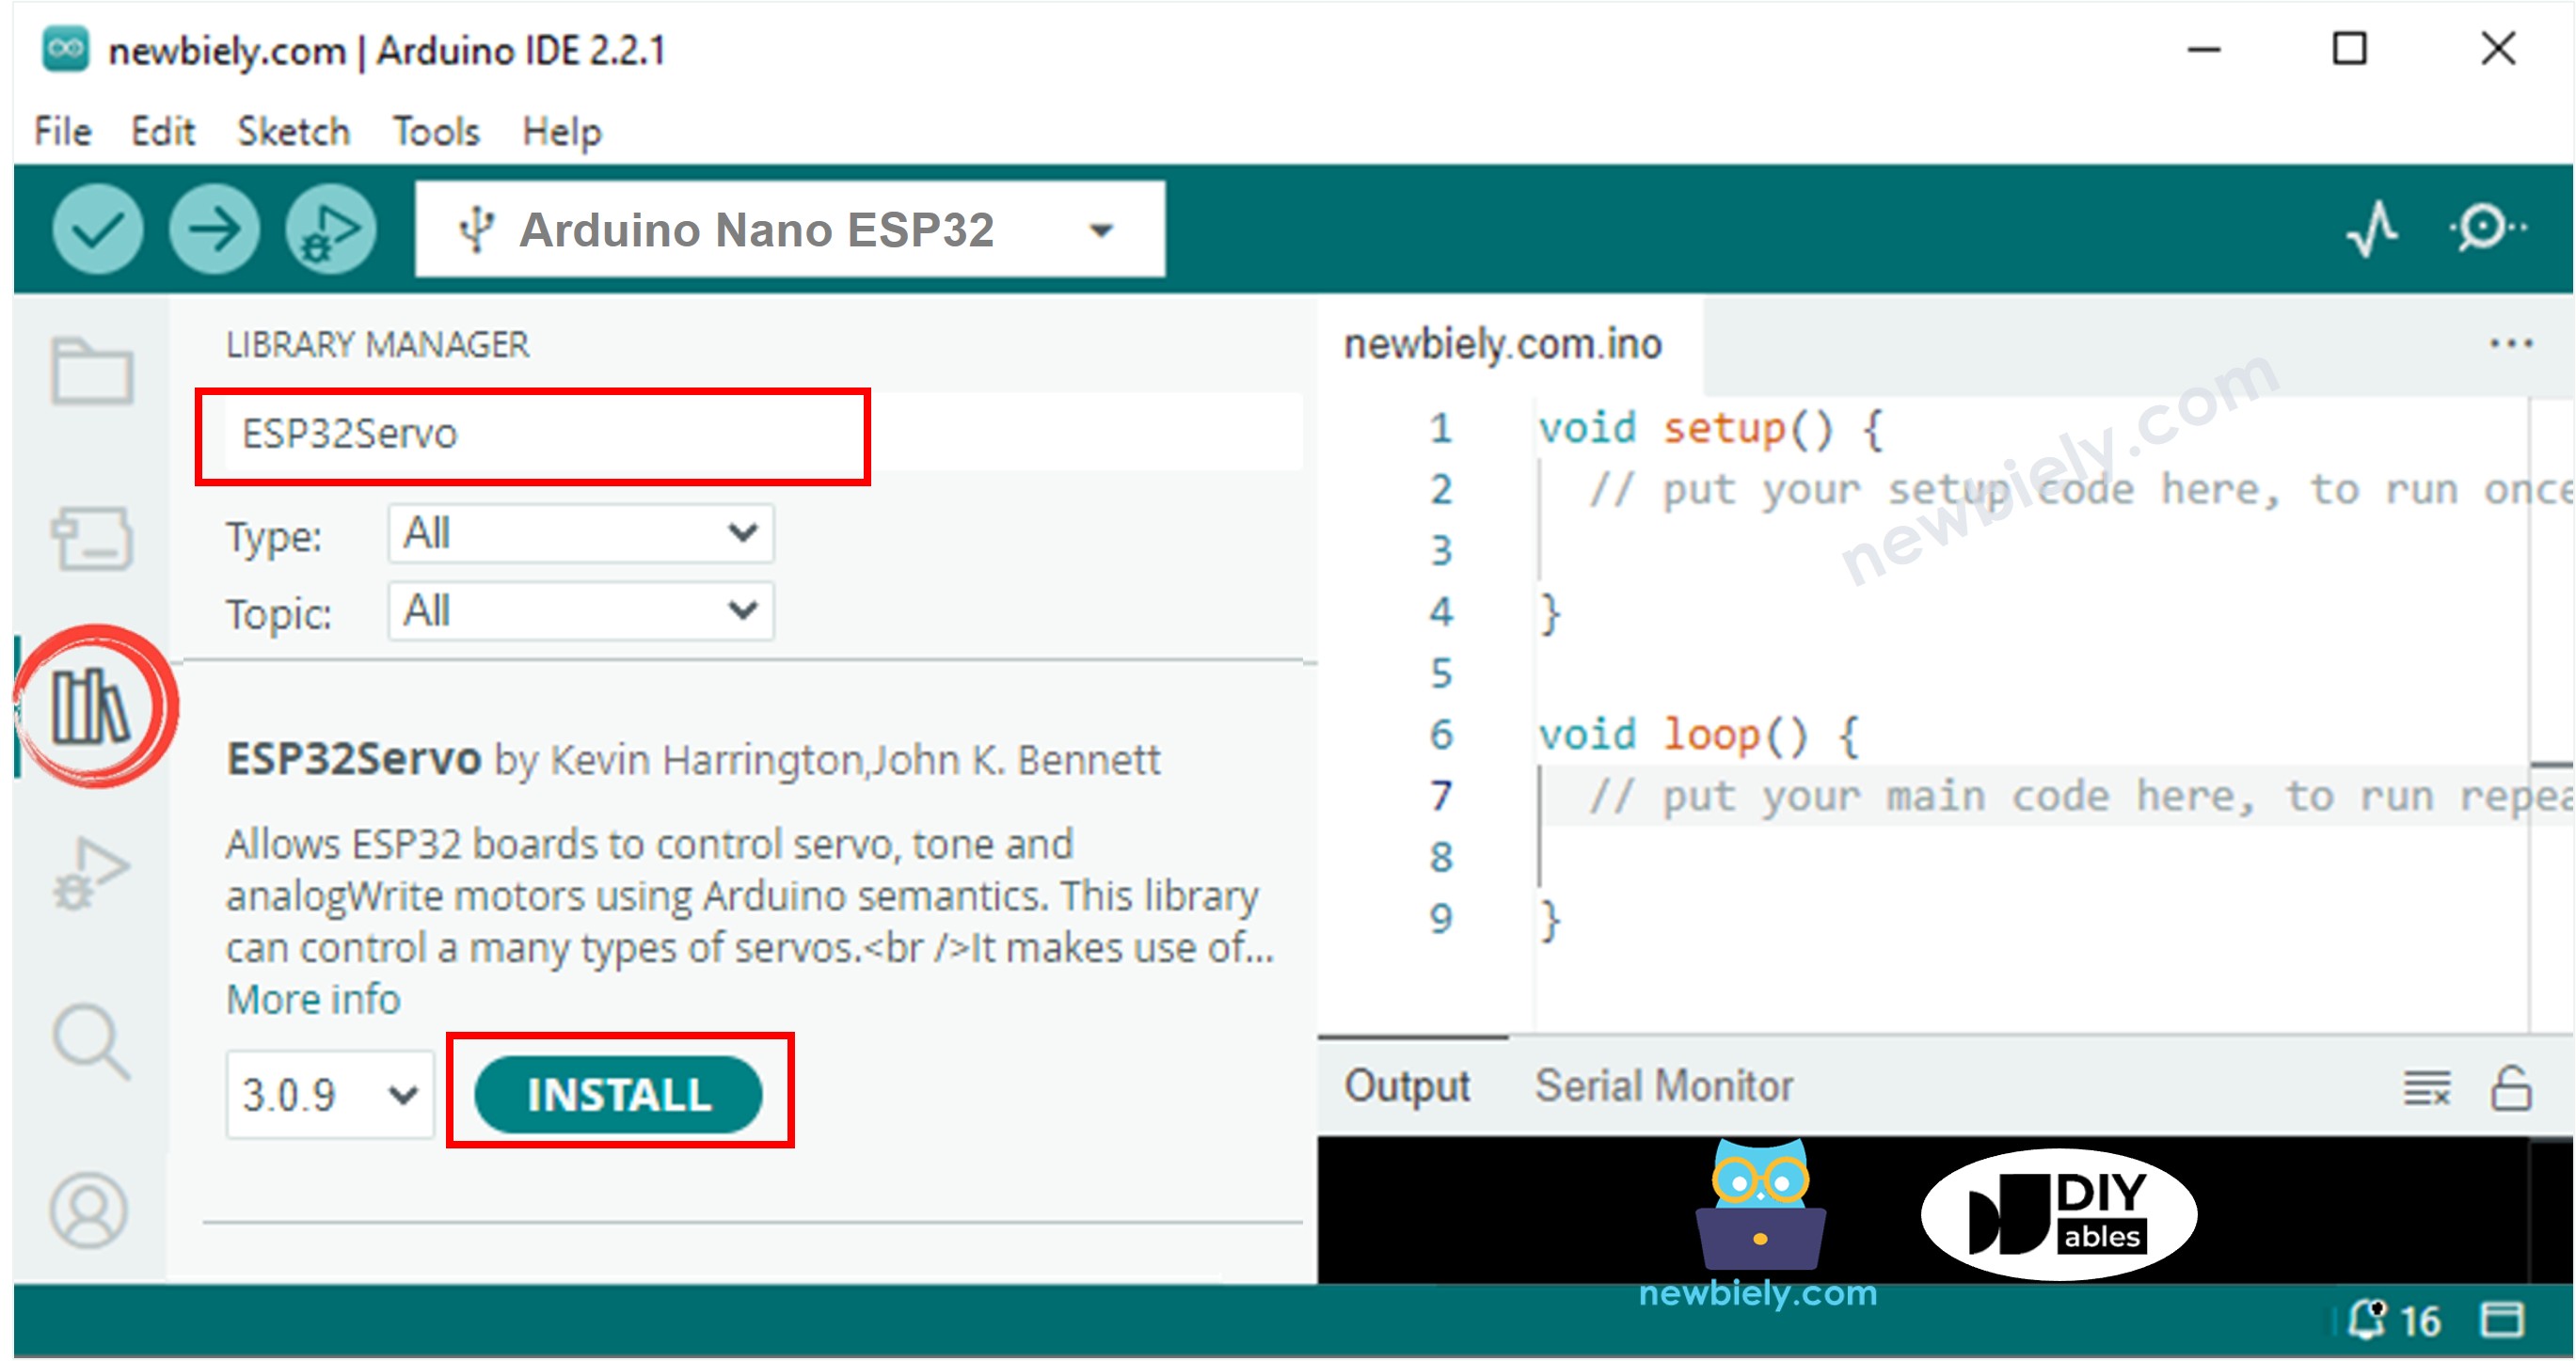
- Copie el código anterior y péguelo en Arduino IDE.
- Compile y suba el código al tablero Arduino Nano ESP32 haciendo clic en el botón Subir en Arduino IDE.
- Mueva su mano frente al sensor.
- Observe el cambio del servomotor.
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.