
Arduino Nano ESP32 - Motor de corriente continua
Este tutorial muestra cómo usar Arduino Nano ESP32 para controlar un motor de corriente continua a través del controlador de motor DRV8833. En detalle, aprenderemos a cambiar la velocidad y la dirección del motor de corriente continua, y a detenerlo. Empezaremos con un motor de corriente continua y luego veremos cómo el mismo DRV8833 puede mover dos motores de corriente continua.
Hardware Requerido
Or you can buy the following kits:
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Acerca del motor de corriente continua
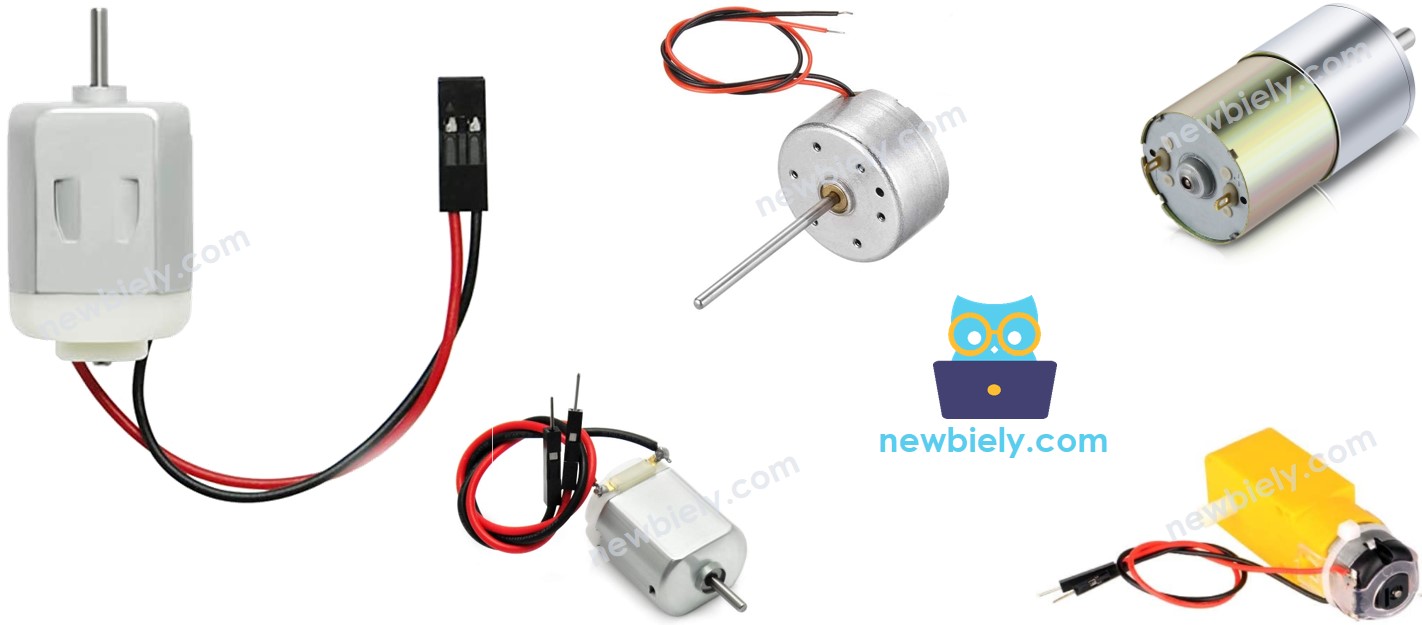
Distribución de pines del motor de corriente continua
Un motor de corriente continua tiene dos cables: Negativo(negro), y Positivo(rojo)
Cómo funciona un motor de corriente continua
La dirección y la velocidad del motor de corriente continua dependen de cómo le suministramos la alimentación. Las imágenes siguientes muestran la relación detallada entre la alimentación y la velocidad/dirección
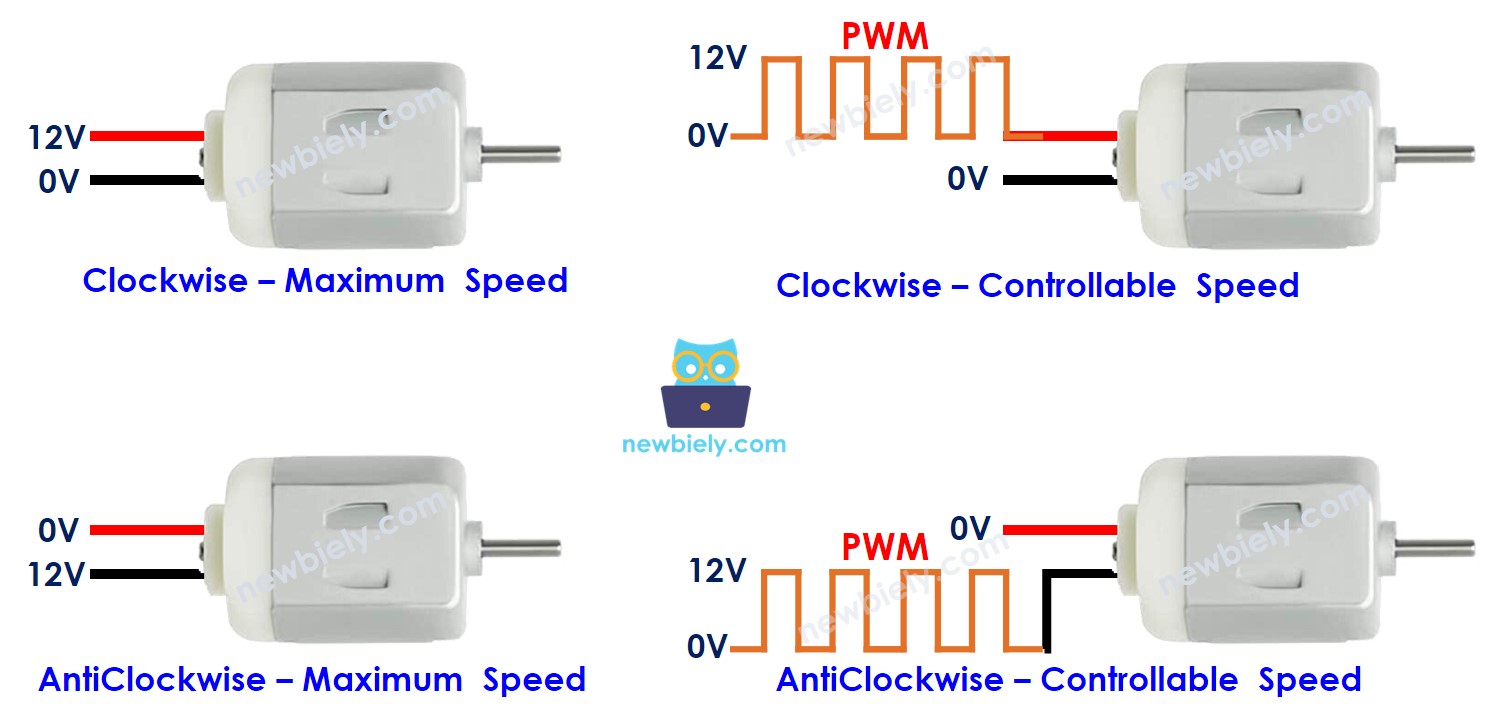
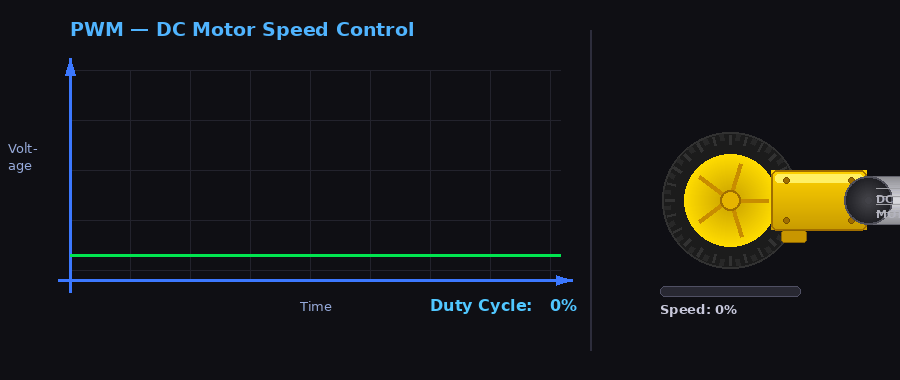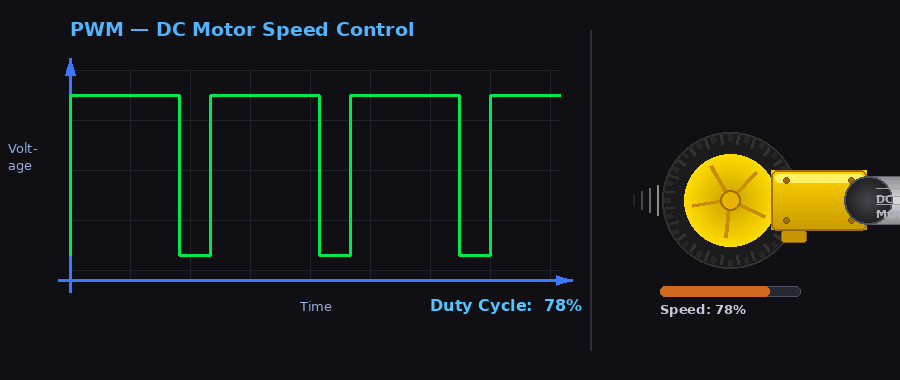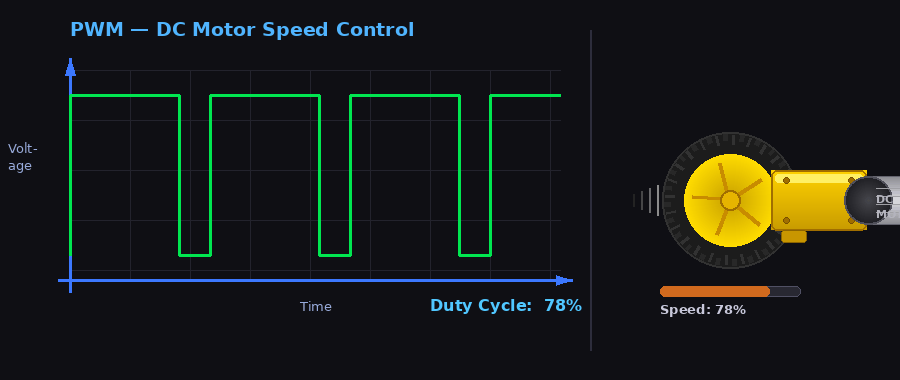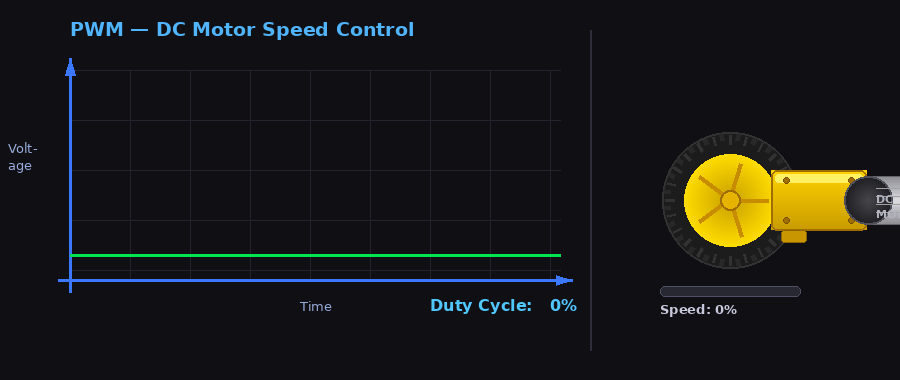
Si usamos PWM, cuanto mayor sea el ciclo de trabajo del PWM, más rápido gira el motor.
La siguiente animación muestra cómo se utiliza una señal PWM para controlar la velocidad de un motor de corriente continua:
Cómo controlar la velocidad y la dirección de un motor de corriente continua con Arduino Nano ESP32
En primer lugar, el motor de corriente continua funciona con un voltaje alto que puede quemar el Arduino Nano ESP32 ⇒ No podemos conectar el motor de corriente continua directamente al Arduino Nano ESP32. Necesitamos un controlador de hardware entre el motor de corriente continua y el Arduino Nano ESP32. El controlador tiene tres funciones:
- Proteger el Arduino Nano ESP32 del alto voltaje
- Recibir la señal del Arduino Nano ESP32 para cambiar la polaridad de la alimentación y controlar la dirección del motor.
- Amplificar la señal PWM del Arduino Nano ESP32 (corriente y voltaje) para controlar la velocidad del motor
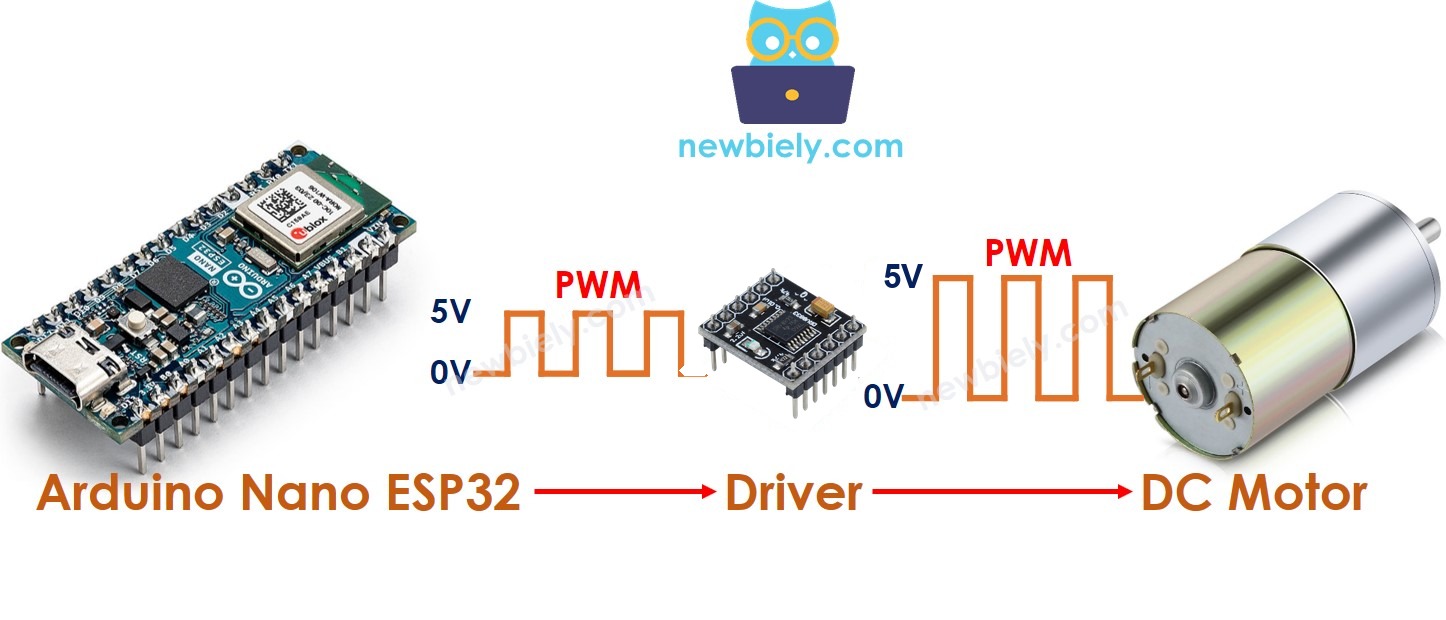
Hay muchos controladores de motores de corriente continua. Este tutorial usa el controlador DRV8833.
Acerca del controlador DRV8833
El módulo DRV8833 tiene dentro dos pequeños puentes H. Con ellos puede mover dos motores de corriente continua, o un motor paso a paso bipolar pequeño. En este tutorial usamos solo un puente H (canal A) para un motor de corriente continua.
El antiguo L298N pierde unos 2V en su interior, así que un motor de 5V recibía solo unos 3V; el DRV8833 usa salidas MOSFET que casi no pierden nada, por eso lo usamos aquí. Además se mantiene frío sin disipador, es muy pequeño y lee directamente las señales de 3.3V del Arduino Nano ESP32.
Algunos números que conviene saber:
- Alimentación del motor en el pin VCC: de 2.7V a 10.8V. Un adaptador de 5V es ideal para un motor de corriente continua de 5V.
- Corriente de salida: unos 1.5A por canal, hasta 2A durante poco tiempo.
- Lógica: funciona con placas de 3.3V y de 5V.
- Protección integrada: sobrecorriente, cortocircuito, sobrecalentamiento y bajo voltaje.
Distribución de pines del controlador DRV8833
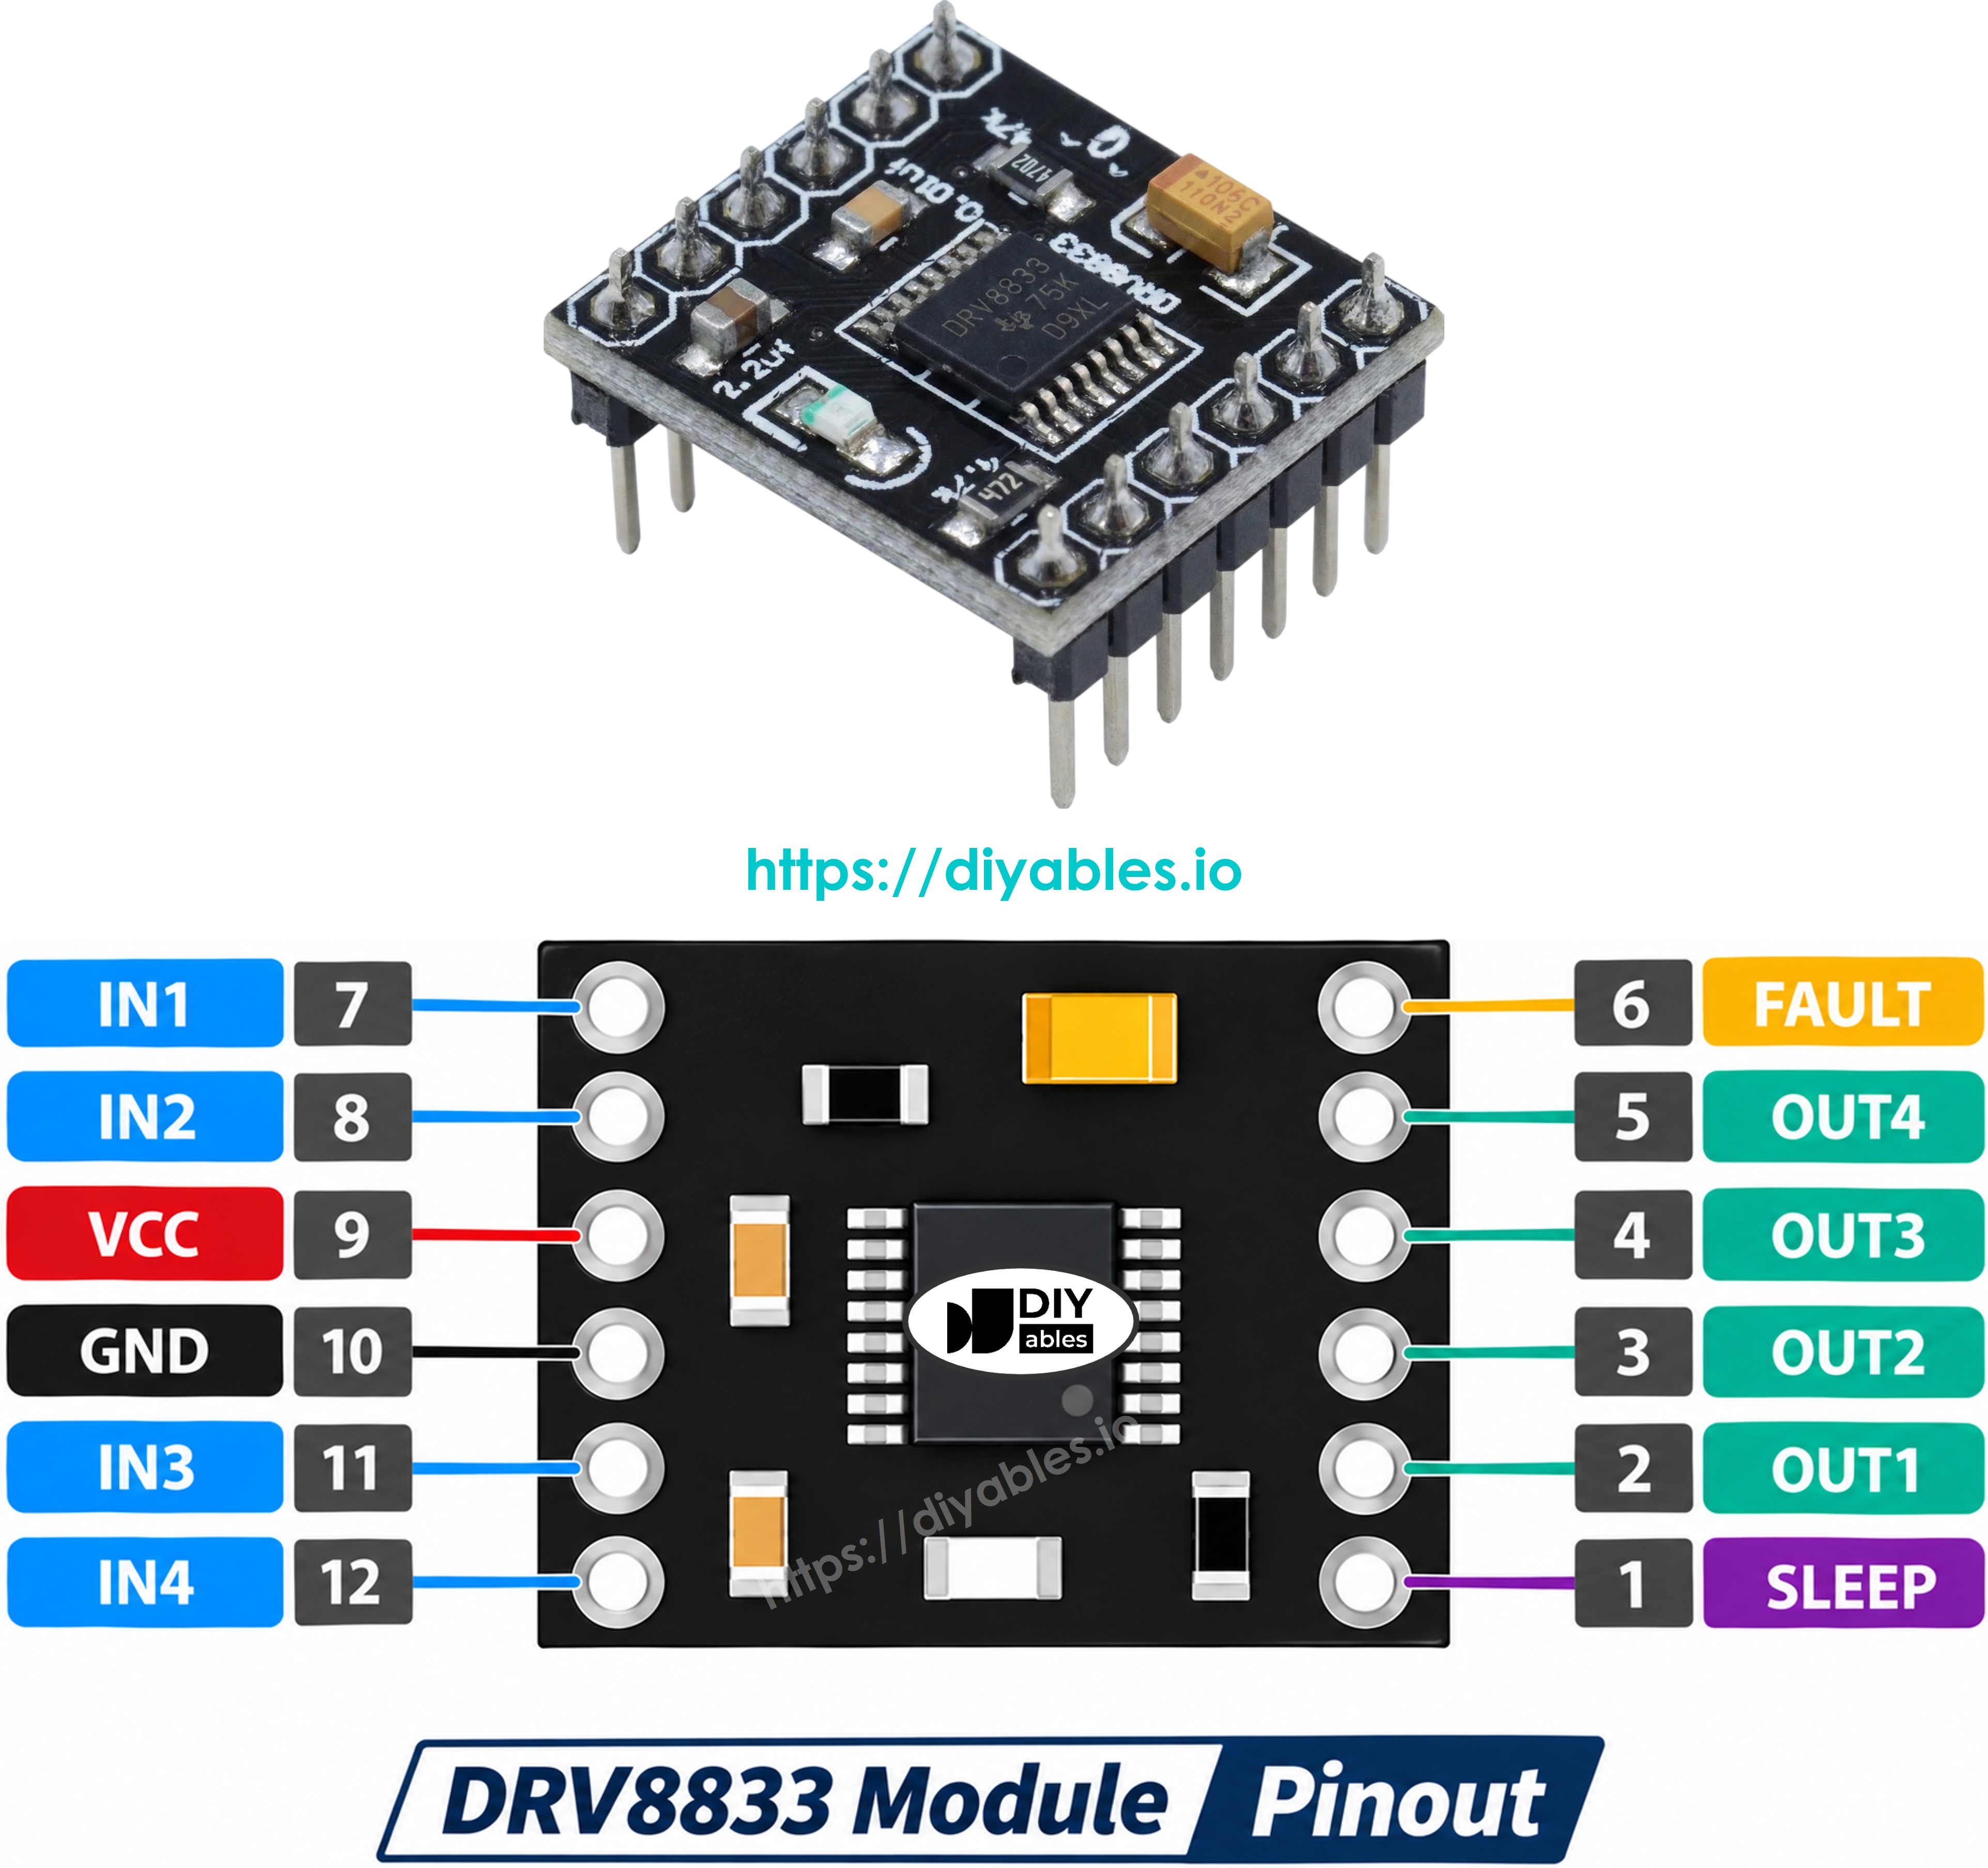
El módulo tiene 12 pines, seis en cada lado:
- Pines IN1, IN2: las entradas de control del motor A. Van a dos pines PWM del Arduino Nano ESP32.
- Pines OUT1, OUT2: las salidas del motor A. Aquí van los dos cables del motor de corriente continua.
- Pines IN3, IN4 y OUT3, OUT4: lo mismo para un segundo motor (motor B). Este tutorial no los usa.
- Pin VCC: la entrada de alimentación del motor. Conéctalo al + del adaptador de 5V.
- Pin GND: conéctalo al - del adaptador de 5V y al GND del Arduino Nano ESP32.
- Pin SLEEP (impreso como EEP en algunas placas): el pin de encendido/apagado del chip. Internamente, el chip lo pone en LOW, y entonces el controlador se duerme. Así que conéctalo al pin 3V3 del Arduino Nano ESP32 para mantener despierto al controlador.
- Pin FAULT: se pone en LOW cuando el chip detecta un problema. Es opcional y no lo usamos.
Cómo controlar la velocidad de un motor de corriente continua con el controlador DRV8833
El DRV8833 no tiene un pin de velocidad (enable) aparte. Los dos pines de entrada fijan tanto la dirección como la velocidad. Para fijar la velocidad, enviamos una señal PWM a una entrada y mantenemos la otra entrada en LOW. En el Arduino Nano ESP32, generamos la señal PWM con la función analogWrite():
El valor de speed está entre 0 y 255. Si es 255, el motor gira a la velocidad máxima. Si es 0, el motor se detiene.
Cómo controlar la dirección de un motor de corriente continua con el controlador DRV8833
La dirección del motor A depende de qué entrada recibe la señal PWM. La tabla siguiente muestra lo que hacen IN1 e IN2:
| Pin IN1 | Pin IN2 | Dirección |
|---|---|---|
| PWM | LOW | El motor de corriente continua A gira en sentido horario |
| LOW | PWM | El motor de corriente continua A gira en sentido antihorario |
| HIGH | HIGH | El motor de corriente continua A frena (parada rápida) |
| LOW | LOW | El motor de corriente continua A gira libre (parada por inercia) |
Así se escribe en código:
- Girar el motor A en sentido horario
- Girar el motor A en sentido antihorario
※ Nota:
Si el motor gira en el sentido equivocado, intercambia sus dos cables en los pines OUT1 y OUT2.
Cómo detener un motor de corriente continua
Hay dos formas de detener un motor de corriente continua
- Por inercia: pon ambas entradas en LOW. El motor queda libre y se frena solo.
- Freno: pon ambas entradas en HIGH. El motor se detiene rápidamente.
※ Nota:
En el Arduino Nano ESP32, un pin se queda en modo PWM después de usar analogWrite() en él. Por eso el código usa analogWrite() con 0 para LOW y 255 para HIGH, en lugar de digitalWrite().
Cómo controlar un motor de corriente continua usando el controlador DRV8833.
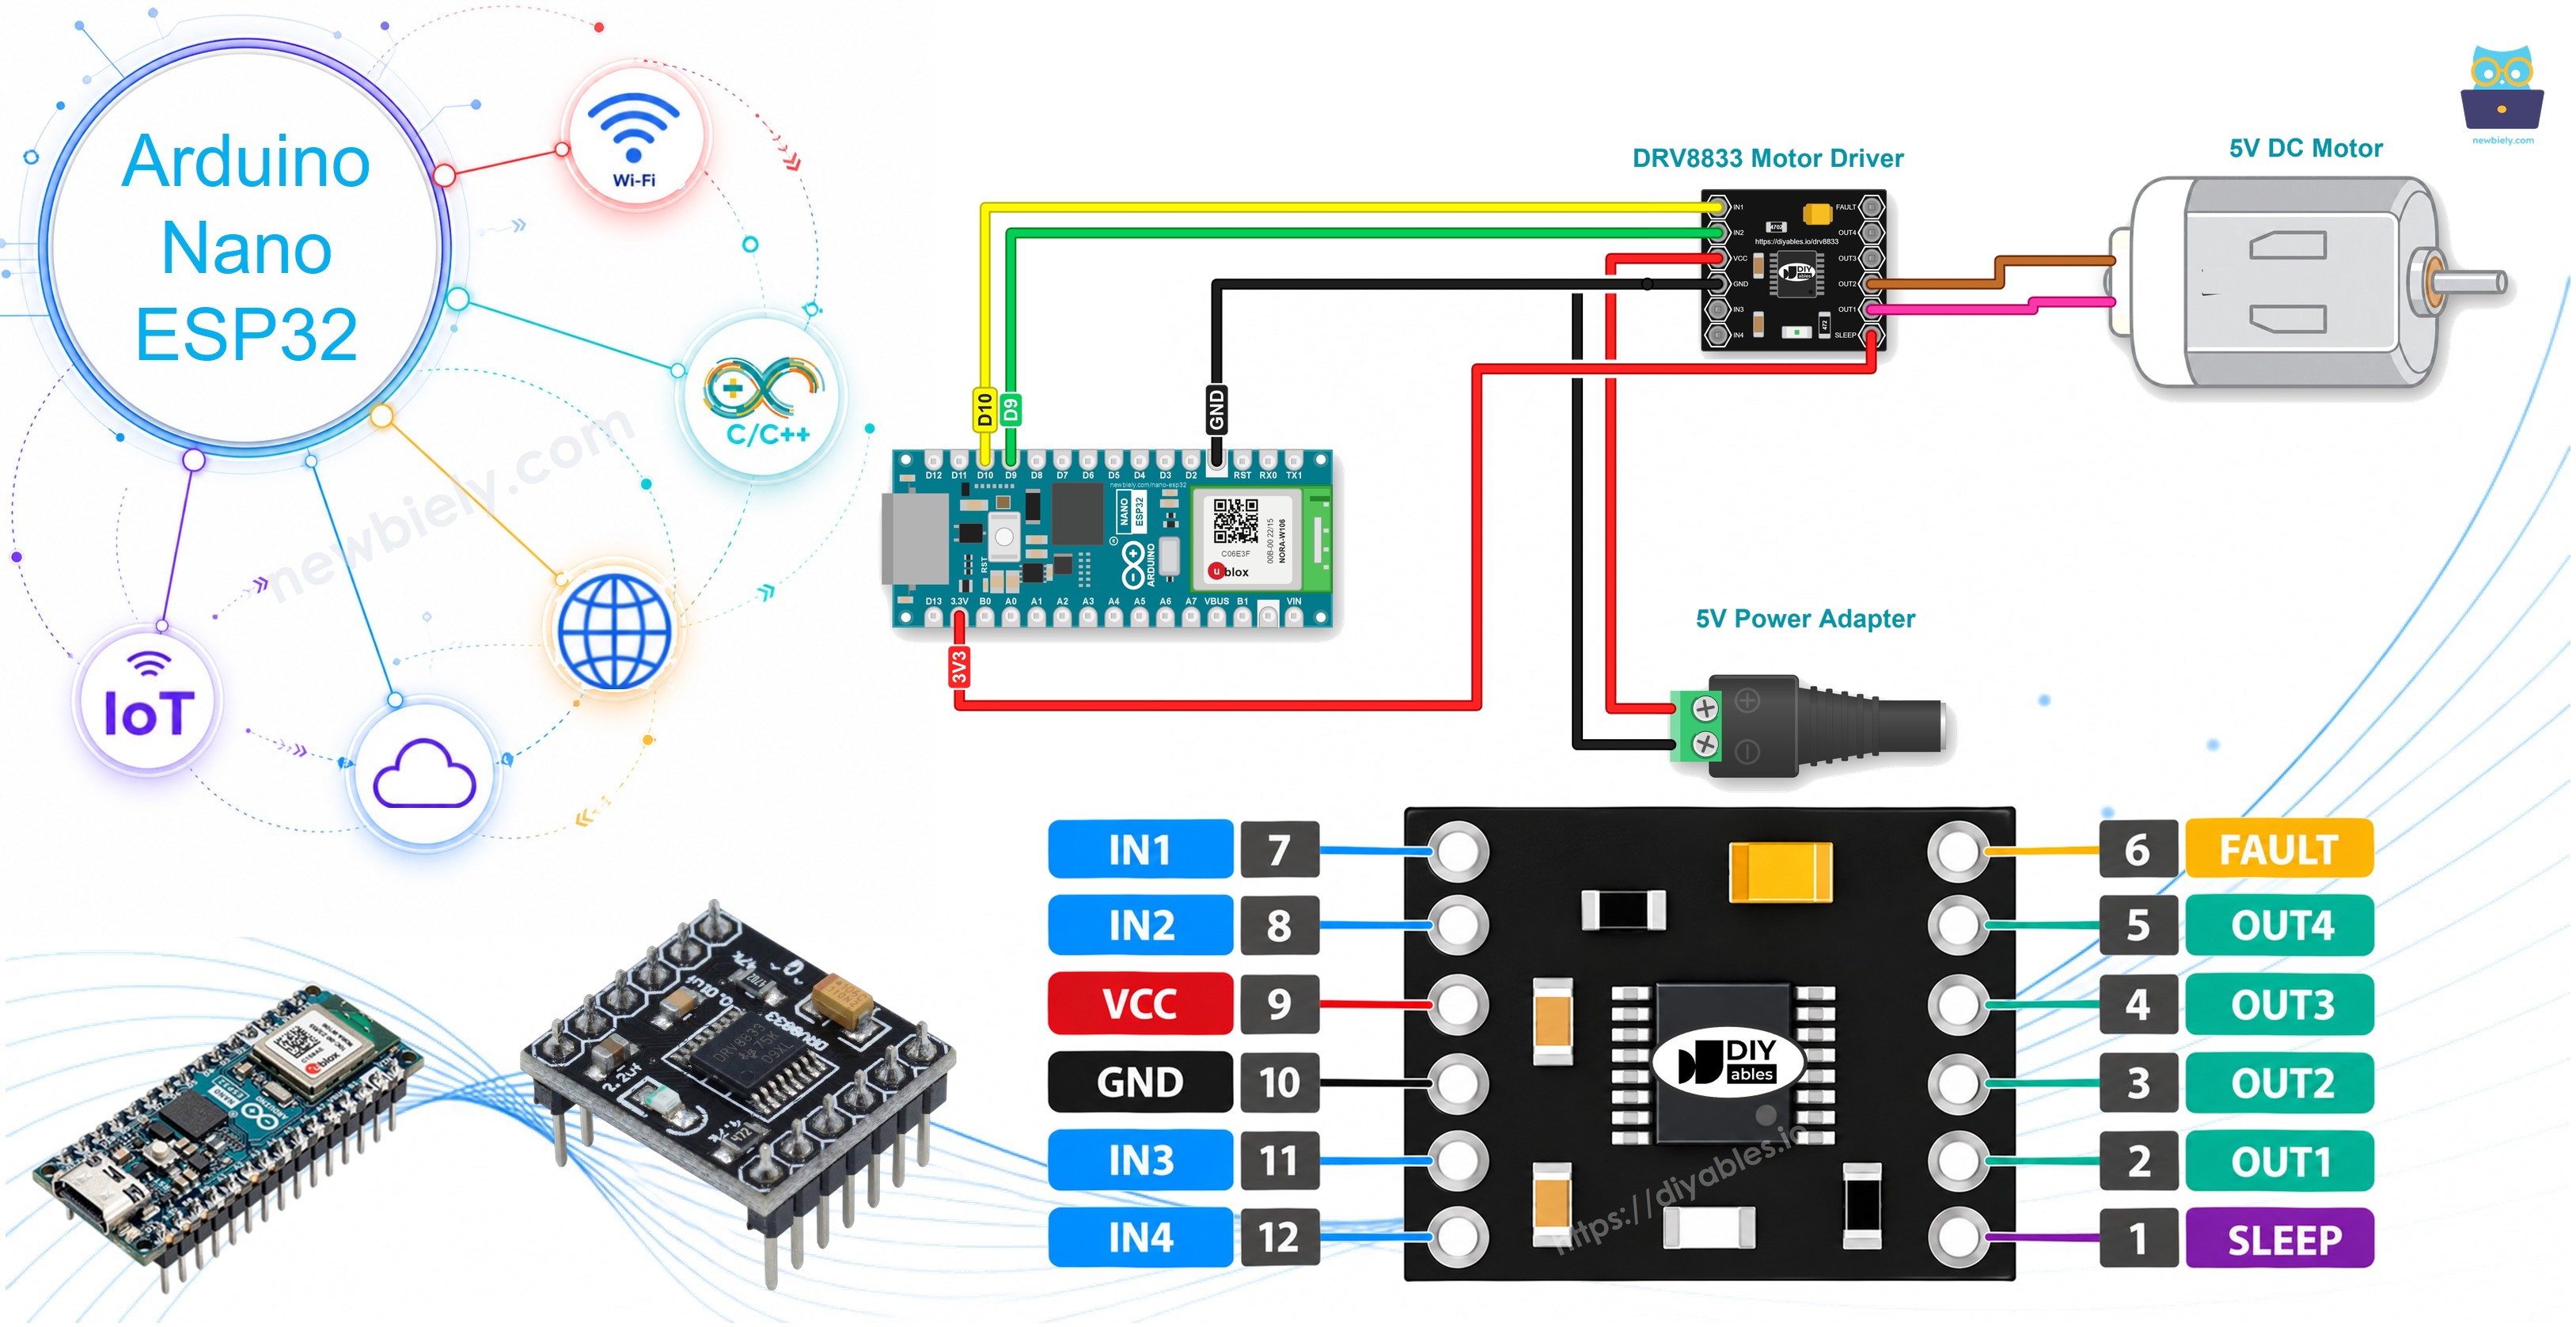
Diagrama de cableado
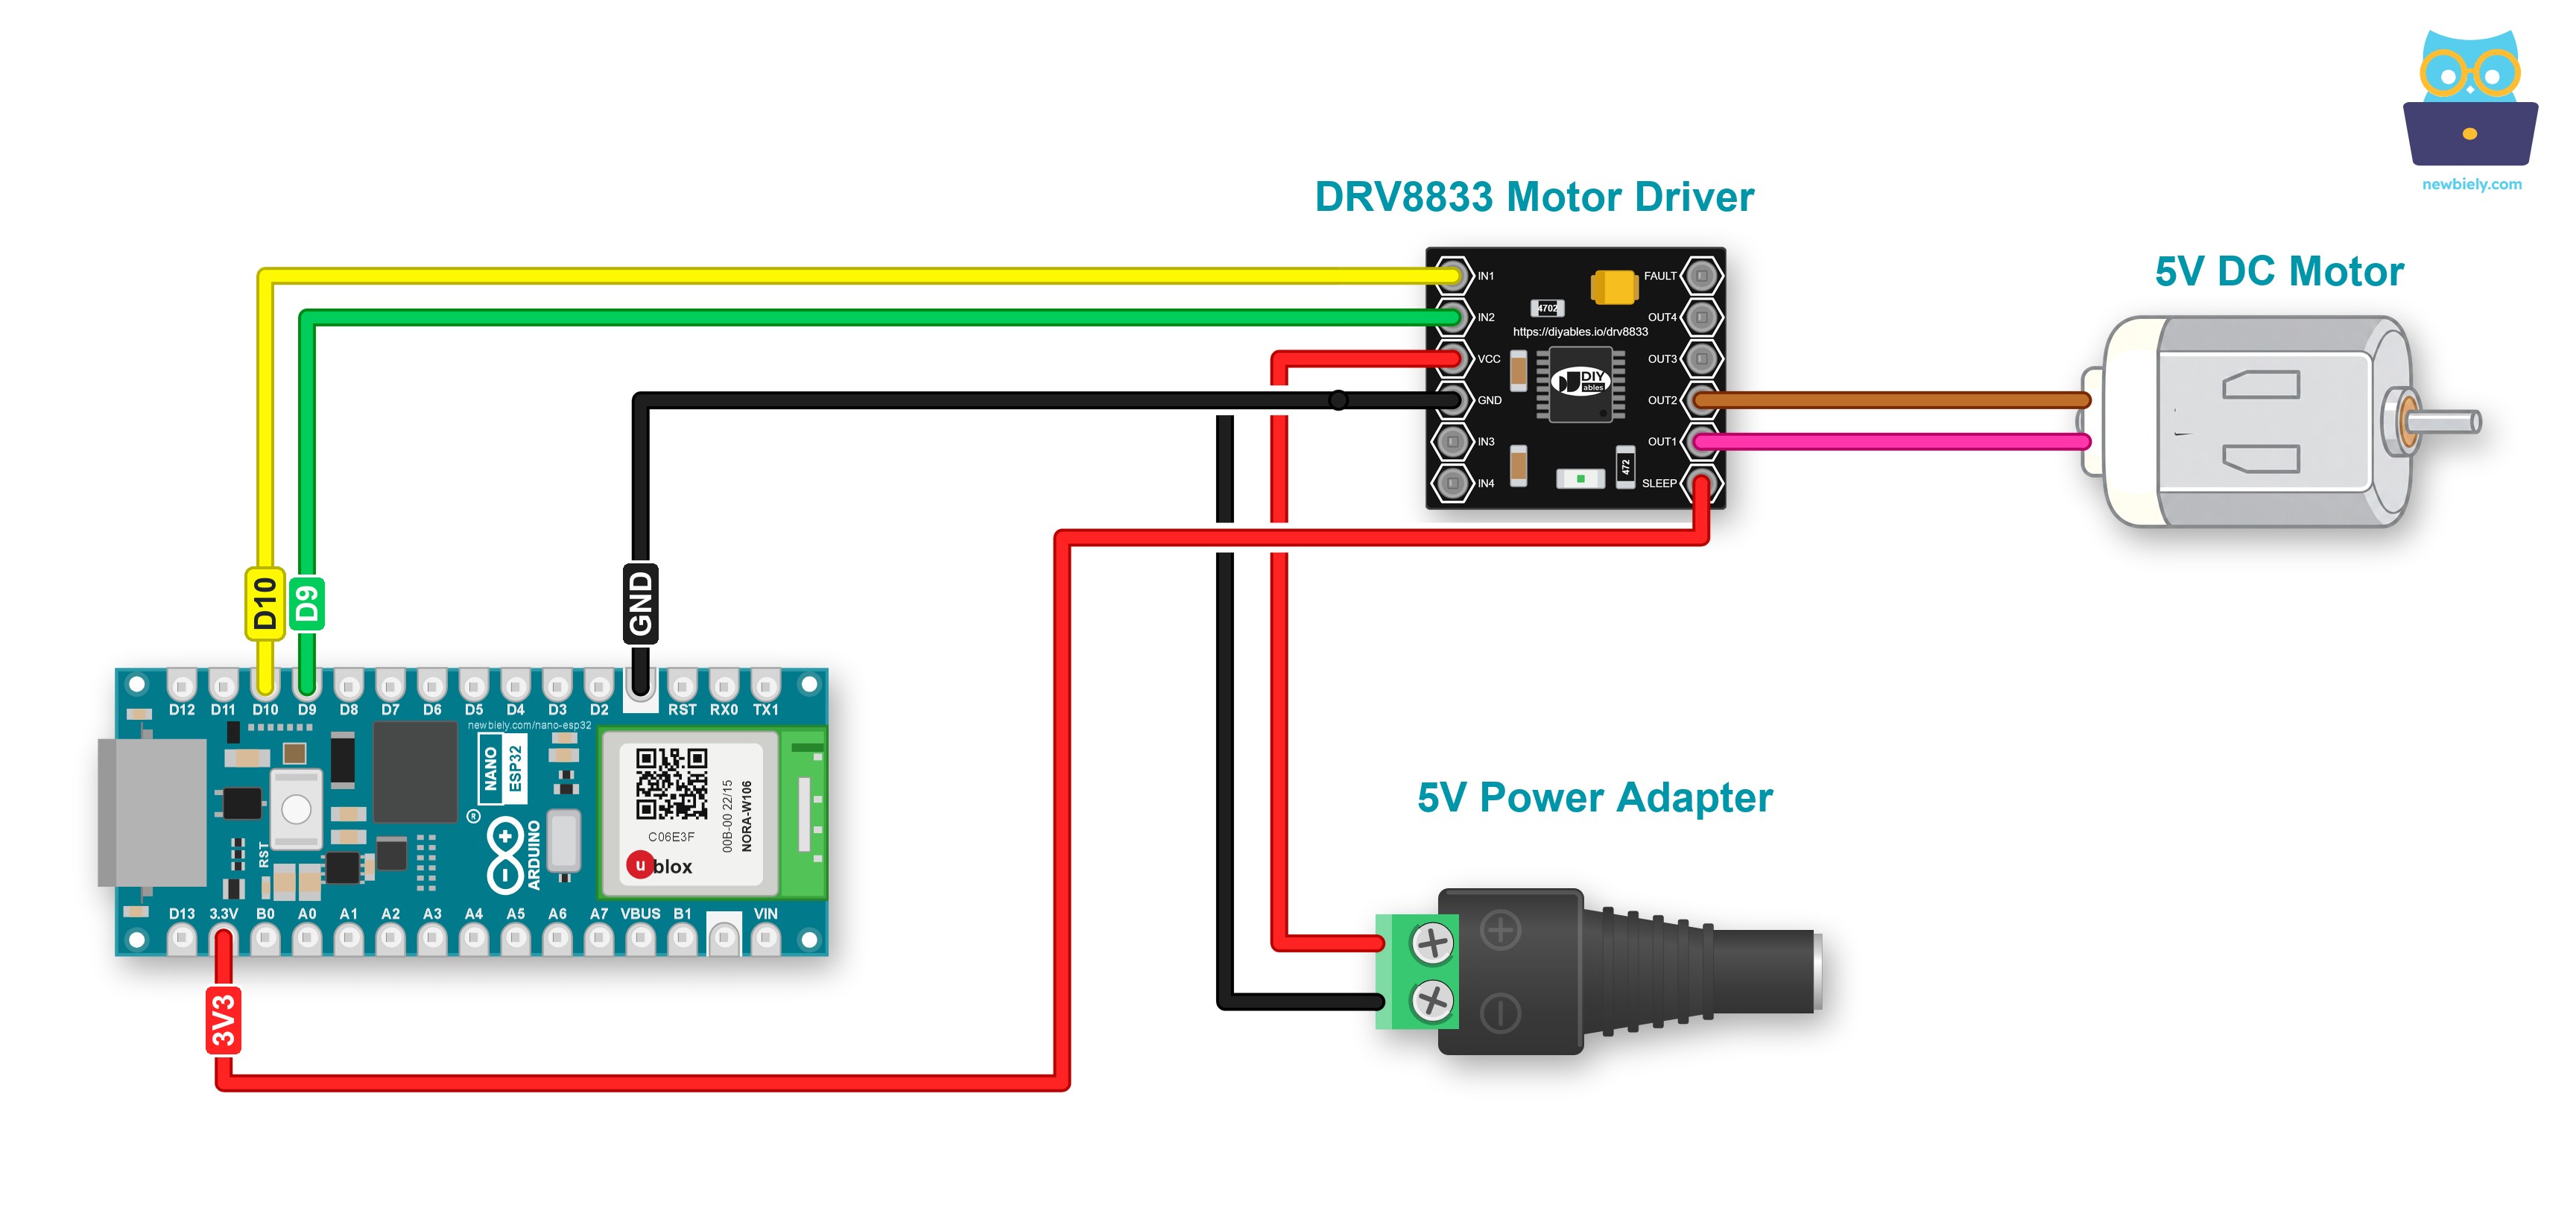
This image is created using Fritzing. Click to enlarge image
| Pin del DRV8833 | Conectar a |
|---|---|
| IN1 | D10 del Arduino Nano ESP32 |
| IN2 | D9 del Arduino Nano ESP32 |
| GND | GND del Arduino Nano ESP32 y - del adaptador de 5V |
| VCC | + del adaptador de 5V (a través del conector de alimentación DC) |
| OUT1, OUT2 | los dos cables del motor de corriente continua |
| SLEEP (EEP) | 3V3 del Arduino Nano ESP32 |
| FAULT | sin conectar |
Los cables puente pueden soltarse cuando el motor vibra. Para que el cableado quede firme, conecta el Arduino Nano ESP32 a una placa de expansión con borneras de tornillo para Arduino Nano y atornilla cada cable en su sitio. Los pines siguen siendo los mismos:
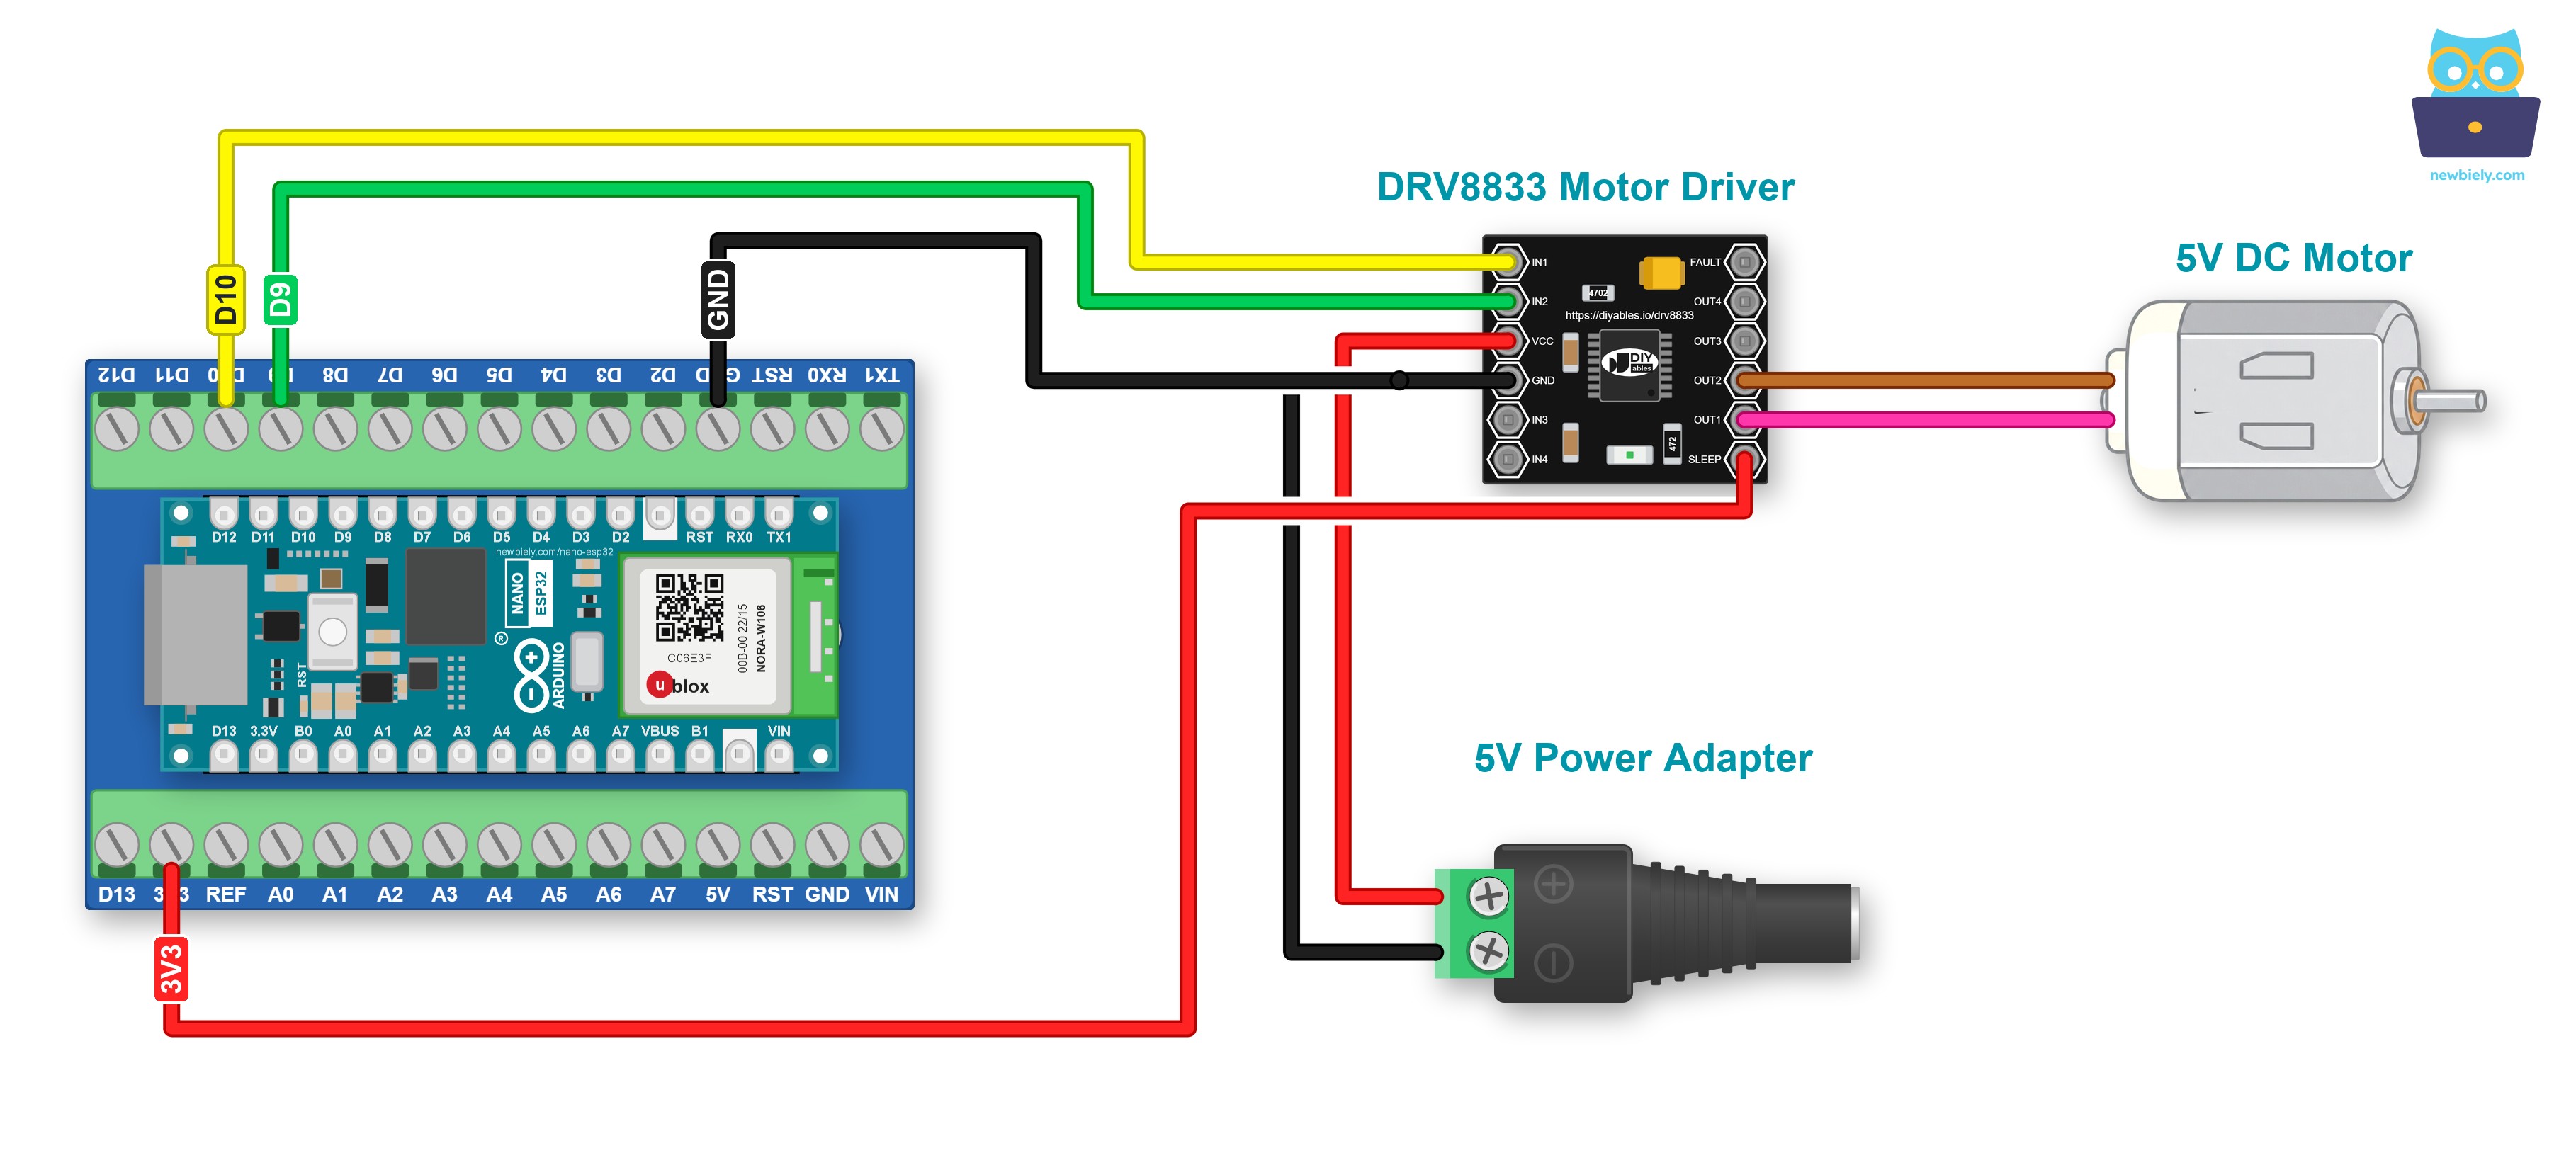
This image is created using Fritzing. Click to enlarge image
Código para Arduino Nano ESP32
Veamos el código siguiente, que hace lo siguiente uno por uno:
- Arduino Nano ESP32 aumenta poco a poco la velocidad del motor de corriente continua.
- Arduino Nano ESP32 invierte la dirección del motor de corriente continua
- Arduino Nano ESP32 reduce poco a poco la velocidad del motor de corriente continua.
- Arduino Nano ESP32 detiene el motor de corriente continua
Pasos R\u00e1pidos
- Si es la primera vez que usas Arduino Nano ESP32, consulta cómo configurar el entorno para Arduino Nano ESP32 en Arduino IDE.
- Conecta el DRV8833, el motor de corriente continua y el adaptador de 5V como en el diagrama de arriba. No olvides el cable de SLEEP a 3V3: sin él, el motor no se mueve.
- Copia el código anterior y pégalo en Arduino IDE.
- Compila y sube el código a la placa Arduino Nano ESP32 haciendo clic en el botón Subir en Arduino IDE
- Conecta el adaptador de 5V.
- Observa el motor de corriente continua; verás:
- El motor de corriente continua acelera y gira a la velocidad máxima durante 2 segundos
- La dirección del motor de corriente continua se invierte
- El motor de corriente continua gira en la dirección inversa a la velocidad máxima durante 2 segundos
- El motor de corriente continua desacelera
- El motor de corriente continua se detiene durante 2 segundos
- El proceso anterior se repite indefinidamente.
※ Nota:
Este tutorial explica cómo controlar la velocidad del motor de corriente continua de forma relativa. Para controlar la velocidad absoluta (revoluciones por segundo), se necesita usar un controlador PID y la retroalimentación de un codificador.
Cómo controlar dos motores de corriente continua con el controlador DRV8833
El DRV8833 tiene un segundo canal: IN3 e IN4 lo controlan, y el segundo motor se conecta a OUT3 y OUT4. Para conectar y programar dos motores, por ejemplo las dos ruedas de un pequeño coche robot, consulta el tutorial Arduino Nano ESP32 - Controlador de motor DC DRV8833.
Video Tutorial
Estamos considerando crear tutoriales en video. Si considera que los tutoriales en video son importantes, suscríbase a nuestro canal de YouTube para motivarnos a crear los videos.